认识 Microduck

Microduck热门舵机XL330-M288-T介绍 立即采购
去年,我们发布了 Reachy Mini——一款为人机交互打造的小型桌面机器人。自那以后,已有超过 10,000 台 Reachy Mini 走进世界各地用户的生活。在打造 Reachy Mini 的过程中,我们不断回到另一个问题:如果一台小型机器人最主要的任务不是待在桌面上与你互动,而是在现实世界中移动,它会是什么样子?
Microduck 正是从这个问题中诞生的。
Microduck 是一款身高 25 厘米的双足机器人,配备 15 个电机、一枚摄像头、一枚小型深度传感器、两枚 IMU,以及一个可以拾取物体的可动喙。它能够行走、坐下、蹲下,从许多常见的跌倒姿势中重新站起,甚至还能穿轮滑鞋。它的重量不到 800 克,可以放在桌面上;目前已开放预订,税费和运费之前的价格为 399 美元。
一种不同类型的小型机器人
Microduck 不是“长了腿的 Reachy Mini”。
Reachy Mini 围绕交互而设计。它能够看、听、说,并使用头部和身体表达信息。语音是它的主要交流媒介,因此它非常适合开发对话式 AI、尝试视觉模型,以及构建富有表现力的人机交互。
Microduck 则从具身智能的另一端出发:行动。如何教会机器人移动?如何在仿真中训练一个行为,将其迁移到真实硬件上,发现问题后再重新尝试?当机器人能够离开桌面、携带物体、摔倒并自行恢复时,又会发生什么变化?对于希望训练物理行为、尝试强化学习,并测试 AI 如何从仿真走向现实的开发者而言,Microduck 是一个理想平台。
可以这样简单理解这两款机器人:Reachy Mini 是用于交互型 AI 的平台,而 Microduck 是用于行动型 AI 的平台。它们秉持相同的理念:第一次开机时应当有趣,开始编程时应当易于上手,并且随着项目成长,能够成为足够强大的专业开发平台。
为什么要做得这么小
学习运动控制并不容易。机器人必须不断尝试、失败,再次尝试。对于大型人形机器人来说,每一次失败都可能代价高昂、难以复位,或者在机器人实验室之外运行时存在安全风险。
Microduck 的小巧与轻量改变了这一体验。一次失败的行为通常只是让一台小机器人倒在地上,而不会造成严重事故。它的尺寸让用户更容易在家里、教室或普通工作台上进行实验。自我恢复功能也意味着你不必每次失败后都把它捡起来。
小尺寸还有助于控制价格并简化部署。我们希望,即使没有大型研究平台或专门的机器人实验室,用户也能够学习足式运动。
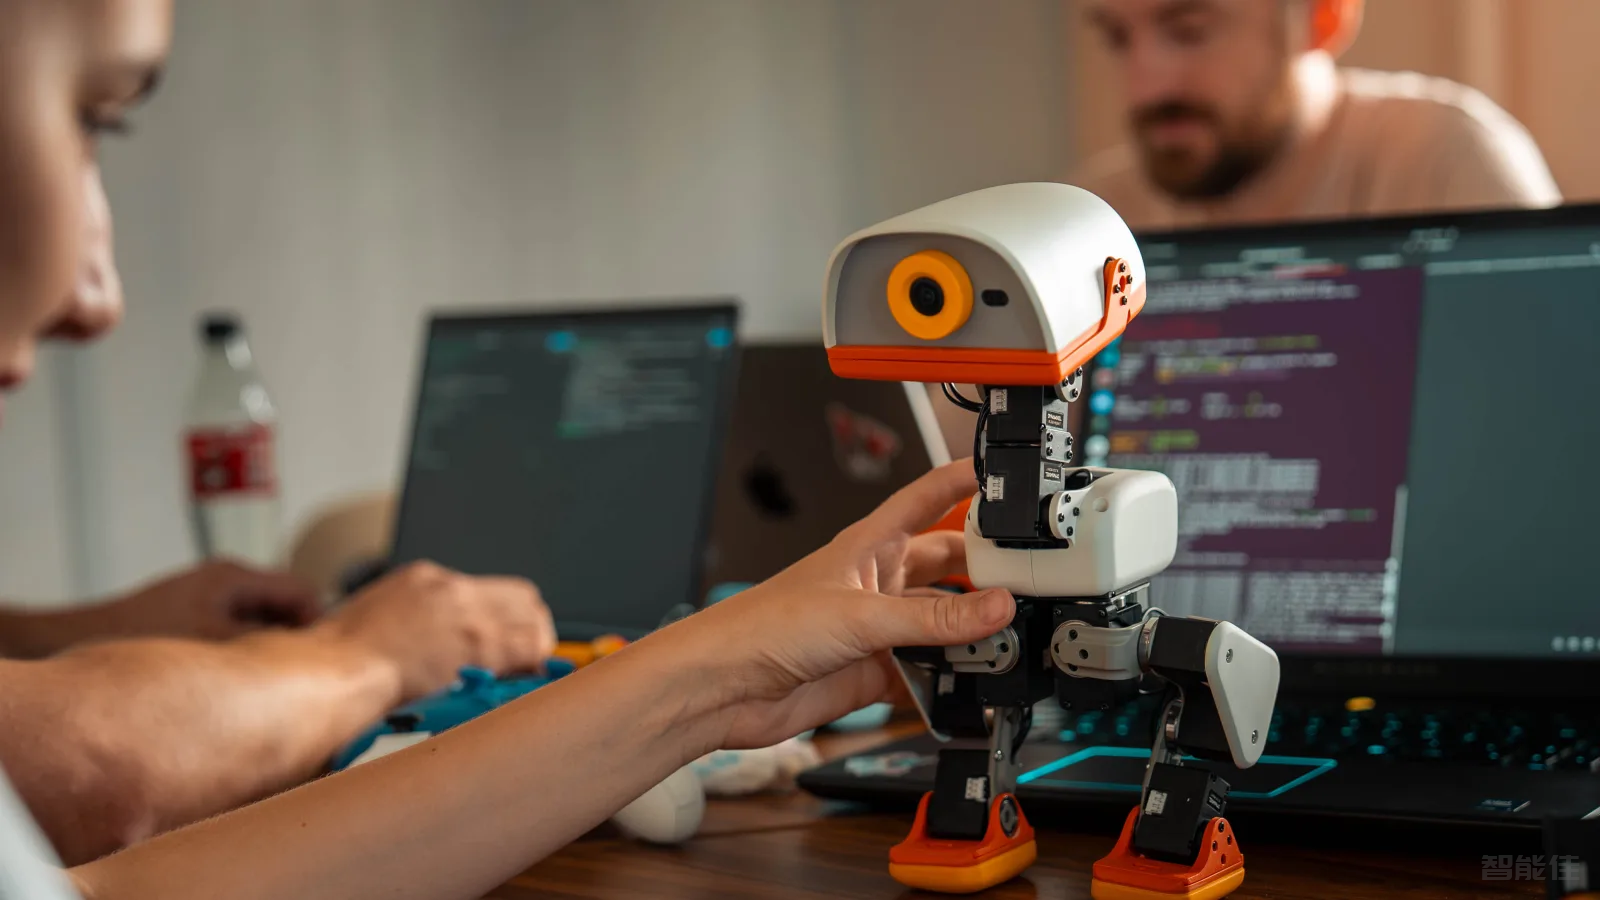
25 厘米高、重量不到 800 克:它可以放在手中,也可以放在训练它的两台笔记本电脑之间的桌面上。
鸭子的形象自然来源于机器人的比例、喙和摇摆式步态。我们保留了这一形象,因为它让机器人更容易接近,同时又不会掩盖其内部的机械结构。它依然是一台清晰可见的机器人,只是没有把自己看得太严肃。
工业设计也采用了同样的思路。Microduck 比 Reachy Mini 更加色彩鲜明,共有四种配色:奶油色、石墨色、薰衣草色和天空蓝。我们希望它在开始移动之前就显得充满活力,也希望多台机器人放在一起时,看起来像一群各具个性的角色,而不是一排完全相同的机器。
先从乐趣开始 内部保持开放
我们不希望 Microduck 成为一款只有经过整个周末的配置后才会变得有趣的开发套件。它预装了经过学习的行为,因此开箱后即可开始使用。你可以用游戏手柄让它行走,让它跟随激光点,触发动作,或者让它对周围环境作出反应。重点是让第一次互动立即发生,即使你从未写过代码也一样。
抓取并携带:机器人整体下沉,喙部闭合,物体随之被带走。
Microduck 的表达方式也与 Reachy Mini 截然不同。它不会用语言说话,而是通过一些古怪的小声音进行交流,更像一只生物,而不是一名助手。每台 Microduck 第一次苏醒时都会获得独属于自己的声音身份,并与这台机器人绑定,终身保持一致。
如果你想进一步探索,同一台机器人也会变成完整的开发平台。它的开源软件栈覆盖机器人控制、仿真、强化学习以及仿真到现实的部署。软件现已开放:Microduck 主仓库包含 SDK 和机器人软件,Microduck RL 仓库包含强化学习与 sim-to-real 工具。
同一个学习行为的并列展示:左侧为仿真器,右侧为真实机器人。
未来的文章中,我们会进一步深入技术细节。对于本次发布,最重要的是:随 Microduck 提供的行为并不是对机器人能力的永久定义,而只是一个起点。
我们希望接下来发生什么
我们在内部得到的一条非常“不科学”的经验是:几台 Microduck 放在一起时,大约会有十倍的乐趣。比赛、踢足球,或者只是让机器人彼此作出反应,都会立刻让体验变得更加生动。对于开发者而言,这也提供了一种实用方式,可以在不准备一整间昂贵硬件实验室的情况下探索多机器人行为。

三个机器人踢足球会更好玩。据说,四个机器人比赛会更精彩。
我们已经列出了一份希望构建的行为清单,但更有意思的清单将来自社区。新的行走方式、更好的恢复策略、课堂实验,或者某些我们尚未想到的创意——我们希望这些想法能够被轻松复现、修改和分享。
Hugging Face 也因此自然地参与其中。模型之所以有价值,是因为人们可以在彼此工作的基础上继续构建。我们希望物理行为也能够以同样的方式变得更容易分享,并且同时分享复现它们所需的环境与训练方案。
Microduck 不会解决机器人领域的所有难题,这也不是我们的目标。我们希望它能够让其中一些问题更容易接近,让更多人拥有一条切实可行的路径,去理解 AI 如何从仿真环境走进真实机器。
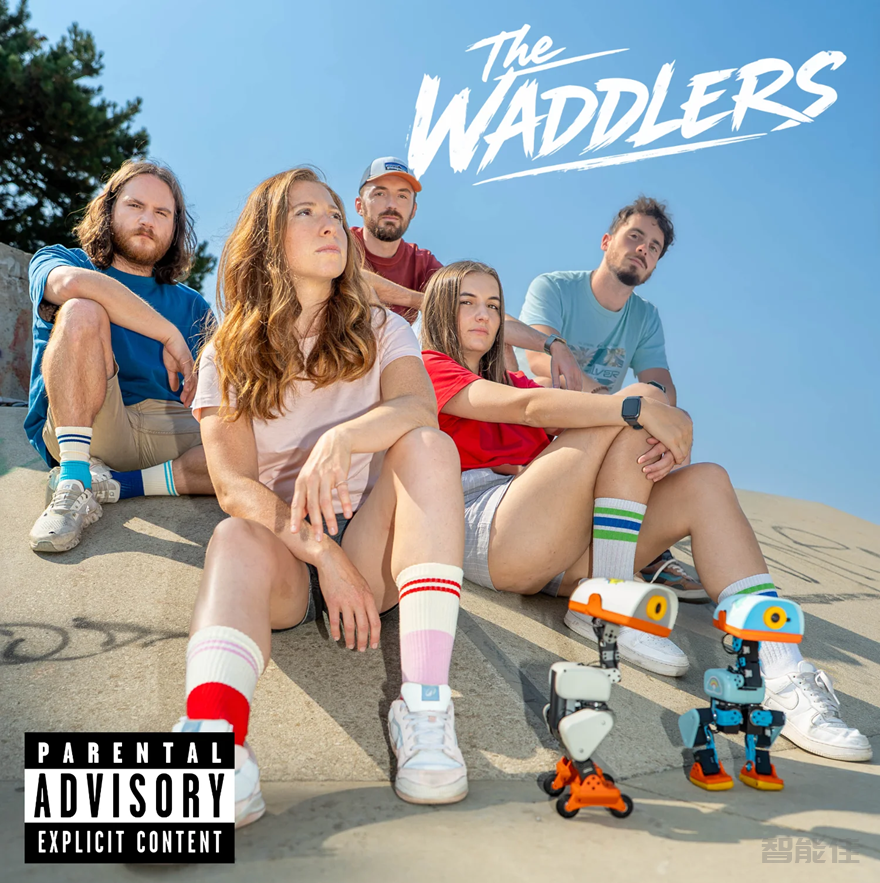
Microduck 核心团队:Antoine、Augustin、Matthieu、Coralie 和 Anne-Charlotte。
原文来源:Pollen Robotics,Meet Microduck。
https://pollen-robotics.com/microduck/blog/introducing-microduck/