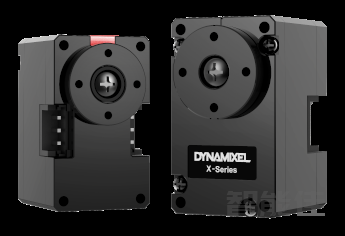
XL330-M288-T是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达0.6N·m(6V),齿轮比288.4:1,适合高负载场景。轻量化设计:仅18g,尺寸20×34×26mm,适合空间受限应用。多种控制模式:支持位置/速度/电流/PWM控制,扩展多圈位置模式(±256圈)。高精度传感:12位无接触式绝对编码器,分辨率4096脉冲/转。通信灵活:TTL串口(3.3V逻辑,兼容5V),波特率9600bps~4Mbps,支持多设备总线。安...
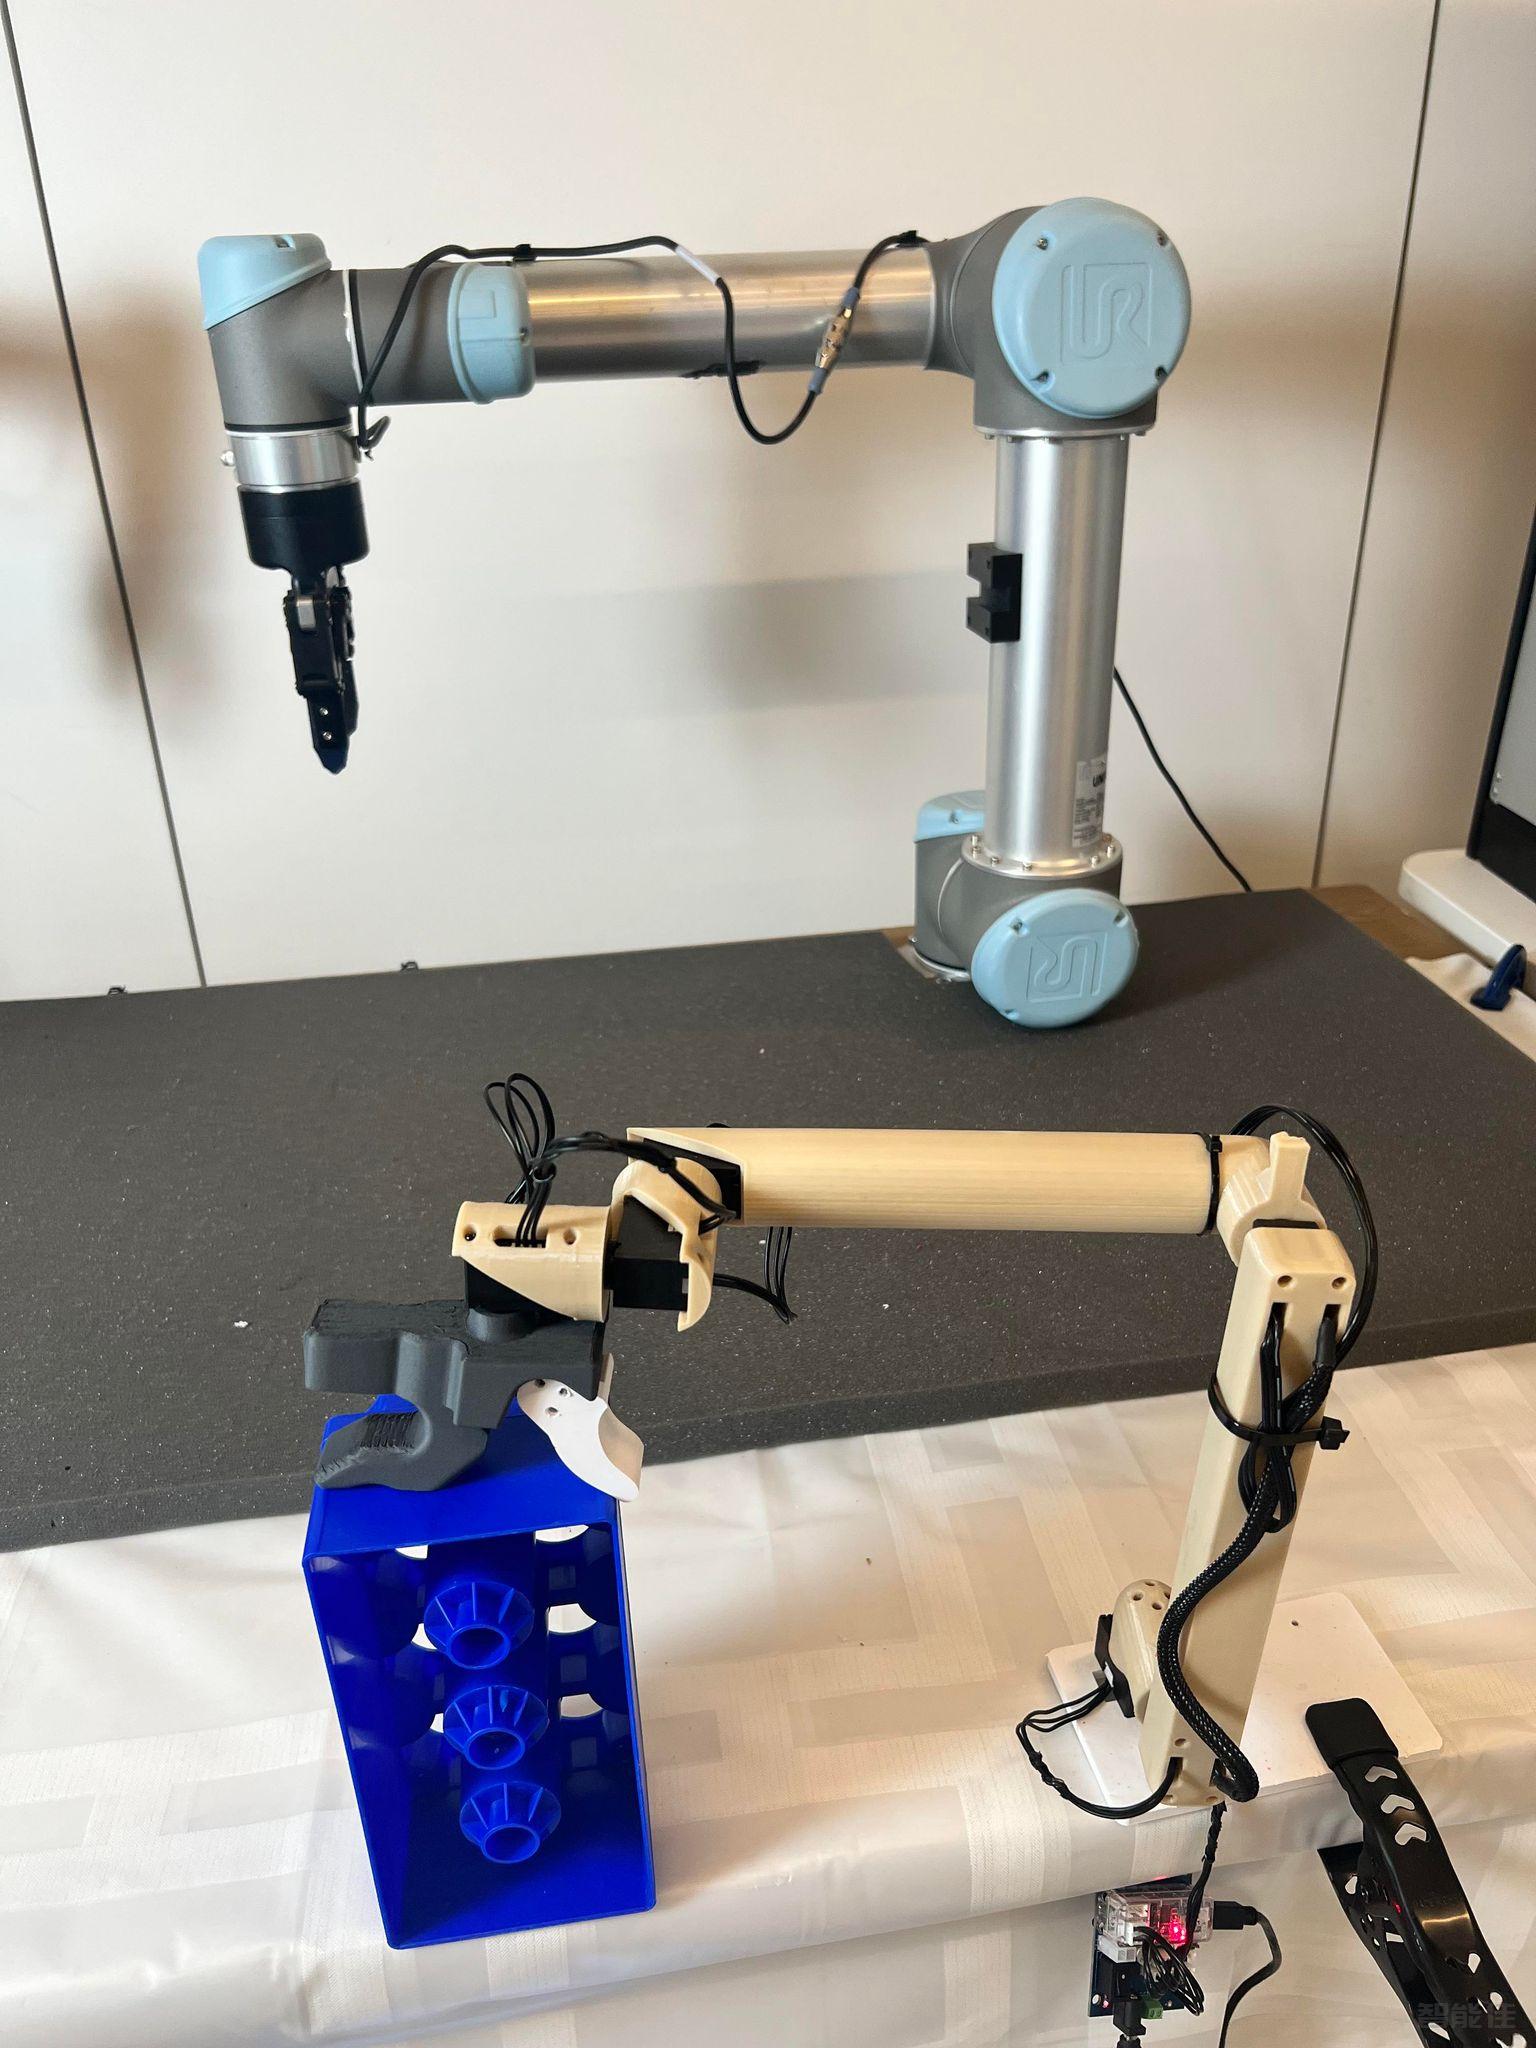
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
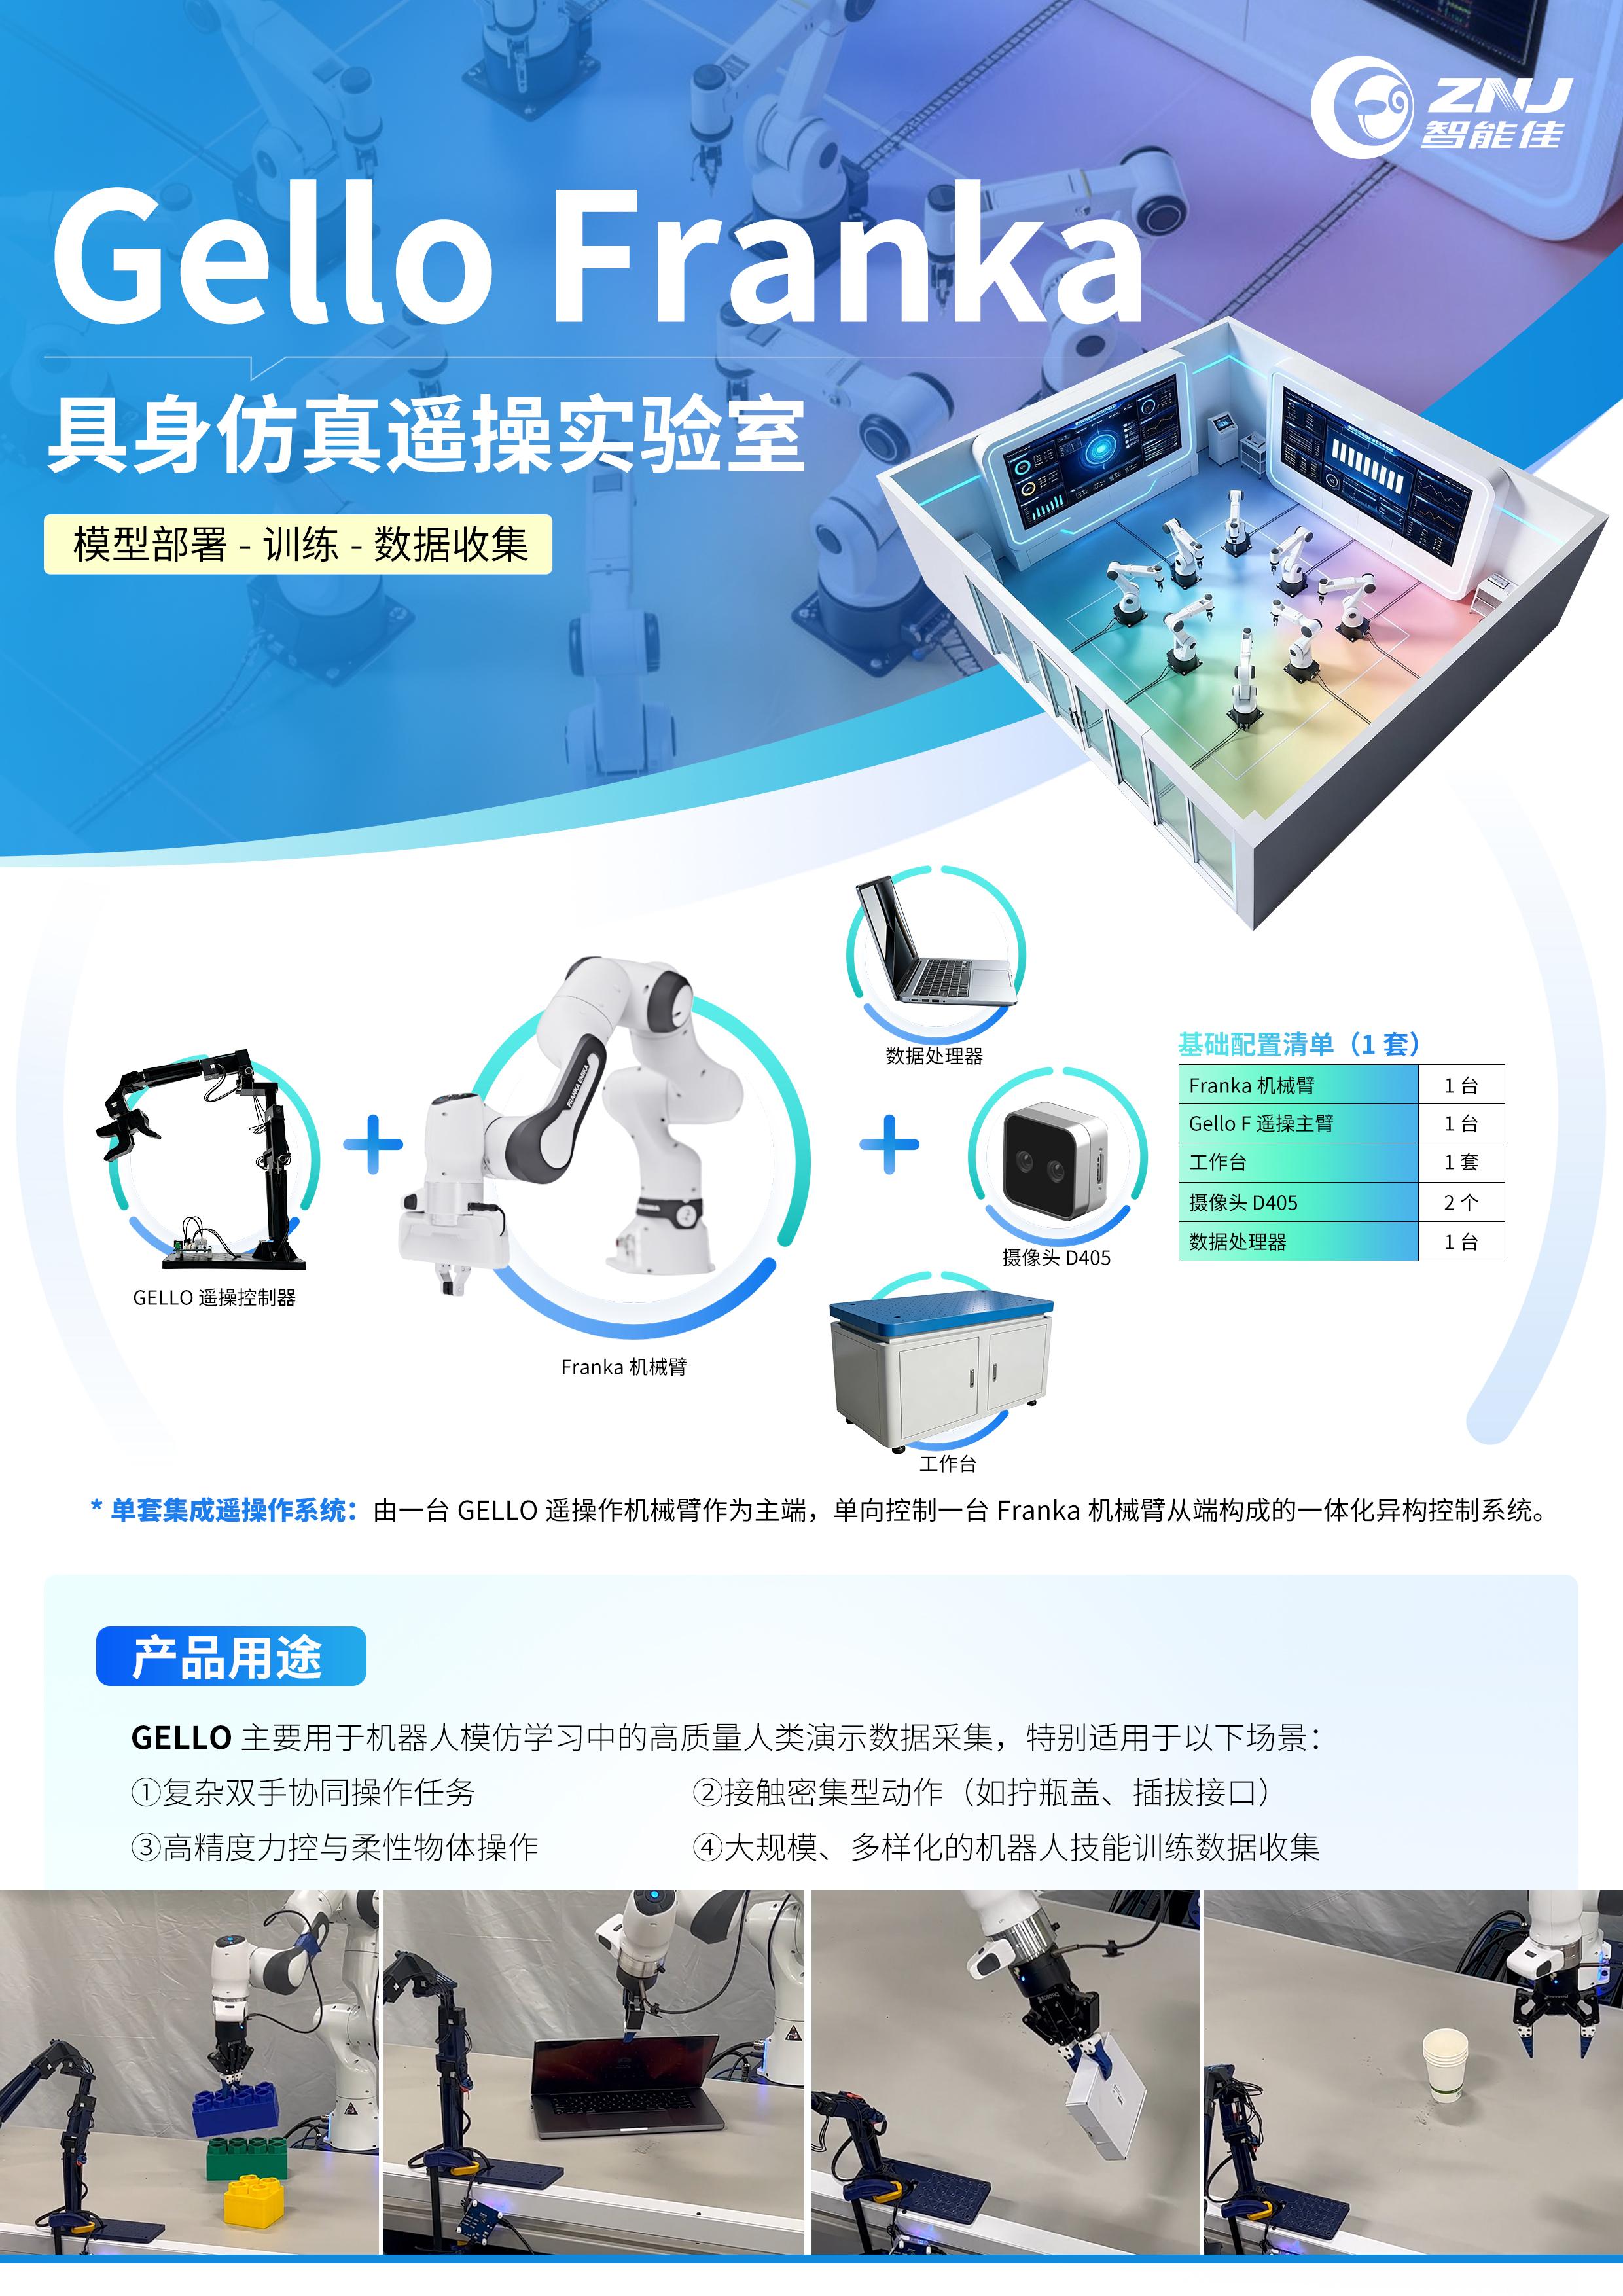
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
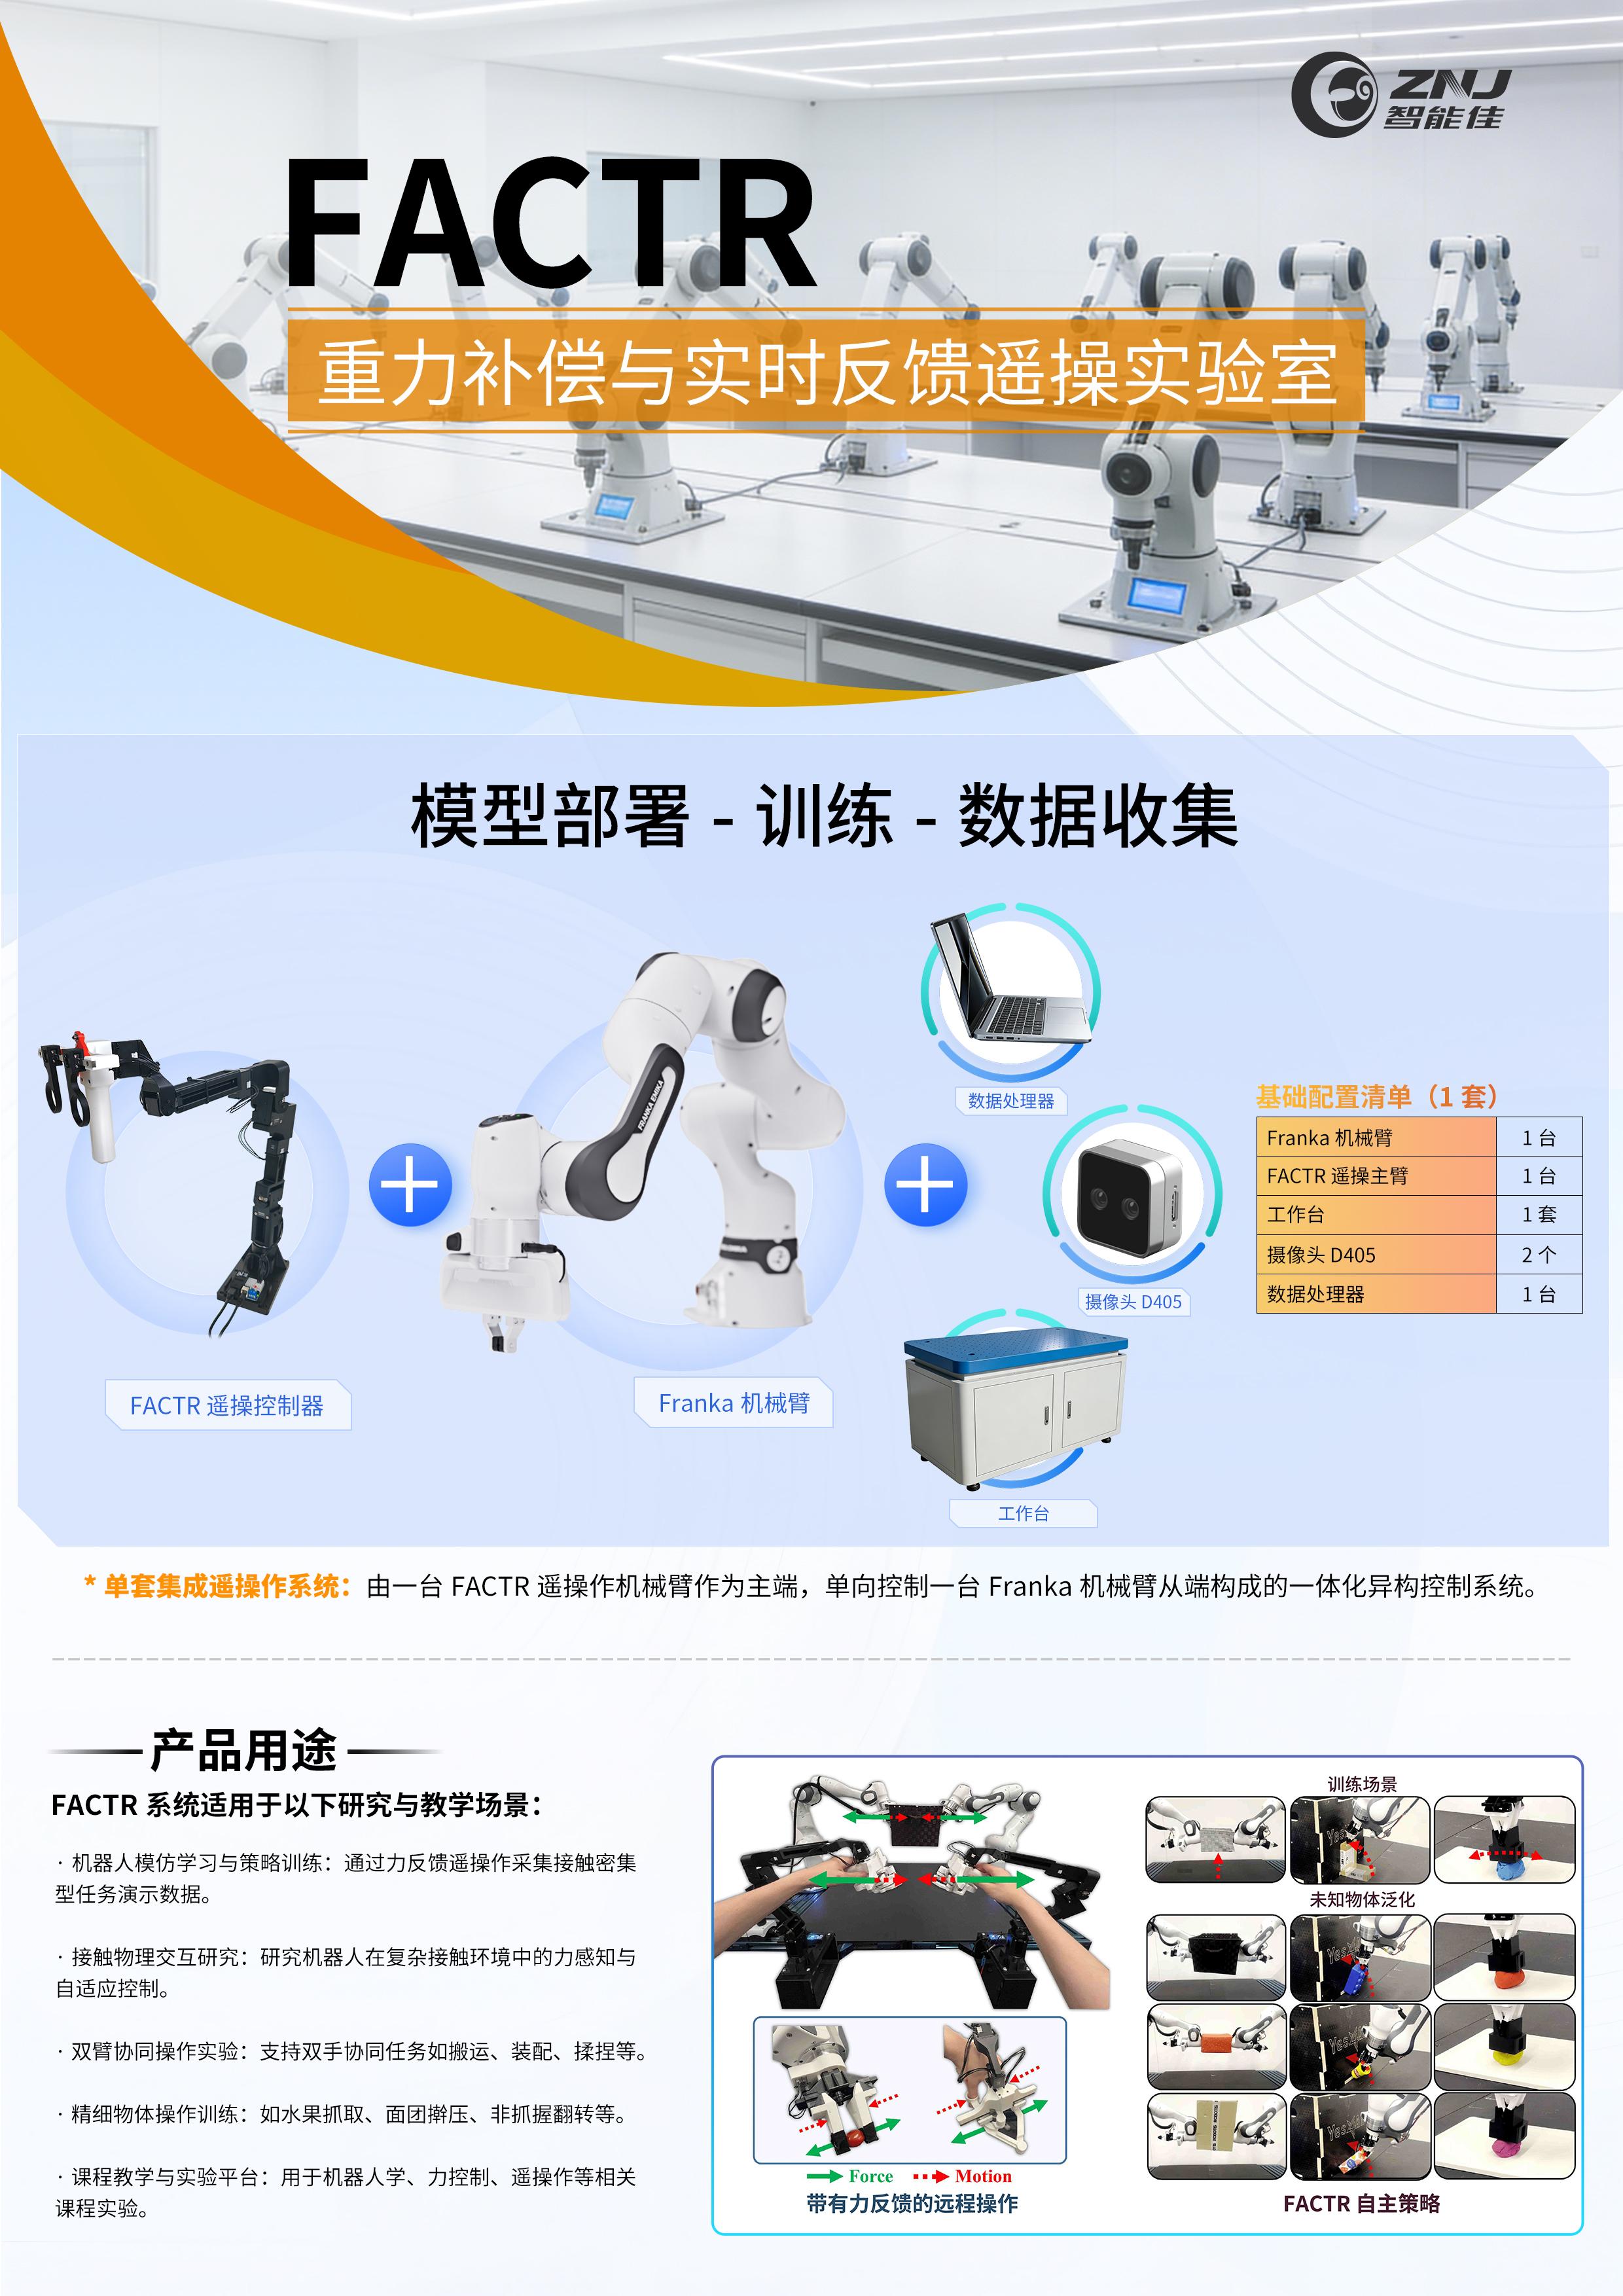
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
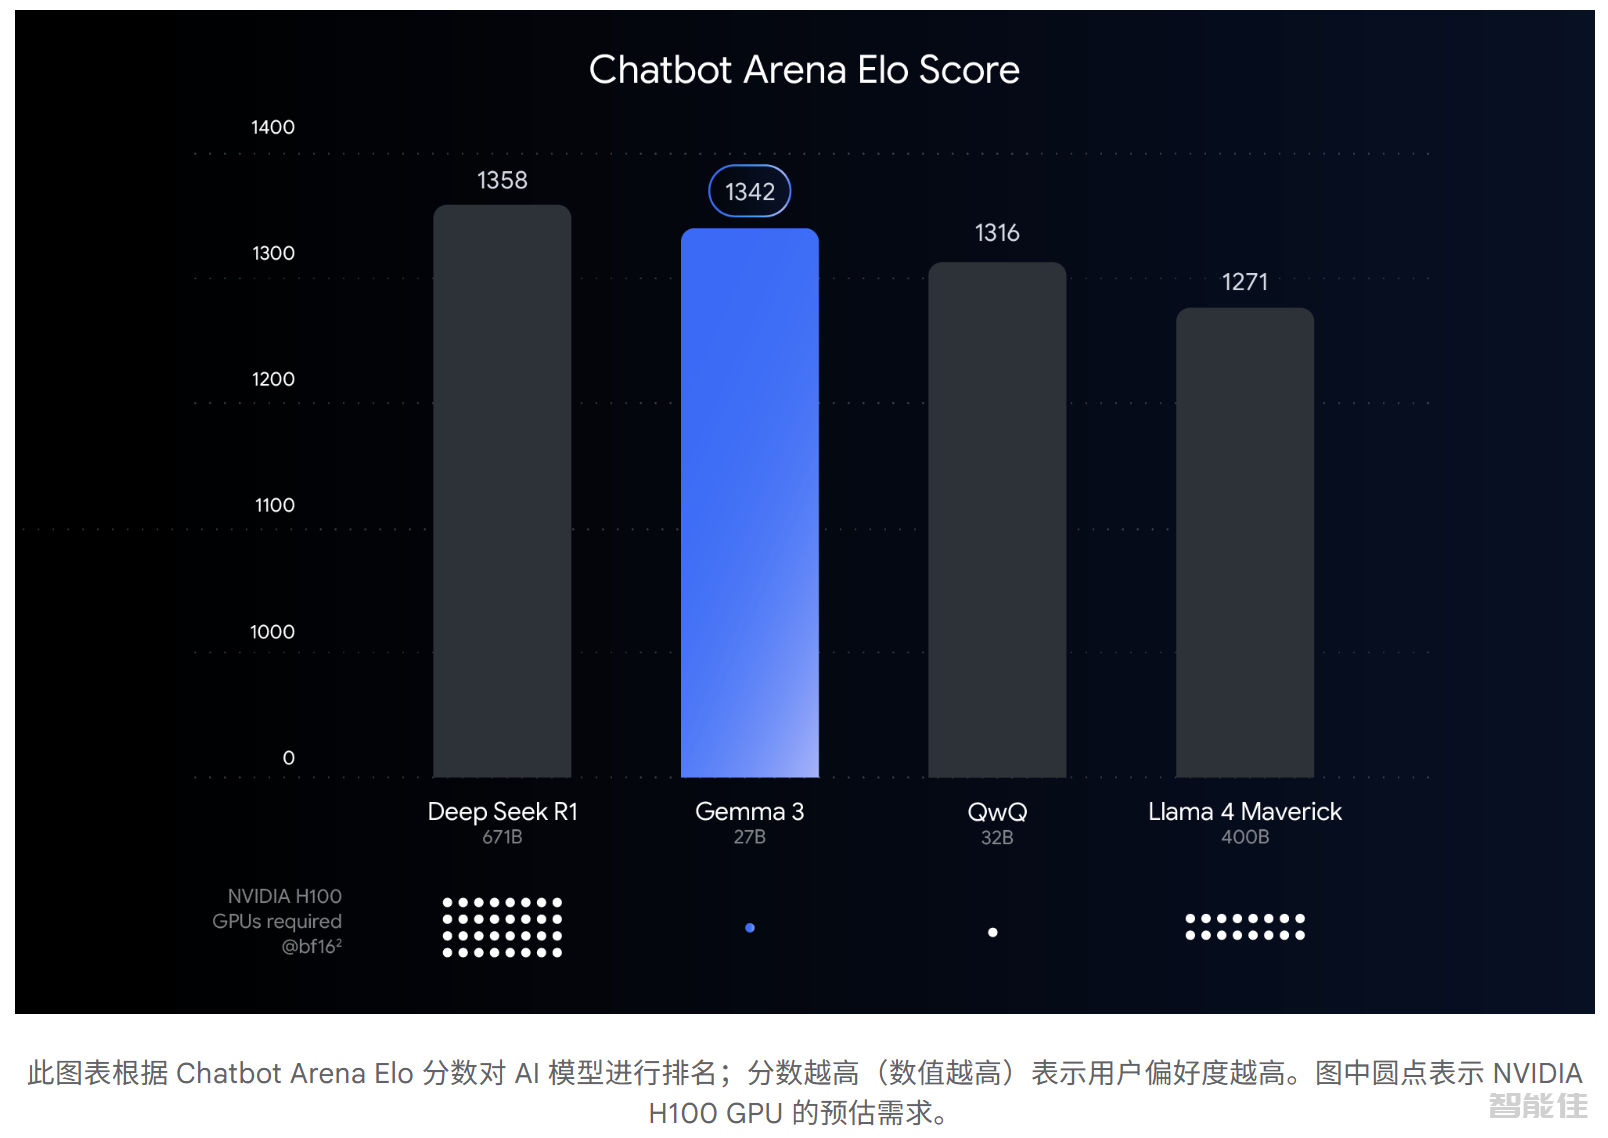
介绍 什么是OllamaOllama是一个开源的本地大语言模型(LLM)运行框架,允许用户在本地计算机上运行各种开源大模型,无需依赖云服务。它提供了简单易用的命令行界面和API,使得开发者可以轻松地在本地部署和使用大模型。Ollama的主要特点本地运行:所有模型在本地运行,保护数据隐私简单易用:提供简单的命令行界面和API模型丰富:支持多种开源大模型,如Llama、Mistral、CodeLlama等跨平台支持:支持Windows、macOS和Linux资源优化:针...
/
289 次浏览/
AI大模型