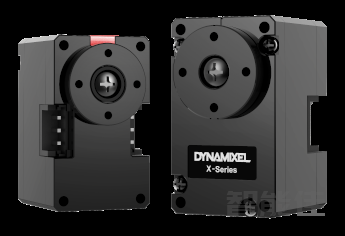
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
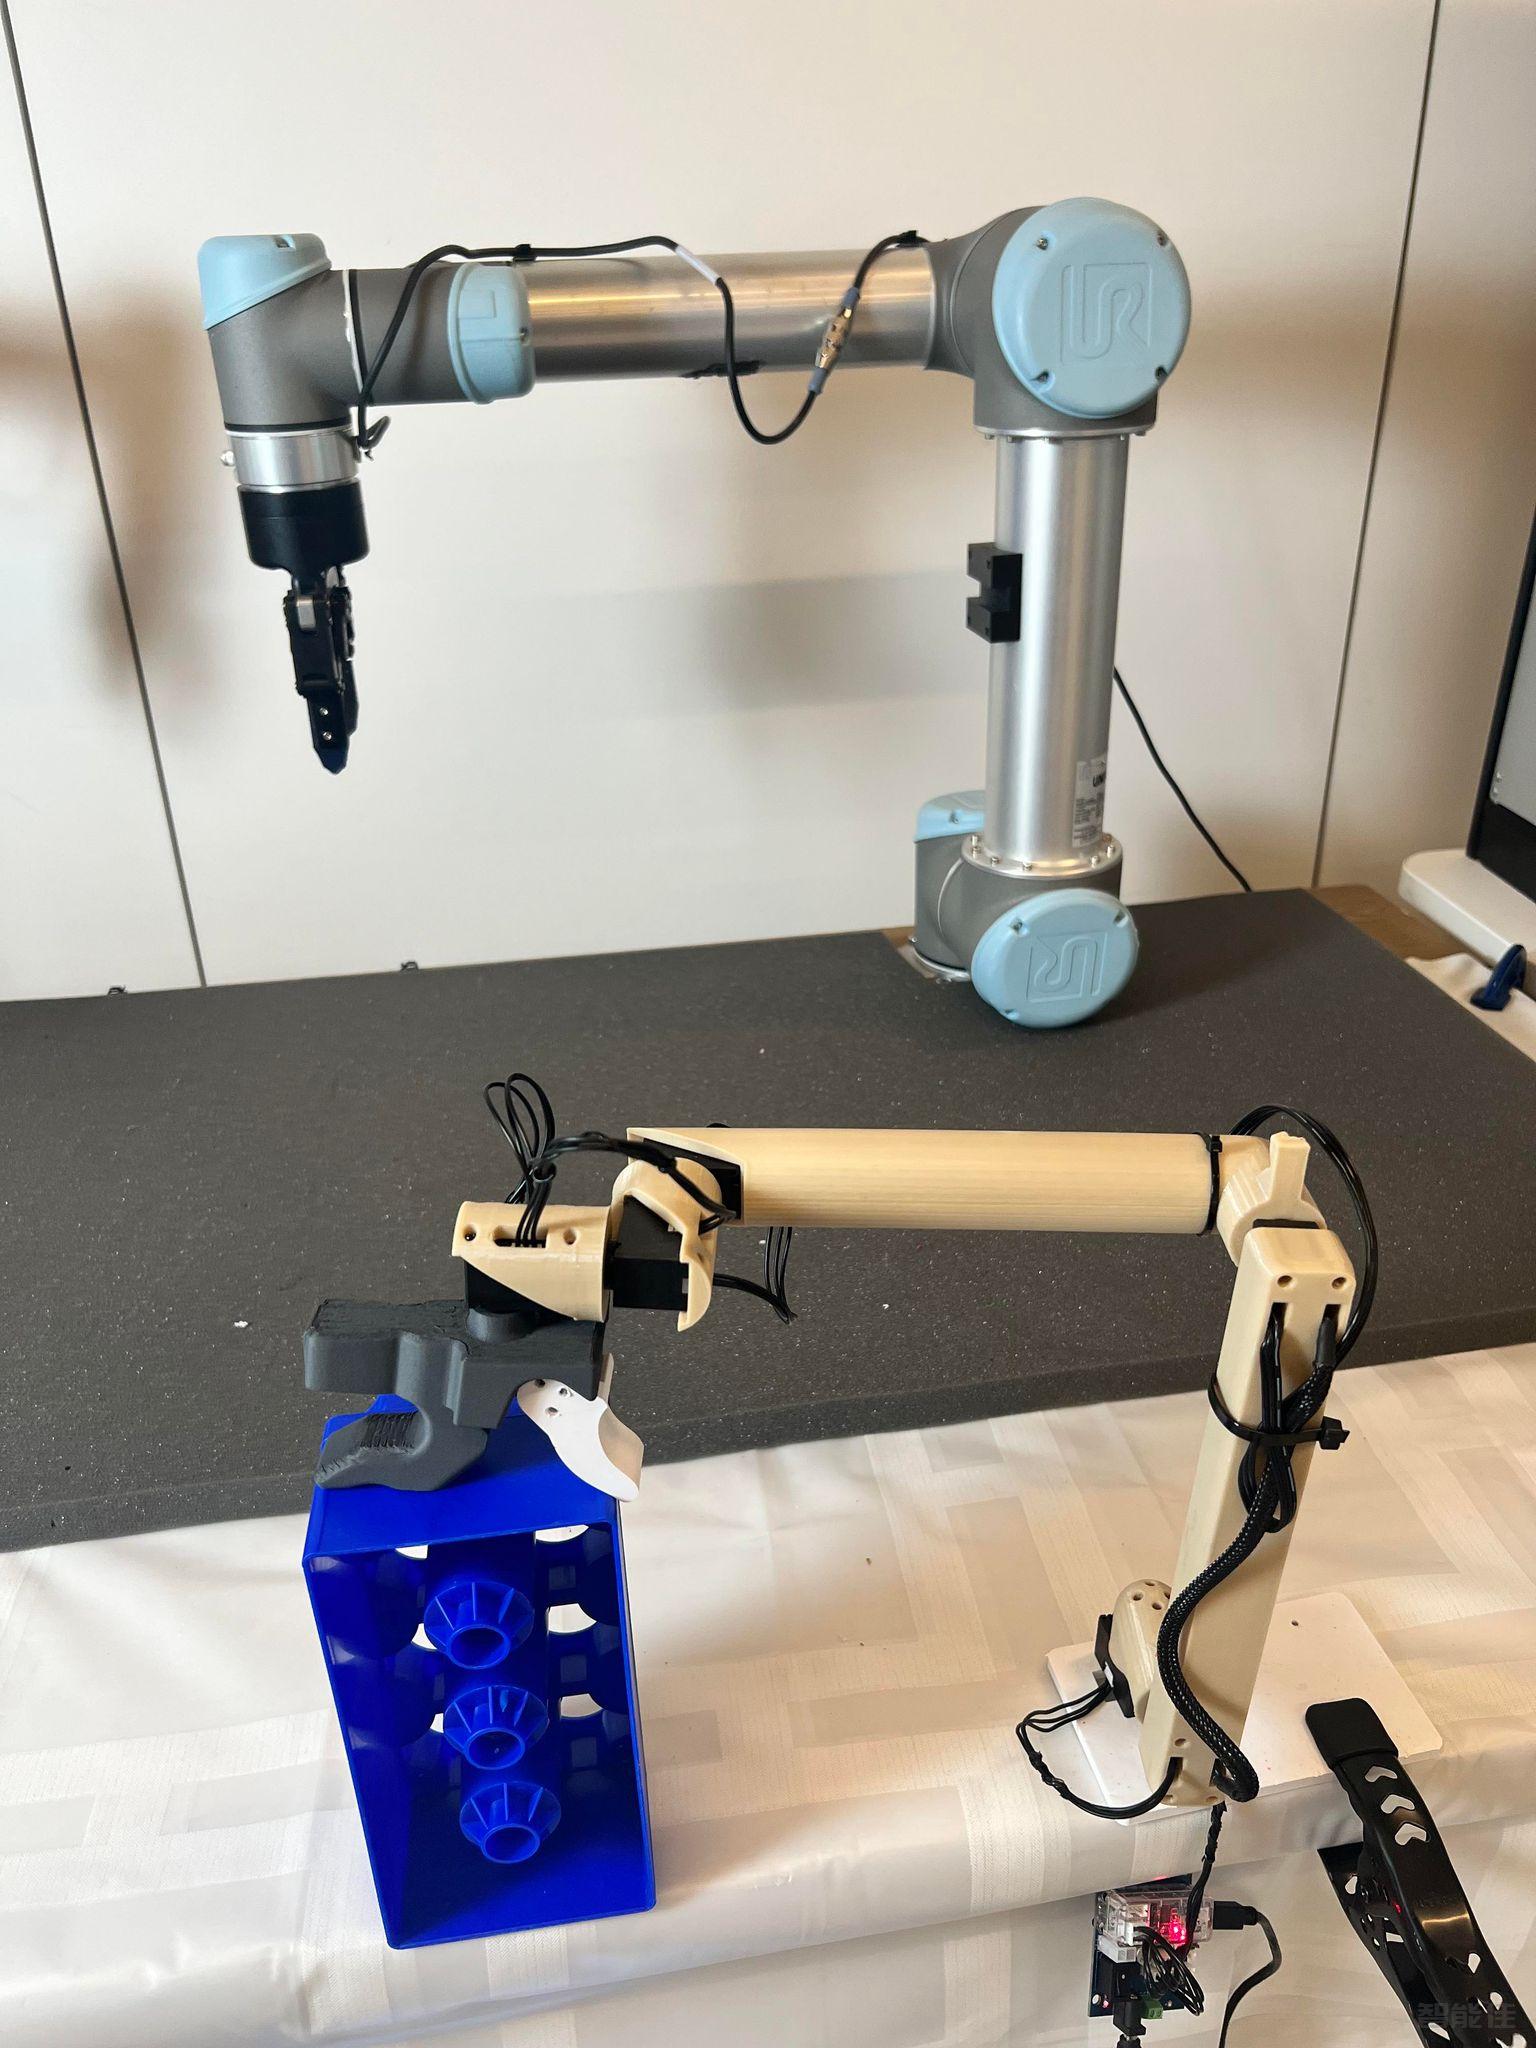
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
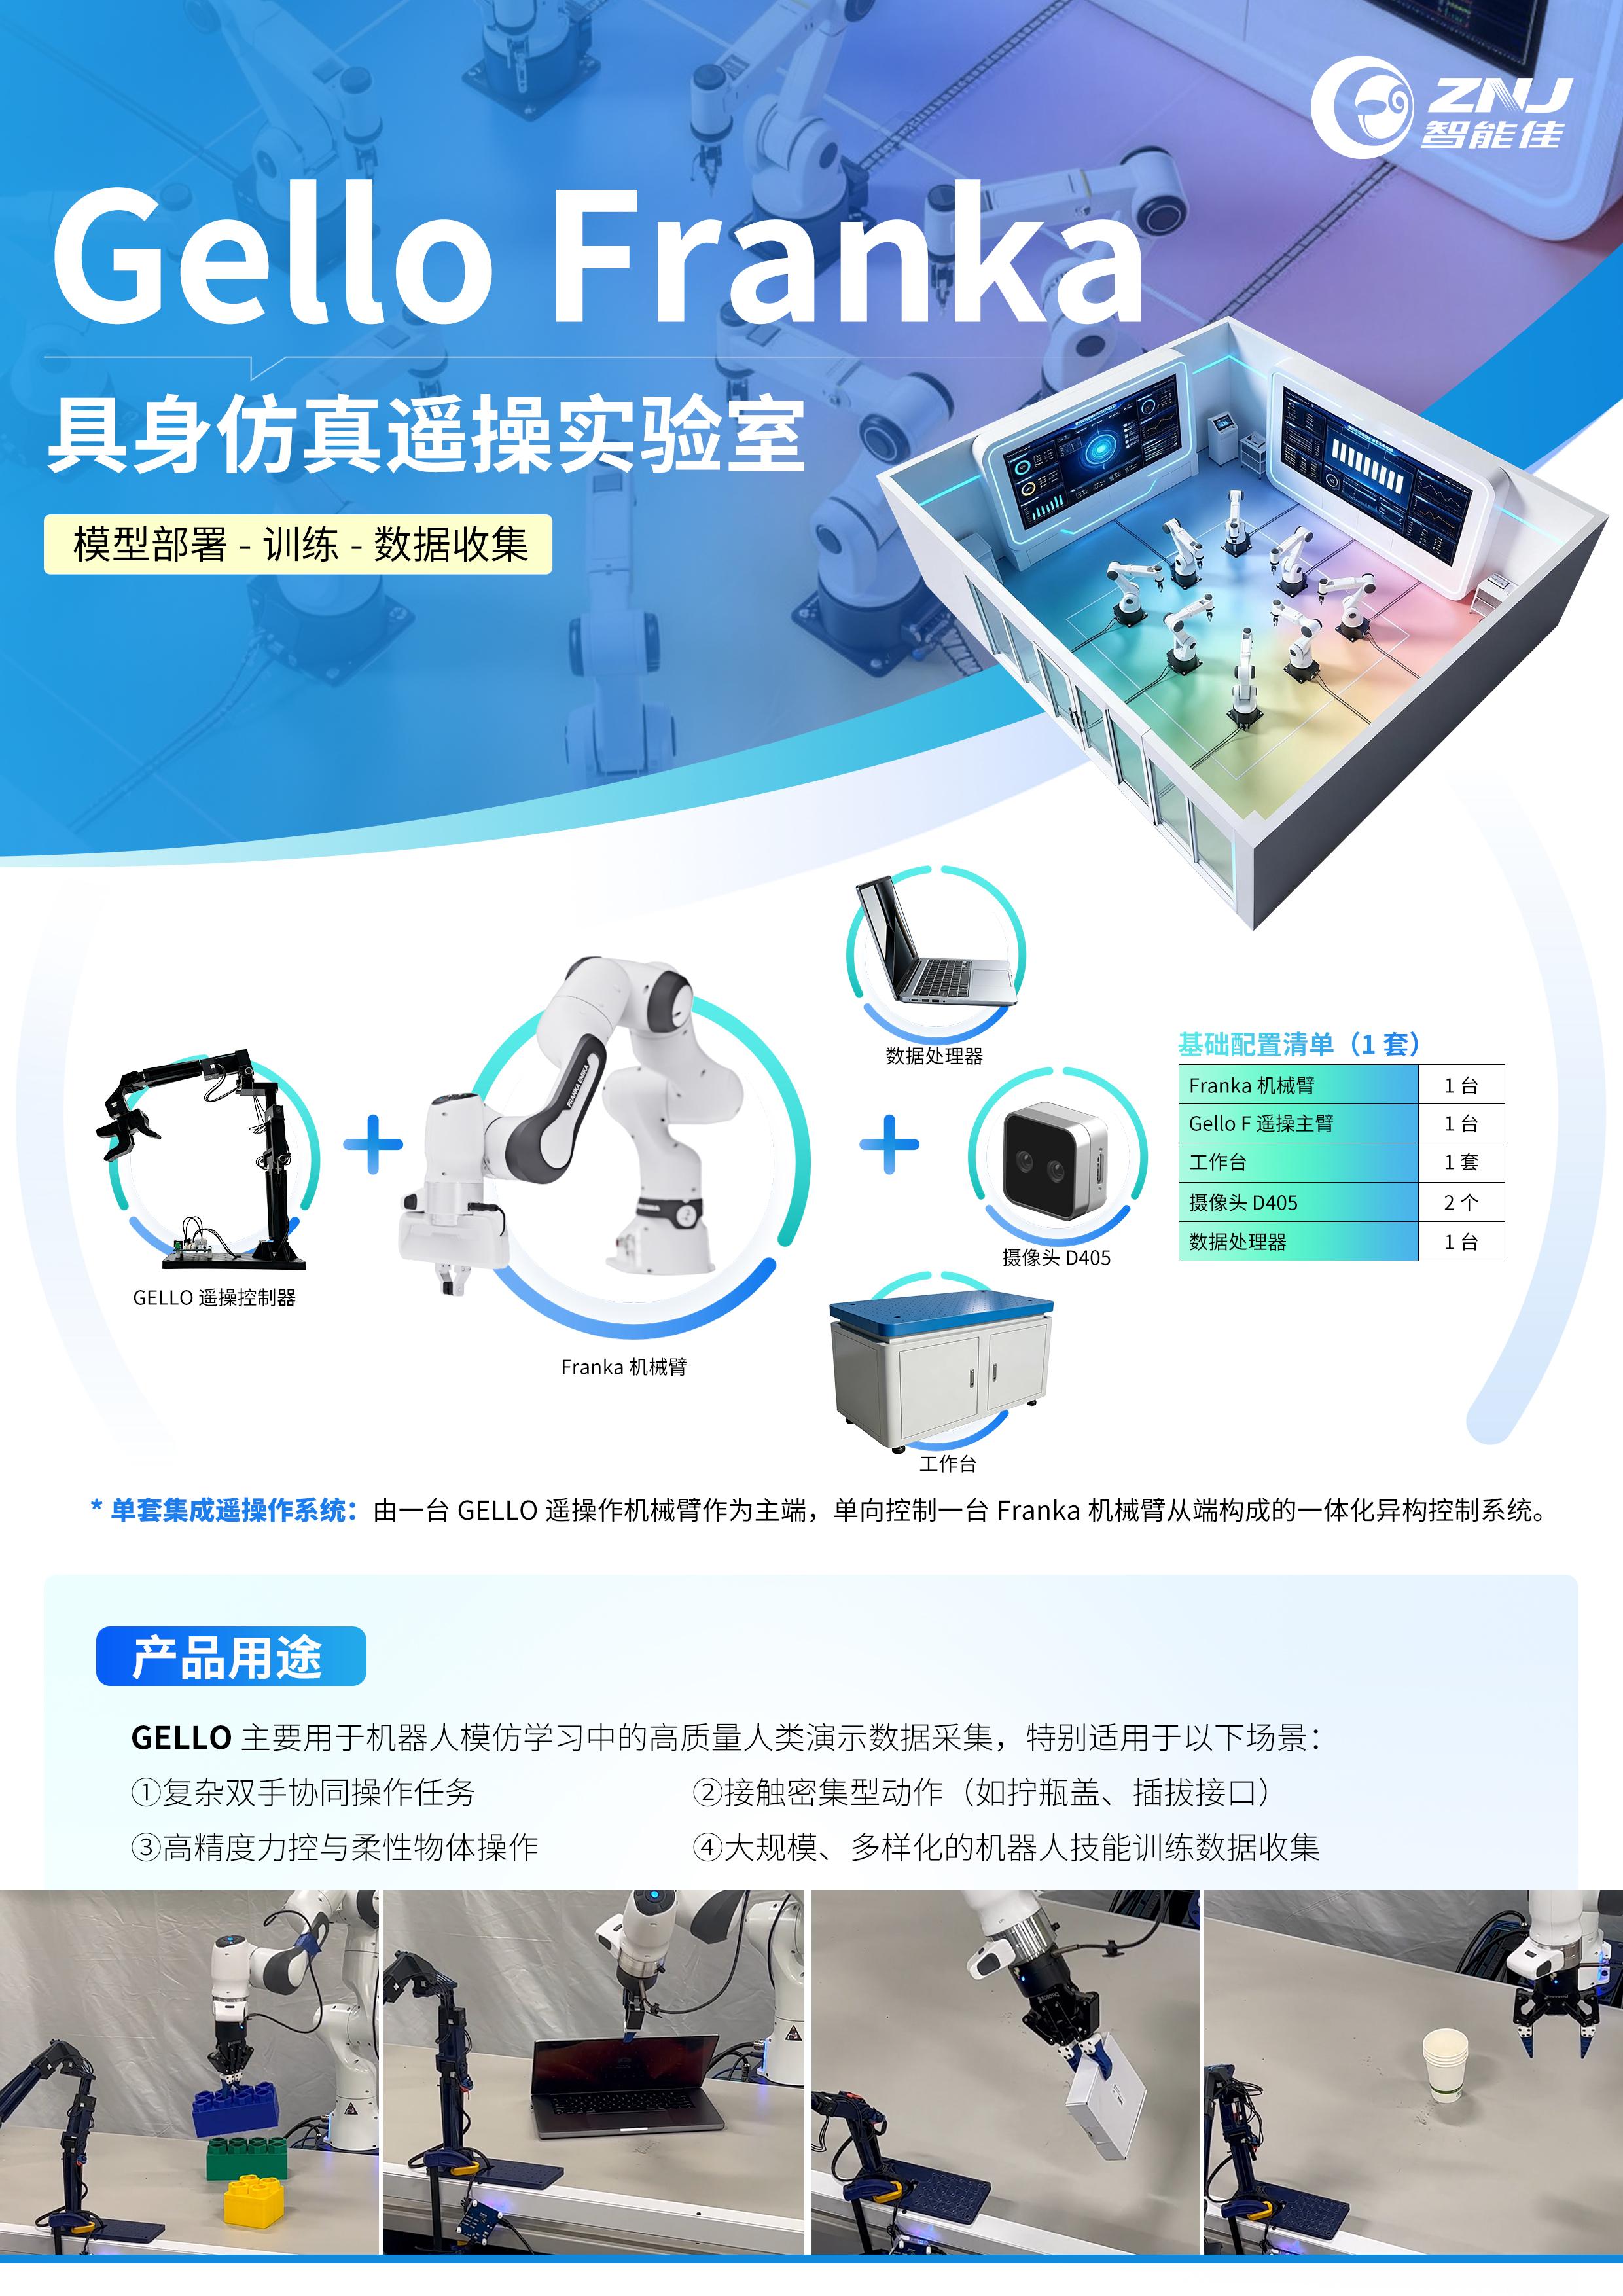
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
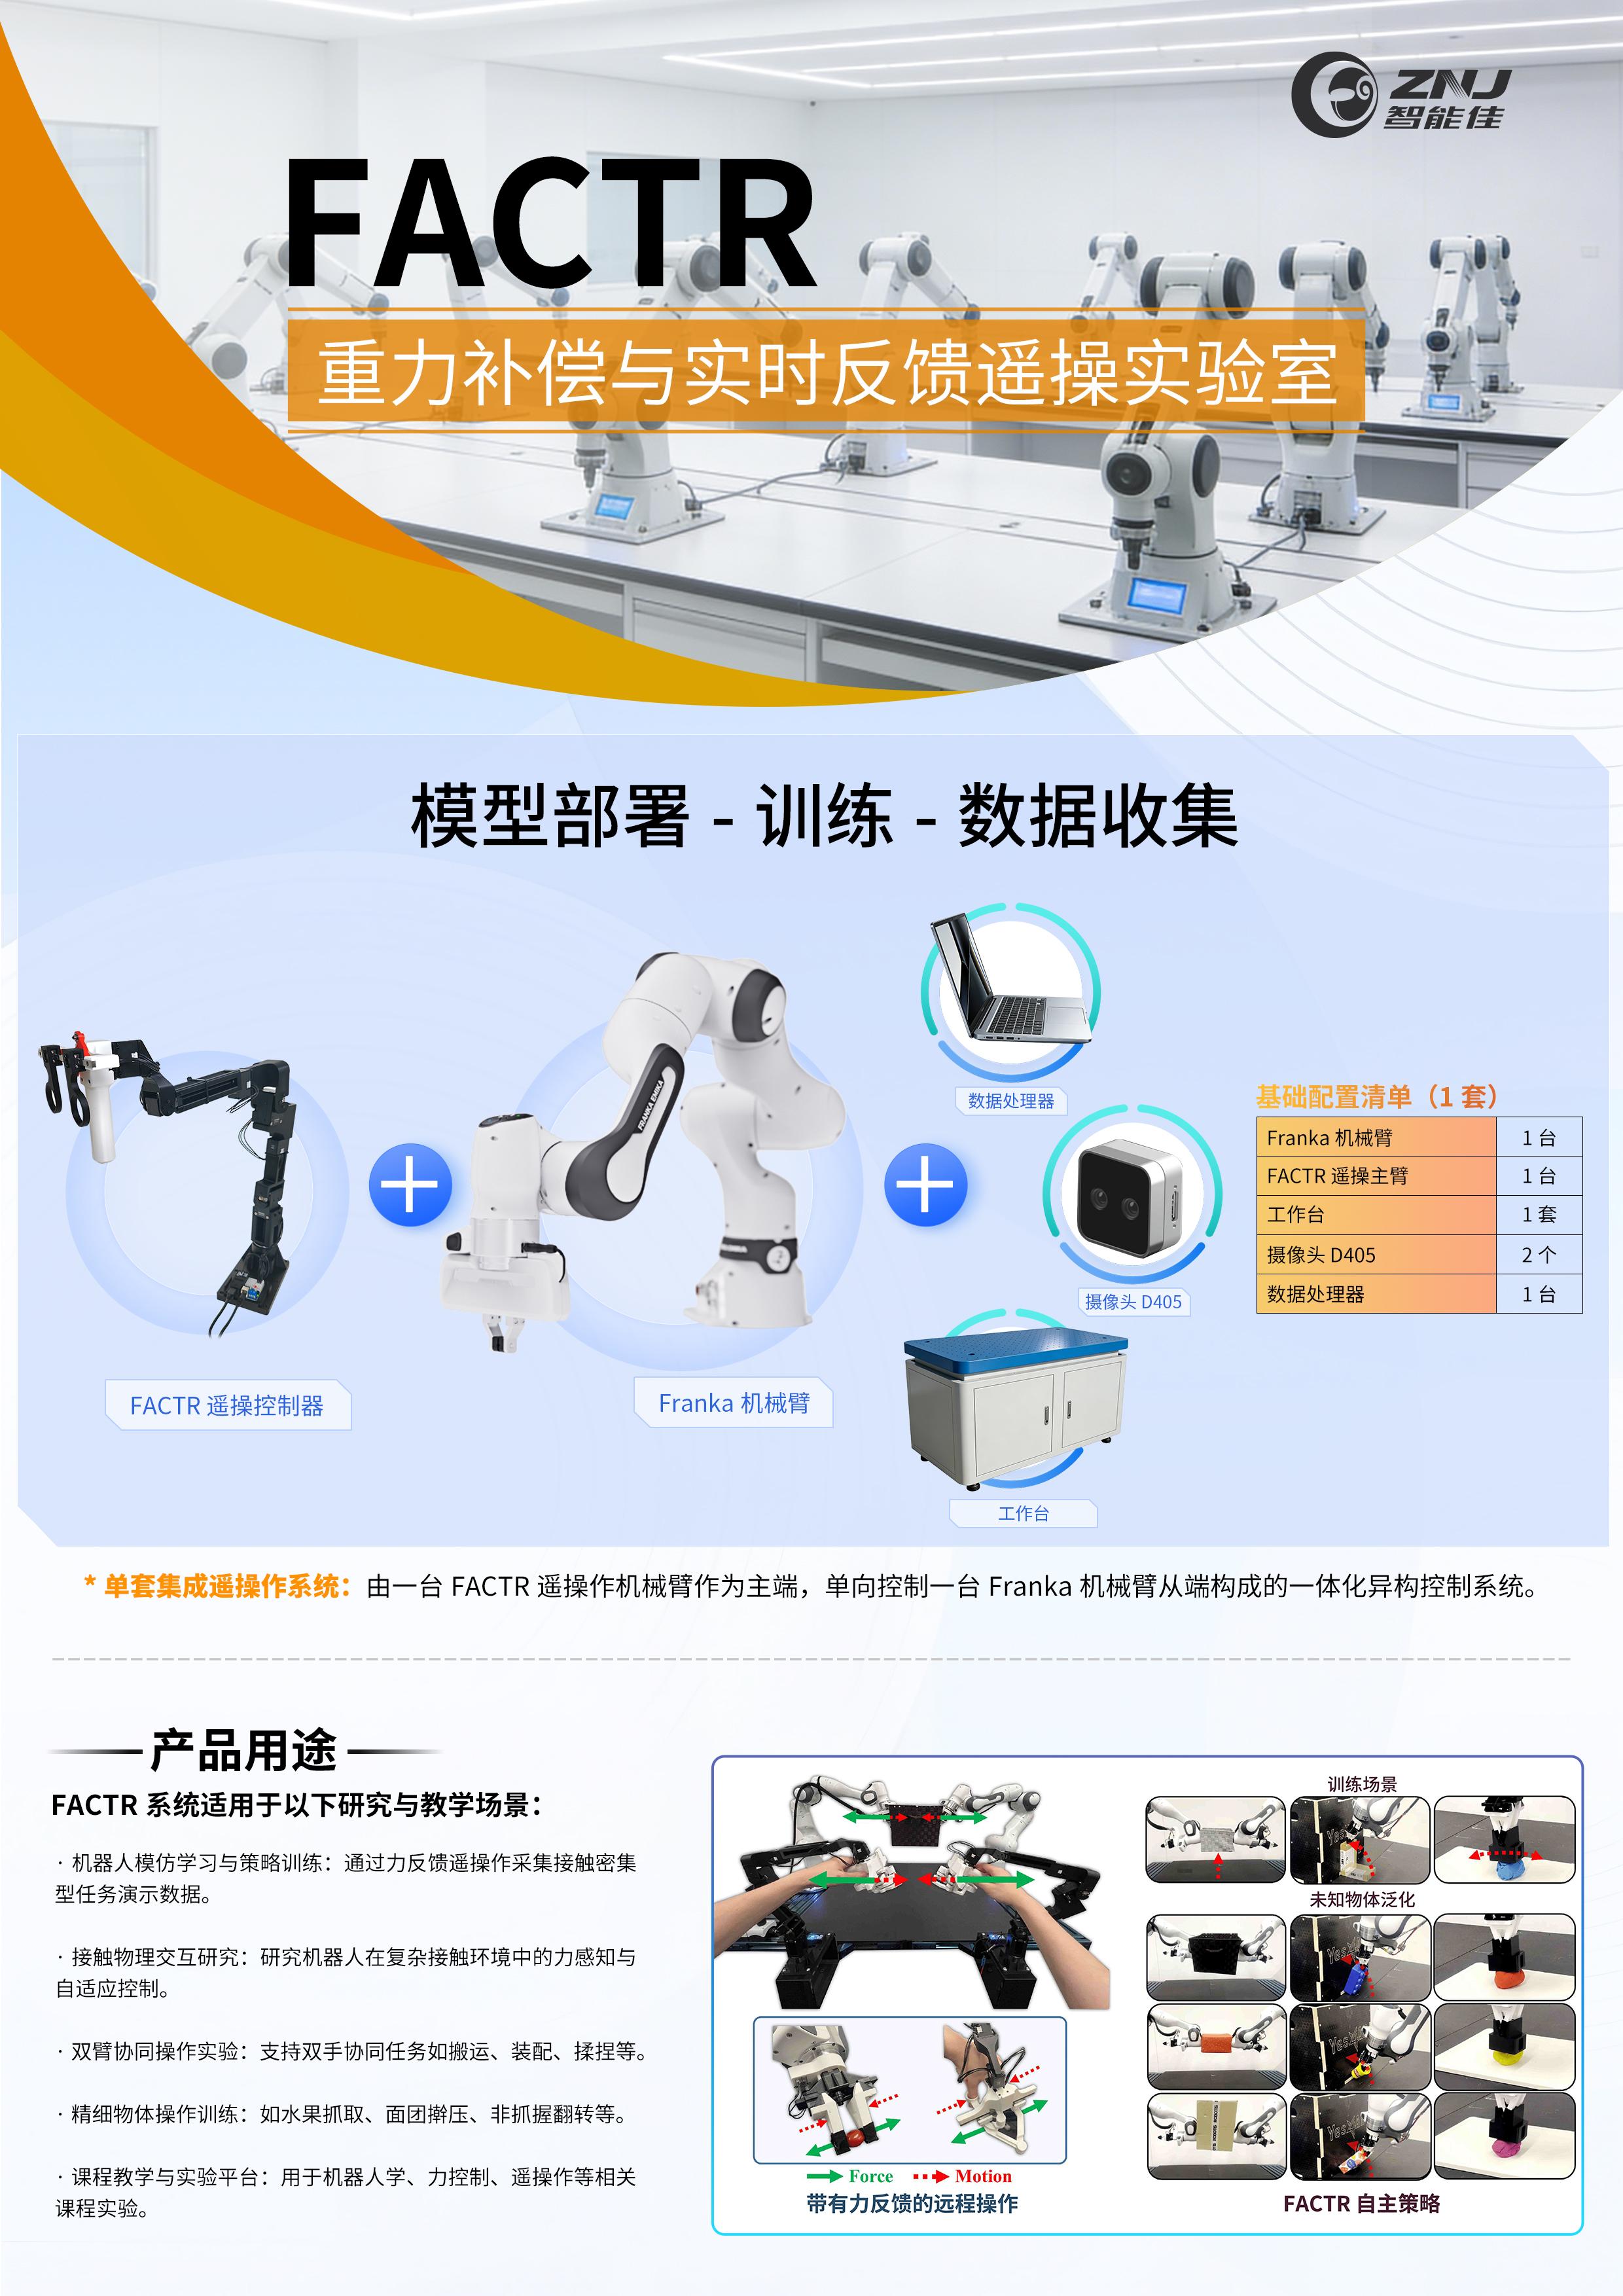
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
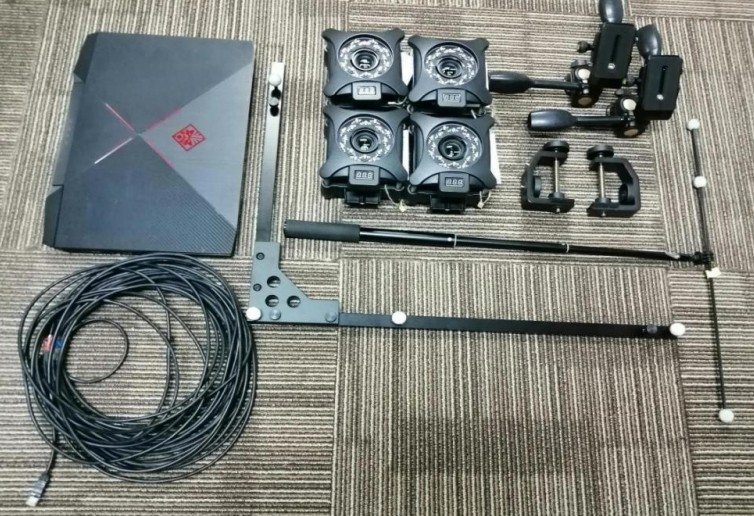
参考:https://xingying-docs.nokov.com/xingying/XingYing4.3-CN/...
/
1340 次浏览/
群体智能

测试场地的安装与搭建...
/
1756 次浏览/
群体智能

高频投影定位系统...
/
1478 次浏览/
群体智能

中继模块...
/
1534 次浏览/
群体智能

机器人平台...
/
1569 次浏览/
群体智能
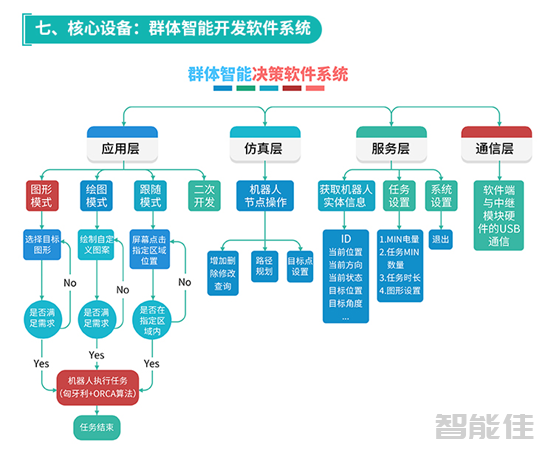
群体智能开发软件系统...
/
1724 次浏览/
群体智能
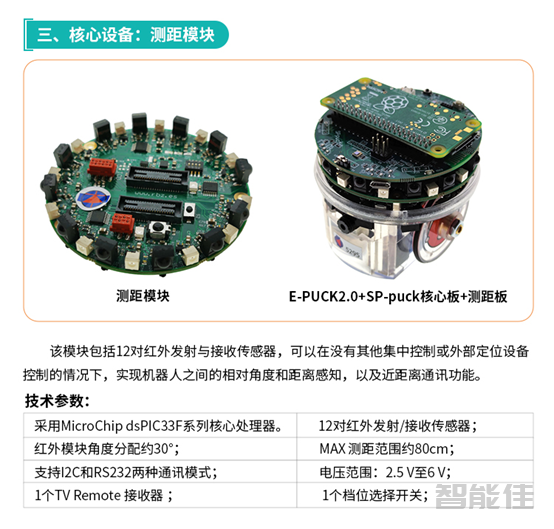
测距模块...
/
2001 次浏览/
群体智能
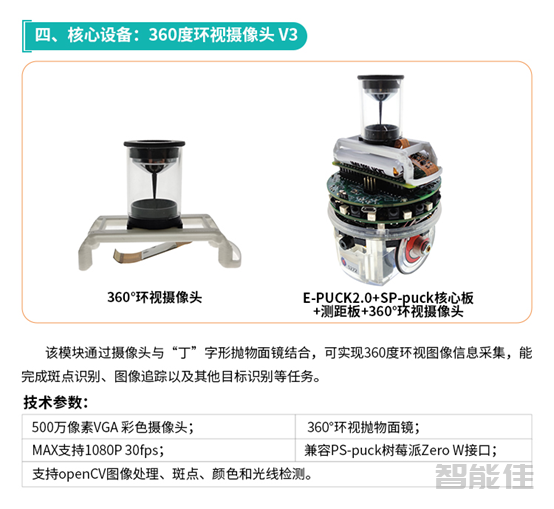
360度环视摄像头...
/
1535 次浏览/
群体智能
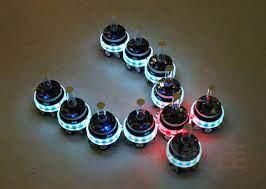
在机器人领域,传统方法通常涉及设计能够精确执行特定任务的单一、高度复杂的机器人。然而,近年来出现了一种变革性范式,催生了机器人群体智能这个令人着迷的领域。受到在昆虫群落和鸟群等自然系统中观察到的集体行为的启发,机器人群体智能利用大群相对简单且分散的机器人的力量,通过协作来实现复杂的目标。群体智能的本质在于这些机器人作为一个统一实体进行通信、协调和适应的能力,表现出超越单个单元能力的集体智能。这种方法的灵感来自于大自然通过简单代理的协作解决复杂问题的能力,每个代理都遵循基于有限...
/
1937 次浏览/
群体智能
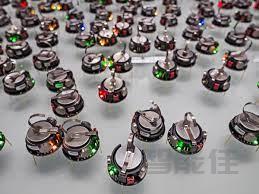
什么是集中式控制机器人群体智能中的集中控制是指一种系统架构,其中单个中央实体负责做出决策并协调群体中所有单个机器人的行动。在这种设置中,中央控制器完全了解群体的状态,并且可以基于手头任务的全局视角向每个机器人发出命令。机器人群体智能集中控制的关键特征包括:全局决策:中央控制器可以访问群体中所有单个机器人的信息。它可以分析系统的整体状态并做出考虑集体利益或全员目标实现的决策。通信:中央控制器和各个机器人之间的通信对于传达指令和收集信息至关重要。这可以通过无线通信或其他数据交换方...
/
1988 次浏览/
群体智能