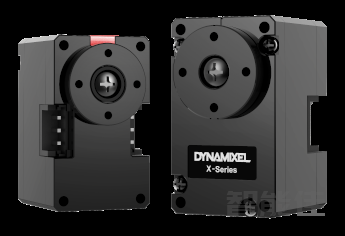
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
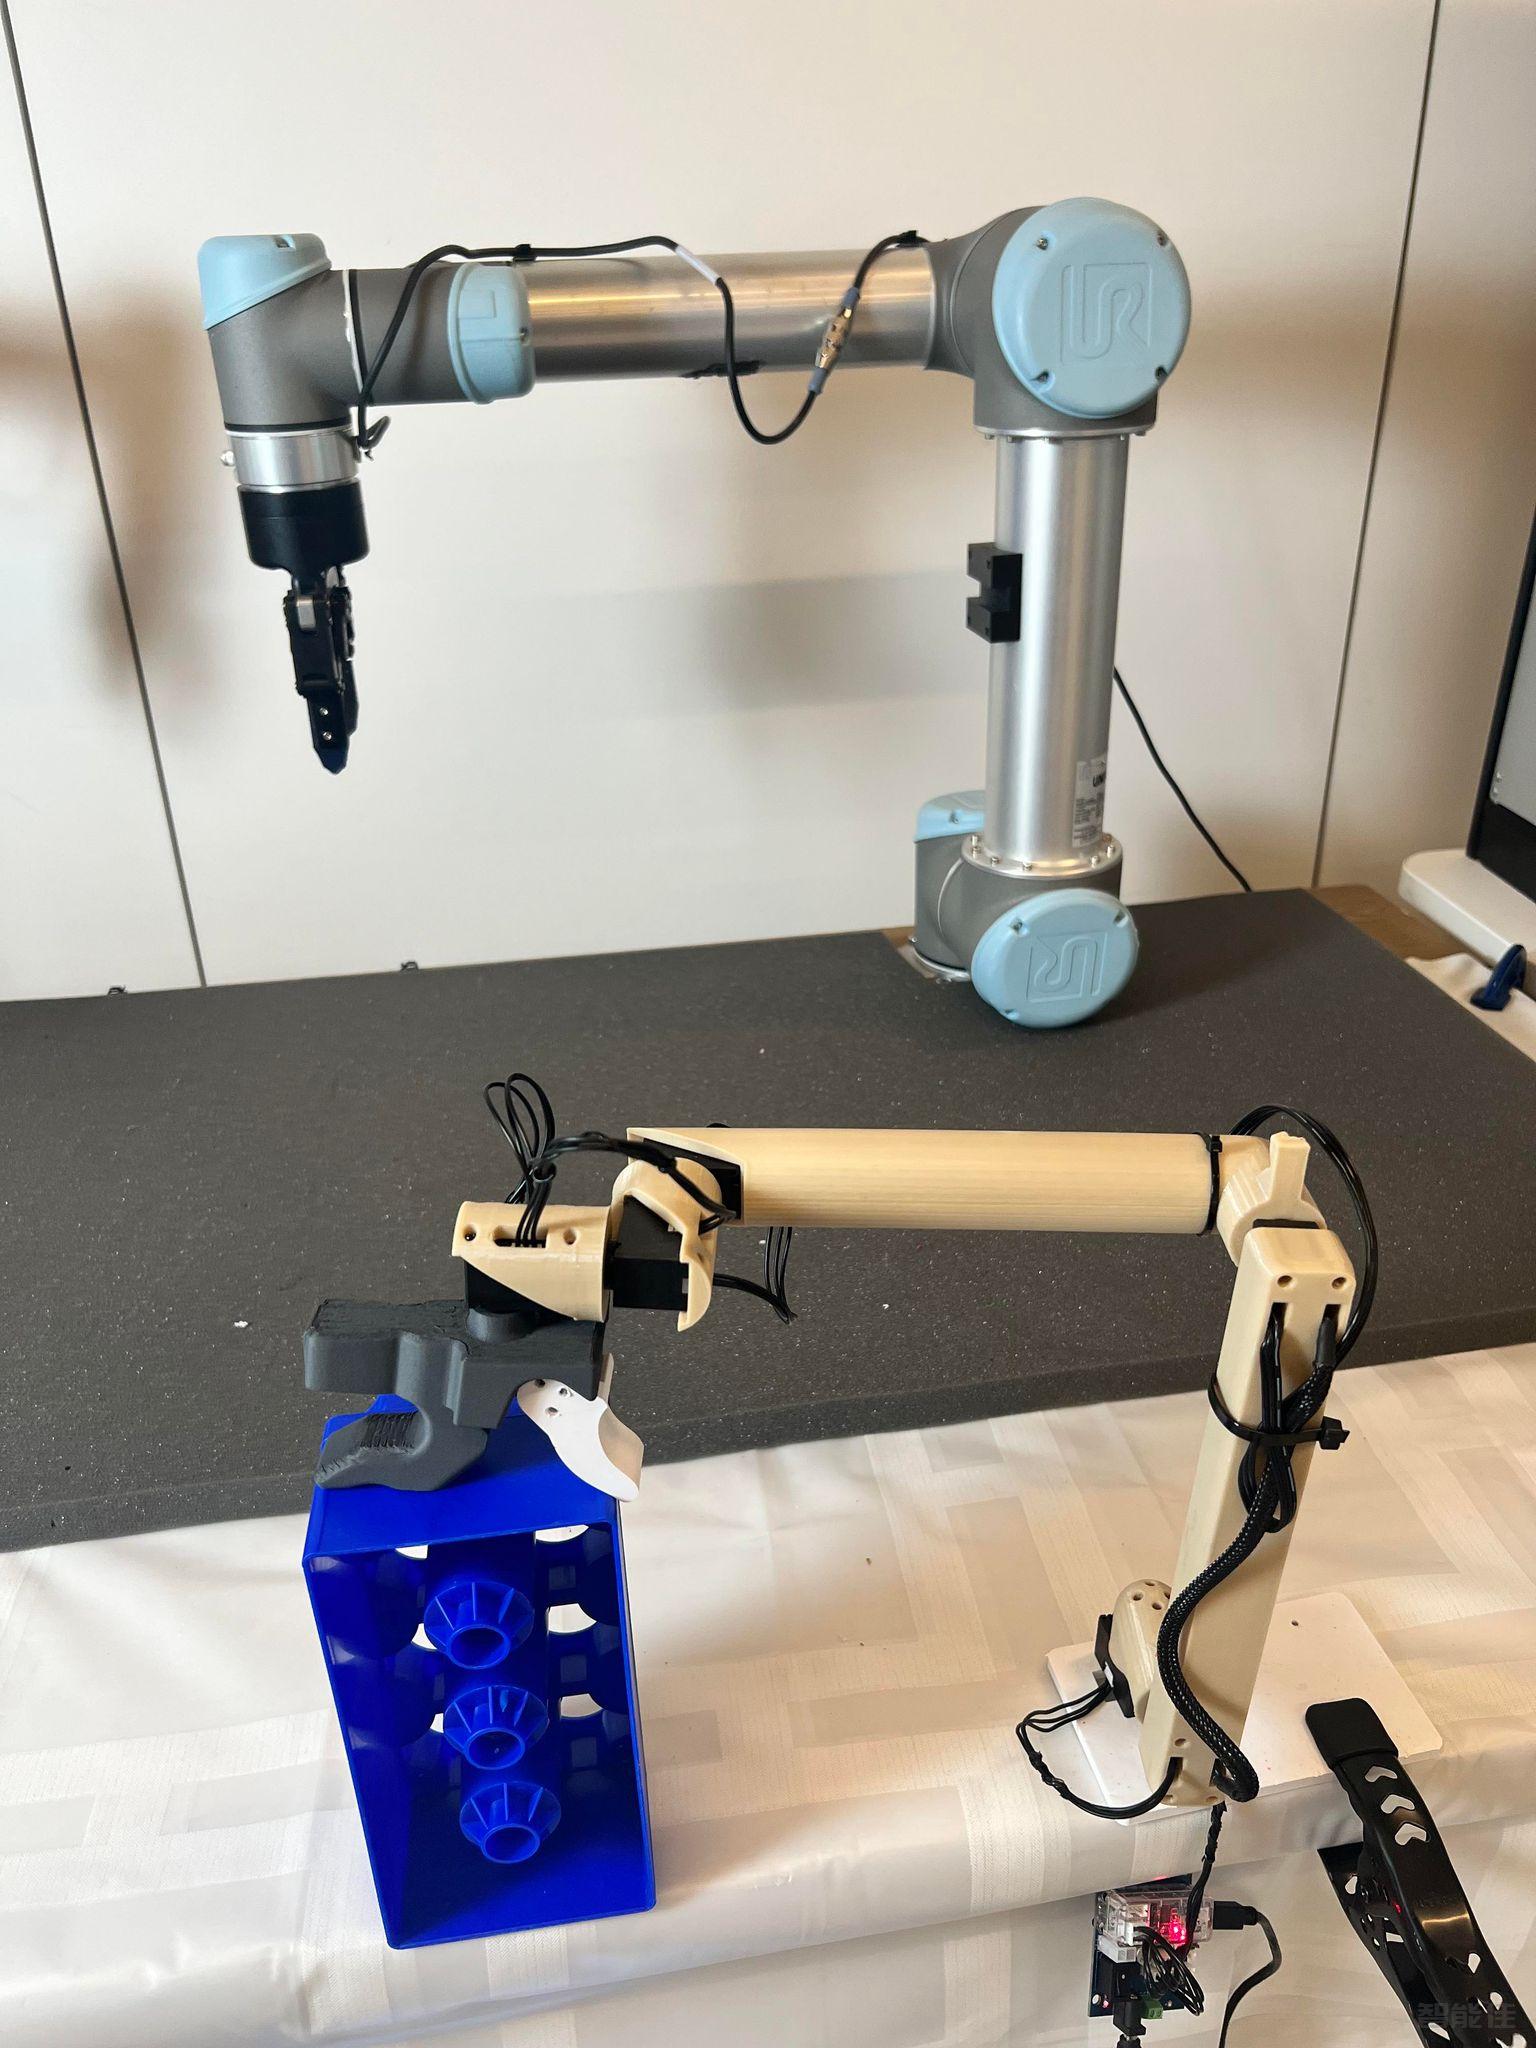
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
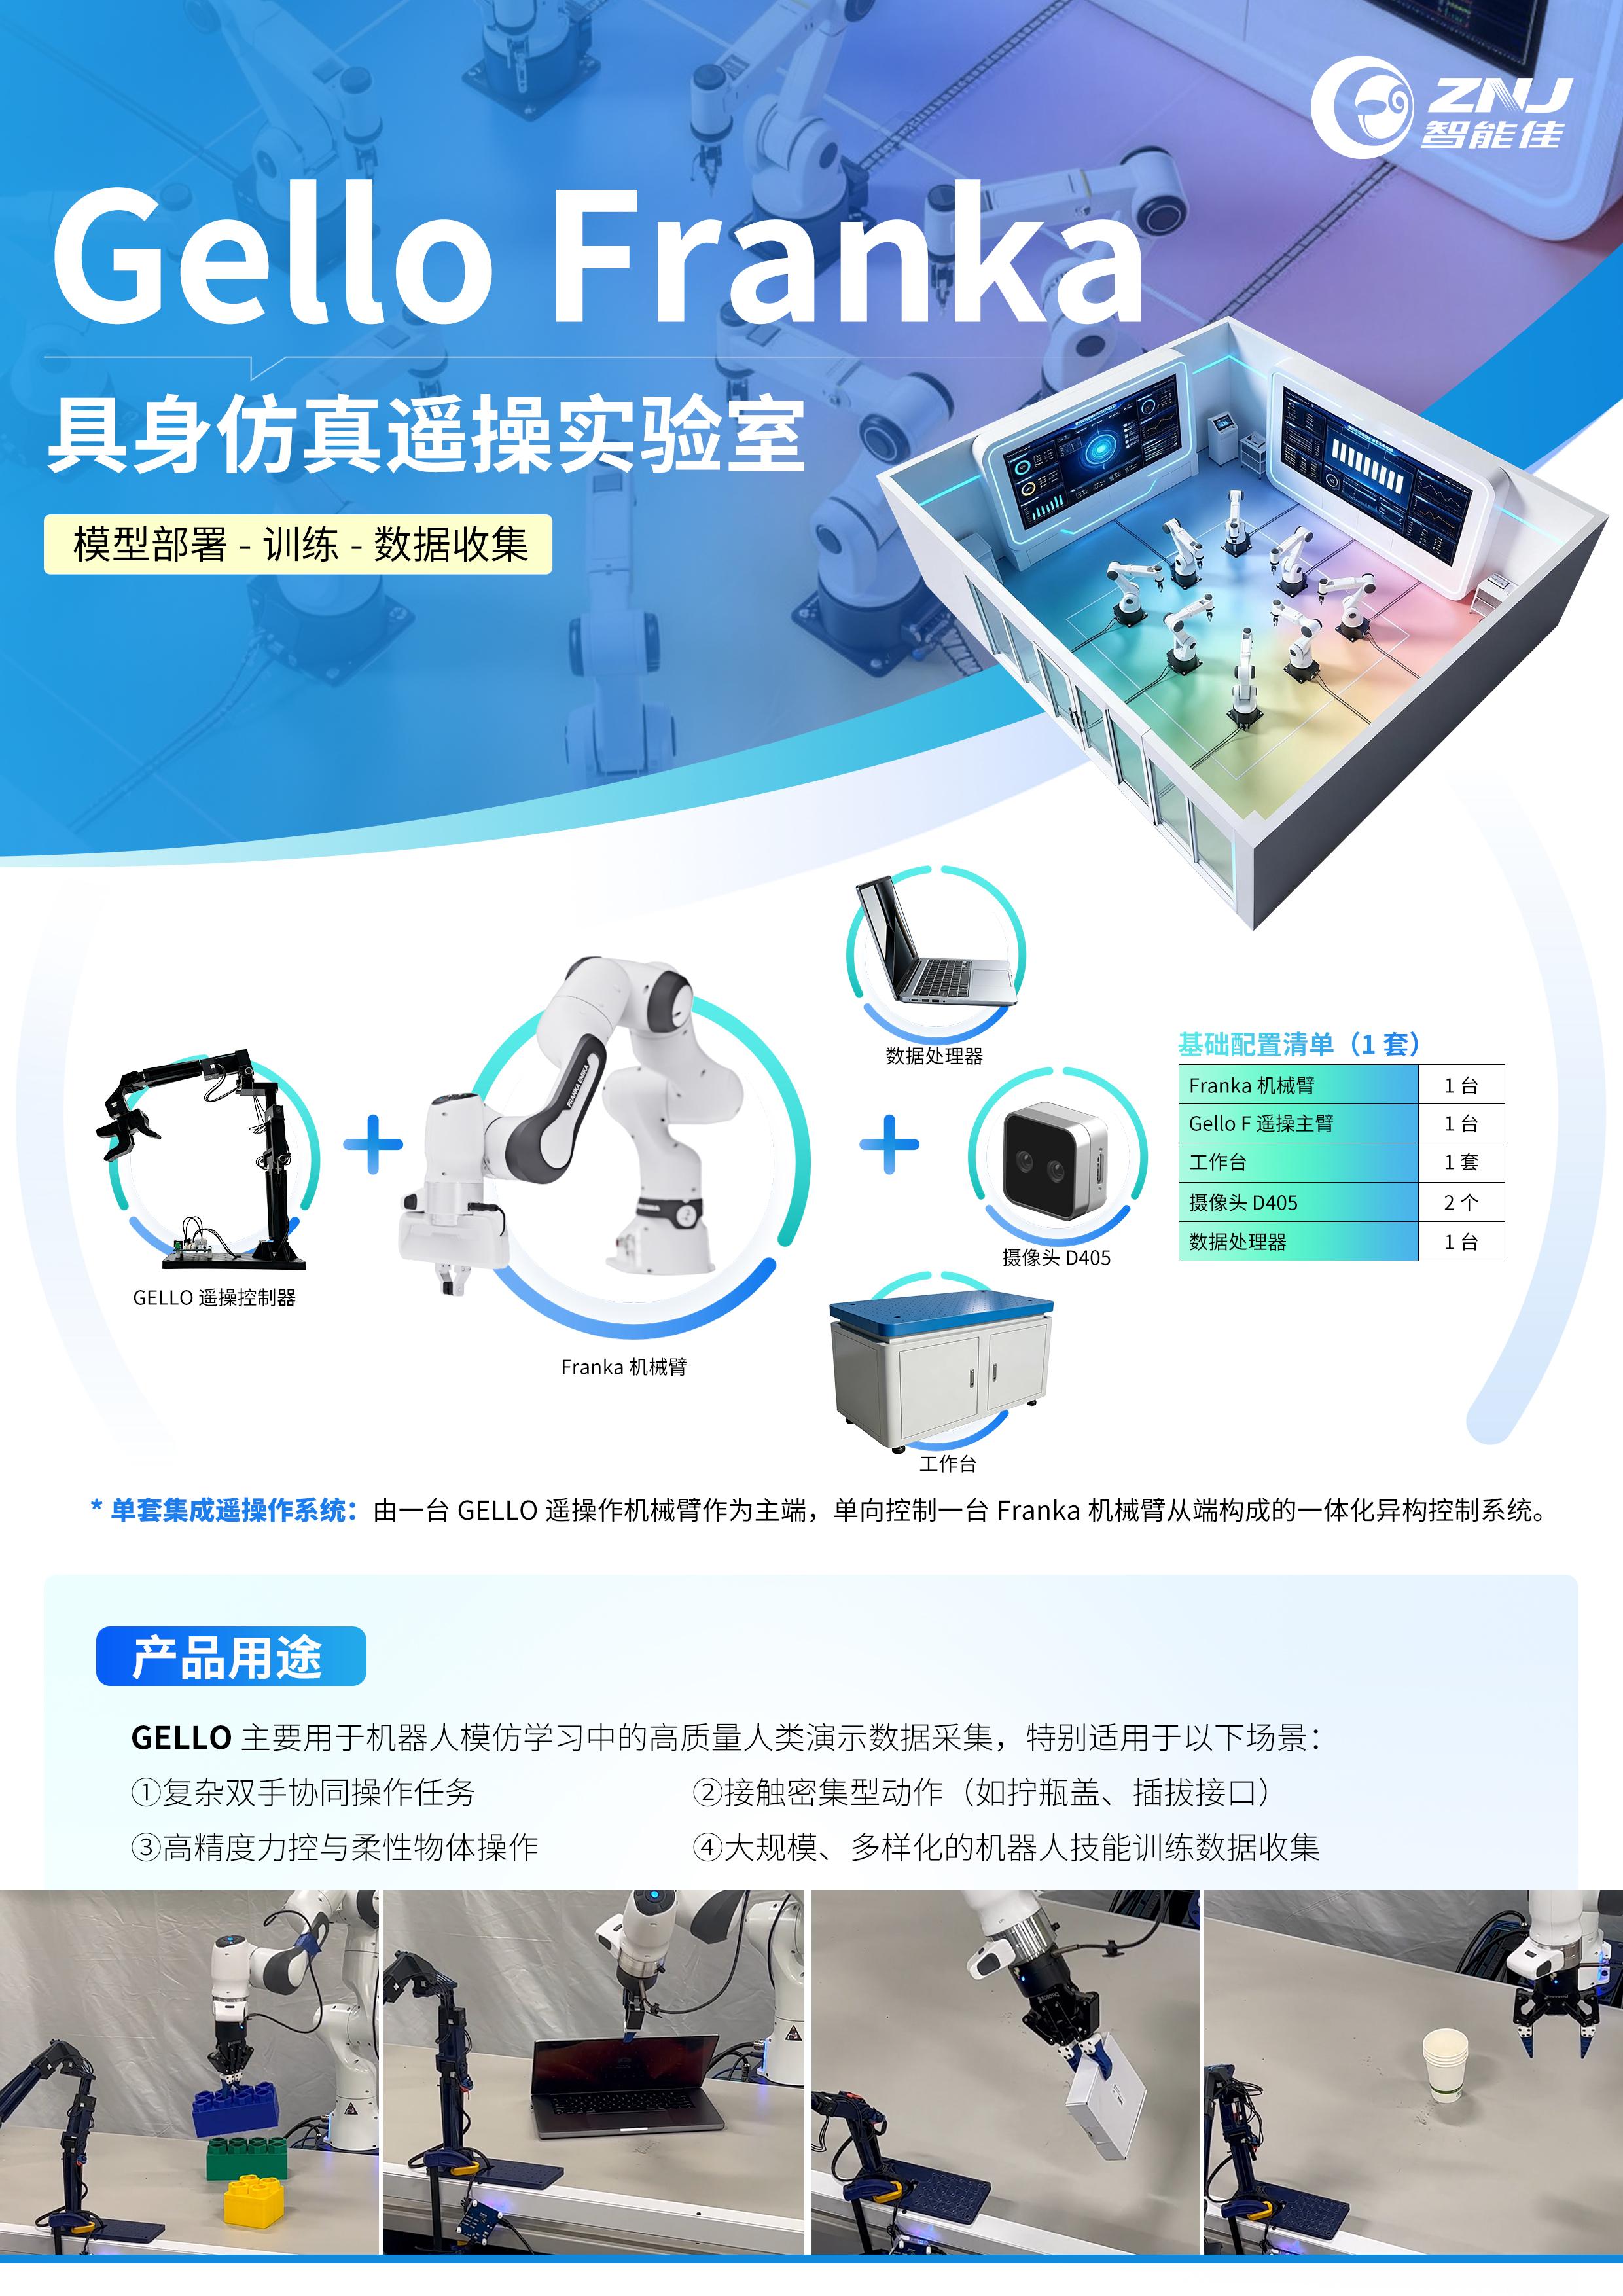
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
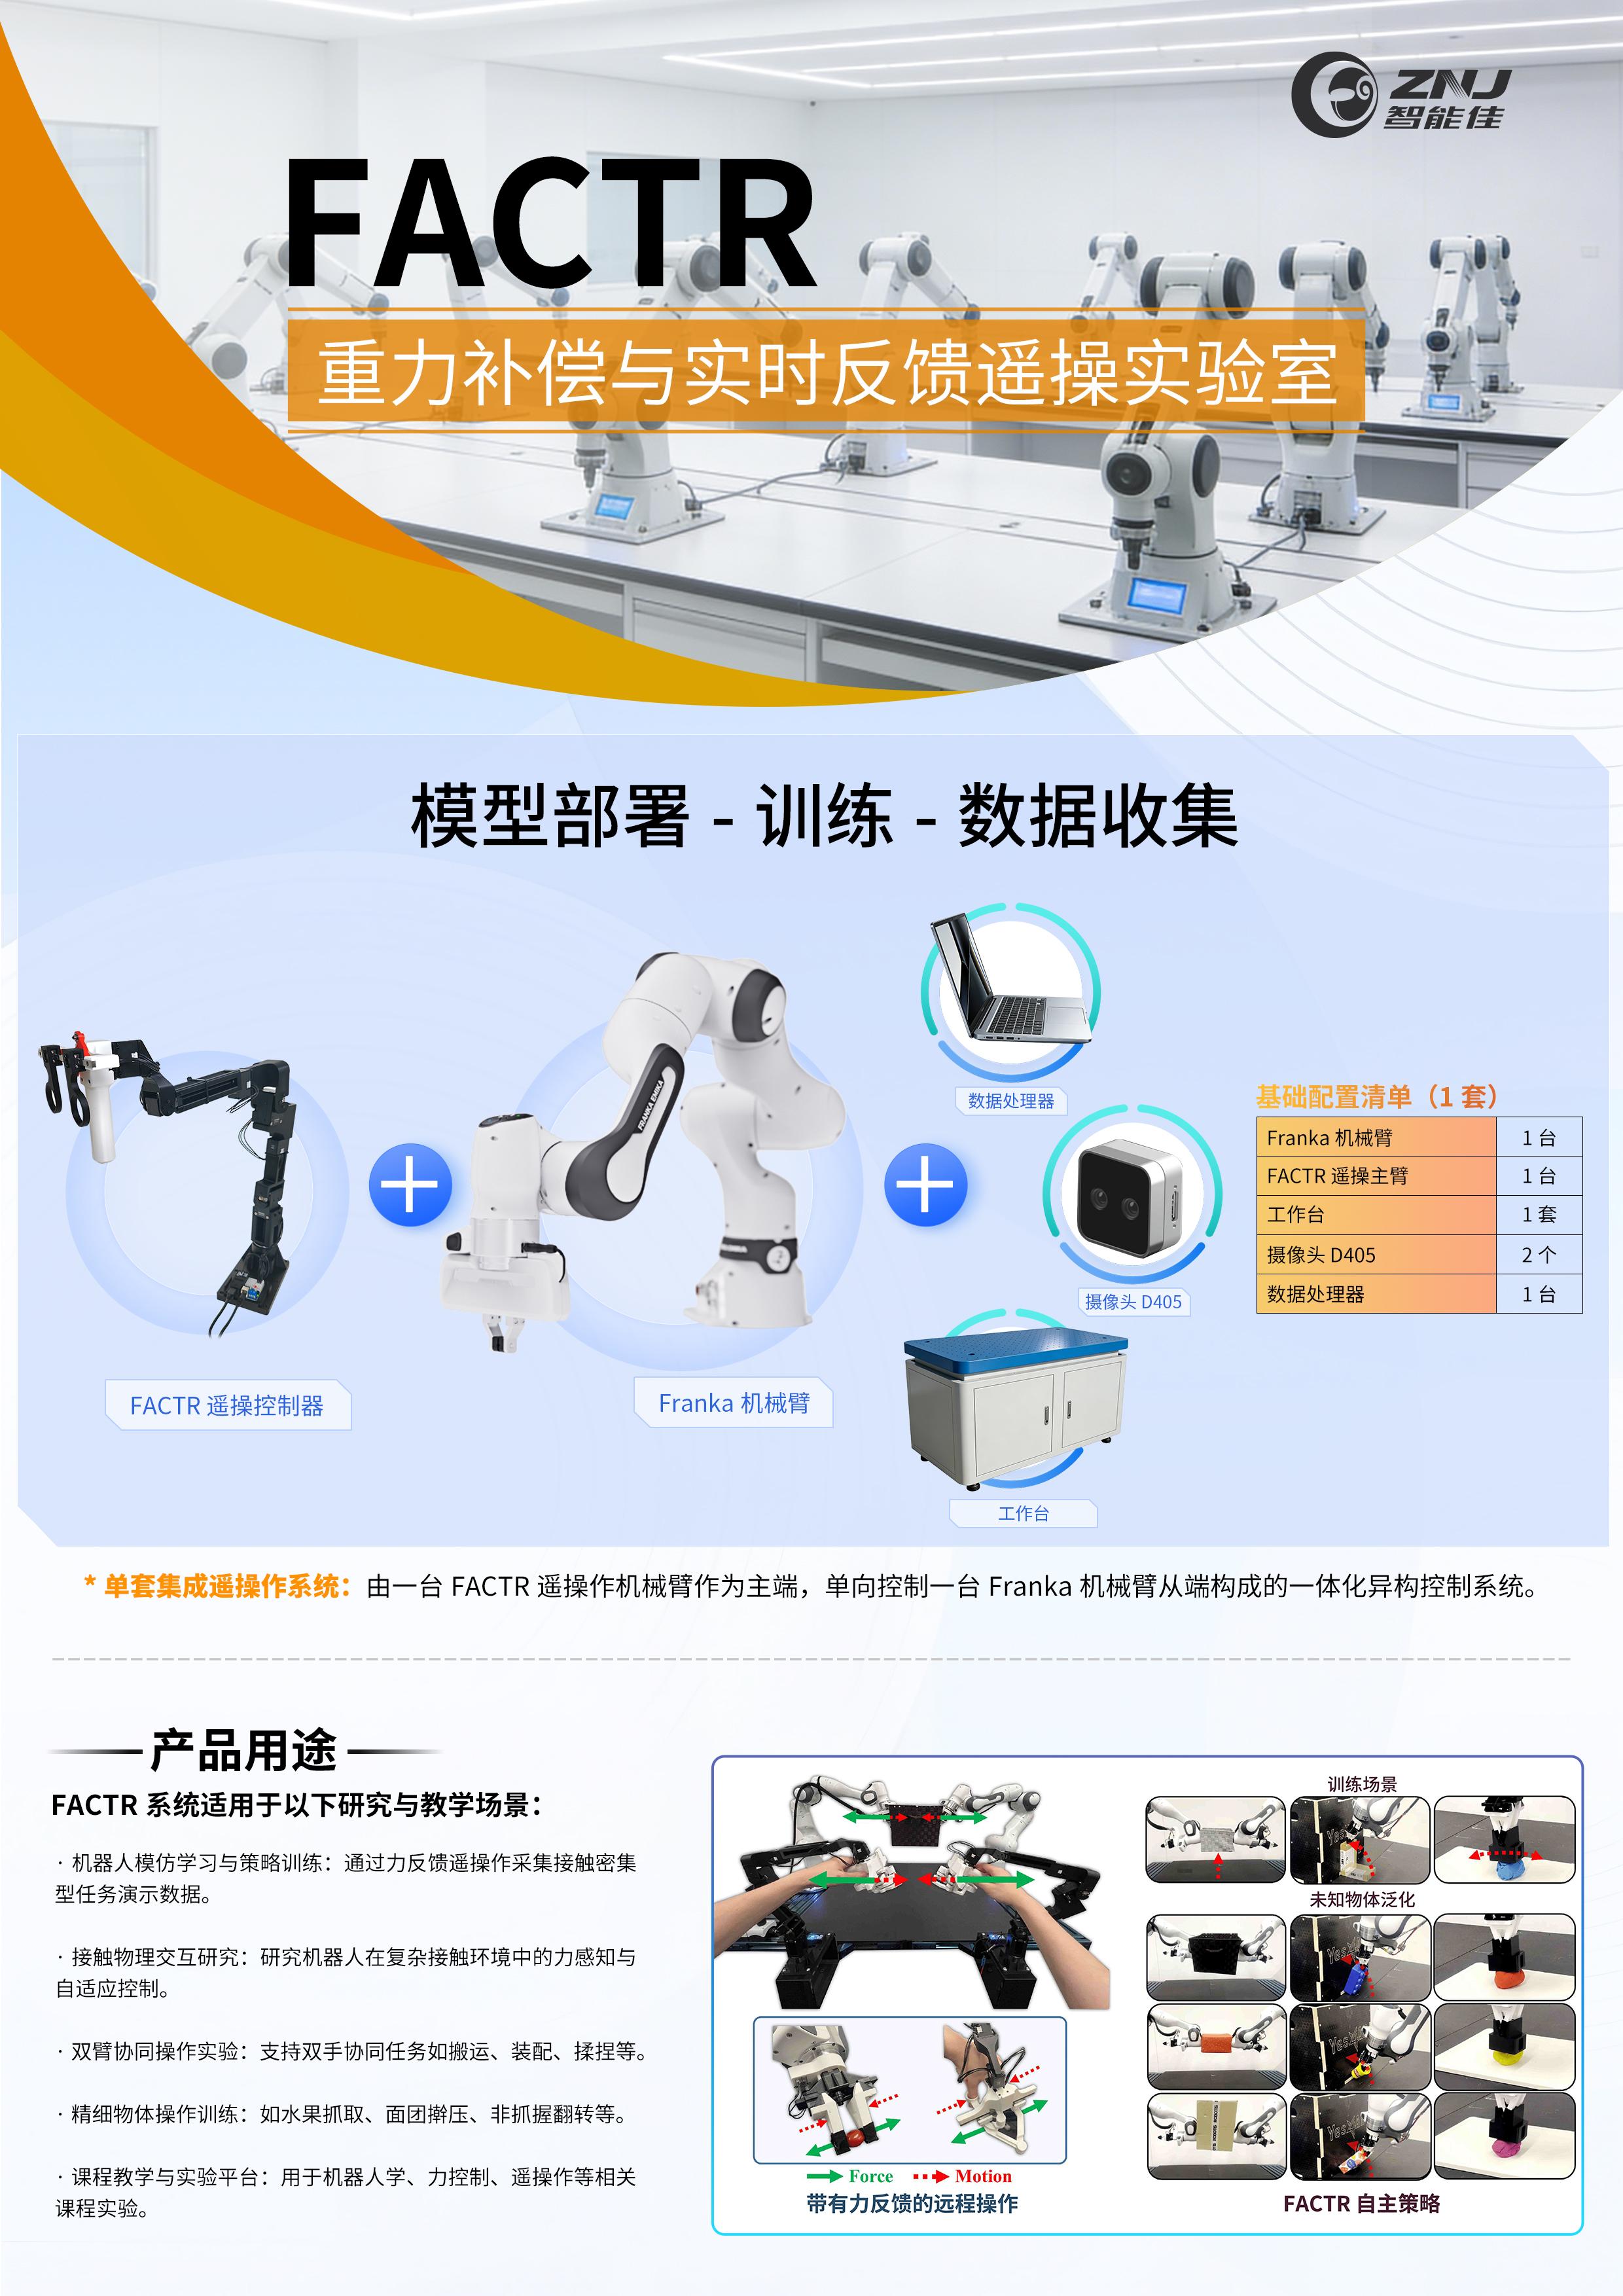
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
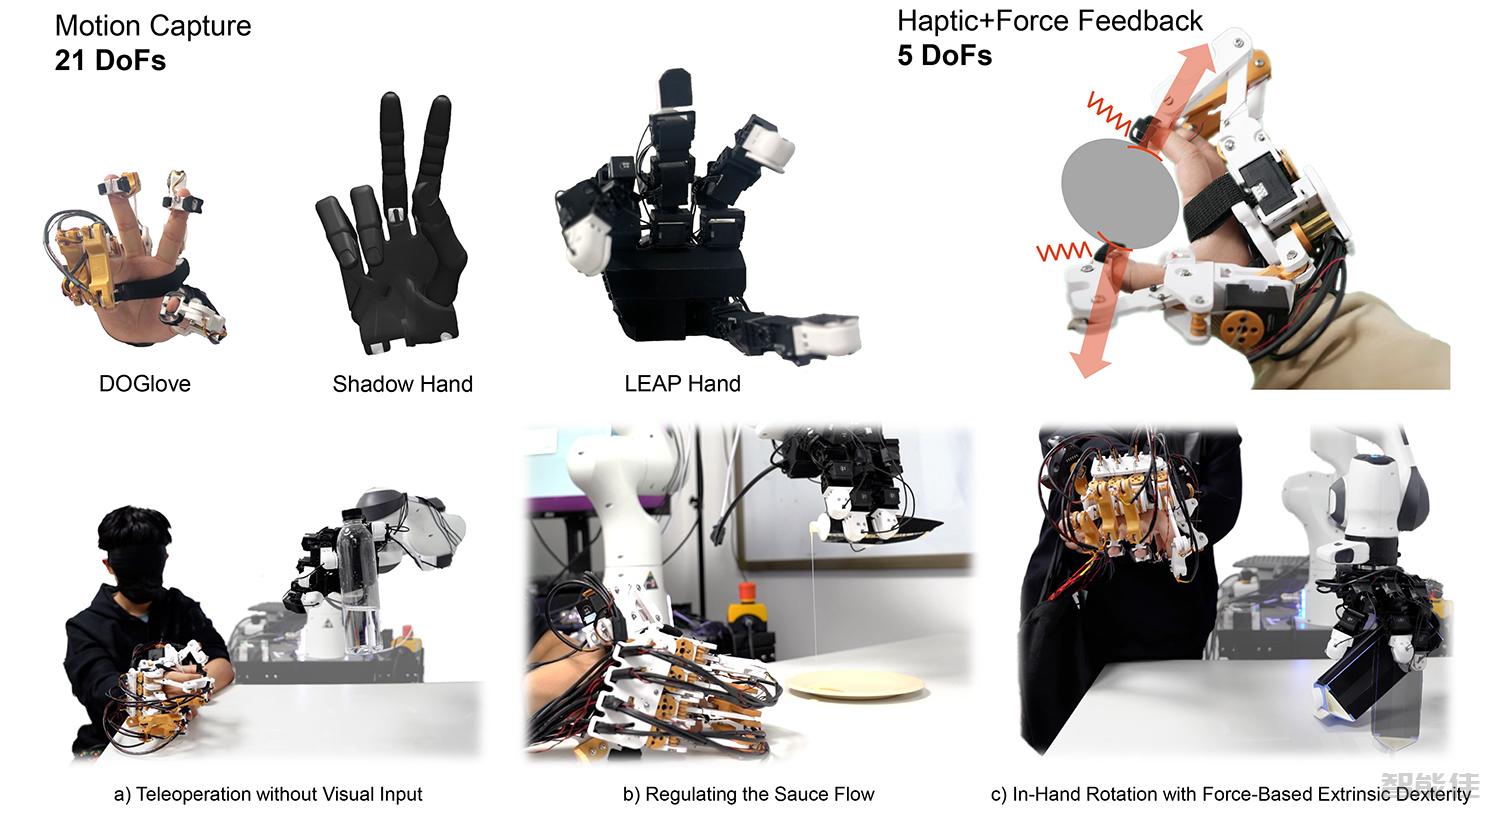
一、项目概述DOGlove 是一款低成本、开源的触觉力反馈手套,专为精确的遥操作和灵巧操作而设计。该项目发表于 RSS 2025 (Robotics: Science and Systems) 会议。研究团队:• 清华大学 (Tsinghua University)• 上海期智研究院 (Shanghai Qi Zhi Institute)• 上海人工智能实验室 (Shanghai AI Lab)核心功能:• 21自由度运动捕捉 (21-DoF MoCap)• 5自由度触觉力反...
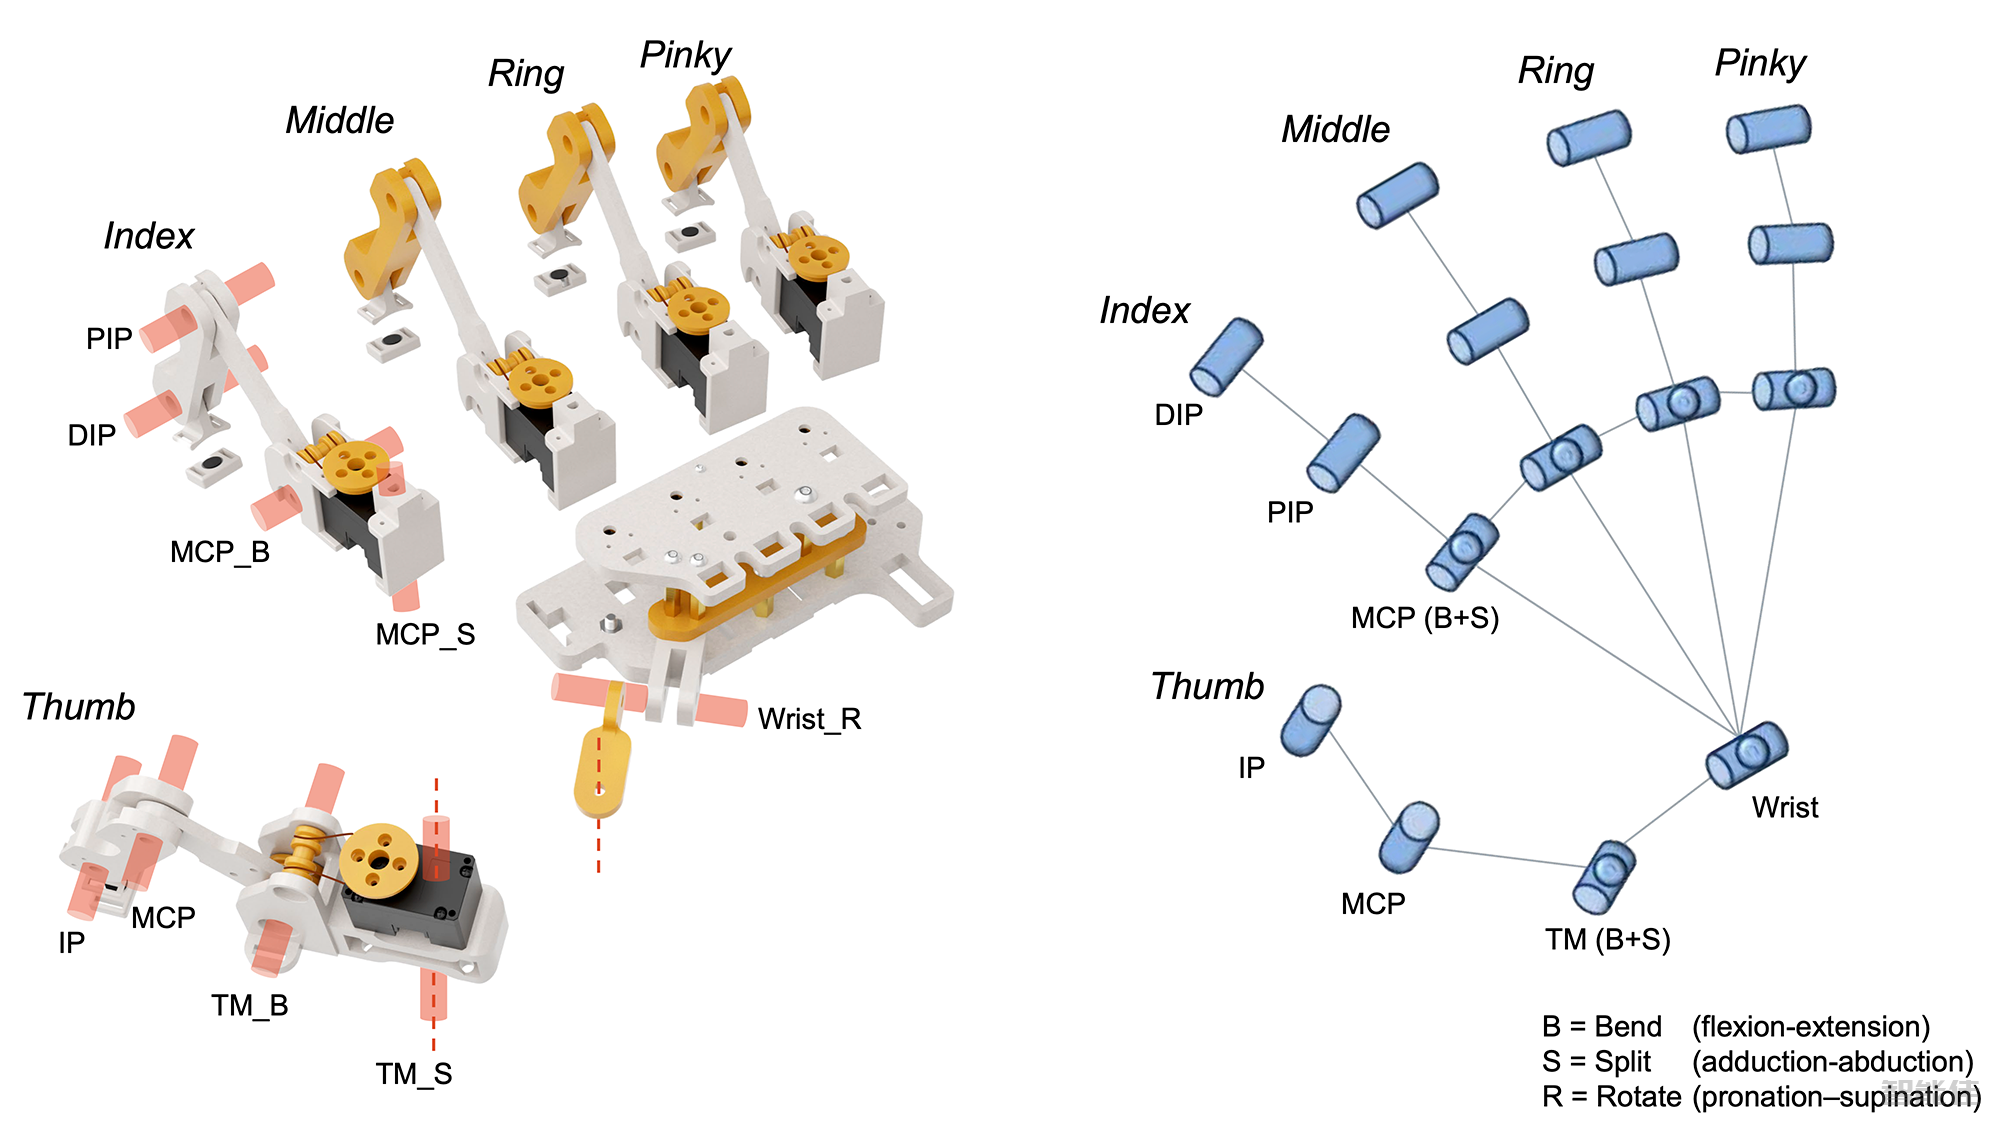
本章节简要介绍硬件部分的准备工作。3.1 PCB 制作主板可通过 JLCPCB 等平台订购 PCBA,需要准备:Gerber文件、Pick&Place文件、BOM文件3.2 3D 打印推荐材料:关节用 PETG,柔性部件用最软的 TPU (85A)3.3 机械组装主要组件:5个Dynamixel舵机、16个RDC506编码器、5个LRA0825触觉马达...
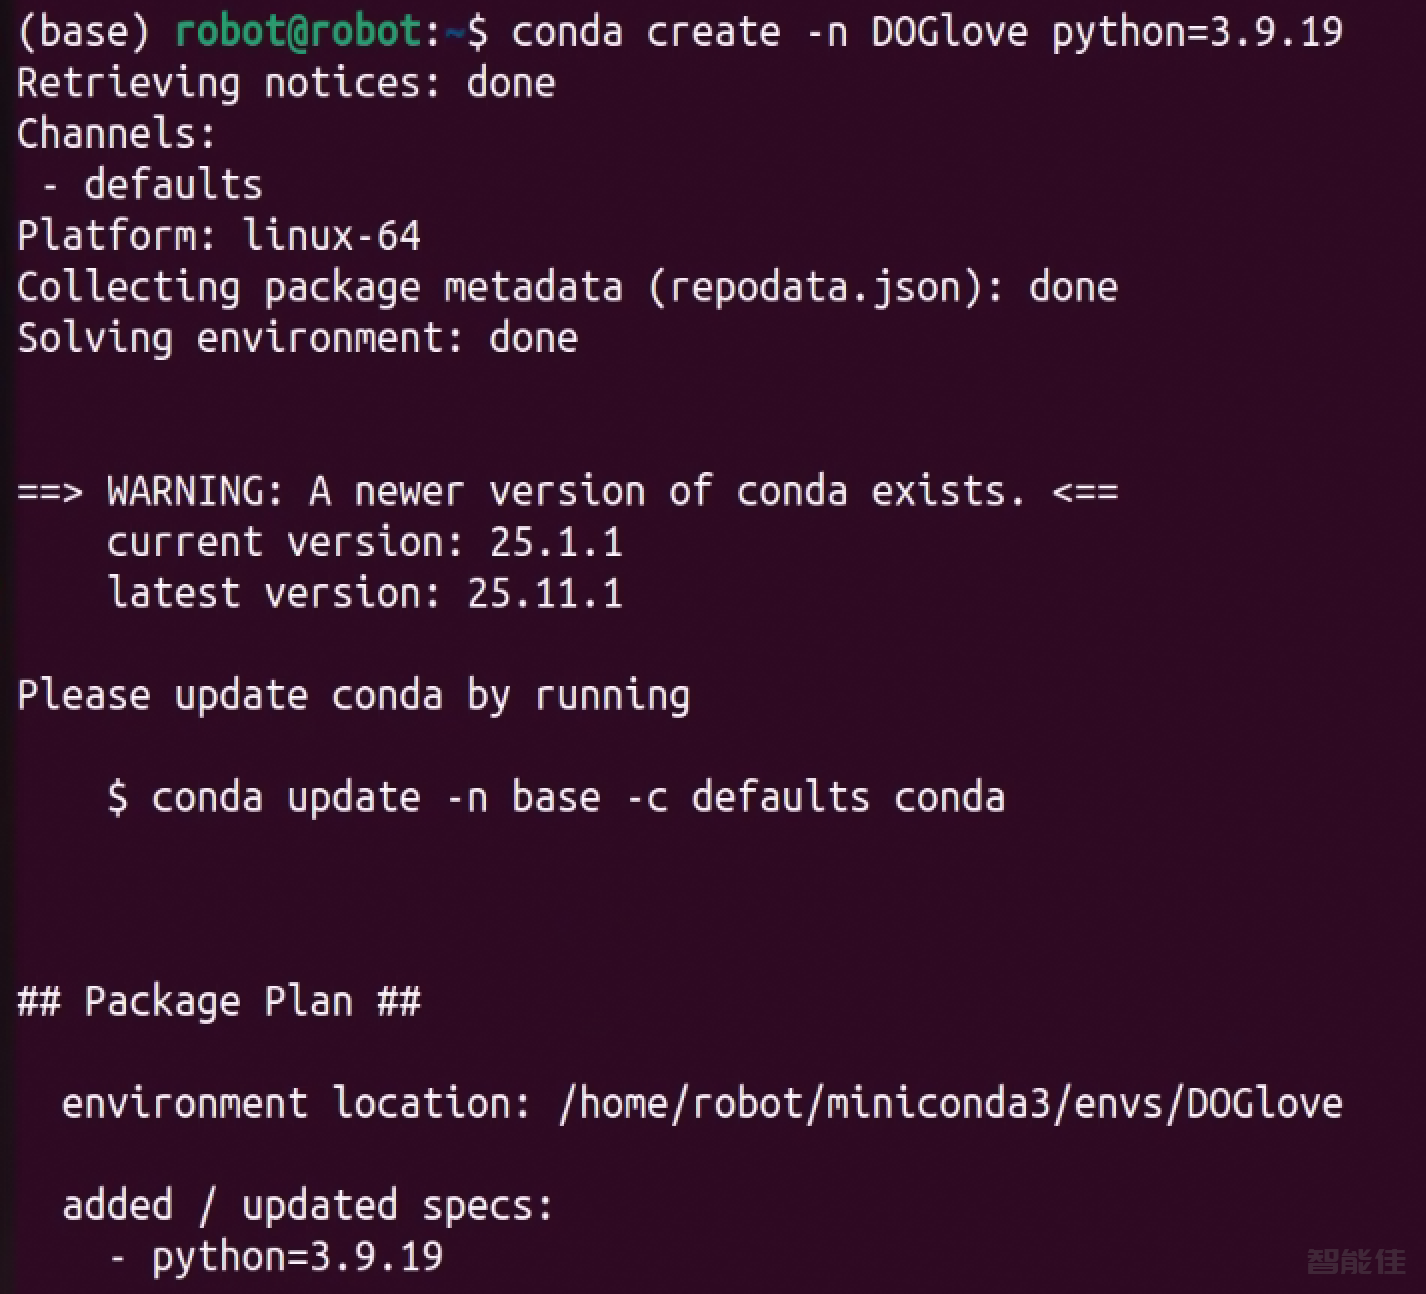
项目地址:https://do-glove.github.io/教程网址:https://tea-lab.github.io/DOGlove/环境设置测试平台: Ubuntu 22.04 LTS1. 创建 Conda 环境conda create -n DOGlove python=3.9.19 2. 安装所需的 Python 包cd ~/projectsgit clone https://ghfast.top/https://github.com/TE...
/
1171 次浏览/
灵巧手
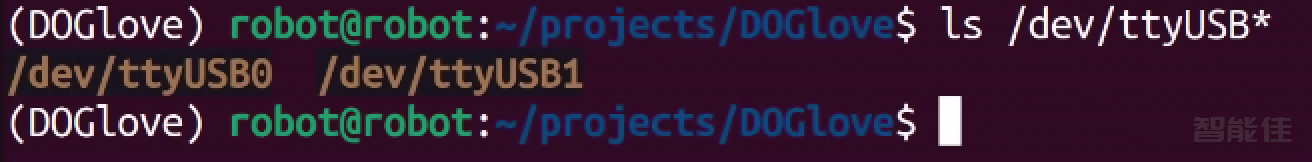
以下配置必须根据你的实际硬件进行修改:【第1步】查找串口设备路径# Linuxls /dev/ttyUSB* # macOSls /dev/tty.* 找到类似 /dev/ttyUSB0、/dev/ttyACM0 (Linux) 或 /dev/tty.wchusbserial... (macOS) 的设备【第2步】修改串口配置修改文件:glove_mcu.py 第23行, servo.py 第22行或通过命令行参数覆盖:cond...
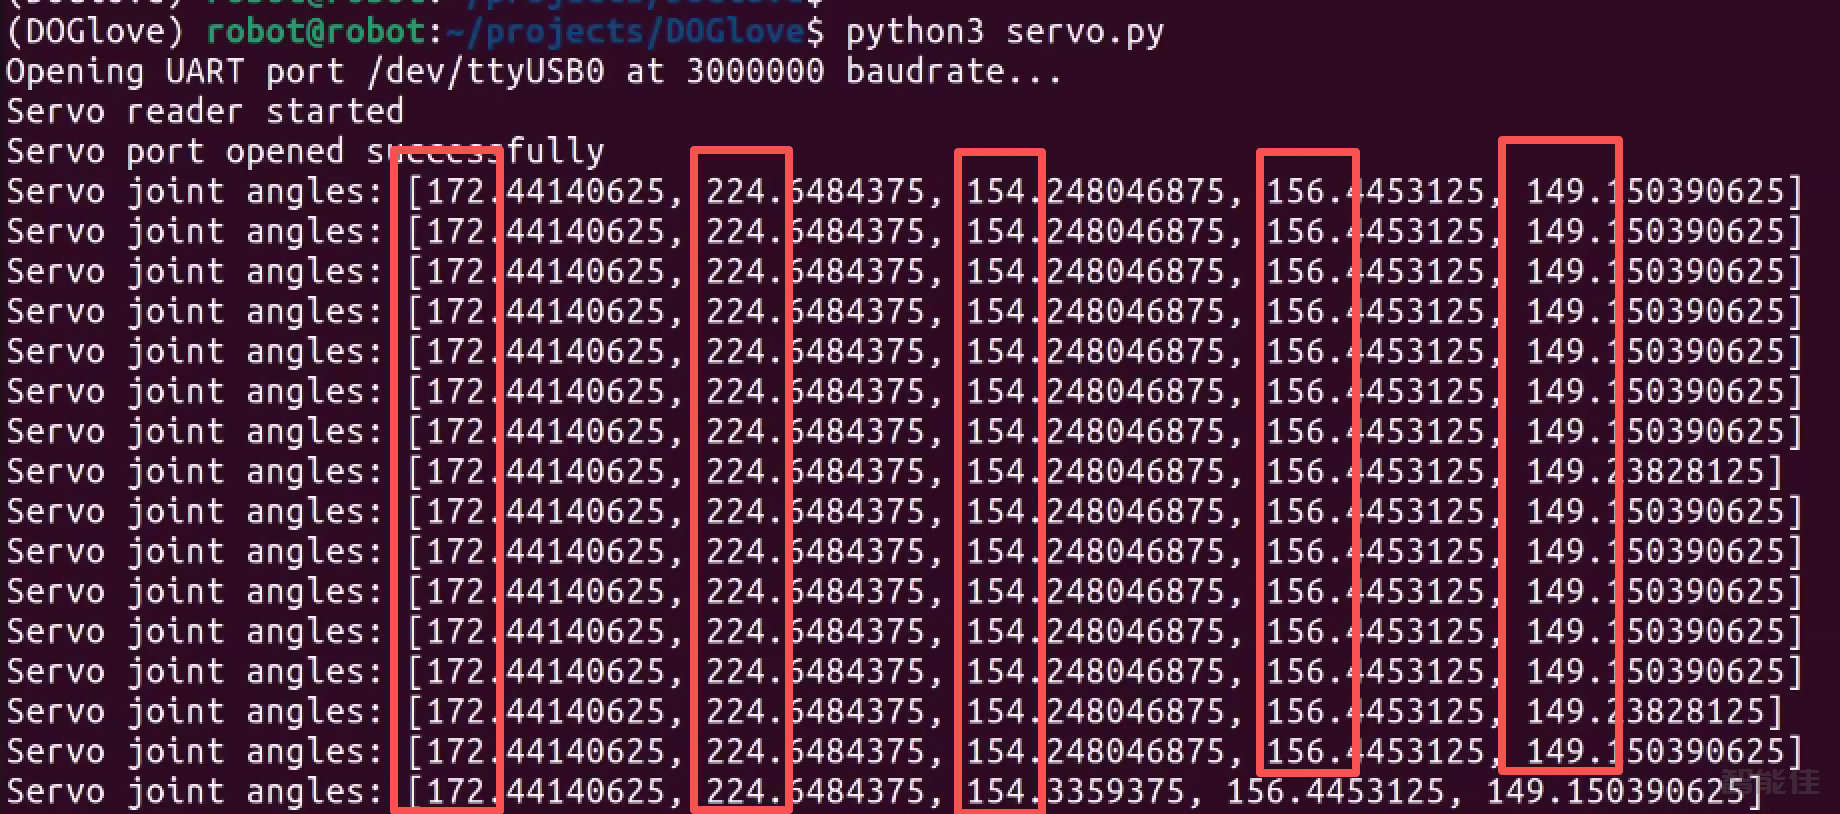
分别打开3个终端,输入以下指令cd ~/projects/DOGloveconda activate DOGlovepython servo.pycd ~/projects/DOGloveconda activate DOGlovepython glove_mcu.py cd ~/projects/DOGloveconda activate DOGlovepython fk_ik_core.py 手腕追踪代码改编自HTC Vive Tracke...