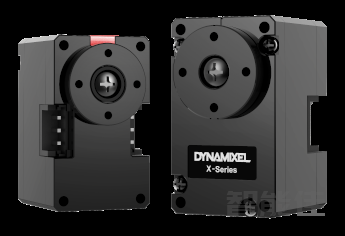
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
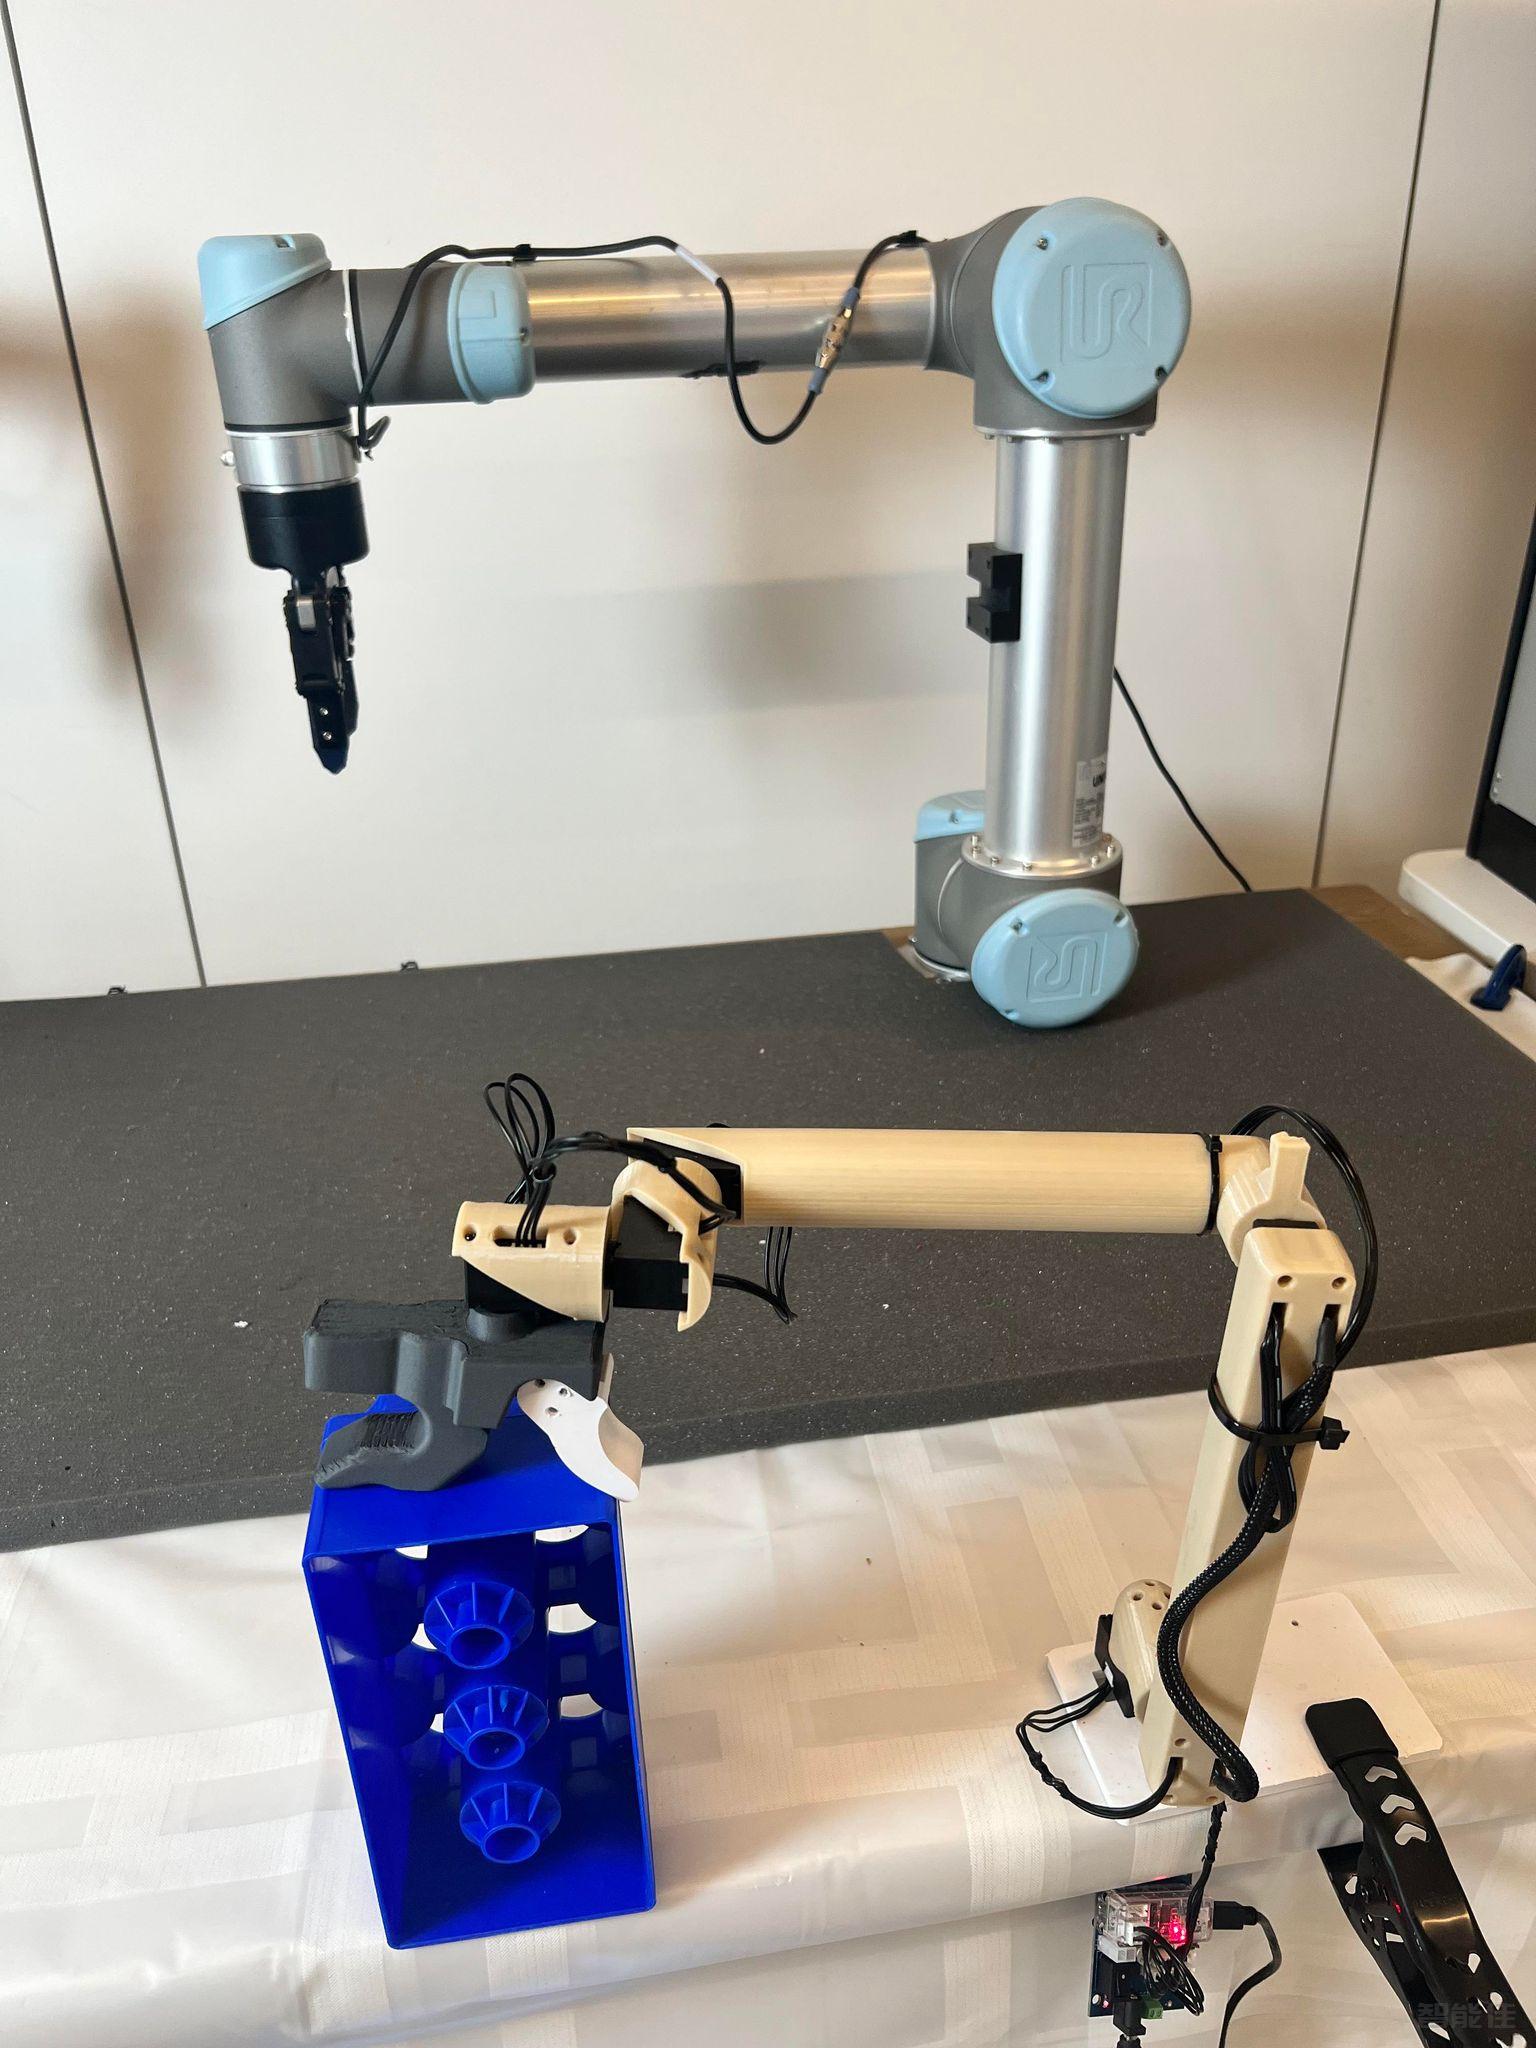
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
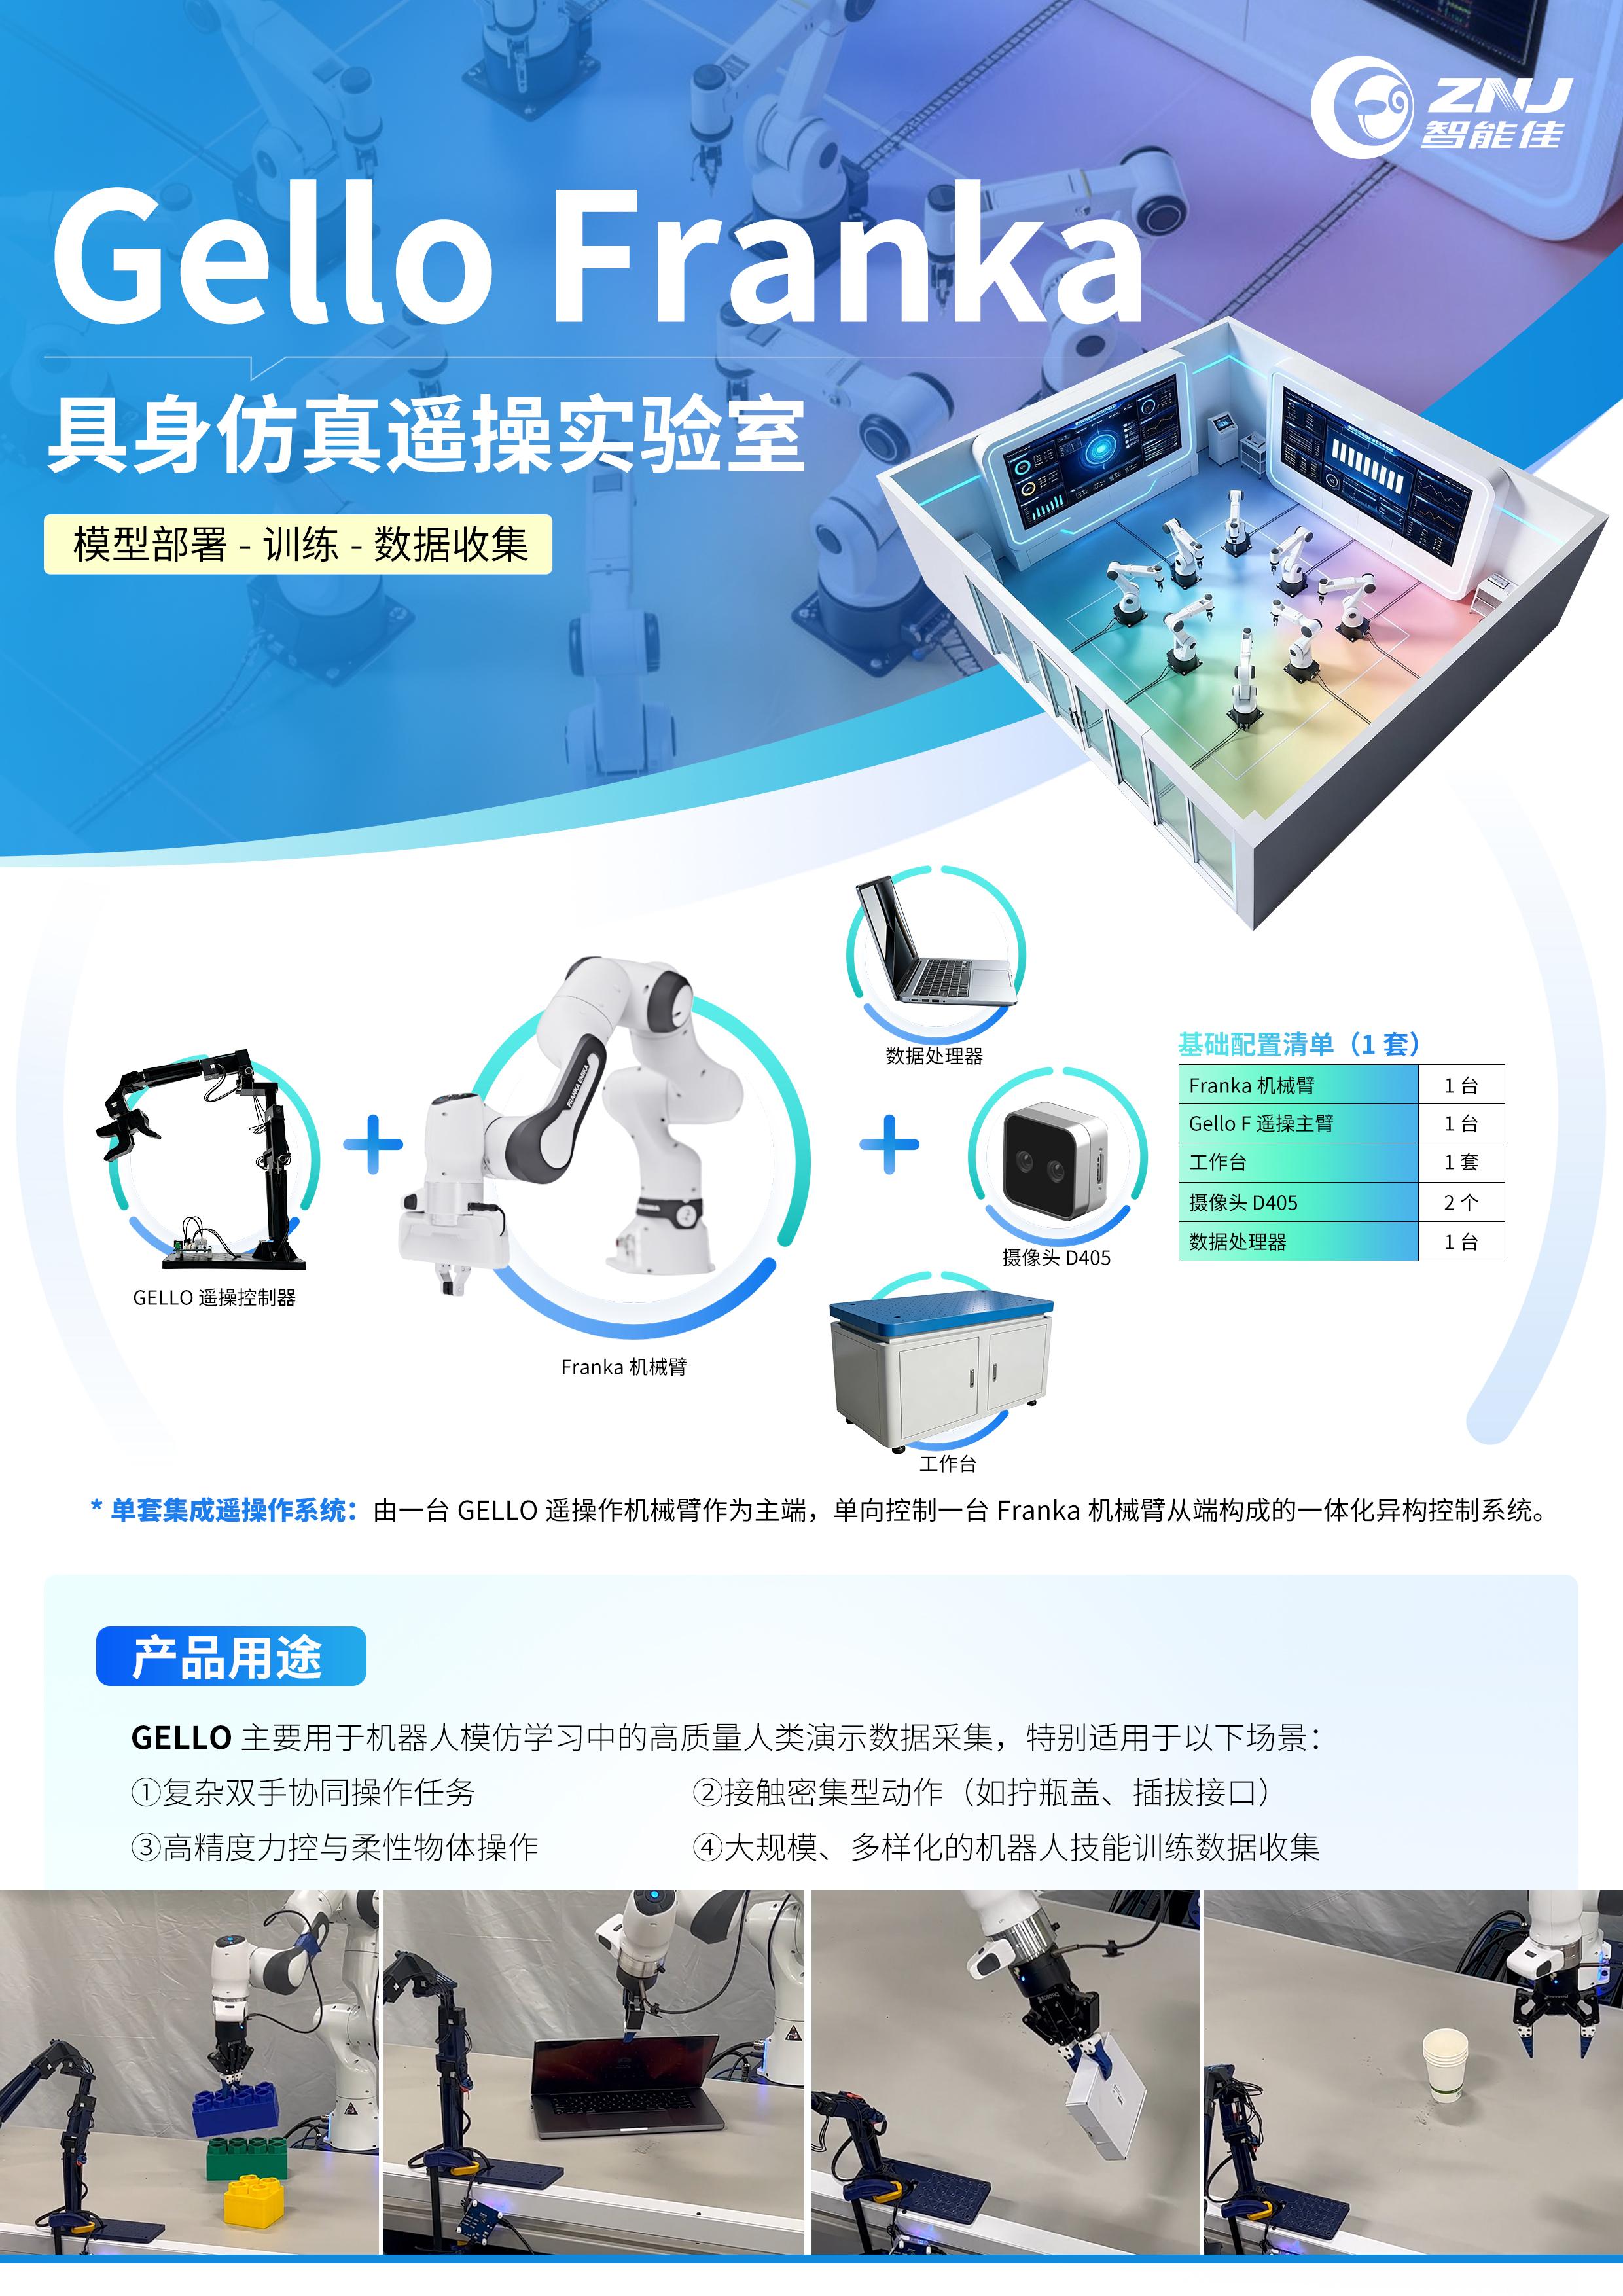
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
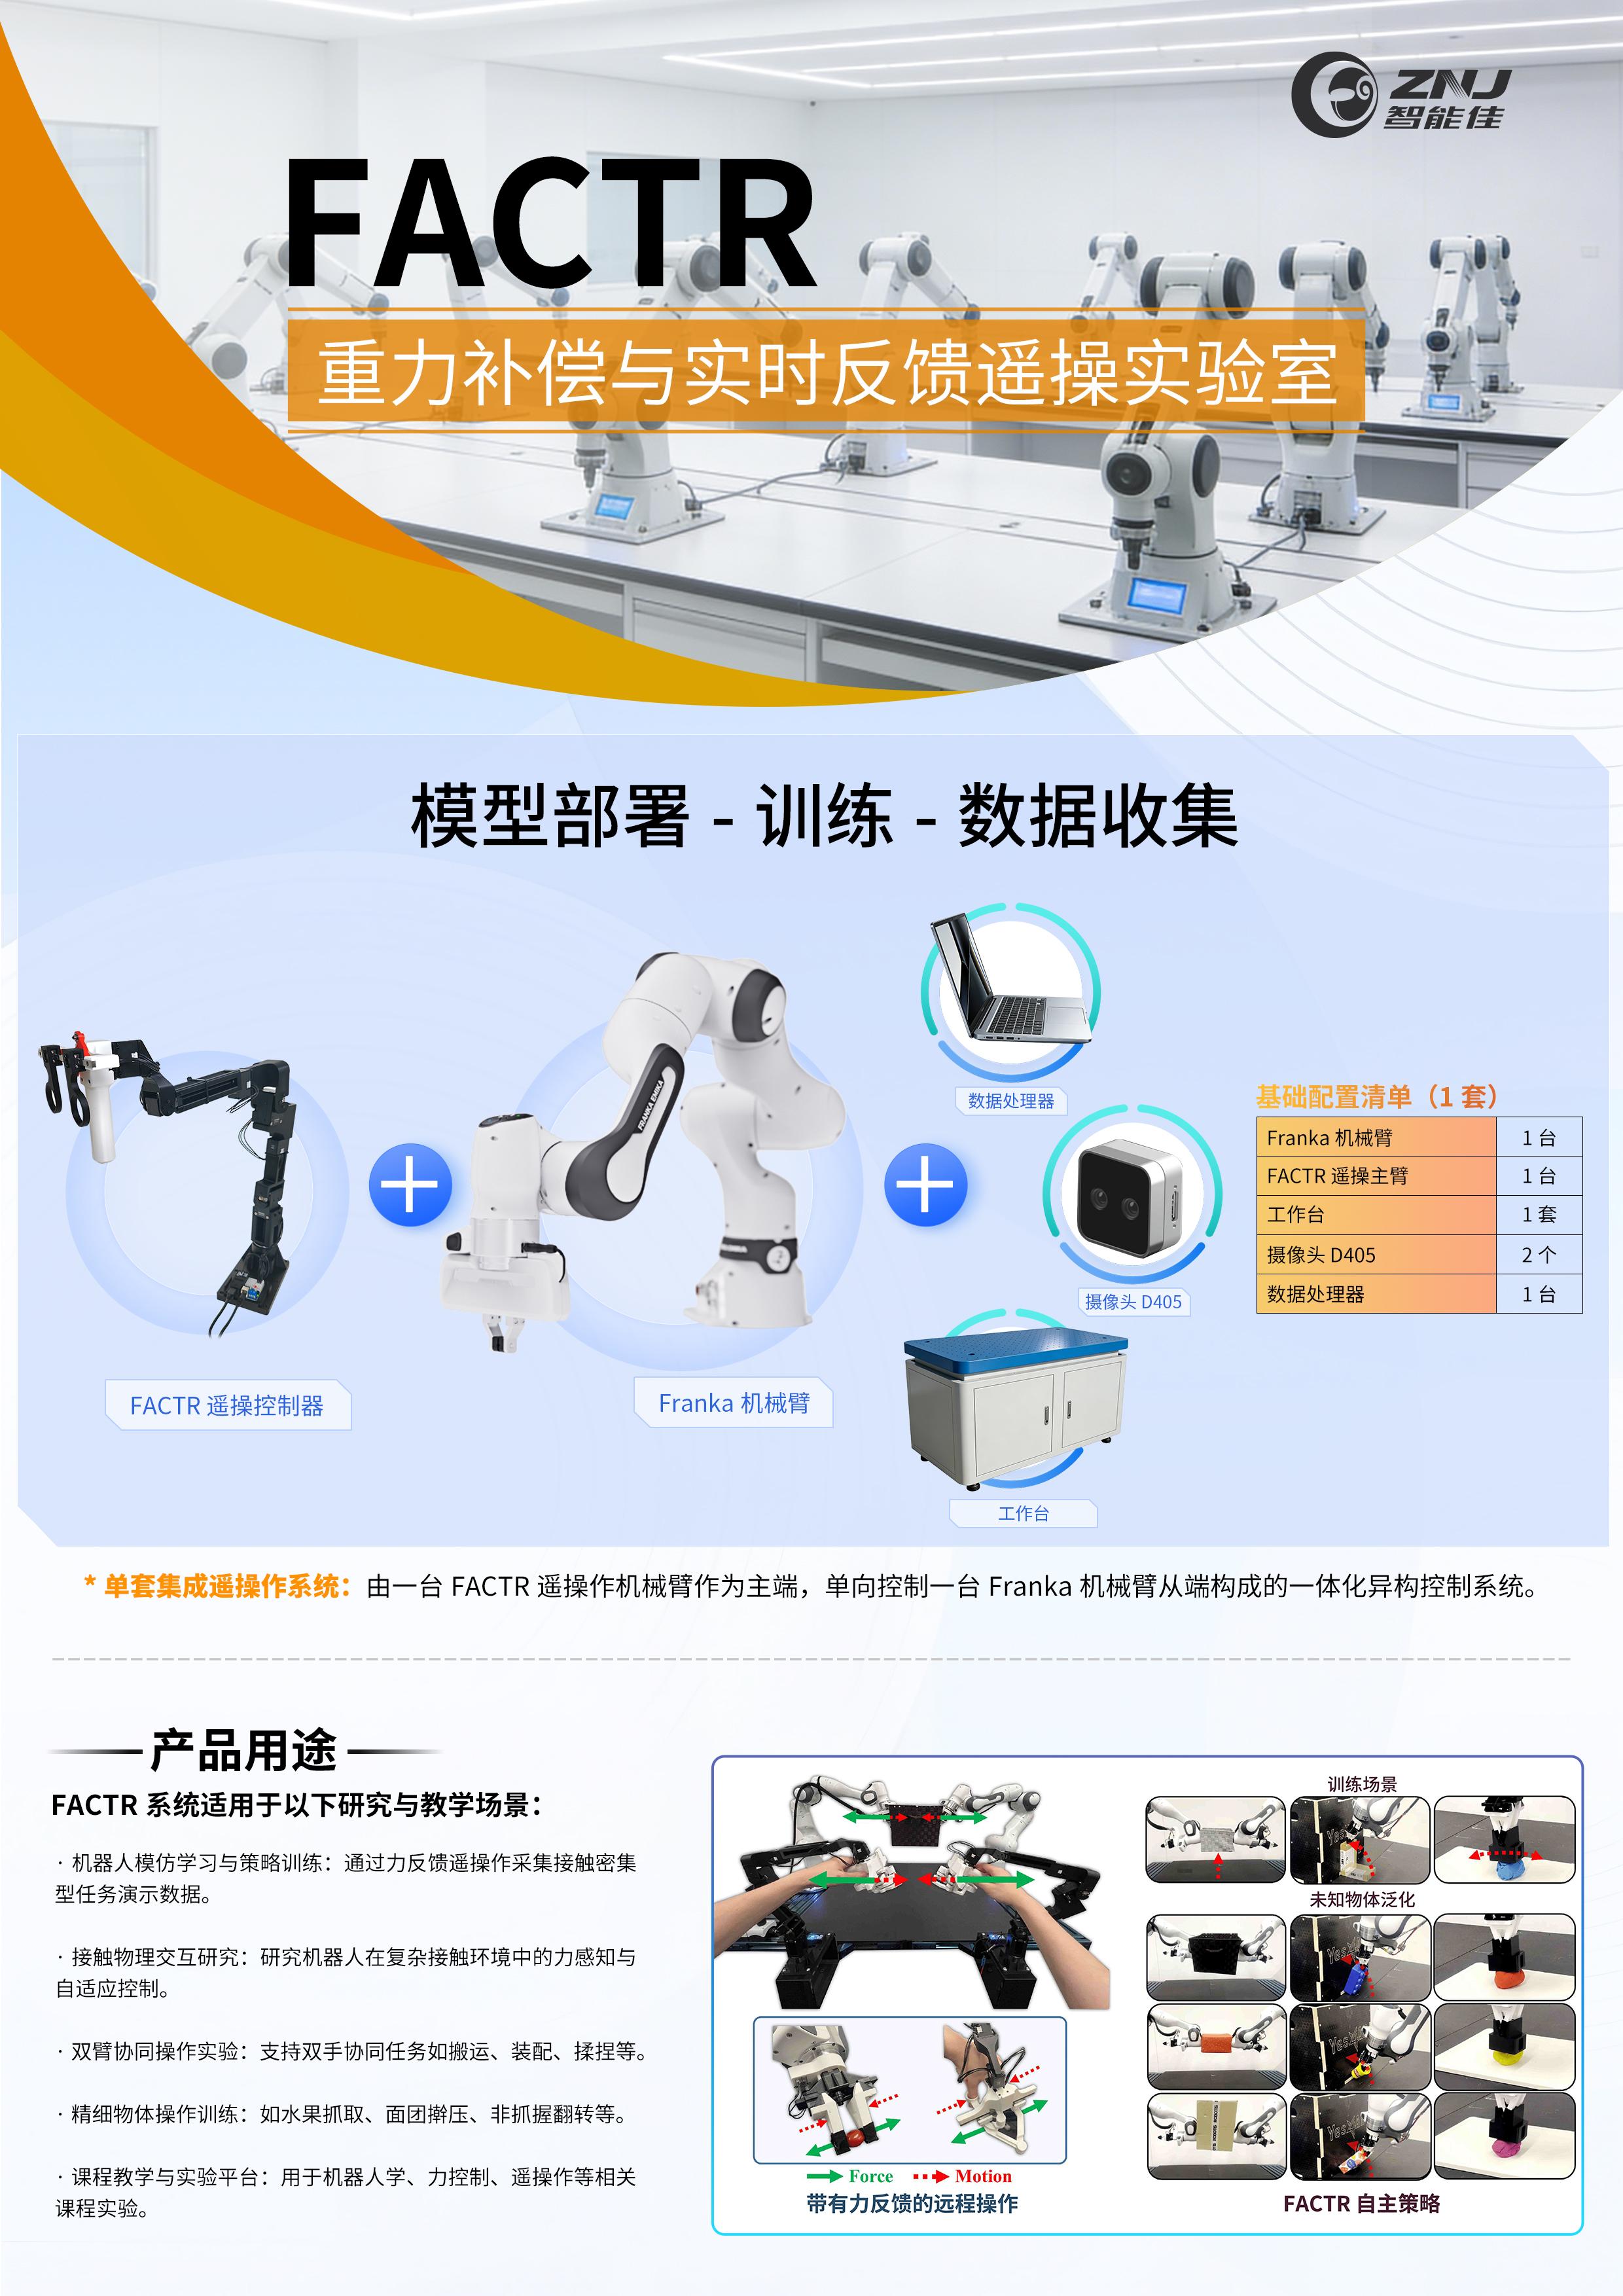
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...

要设置新终端,请运行:conda activate alohacd ~/interbotix_ws/src/aloha/aloha_scripts我们one_side_teleop.py跑的是测试远程操作,没有数据收集。要收集某一集的数据,请运行:python3 record_episodes.py --task_name <your task_name> --episode_idx 0例如:python3 record_episodes.py --task_na...
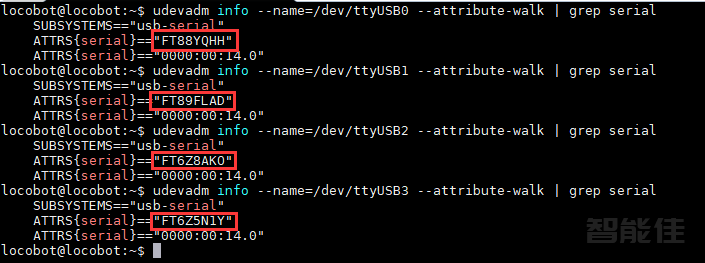
每个机器人绑定的端口可能会随着时间的推移而改变,例如最初的机器人ttyUSB0可能会突然变成ttyUSB5。为了解决这个问题,我们使用以下映射将每个机器人绑定到固定的符号链接端口:ttyDXL_master_right:右主机机器人(主机:操作者手持的机器人)ttyDXL_puppet_right:右从机机器人(从机:执行任务的机器人)ttyDXL_master_left: 左主机机器人ttyDXL_puppet_left: 左从机机器人以ttyDXL_m...
电机上的红色LED闪烁如果电机的LED大约每秒闪烁一次,则表明其处于错误状态。在此状态下,电机将关闭扭矩并且不响应命令。发生这种情况的两个常见原因是“过载”或“过热”。如果电机被命令转到某个位置,但实际上由于有障碍物而无法实现,则可能会发生过载。如果使用两指夹具进行位置控制,通常会出现这种情况。如果夹具被命令完全靠近一个小的刚性物体,电机将停转,并在几秒钟后进入错误状态。因此,如果使用夹具进行位置控制,请确保将夹具关闭到足以抓住物体的程度,但不要过多。或者,使用PWM或电流控...
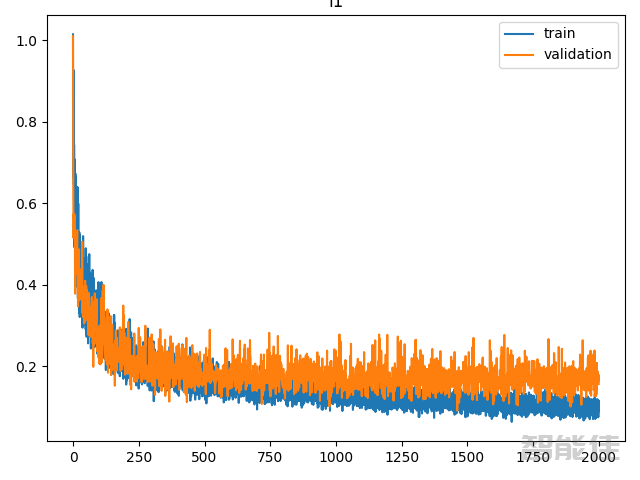
TL;DR:如果您的ACT政策不稳定或在剧集中间暂停,请训练更长时间!成功率和平滑度可以在损失达到稳定水平后得到改善。ACT调整提示-在将ACT应用于新环境时,块大小chunk_size是最重要的参数。一个区块应对应约1秒钟机器人运动。-高KL重量(10或100),或不带CVAE编码器的列车。-考虑删除temporal_agg,并在此处增加查询频率,使其与块大小相同。即,每个块都被完全执行。-训练很长时间(在事情趋于平稳之后,见图)-尽量增加batch_size大小,并相应地...

Ubuntu镜像下载Ubuntu 20.04.6 LTS (Focal Fossa)ROS安装wget http://fishros.com/install -O fishros && . fishros...
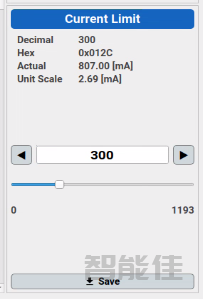
设置的是大臂VX300机器人夹具打开Dynamixel Wizard,然后选择从机臂的手腕电机。注意:修改的是大臂的9号舵机[ID:009] XM430-W350提示:机器人与Dynamixel Wizard对话时,底座上的LED灯会闪烁。这将有助于确定选择哪个机器人。找到38 Current Limit(位置寄存器38),输入300,然后点击底部save。对两个大臂VX300机器人的9号舵机重复此操作。这限制了通过夹具电机的最大电流,以防止过载错误。...
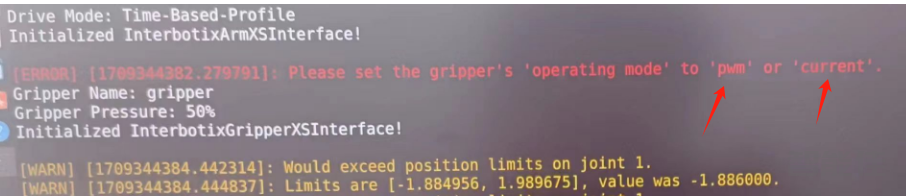
下载原始aloha 包可能会有报错提醒:可以通过以下方案进行解决:找到aloha文件夹下的config文件夹下的4个配置文件,文件名称分别为master_modes_left.yaml、master_modes_right.yaml、puppet_modes_left.yaml、puppet_modes_right.yaml按照下图进行修改:port: /dev/ttyDXL_master_left
groups:
arm...
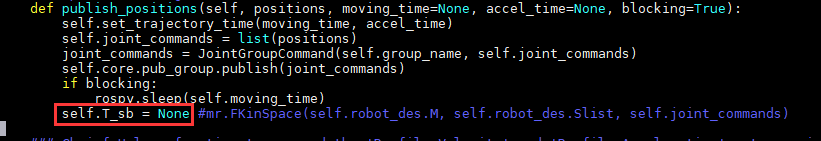
转到arm.py文件vim ~/interbotix_ws/src/interbotix_ros_toolboxes/interbotix_xs_toolbox/interbotix_xs_modules/src/interbotix_xs_modules/arm.py +76查找函数publish_positions。更改self.T_sb = mr.FKinSpace(self.robot_des.M, self.robot_des.Slist, self.jo...
1.D405产品概要 Realsense D400系列的传感器D405,这个产品的定位就是近景深度相机。2.概要参数深度相机相关参数深度理想量程范围:7cm-50cm曝光方式:全局快门深度测量方式:双目立体深度视场:87°(水平)×58°(竖直)最小深度距离:7cm @ 480p深度输出分辨率:至多1280×720深度测量精度:±2% at 50cmRGB相机相关参数成像方式:左相机传感器影像视场:87°...
sudo apt install curlcurl 'https://raw.githubusercontent.com/Interbotix/interbotix_ros_manipulators/main/interbotix_ros_xsarms/install/amd64/xsarm_amd64_install.sh' > xsarm_amd64_install.shchmod +x xsarm_amd64_install.sh ./xsarm_...