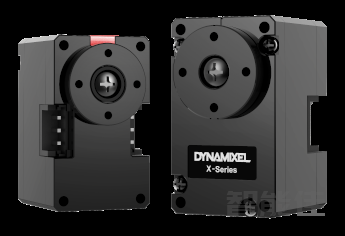
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
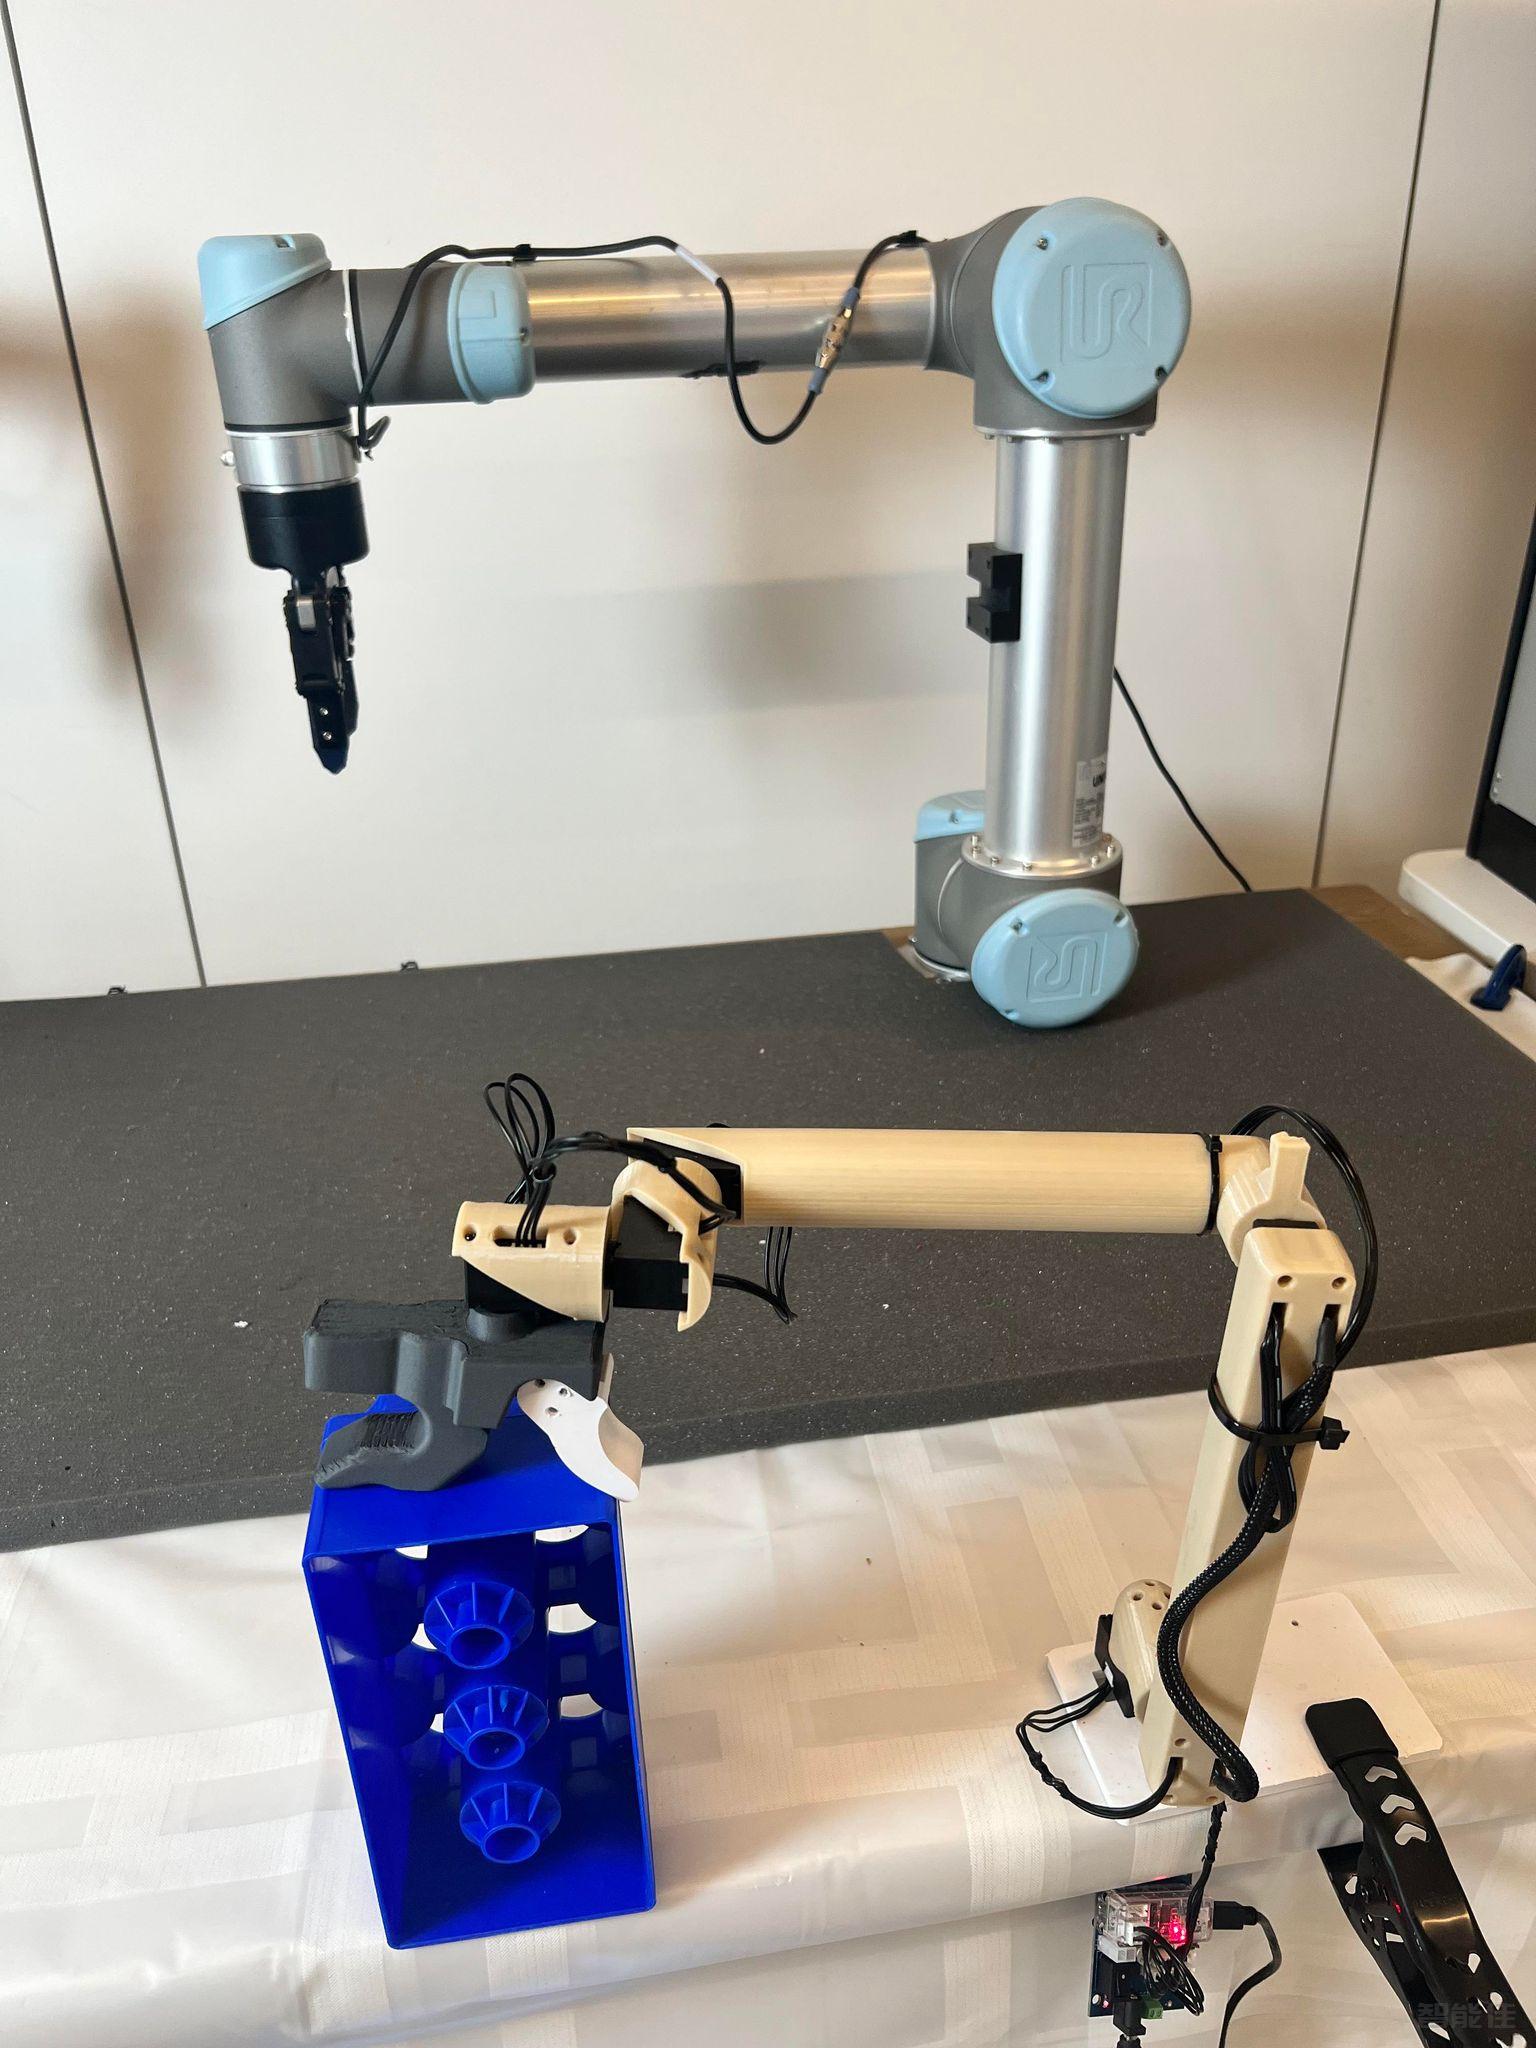
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
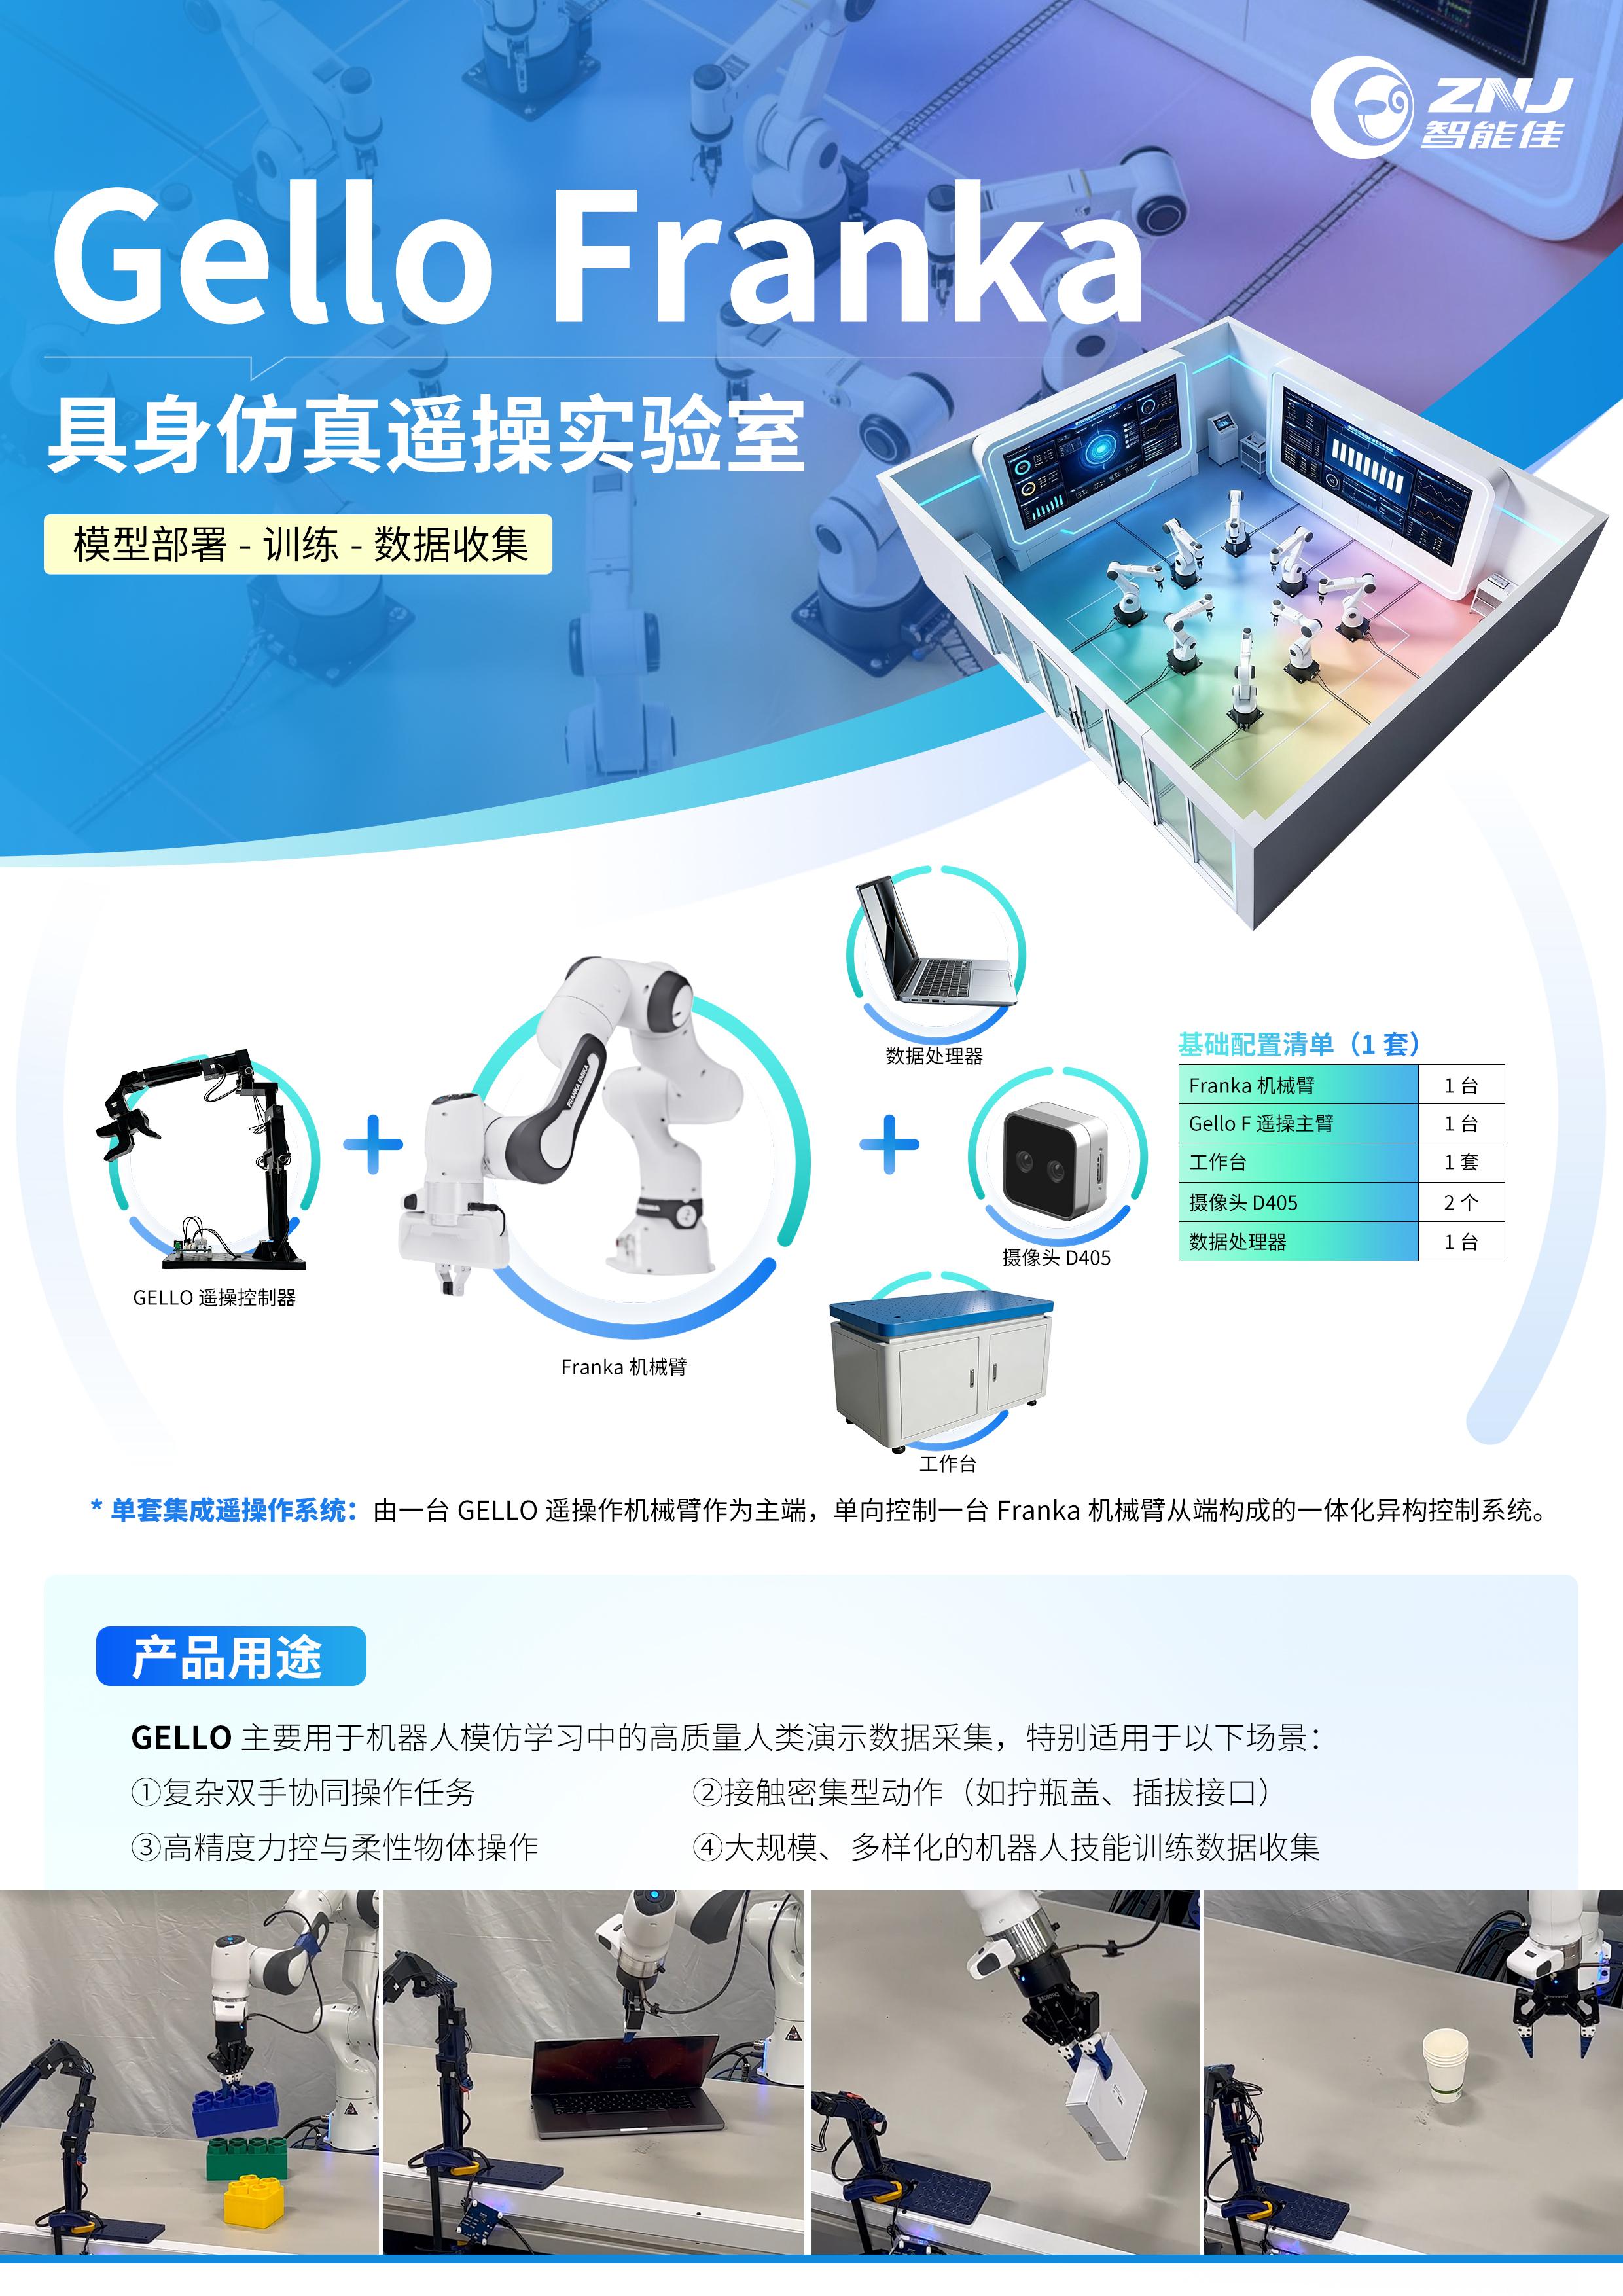
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
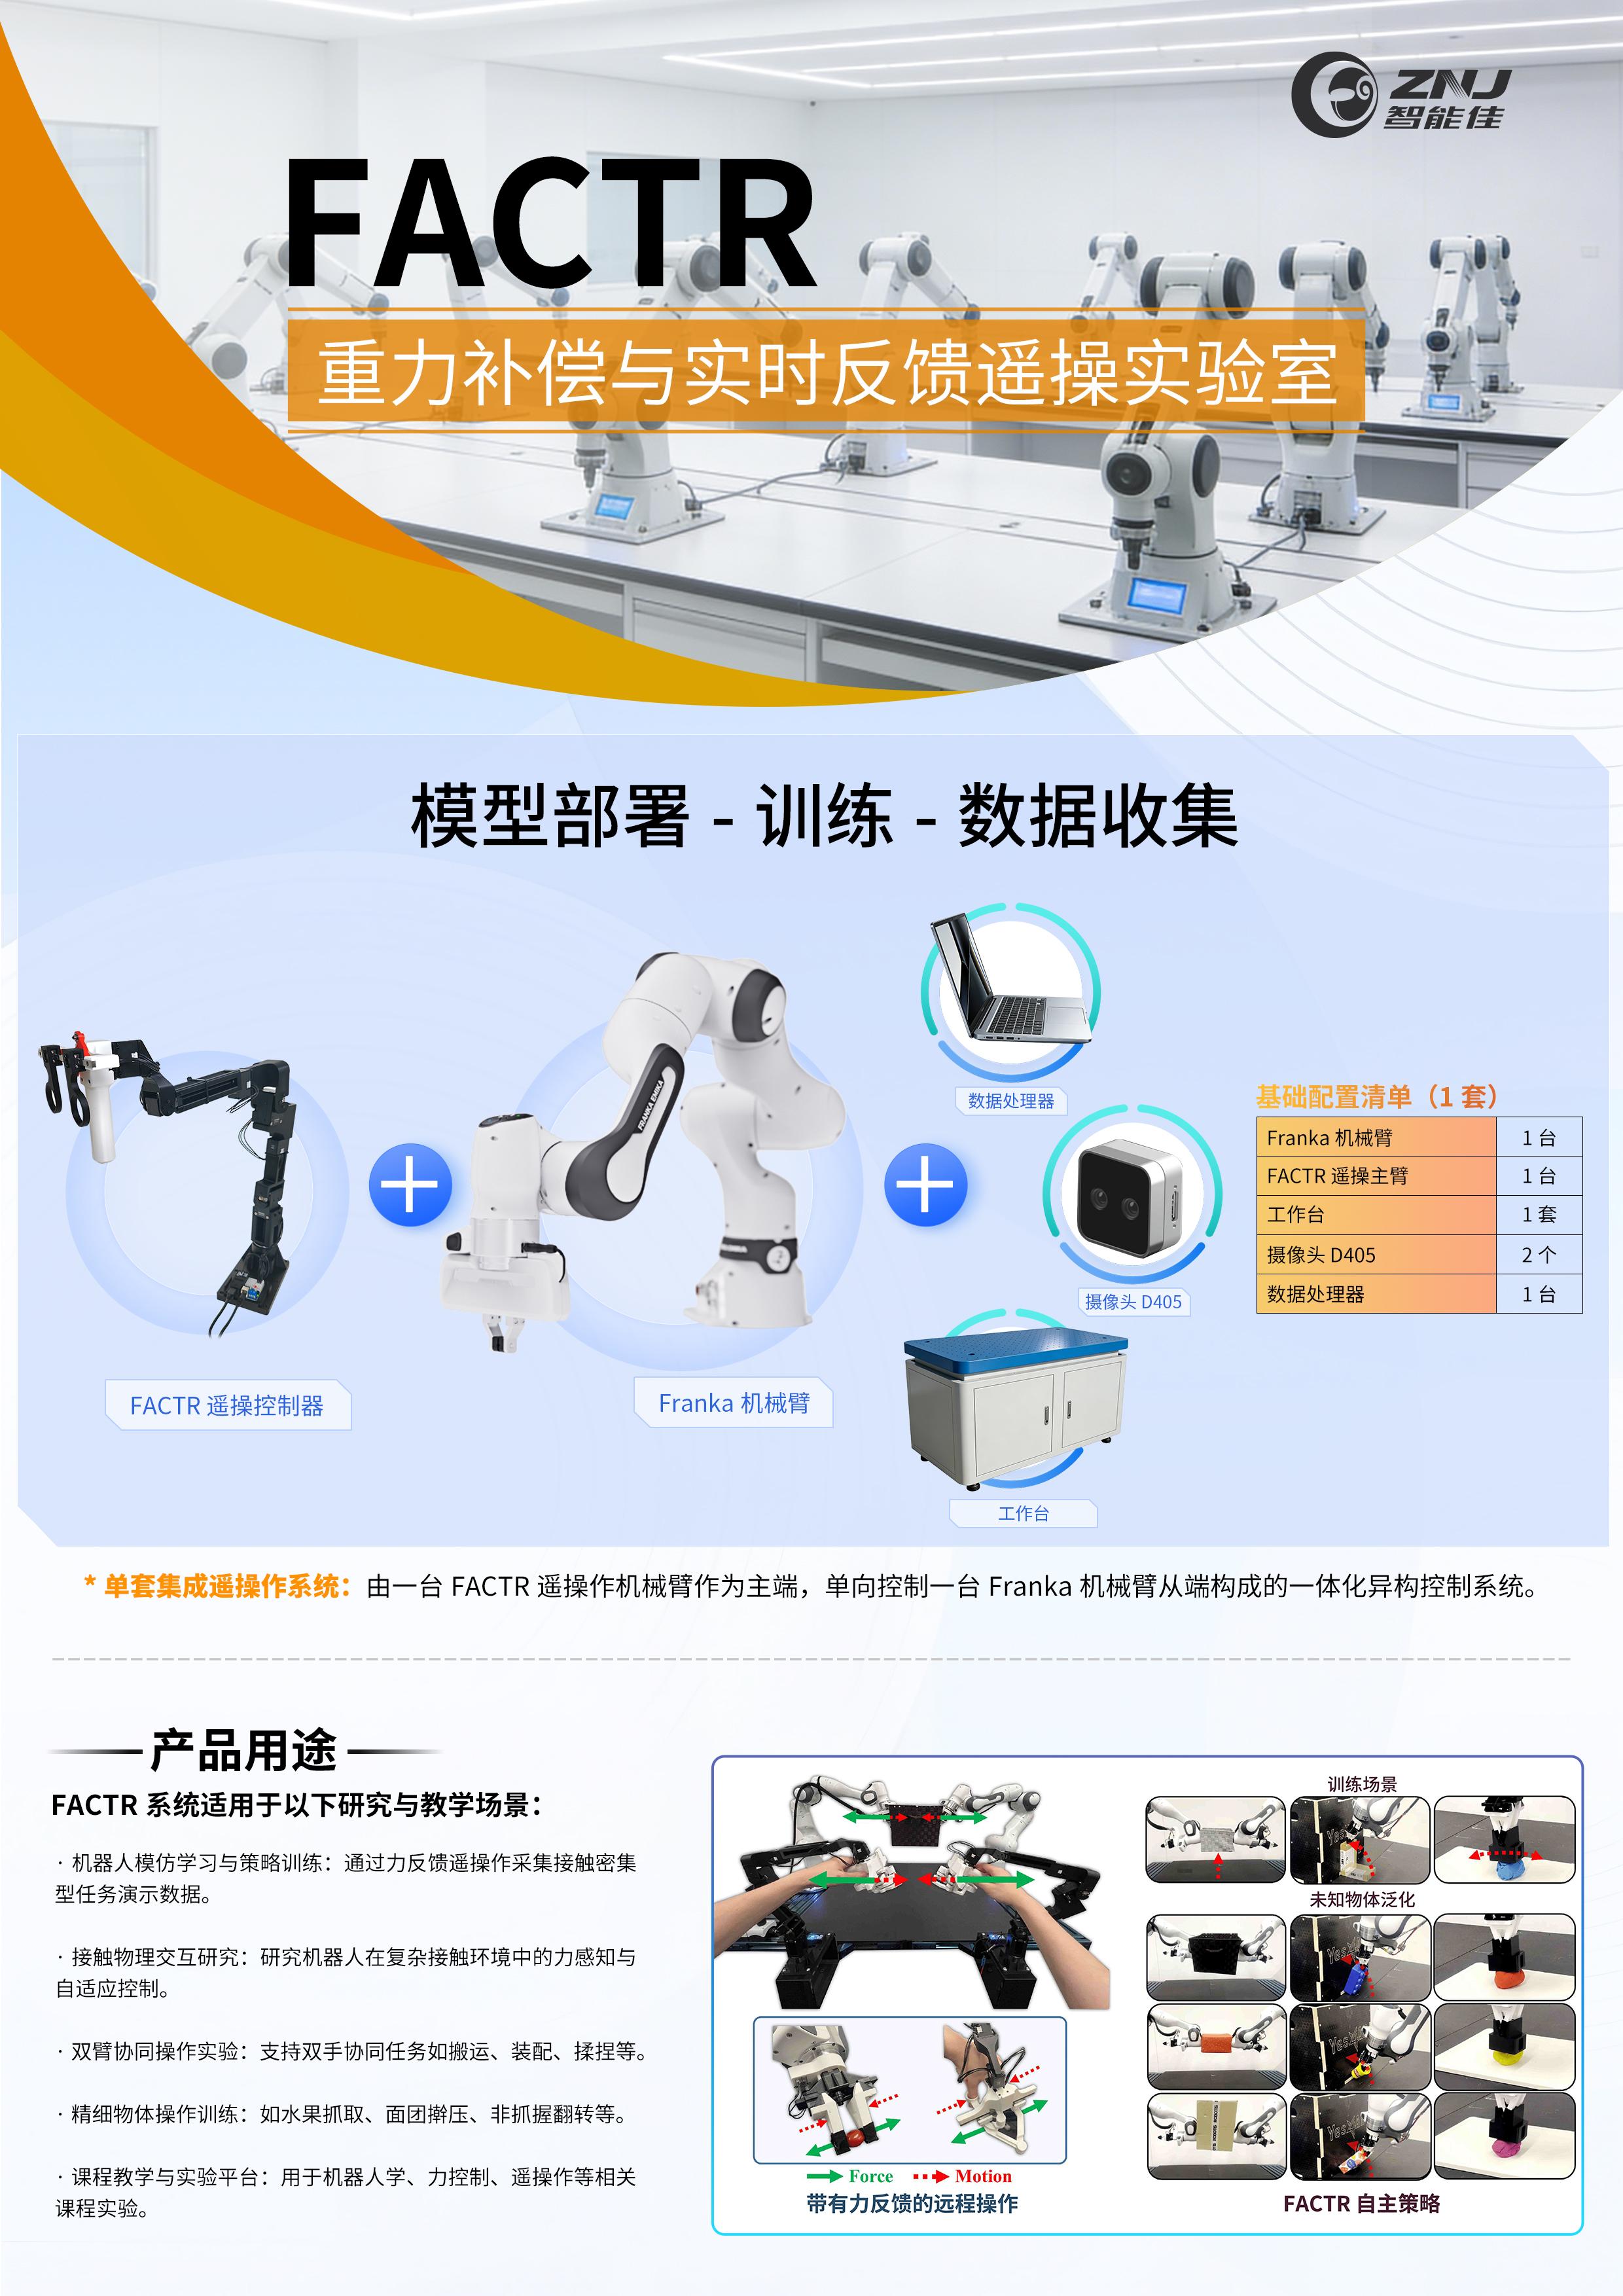
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
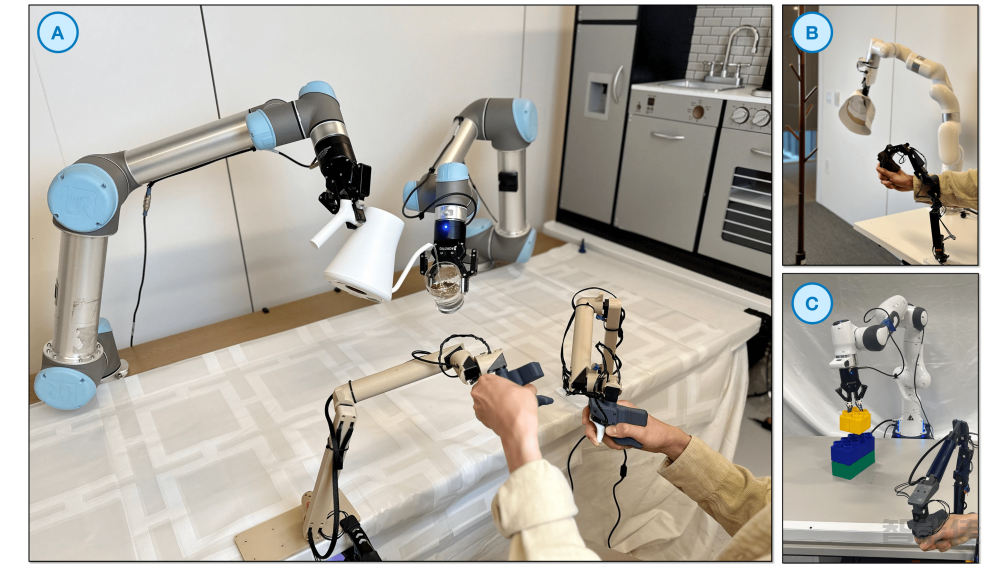
原文题目:GELLO: A General, Low-Cost, and Intuitive Teleoperation Framework for Robot Manipulators作者:Philipp Wu、Yide Shentu、Zhongke Yi、Xingyu Lin、Pieter Abbeel单位:加州大学伯克利分校文中引文编号、图号、表号、数值和参考文献均按原文保留。 图 1:为三种不同机器人构建的 GELLO 遥操作系统。(A)两台 UR5;(B)...
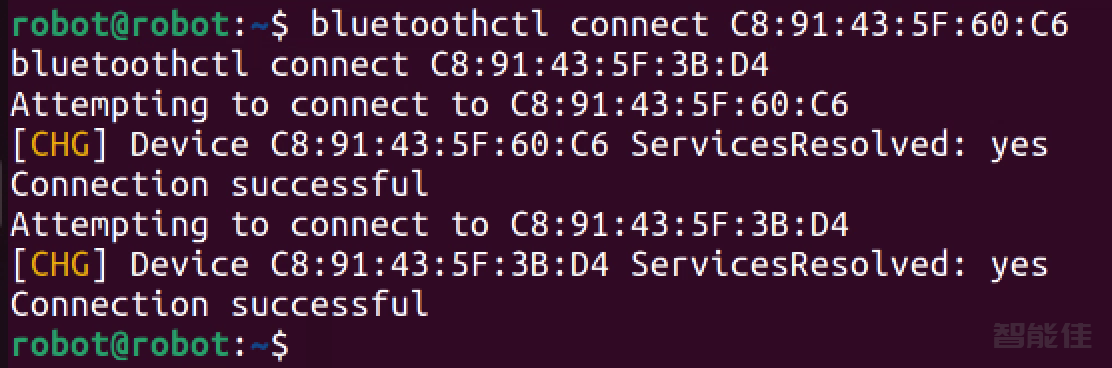
第一次连接蓝牙手柄,需要配对、连接bluetoothctl如果是已经配对过的,直接连接:按任意按键或短按 SYNC 唤醒。sudo rfkill unblock bluetooth sudo systemctl restart bluetooth sleep 2 bluetoothctl power on然后连接:bluetoothctl connect C8:91:43:5F:60:C6bluetoothctl connect C8:91:43:5F:3B:D4查看状态:b...
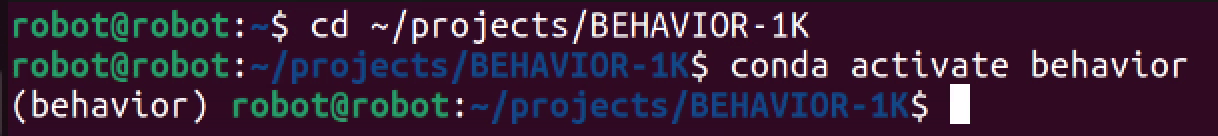
cd ~/projects/BEHAVIOR-1Kconda activate behaviorpython joylo/scripts/scan_and_reboot.py \
--port /dev/ttyUSB0 \
--baudrate 2000000 \
--protocol 2.0零点标定...
终端1:启动服务端cd ~/projects/r1_pro_mujococonda activate behavior python mujoco_robot_server.py \
--model ~/projects/r1_pro_mujoco/r1_pro_teleop_visual_obj.xml \
--host 127.0.0.1 \
&nb...

原文题目:FACTR: Force-Attending Curriculum Training for Contact-Rich Policy Learning作者:Jason Jingzhou Liu、Yulong Li、Kenneth Shaw、Tony Tao、Ruslan Salakhutdinov、Deepak Pathak单位:卡内基梅隆大学(Carnegie Mellon University)说明:Jason Jingzhou Liu 与 Yulong Li...
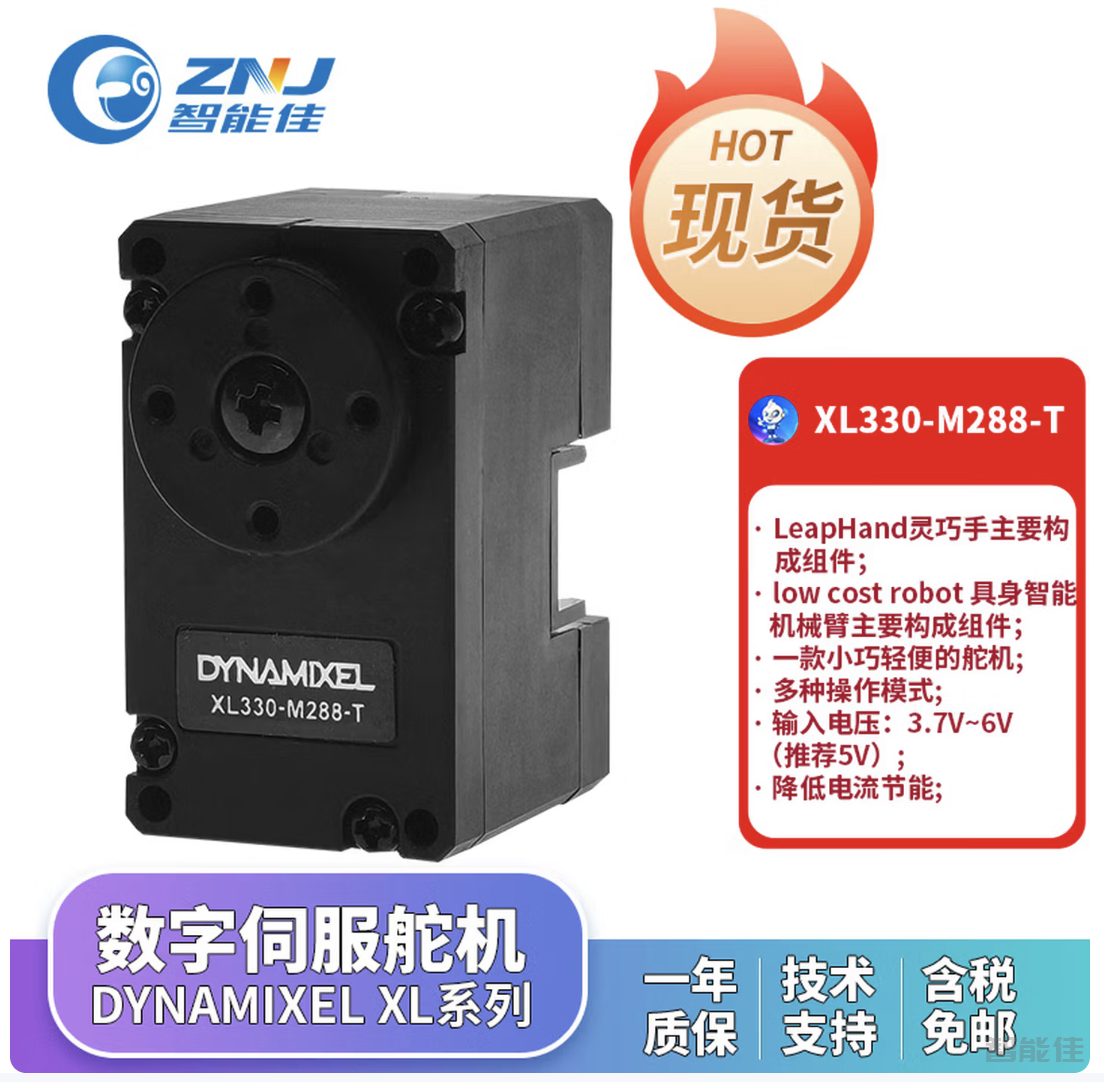
采购链接物料清单(UR5)序号描述数量链接1DYNAMIXEL XL330-M288-T6https://item.jd.com/10026901343226.html#switch-sku 2DYNAMIXEL XL330-M077-T1https://item.jd.com/10152431689447.html#switch-sku 3U2D21https://item.jd.com/10152431689448.html#switch-sku&nb...
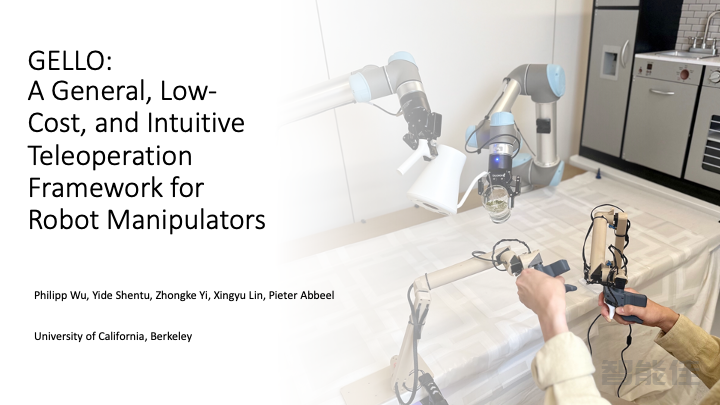
GELLO 是一个通用、低成本且直观的机器人机械臂远程操作框架。采购项目网站(查看GELLO 的论文和其他资源):https://wuphilipp.github.io/gello_site/软件库硬件库:访问 GELLO 硬件仓库,获取 STL 文件和硬件说明ROS 2 支持软件安装mkdir ~/projectscd ~/projectsgit clone https://ghfast.top/https://github...
关节信号参考值机器人类型关节信号参考自由度UR1 1 -1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1 1 1 1 1 17YAM1 -1 -1 -1 1 16cd ~/projects/gello_software/source .venv/bin/activatels /dev/serial/by-id运行指令控制(复制自己的设备号,替换/dev/serial/by-id/后面部分)python s...
构型参考UR5e软件安装参考关节信号参考值机器人类型关节信号参考自由度UR5e1 1 -1 1 1 16UR10e1 1 -1 1 1 16FR51 1 -1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1 1 1 1 1 17YAM1 -1 -1 -1 1 16cd ~/projects/gello_software/source .venv/bin/activate ls /dev/serial/by-...
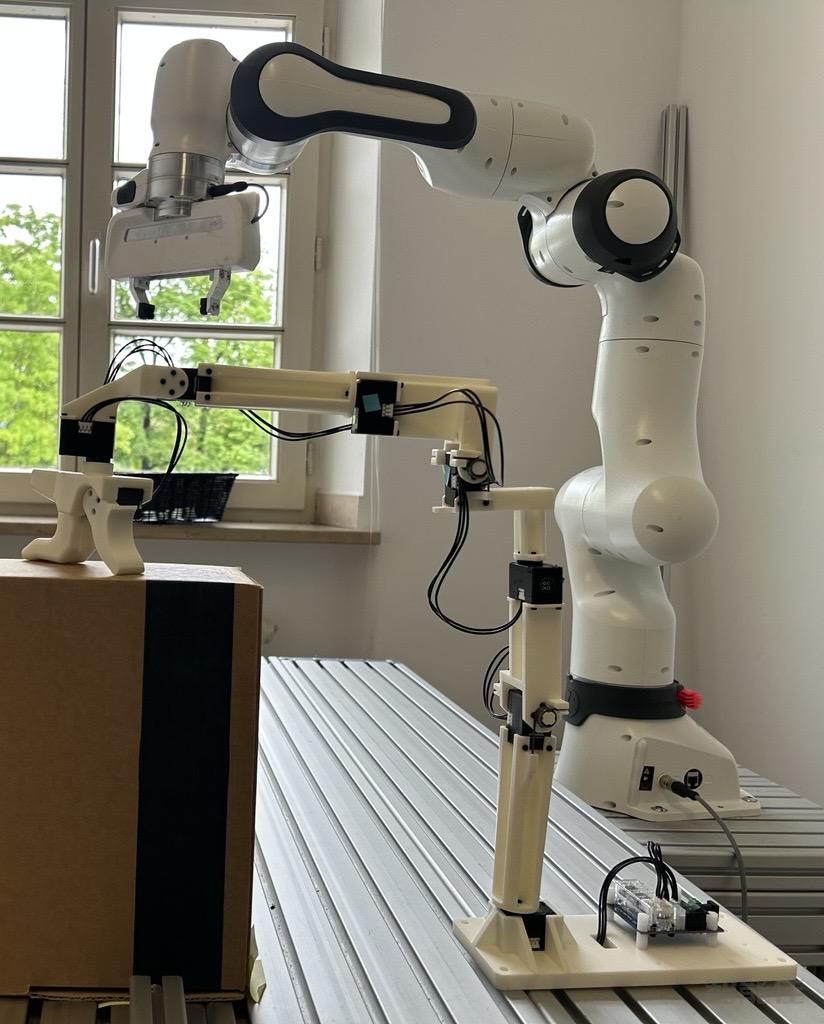
手动gello_agent设置将 GELLO 和机械臂设置为已知的匹配配置(见下图),然后运行偏移检测脚本。机器人类型关节信号参考自由度UR1 1 -1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1 1 1 1 1 7YAM1 -1 -1 -1 1 16cd ~/projects/gello_software/source .venv/bin/activate ls /dev/serial/by...