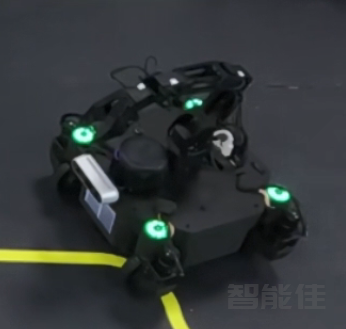
omnidirectbot入门教程-12.控制机械臂 2025-02-20/ 995 次浏览/ TurtleBot3 打开终端,输入以下指令cd /home/robot/./start_arm.sh 关键词:omnidirectbot入门教程 << 上一篇 omnidirectbot入门教程-13.常见故障处理 下一篇 >> omnidirectbot入门教程-11.SLAM建图 相关文章 1238TurtleBot3传感器-LDS-03 360激光测距传感器 1317MOTB3 ROS2机器人使用-1.硬件介绍 1279MOTB3 ROS2机器人使用-2.使用前的准备 1118MOTB3 ROS2机器人使用-3.开机 1288MOTB3 ROS2机器人使用-4.网络连接和测试 1448【重要】Windows端使用NoMachine远程连接TurtleBot3 1119MOTB3 ROS2机器人使用-5.测试A2雷达 1169MOTB3 ROS2机器人使用-6.机器人模型rviz2可视化