伯克利开源低成本的示教神器GELLO-3.9.遥操Piper-X机器人
连接数据线,打开终端,输入以下指令,查看串口设备号
ls /dev/serial/by-id
正常输出示例:
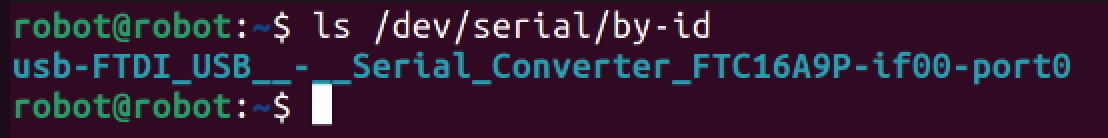
警告:记录完整的设备串口号,后续步骤需要使用。如果没有任何输出,请检查USB连接和驱动。
关节信号参考值
机器人类型 | 关节信号参考 | 自由度 |
UR5e | 1 1 -1 1 1 1 | 6 |
UR10e | 1 1 -1 1 1 1 | 6 |
FR5 | 1 1 -1 1 1 1 | 6 |
CR7 | 1 1 1 1 1 1 | 6 |
Panda | 1 -1 1 1 1 -1 1 | 7 |
FR3 | 1 1 1 1 1 -1 1 | 7 |
xArm7 | 1 1 1 1 1 1 1 | 7 |
YAM | 1 -1 -1 -1 1 1 | 6 |
Piper-X | 1 1 1 1 1 1 | 6 |
偏移量校准
首次使用或更换机械臂后,需要进行偏移量校准。校准步骤如下:
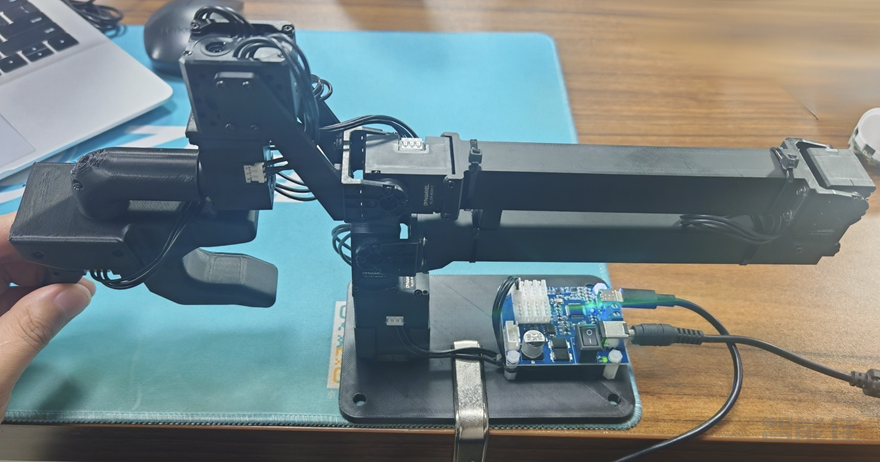
将机械臂复位到零位手动将机械臂摆出如下造型进行标定:
运行校准脚本
cd ~/projects/gello_software/
source .venv/bin/activate
使用以下命令运行校准标定程序:
设备号填入自己ls /dev/serial/by-id查询到的设备号:
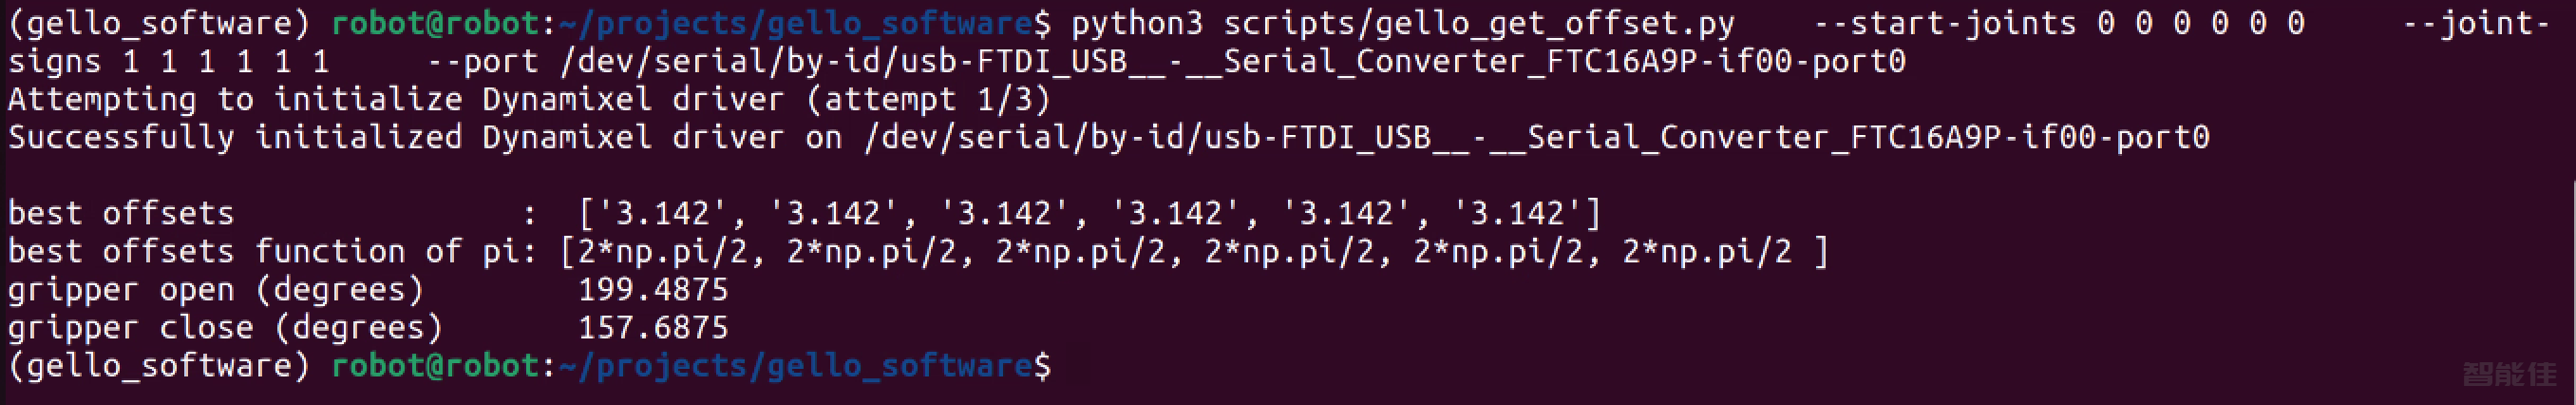
python3 scripts/gello_get_offset.py --start-joints 0 0 0 0 0 0 --joint-signs 1 1 1 1 1 1 --port /dev/serial/by-id/usb-FTDI_USB__-__Serial_Converter_FTC16A9P-if00-port0
参数说明:
·--start-joints:机械臂当前各关节角度(单位:度)
·--joint-signs:关节运动方向符号
·--port:串口设备路径
提示:校准完成后,系统会输出偏移量参数,请记录下来供后续使用。
代码配置修改
根据校准结果修改GELLO代理配置文件。打开以下文件进行编辑:
gello_software/gello/agents/gello_agent.py
需要修改的内容包括:关节符号配置、串口设备路径、偏移量参数
提示:修改完成后保存文件。建议先备份原始文件以防万一。
例如:修改代码gello_software/gello/agents/gello_agent.py
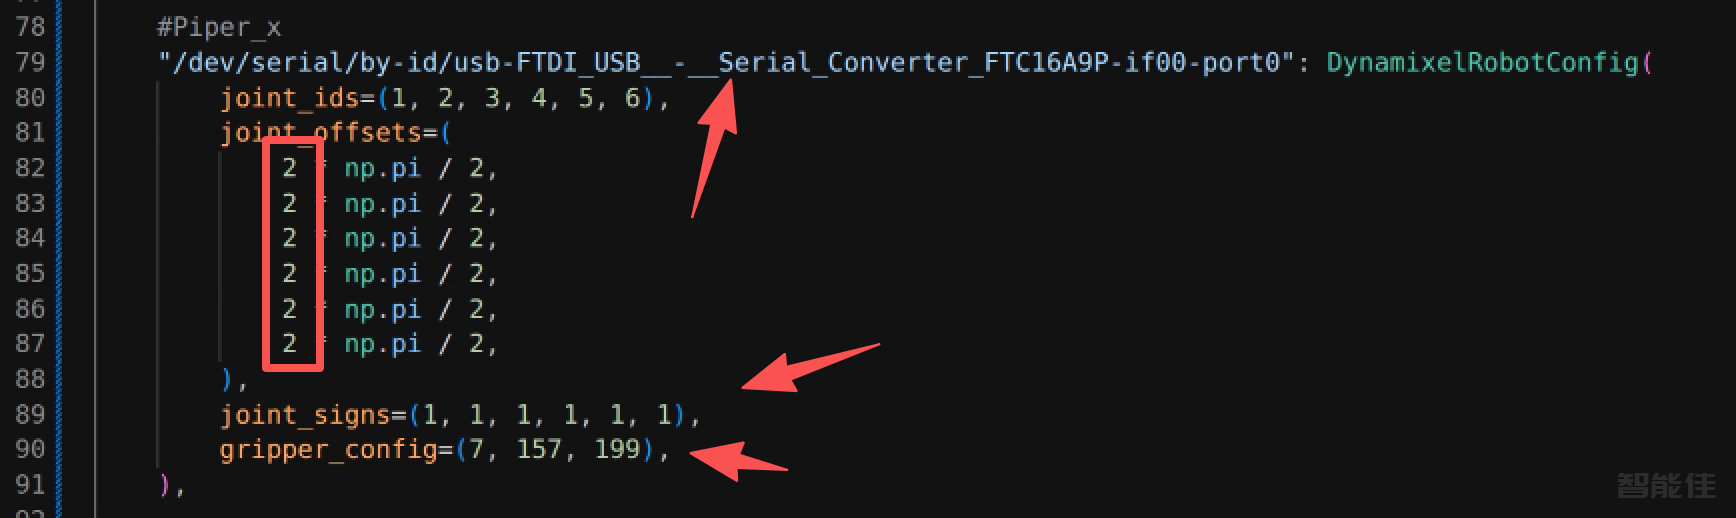
注意:夹持器开合定义:默认Open在前,Close在后,官方仿真中实际相反,以自己的版本为准。
The gripper config of GELLO. This is a tuple of (gripper_joint_id, degrees in open_position, degrees in closed_position). Set to None for robots without a gripper.
启动遥操作
完成以上配置后,可以启动遥操作系统。需要同时运行两个终端:
终端1:启动机器人节点
打开终端
cd ~/projects/gello_software/
source .venv/bin/activate

python3 experiments/launch_nodes.py --robot sim_piper_x
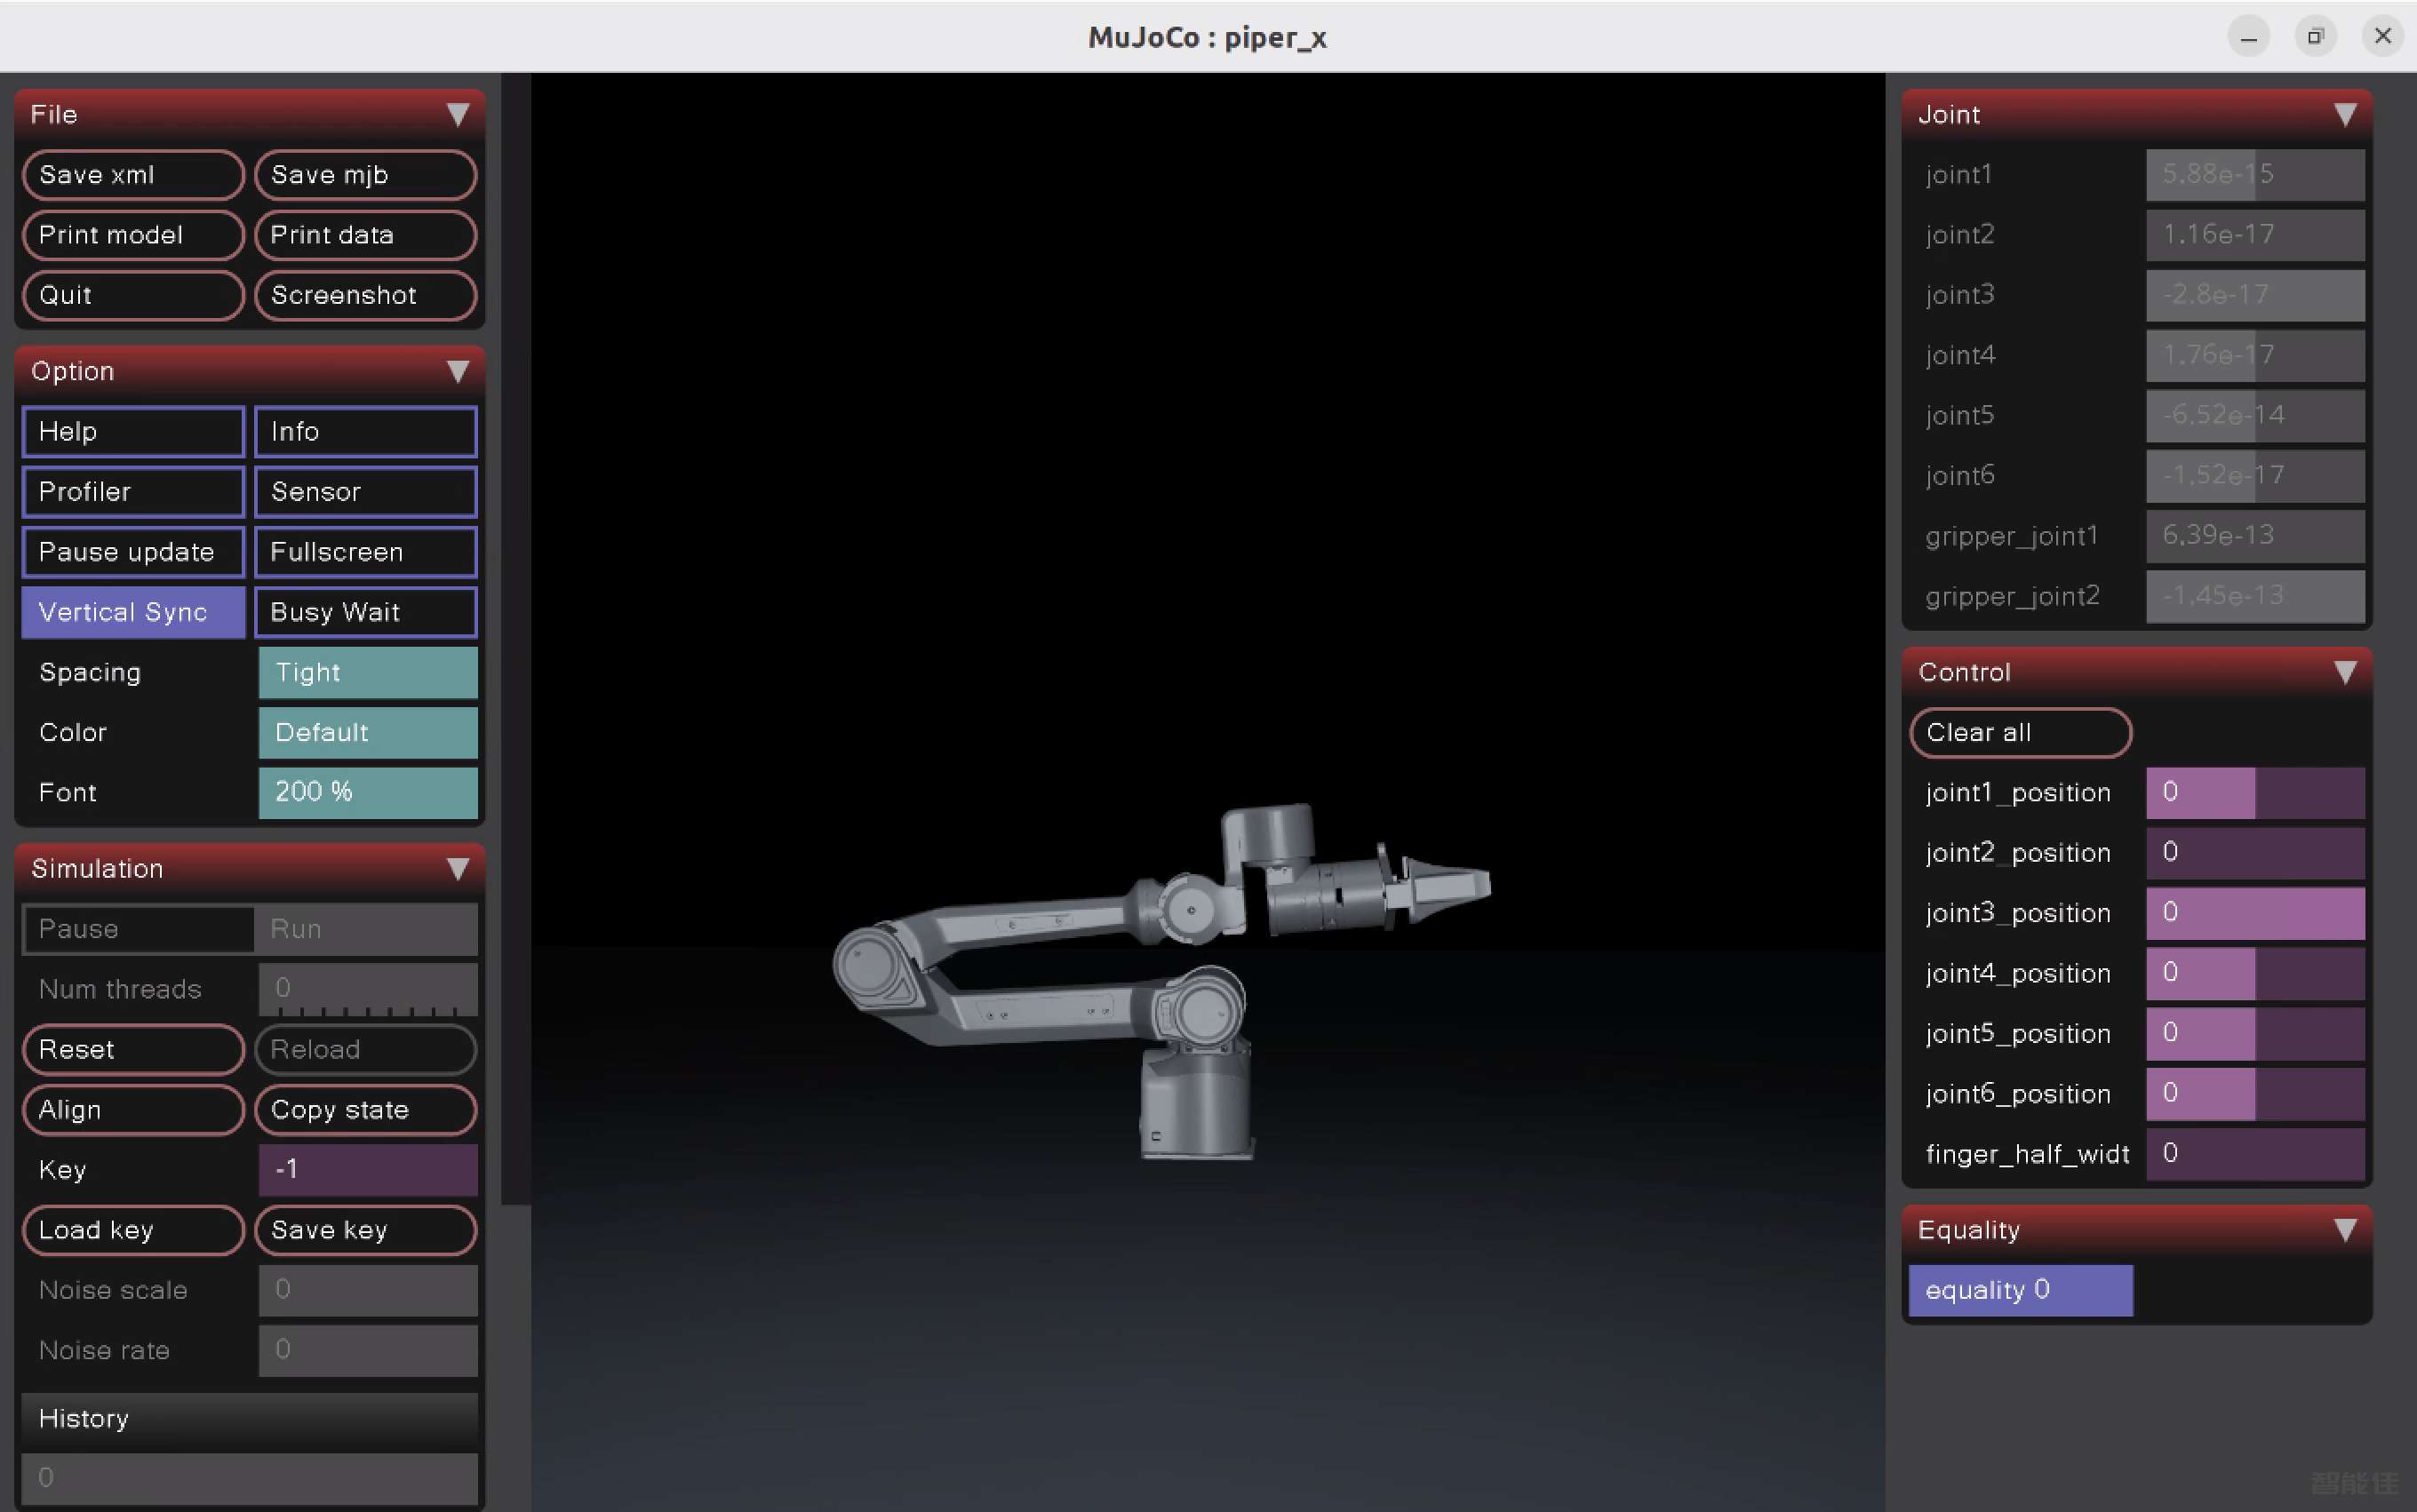
终端2:启动GELLO代理
cd ~/projects/gello_software/
source .venv/bin/activate

python3 experiments/run_env.py --agent=gello
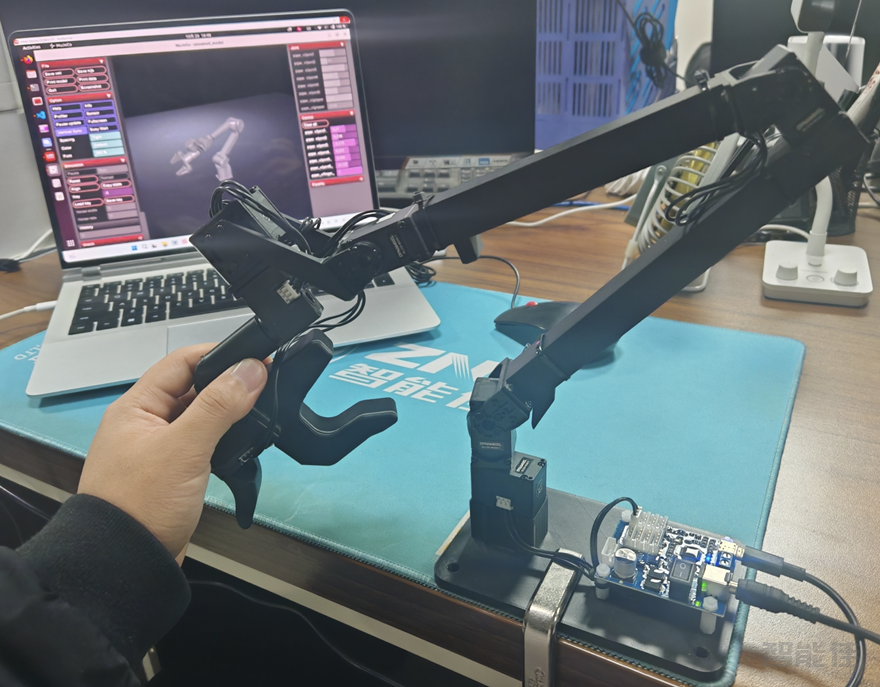
遥操作如图
<< 上一篇