伯克利开源低成本的示教神器GELLO-3.1.2遥操UR系列-UR10/UR10e
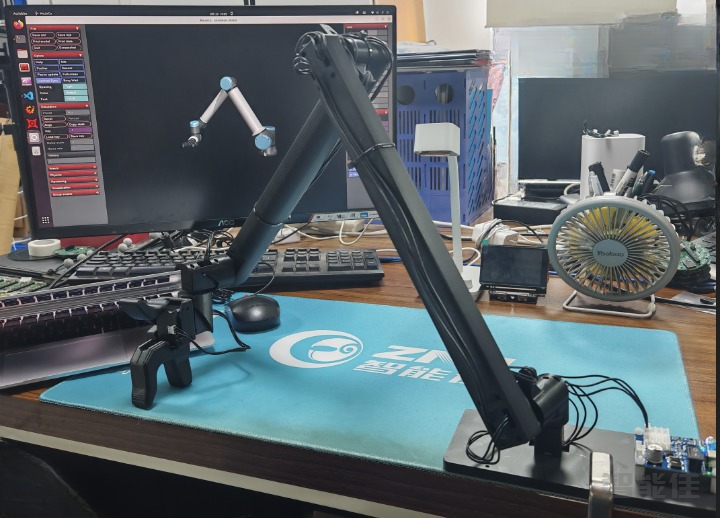
构型参考UR5e
关节信号参考值
机器人类型 | 关节信号参考 | 自由度 |
UR5e | 1 1 -1 1 1 1 | 6 |
UR10e | 1 1 -1 1 1 1 | 6 |
FR5 | 1 1 -1 1 1 1 | 6 |
Panda | 1 -1 1 1 1 -1 1 | 7 |
FR3 | 1 1 1 1 1 -1 1 | 7 |
xArm7 | 1 1 1 1 1 1 1 | 7 |
YAM | 1 -1 -1 -1 1 1 | 6 |
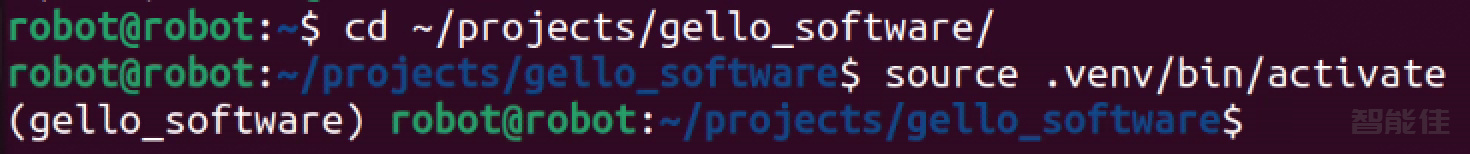
cd ~/projects/gello_software/
source .venv/bin/activate
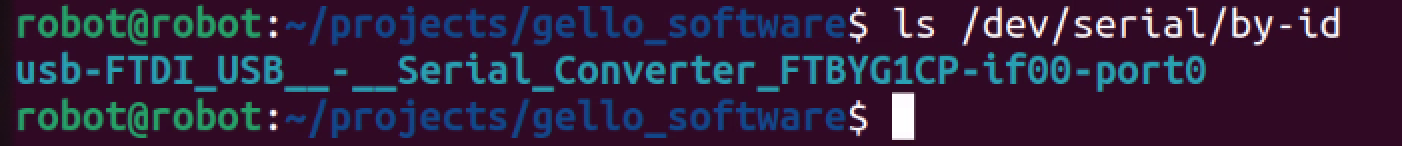
ls /dev/serial/by-id
将机械臂摆出如下造型进行标定:
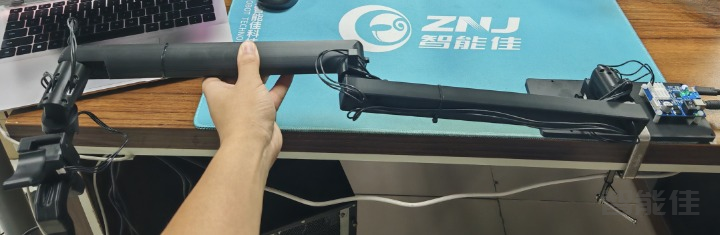
具体细节参考:
标定(设备号填入自己ls /dev/serial/by-id查询到的设备号):
python3 scripts/gello_get_offset.py --start-joints 0 0 0 0 0 0 --joint-signs 1 1 -1 1 1 1 --port /dev/serial/by-id/usb-FTDI_USB__-__Serial_Converter_FTBYG1CP-if00-port0
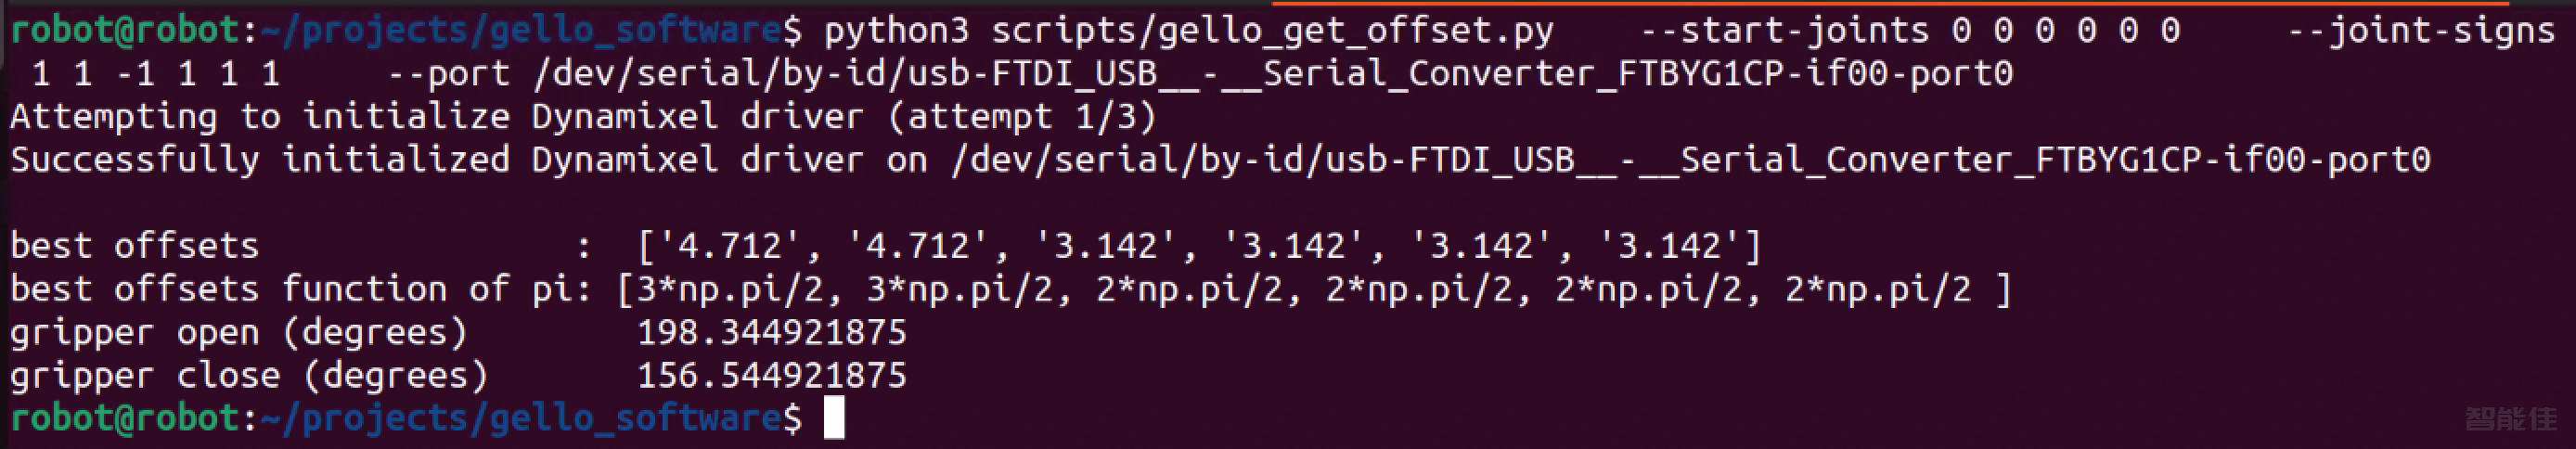
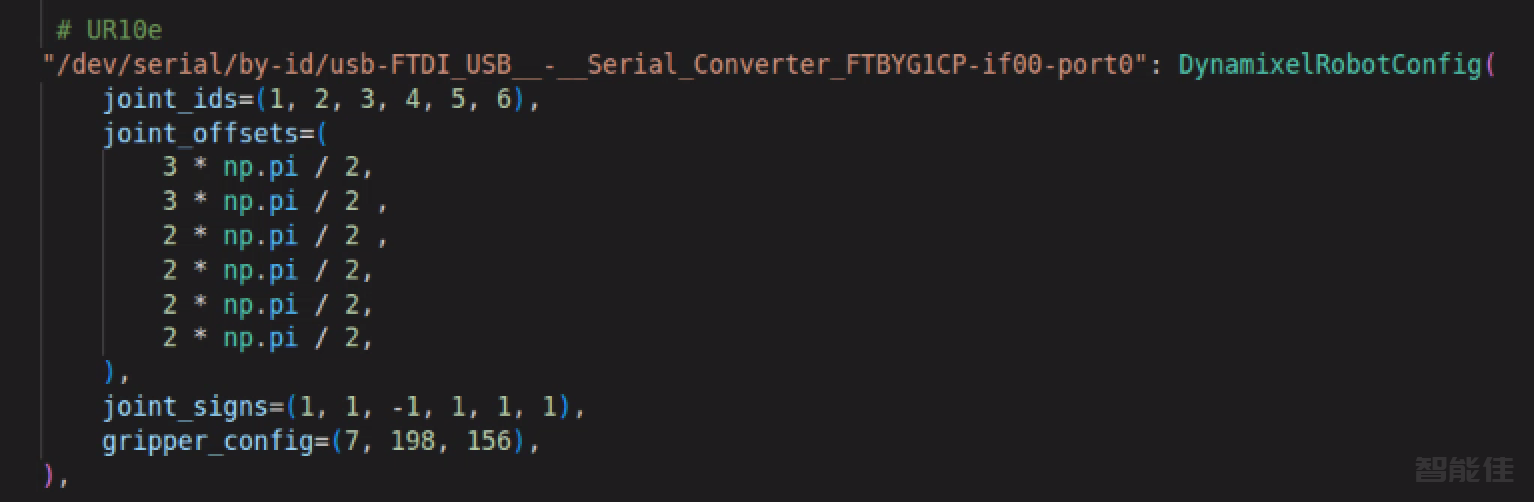
修改代码~/projects/gello_software/gello/agents/gello_agent.py
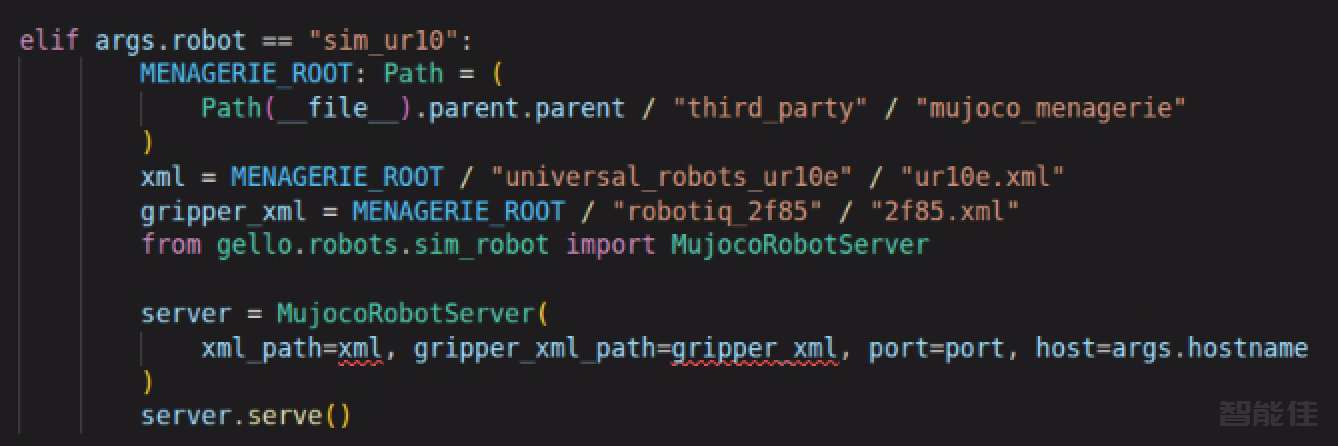
修改代码~/projects/gello_software/experiments/launch_nodes.py
cd ~/projects/gello_software/
source .venv/bin/activate

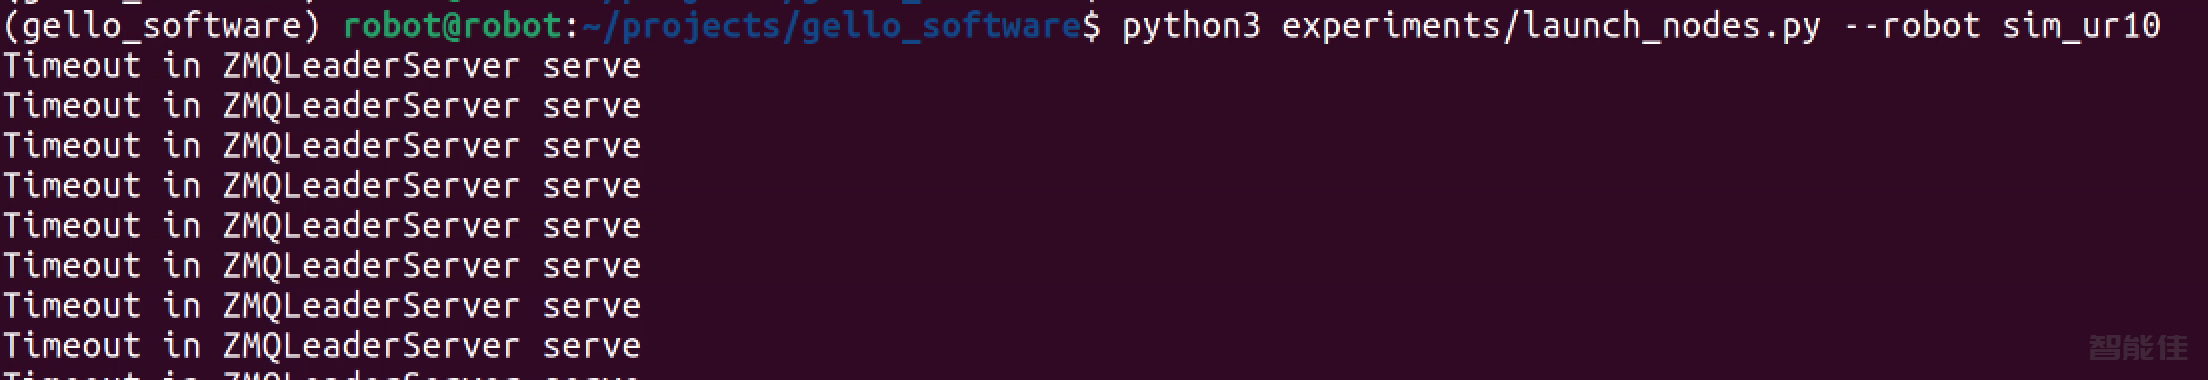
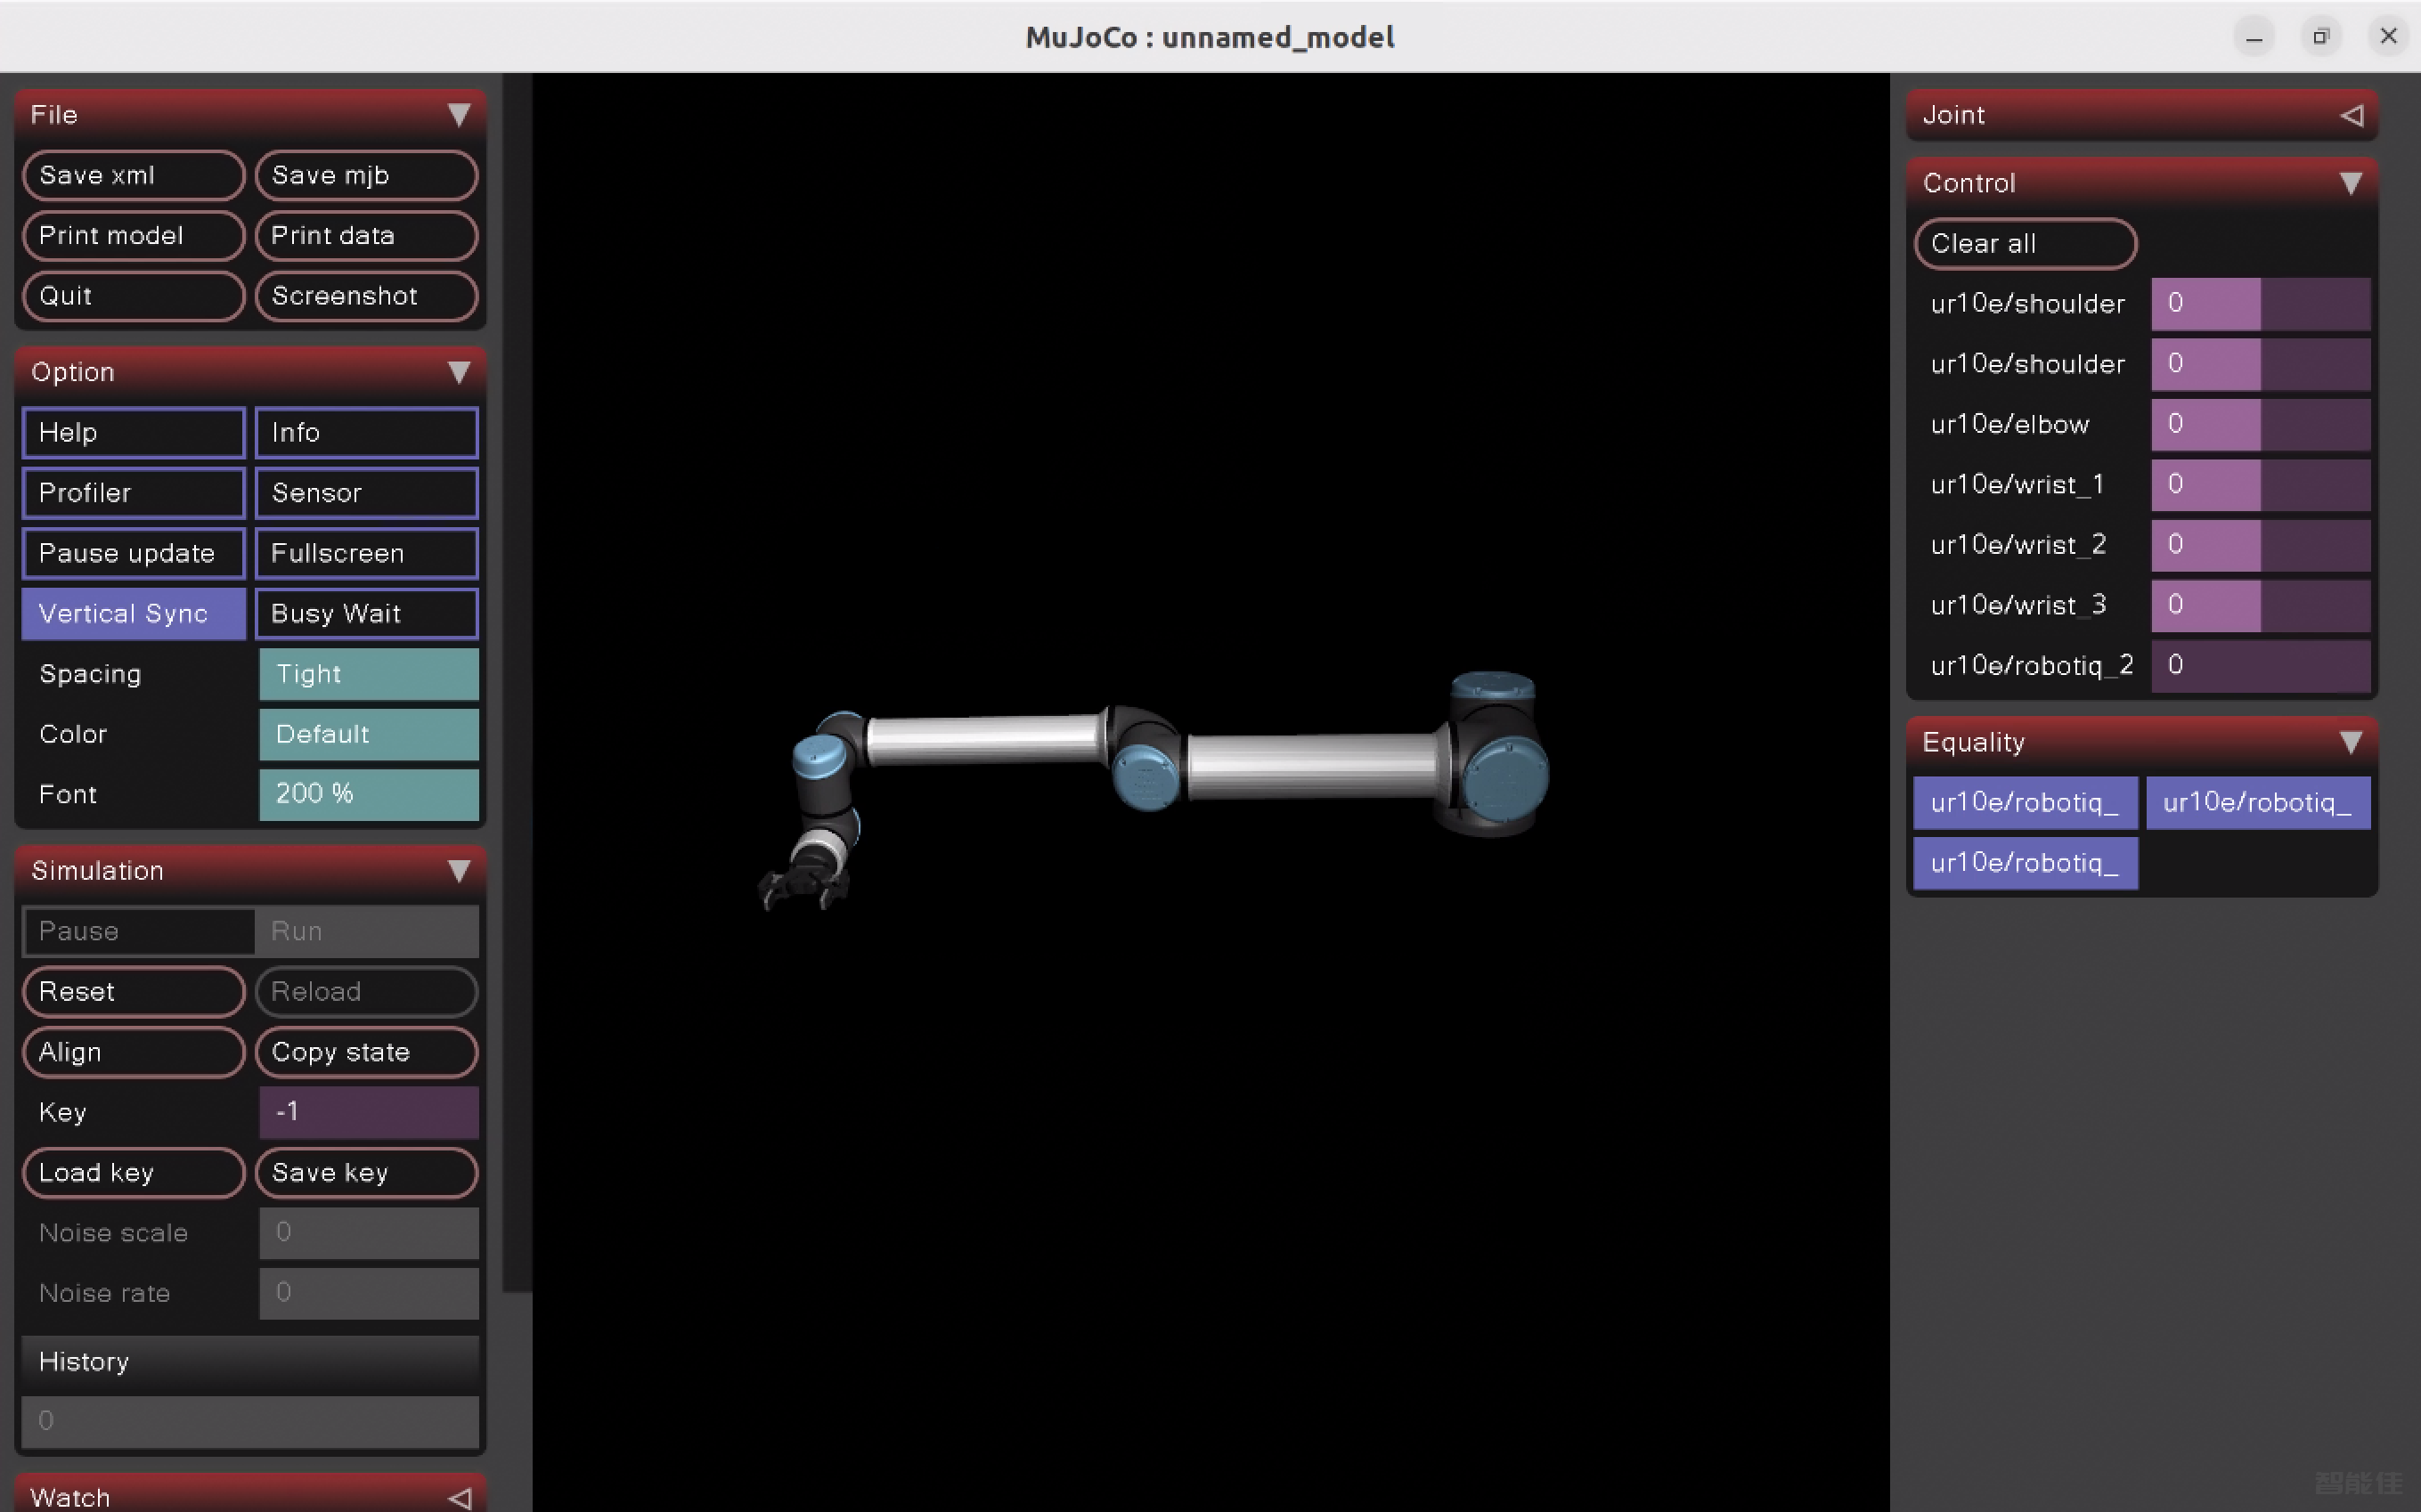
python3 experiments/launch_nodes.py --robot sim_ur10
cd ~/projects/gello_software/
source .venv/bin/activate
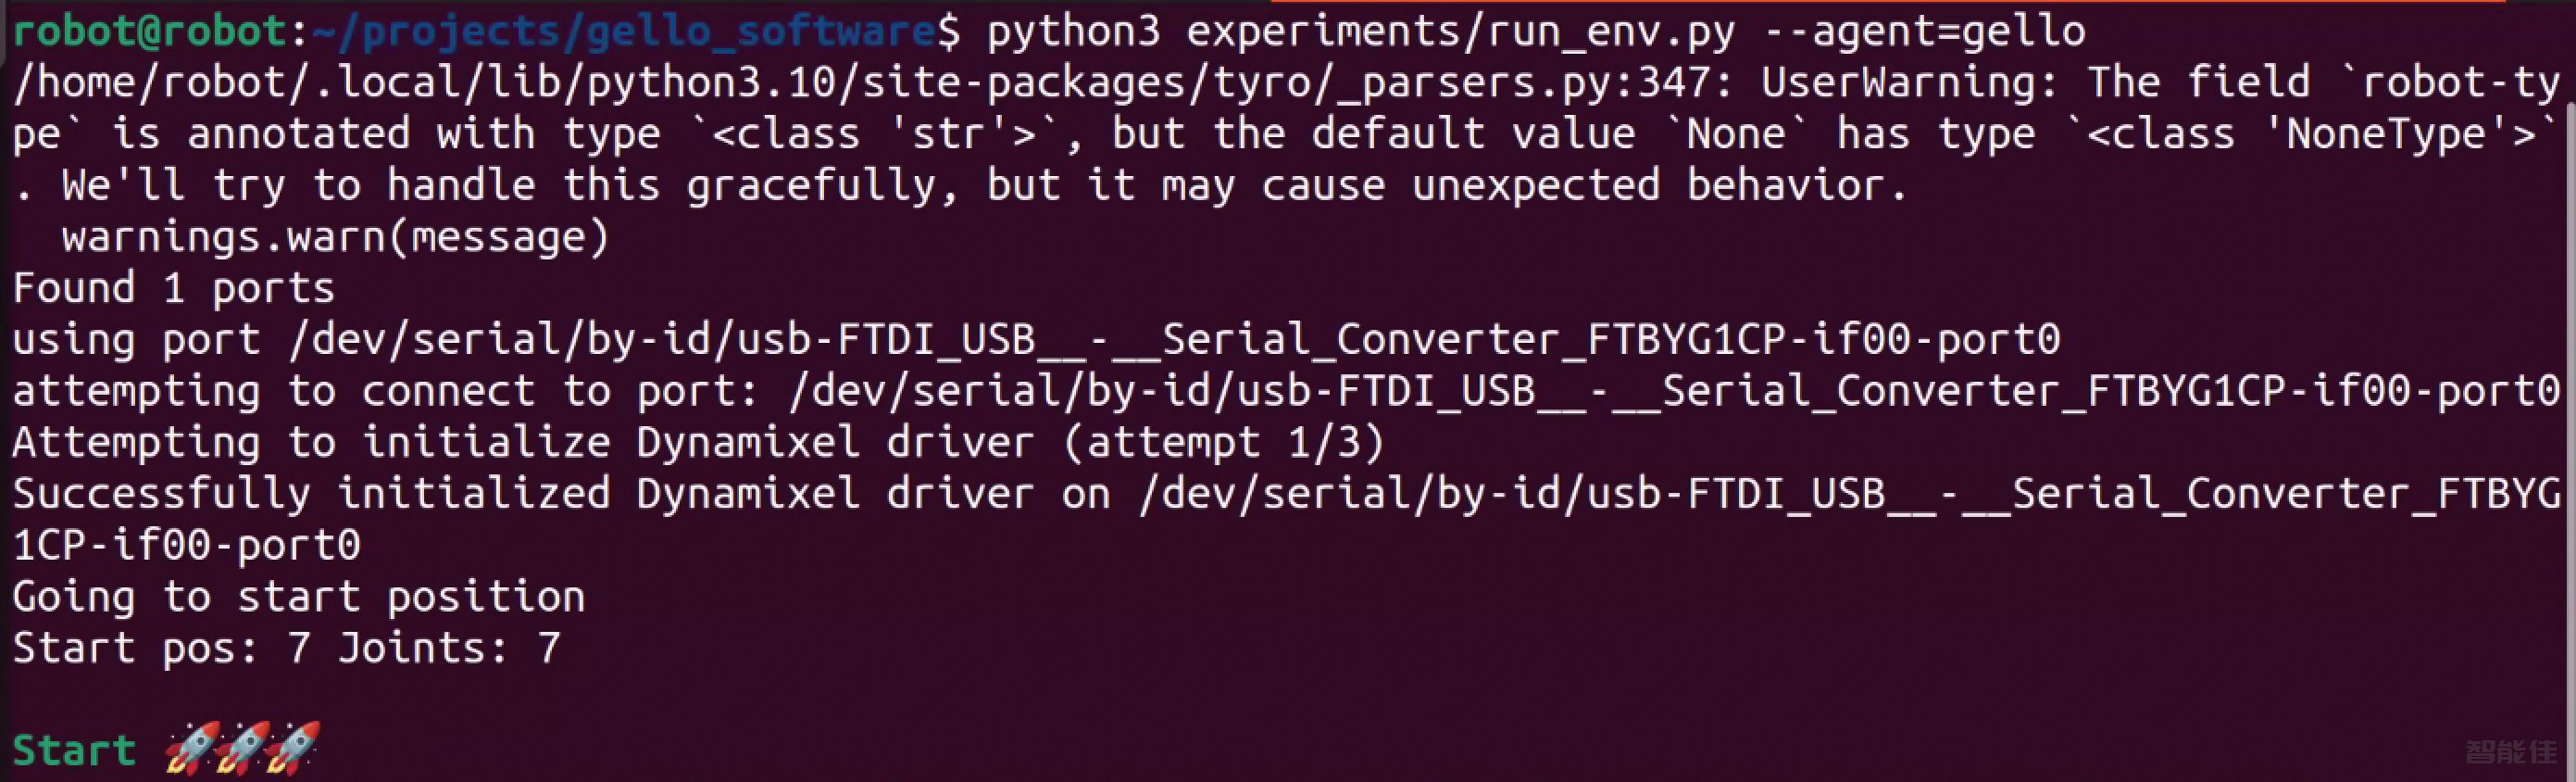
python3 experiments/run_env.py --agent=gello