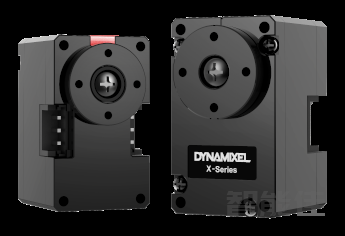
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
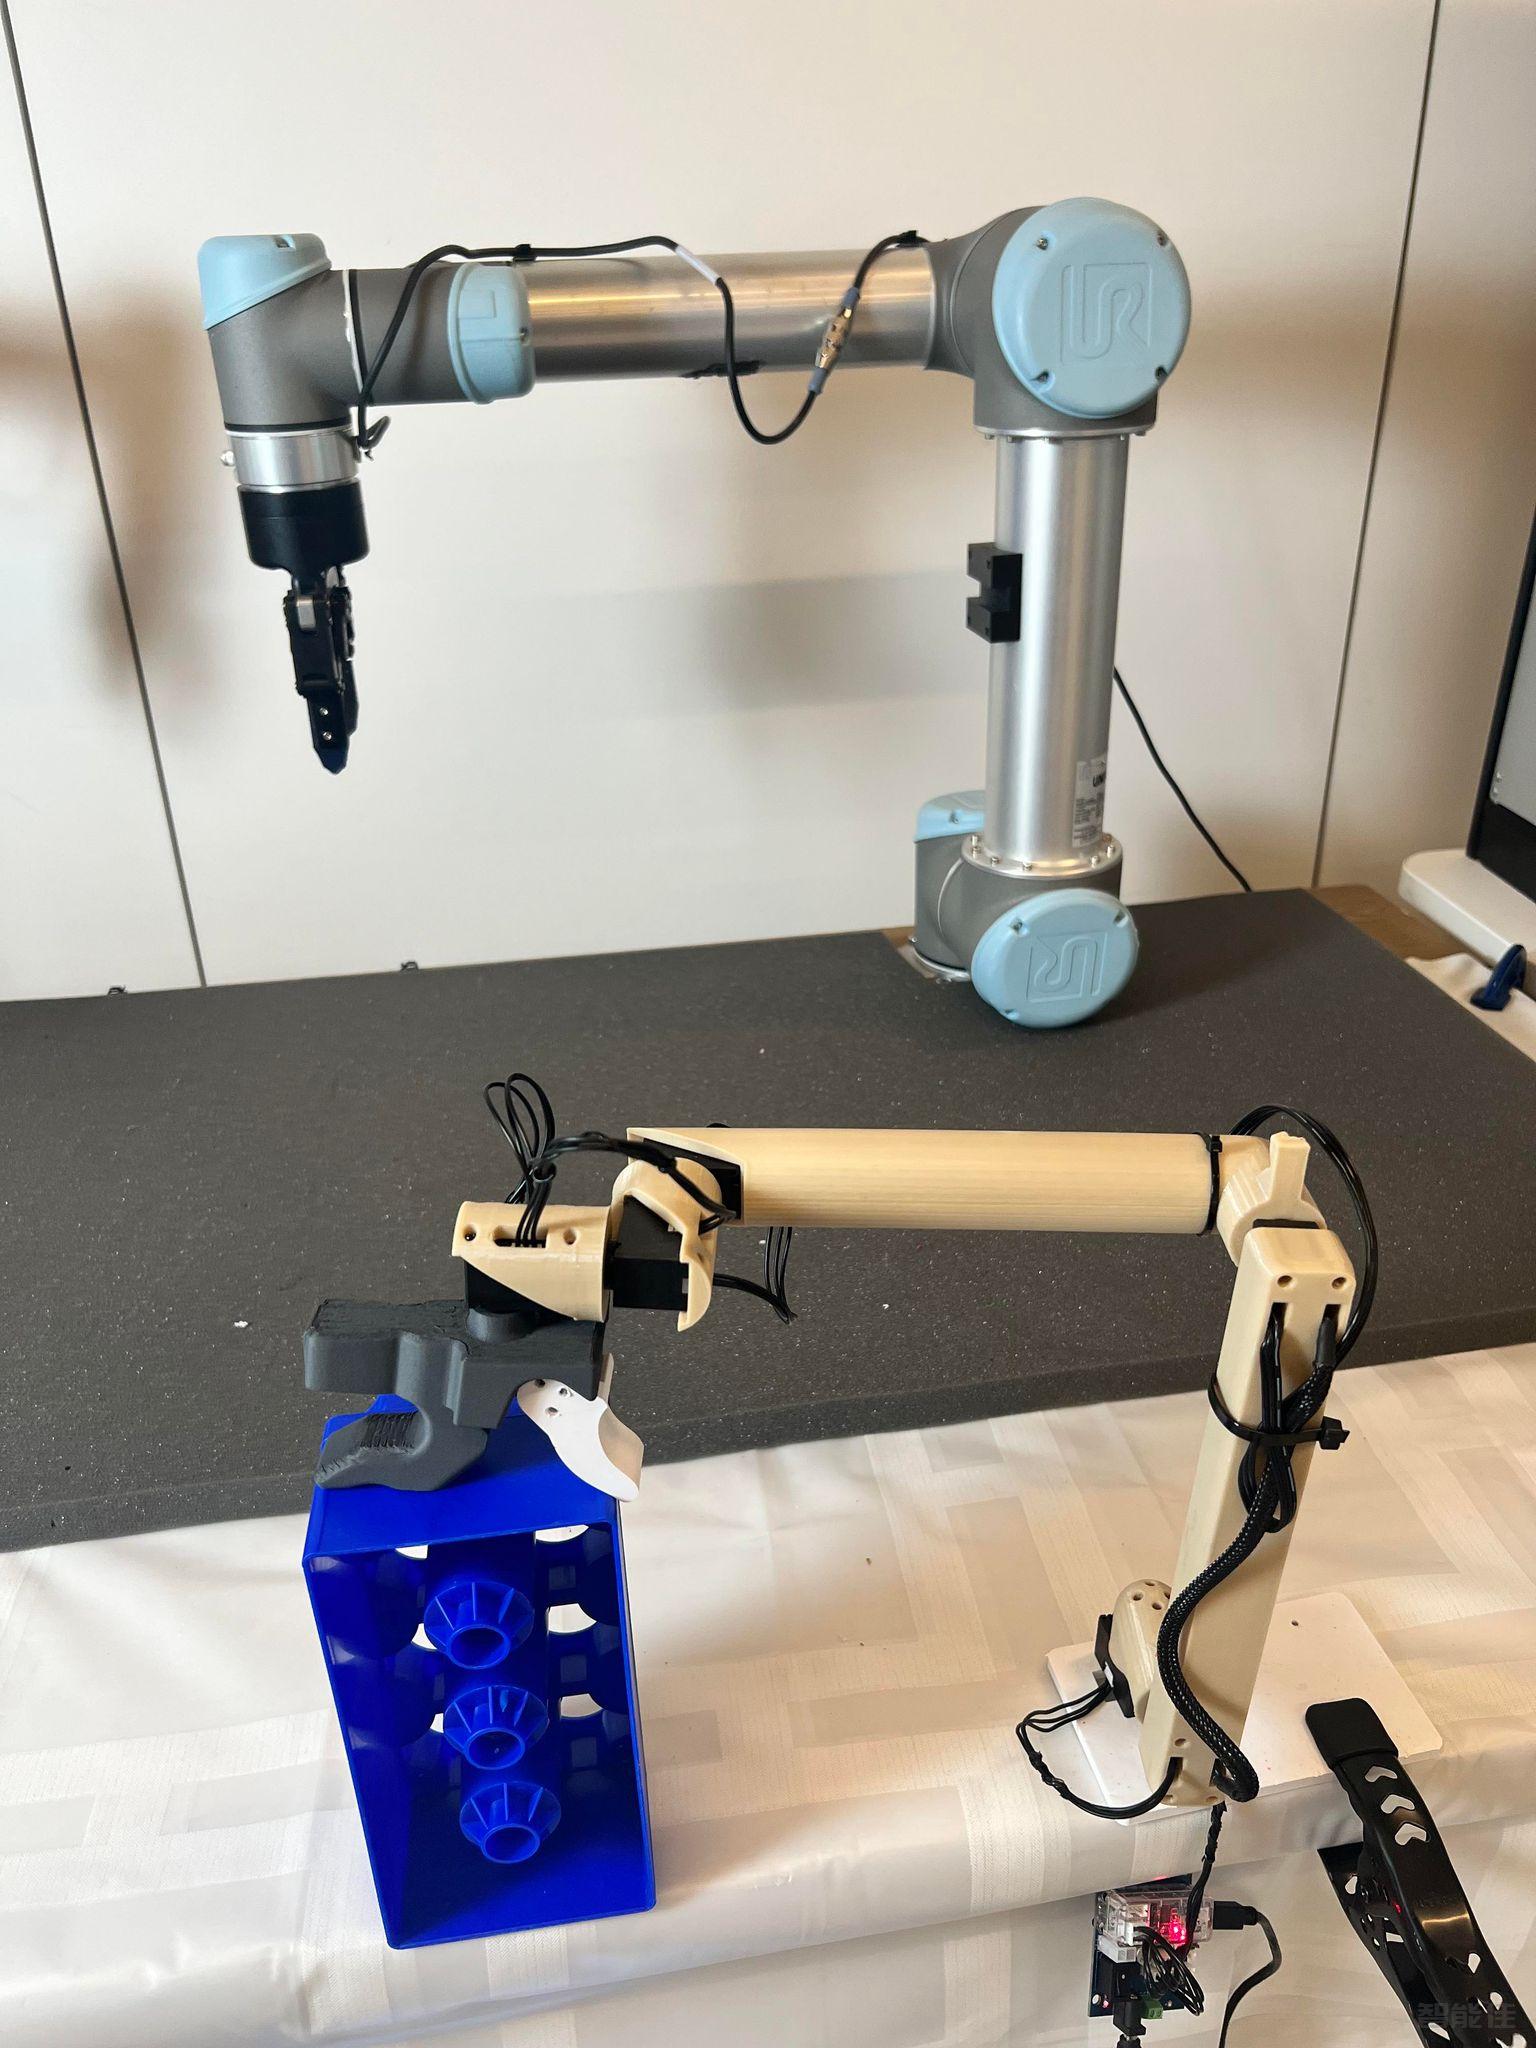
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
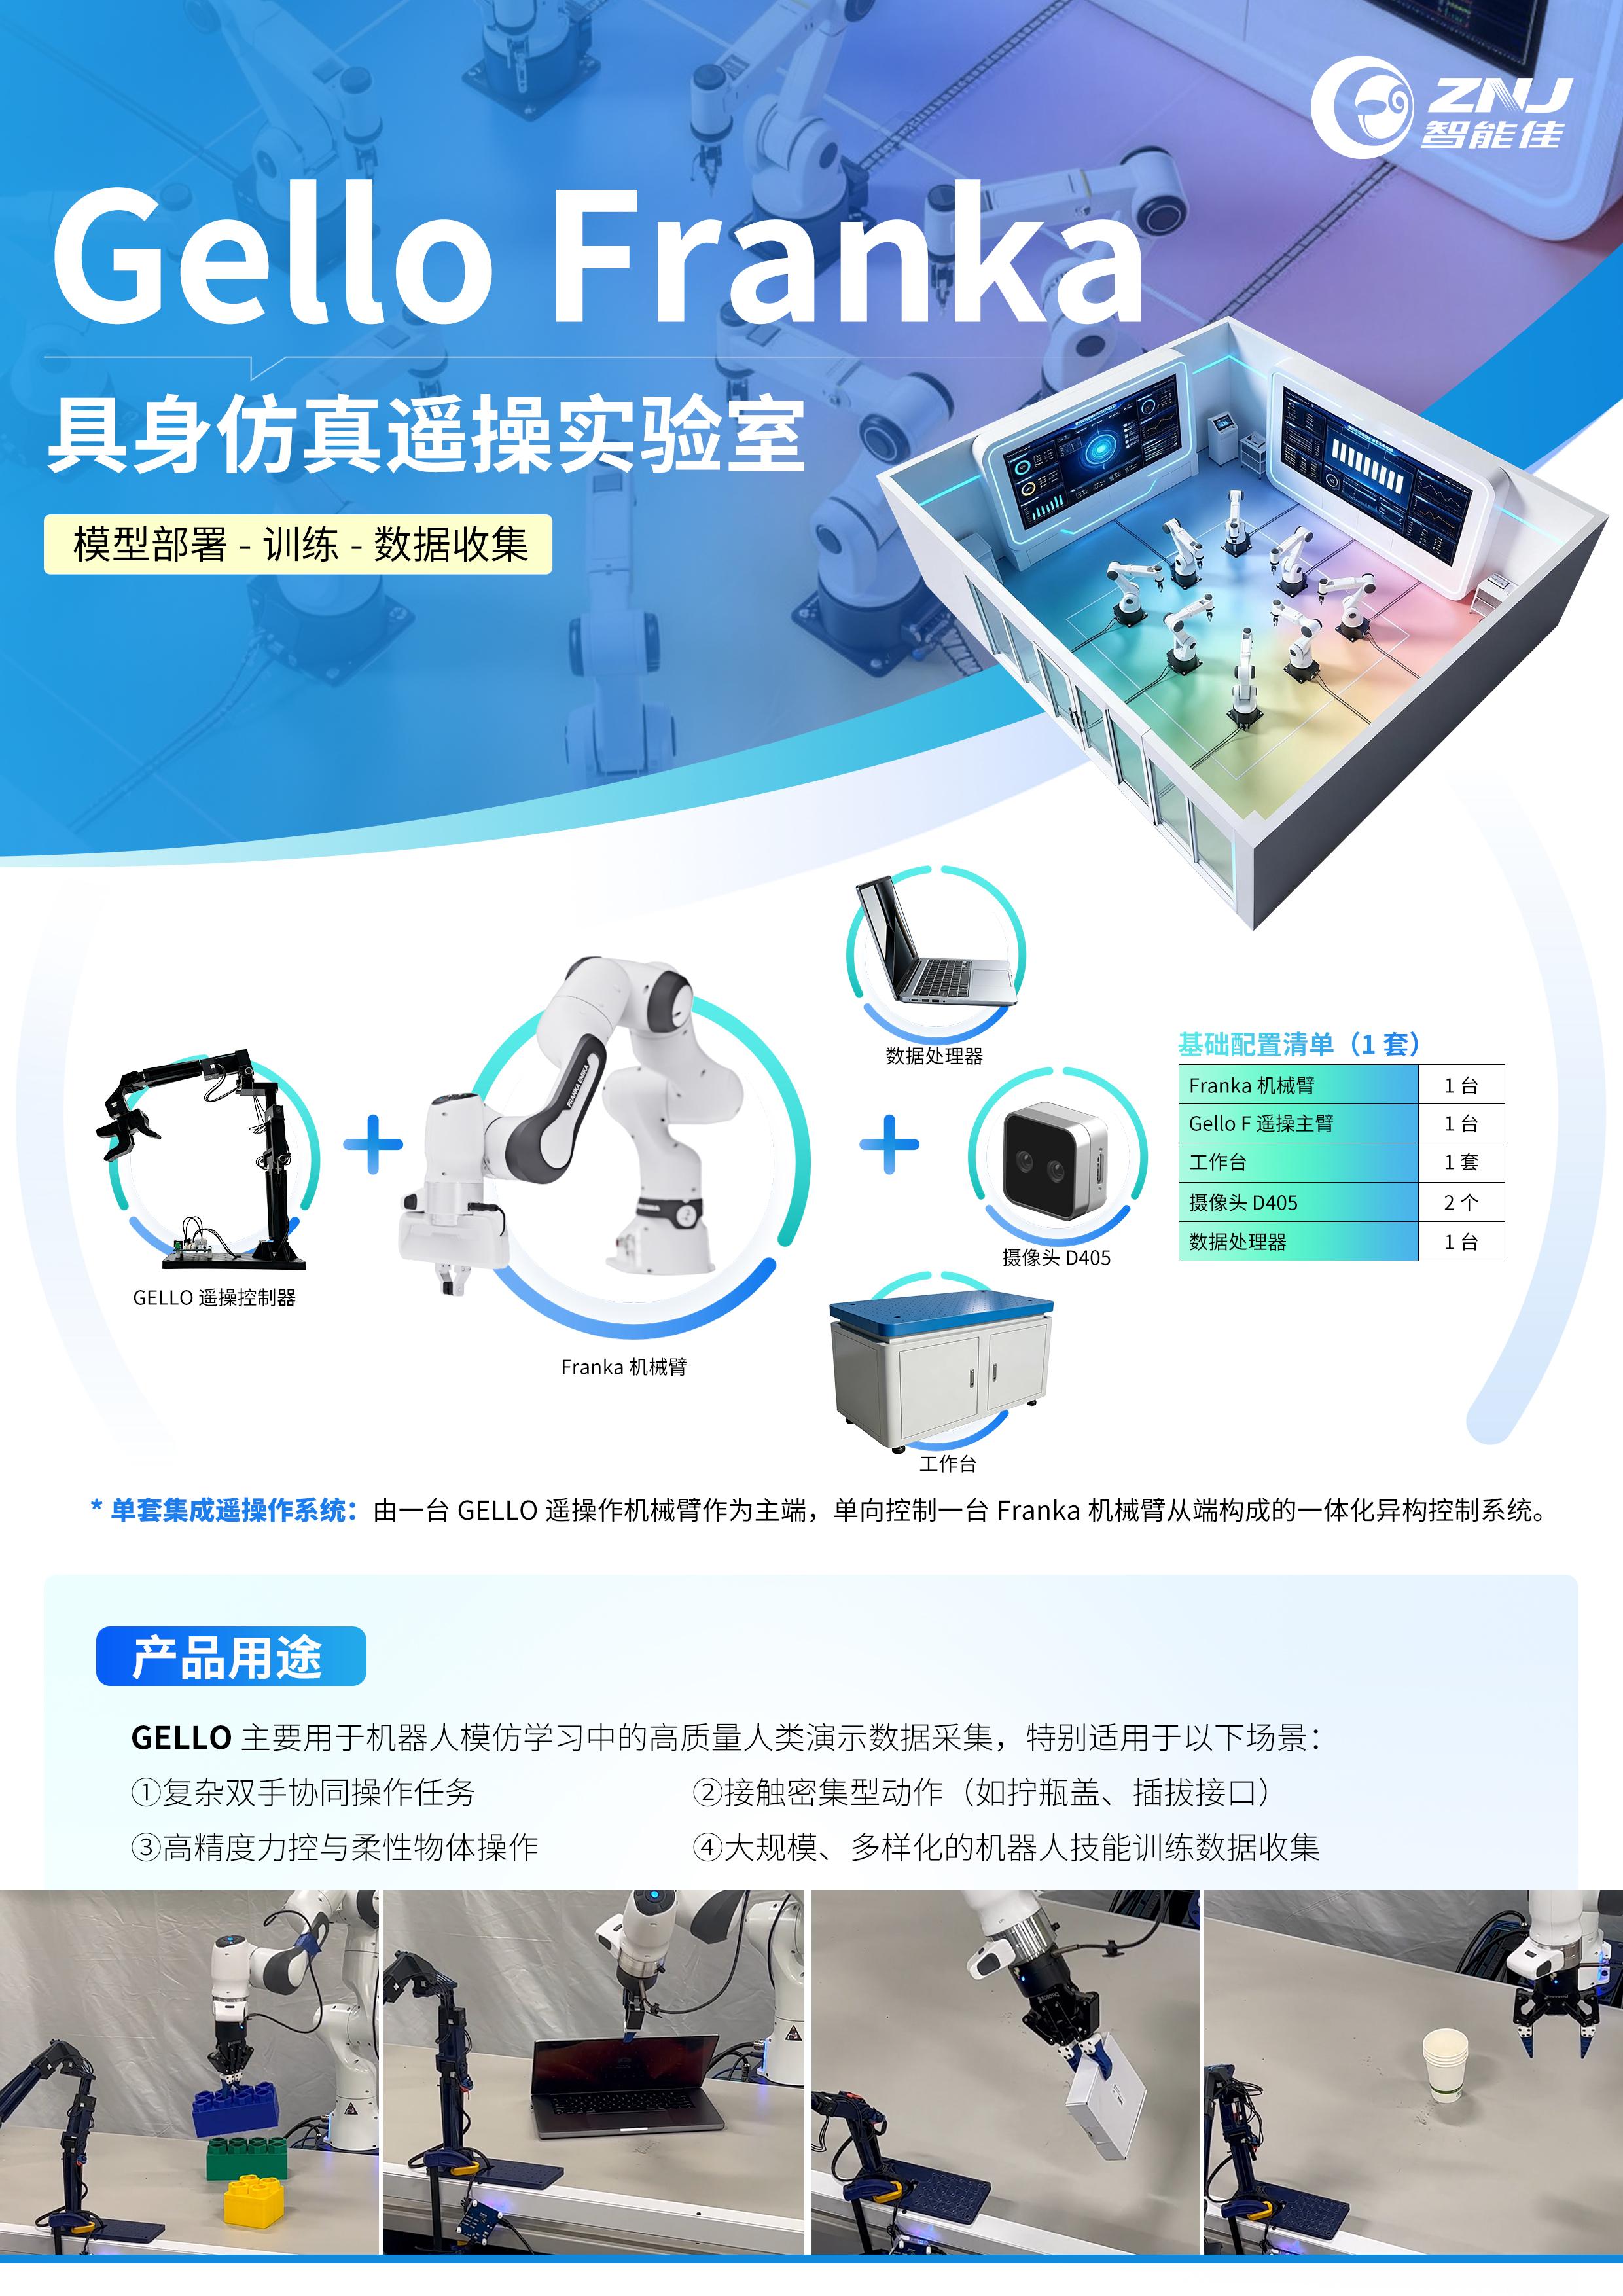
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
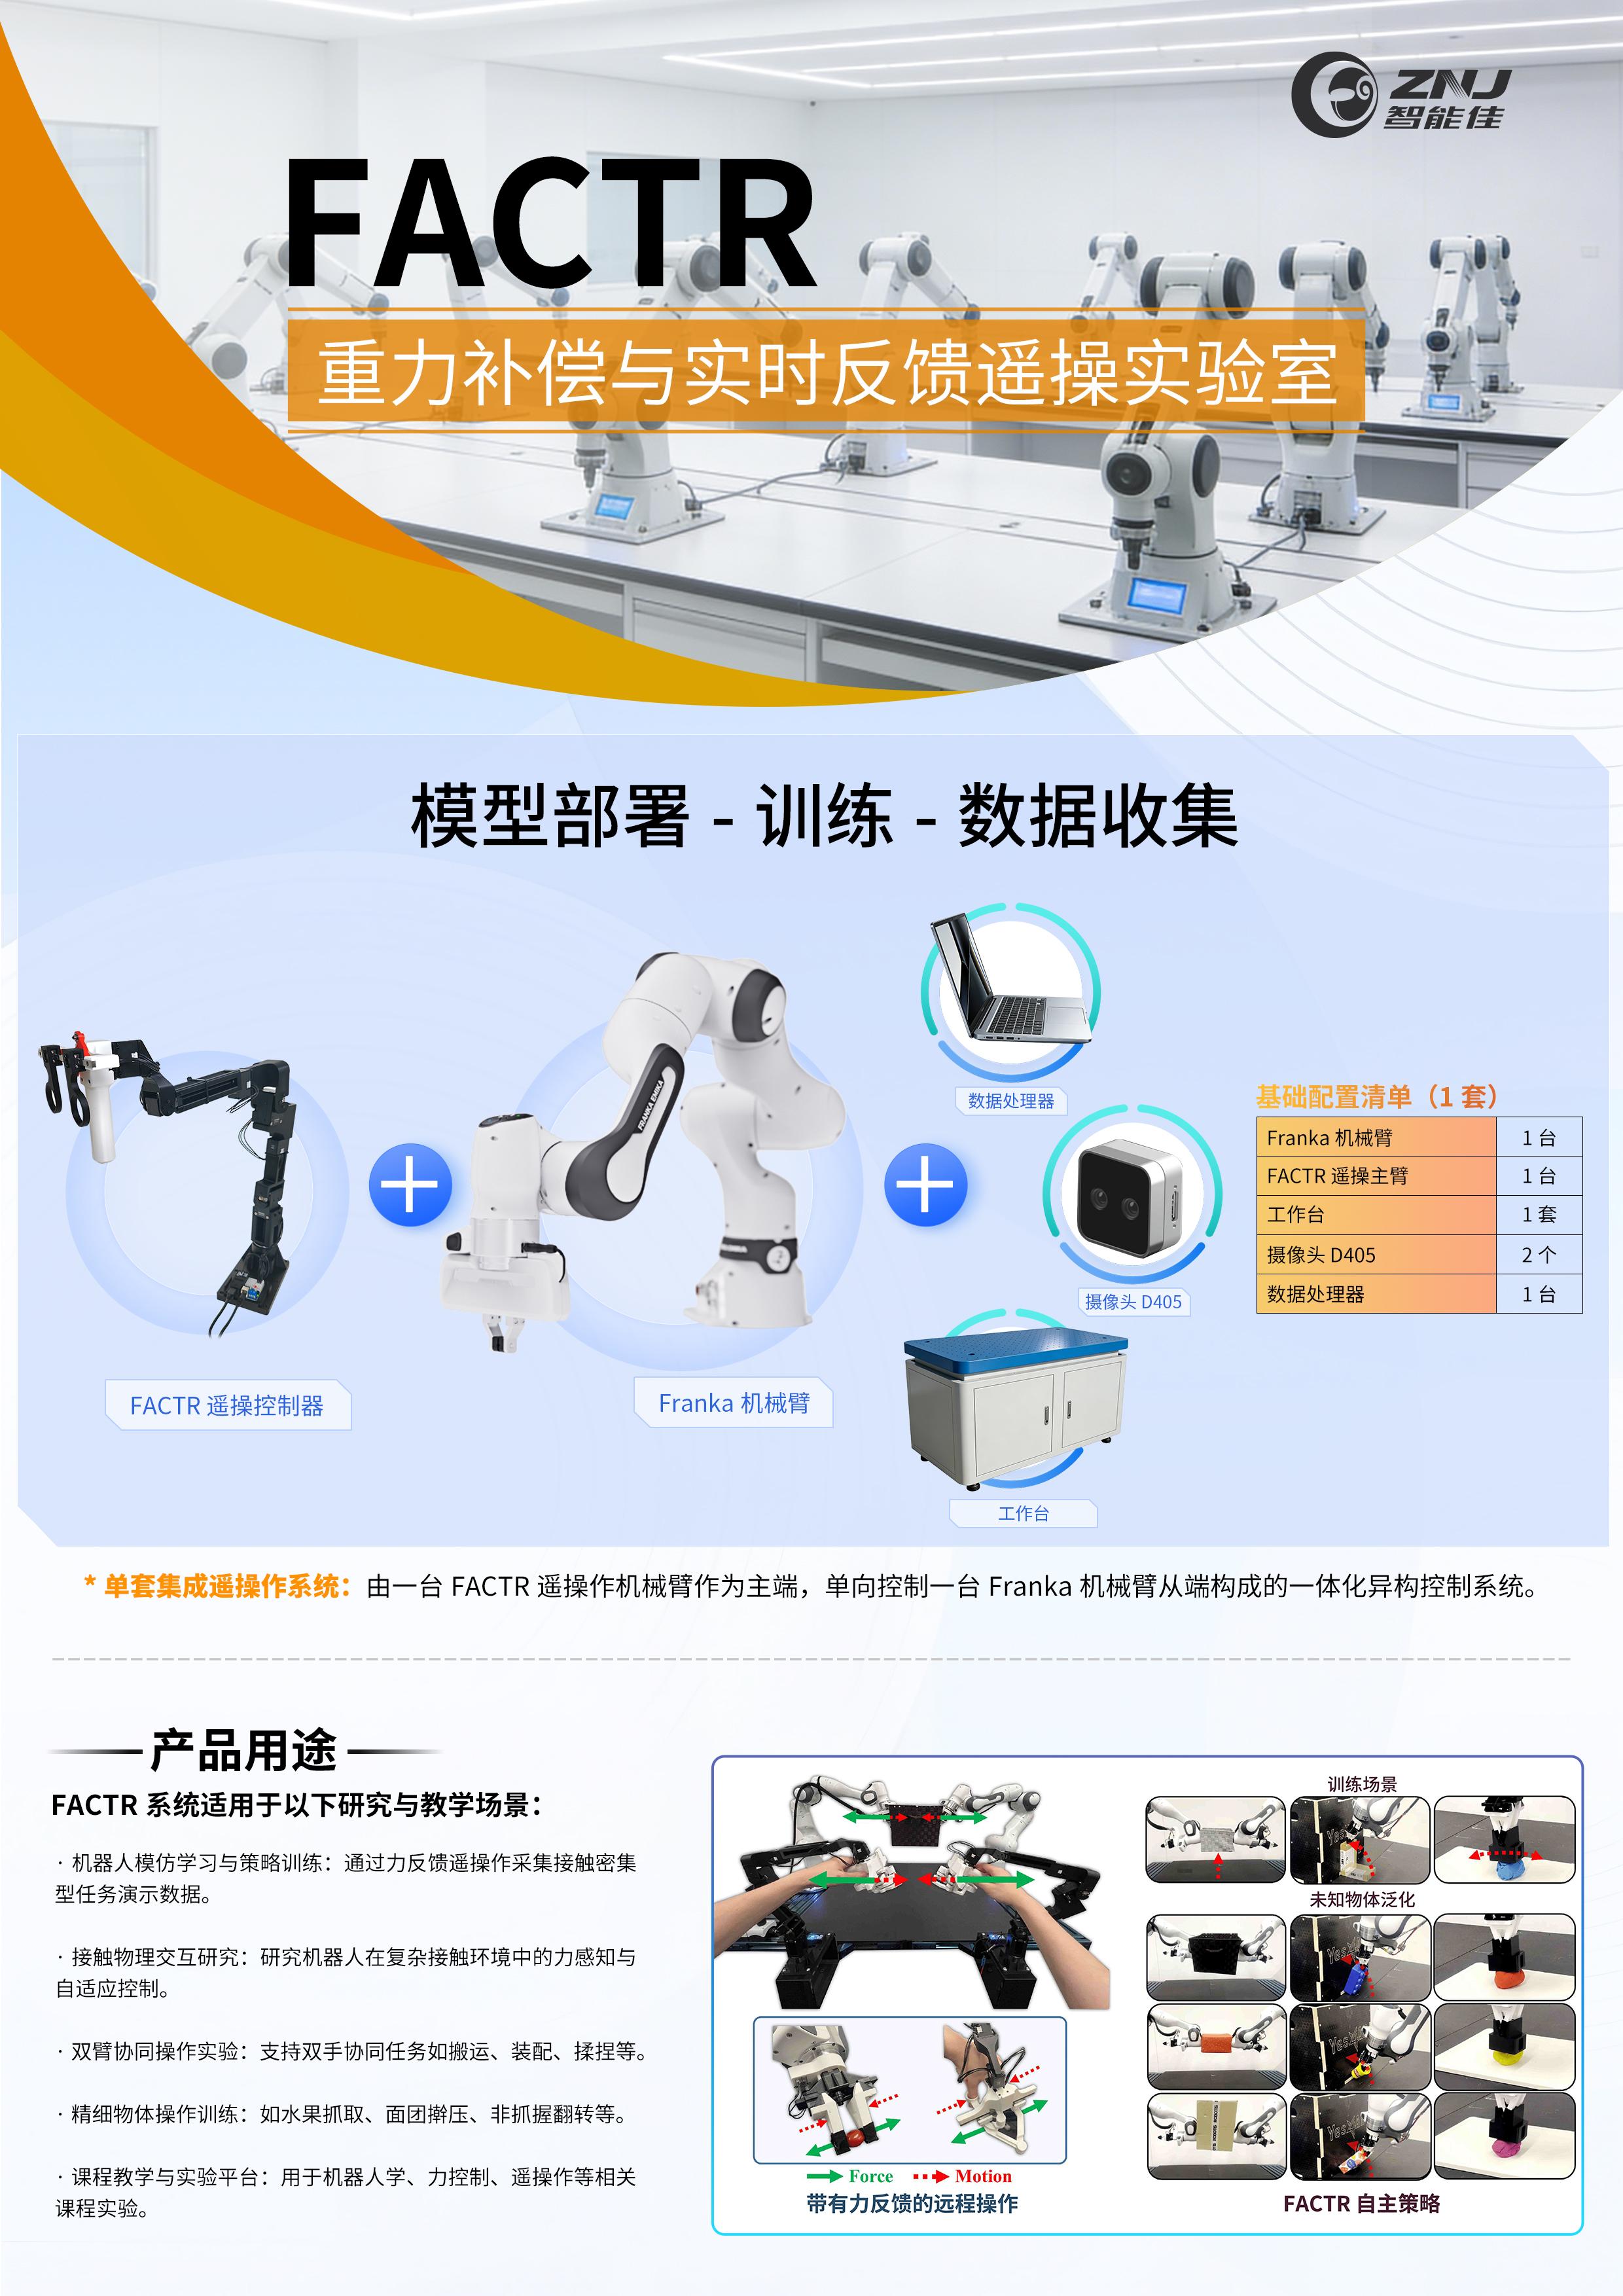
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
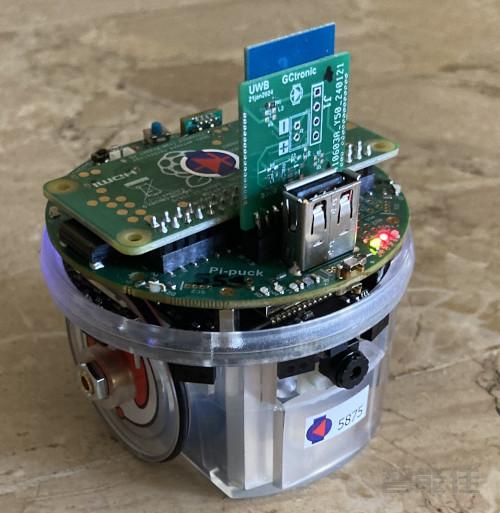
模块安装在Epuck2上的实物图片:超宽带扩展通过扩展连接器引脚 (2x10) 连接到Pi-Puck扩展。 Pi-Puck连接器和UWB扩展中的引脚1均以白色标记,以便以正确的方向连接,如下图所示:...
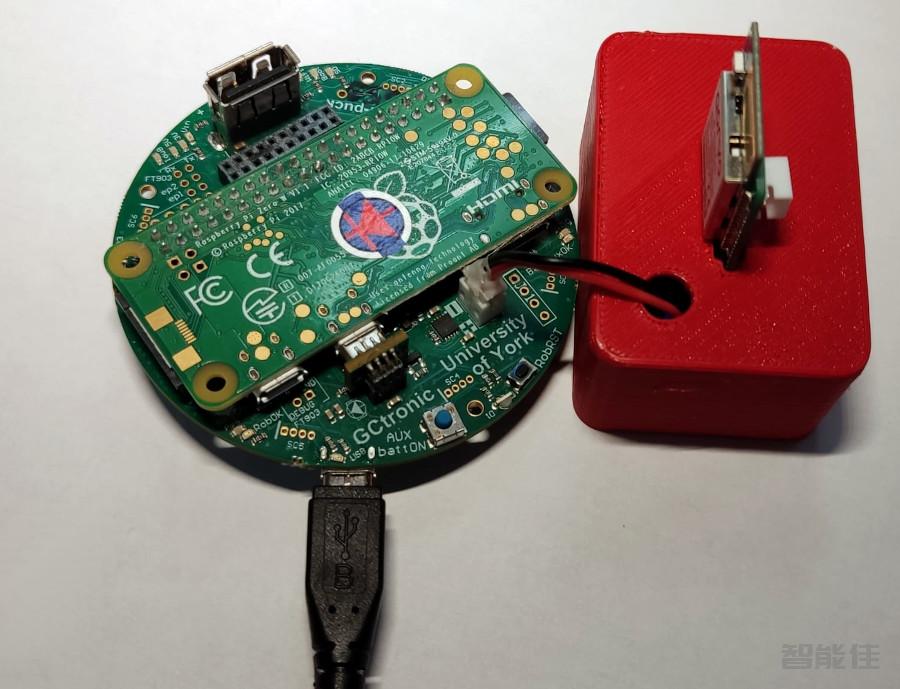
您有3个选项为锚点anchors (基站)充电:1.使用Pi-puck扩展件2.使用e-puck2机器人(要给UWB电池充电时,请从底部取出机器人电池)3.使用自己的LiPo充电器为4.2V电池充电...
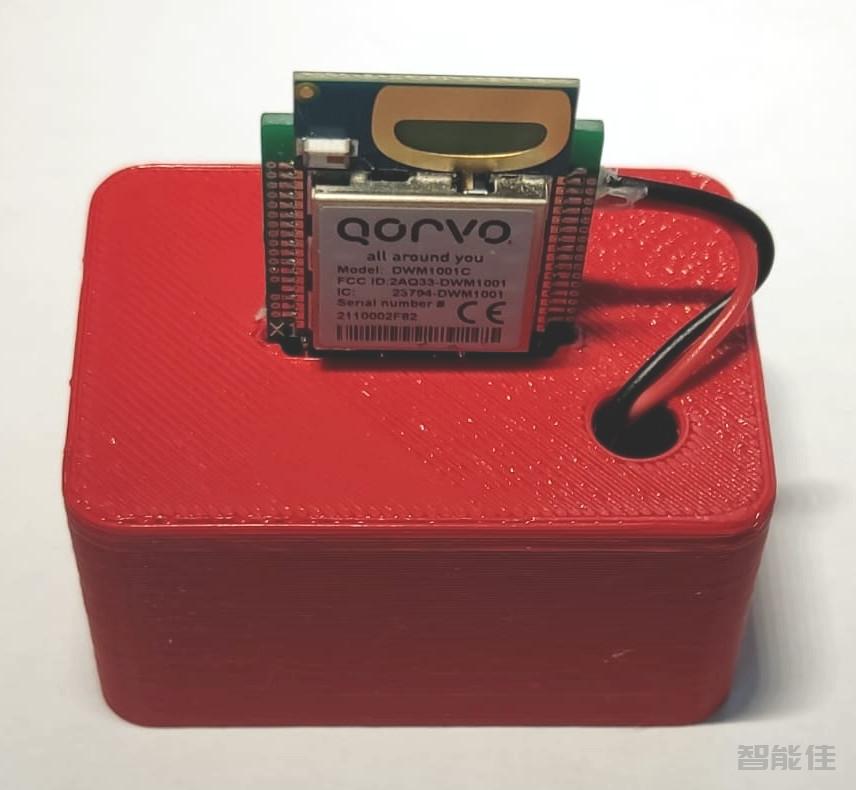
首先,您需要4个锚点来划定您的场地;它们是独立的,超宽带扩展配备了标准电池连接器,方便充电。锚电池续航时间超过5小时。请注意在实验结束时务必拆下电池,以免损坏电池。 然后,机器人配备超宽带扩展,并通过配置它们,将收到它们在竞技场内的位置。在具有4个锚点的2m x 2m场地上进行测试时,e-puck2机器人的位置 (x, y) 精度约为7cm。4个机器人UWB定位案例:...