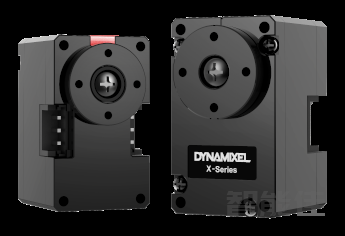
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
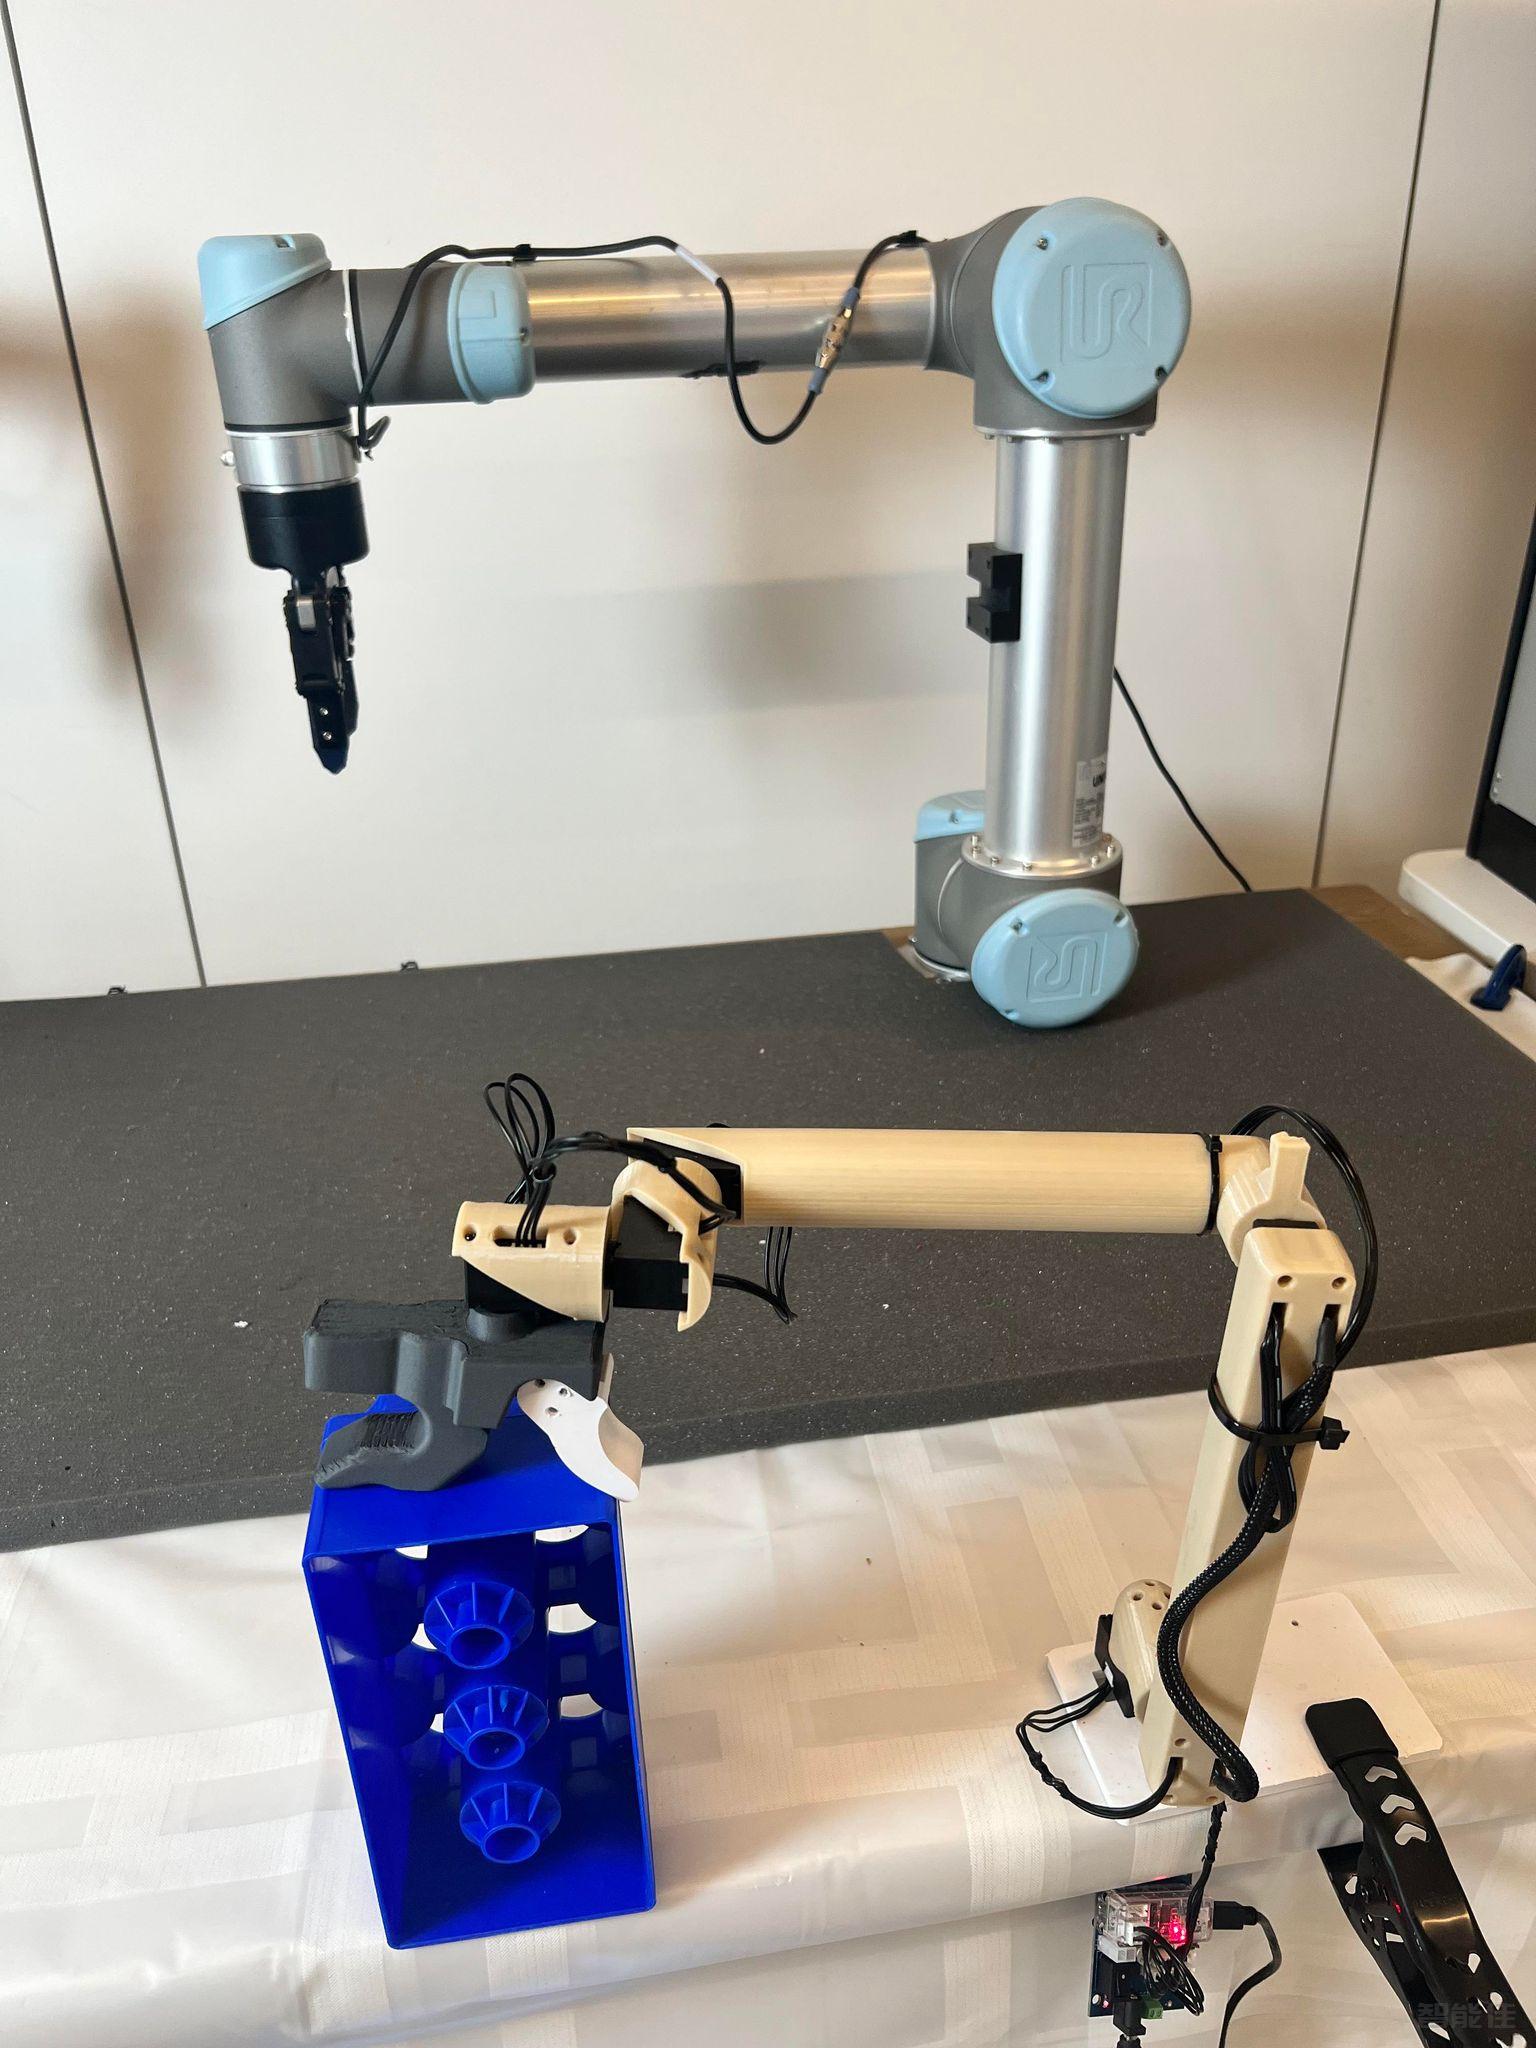
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
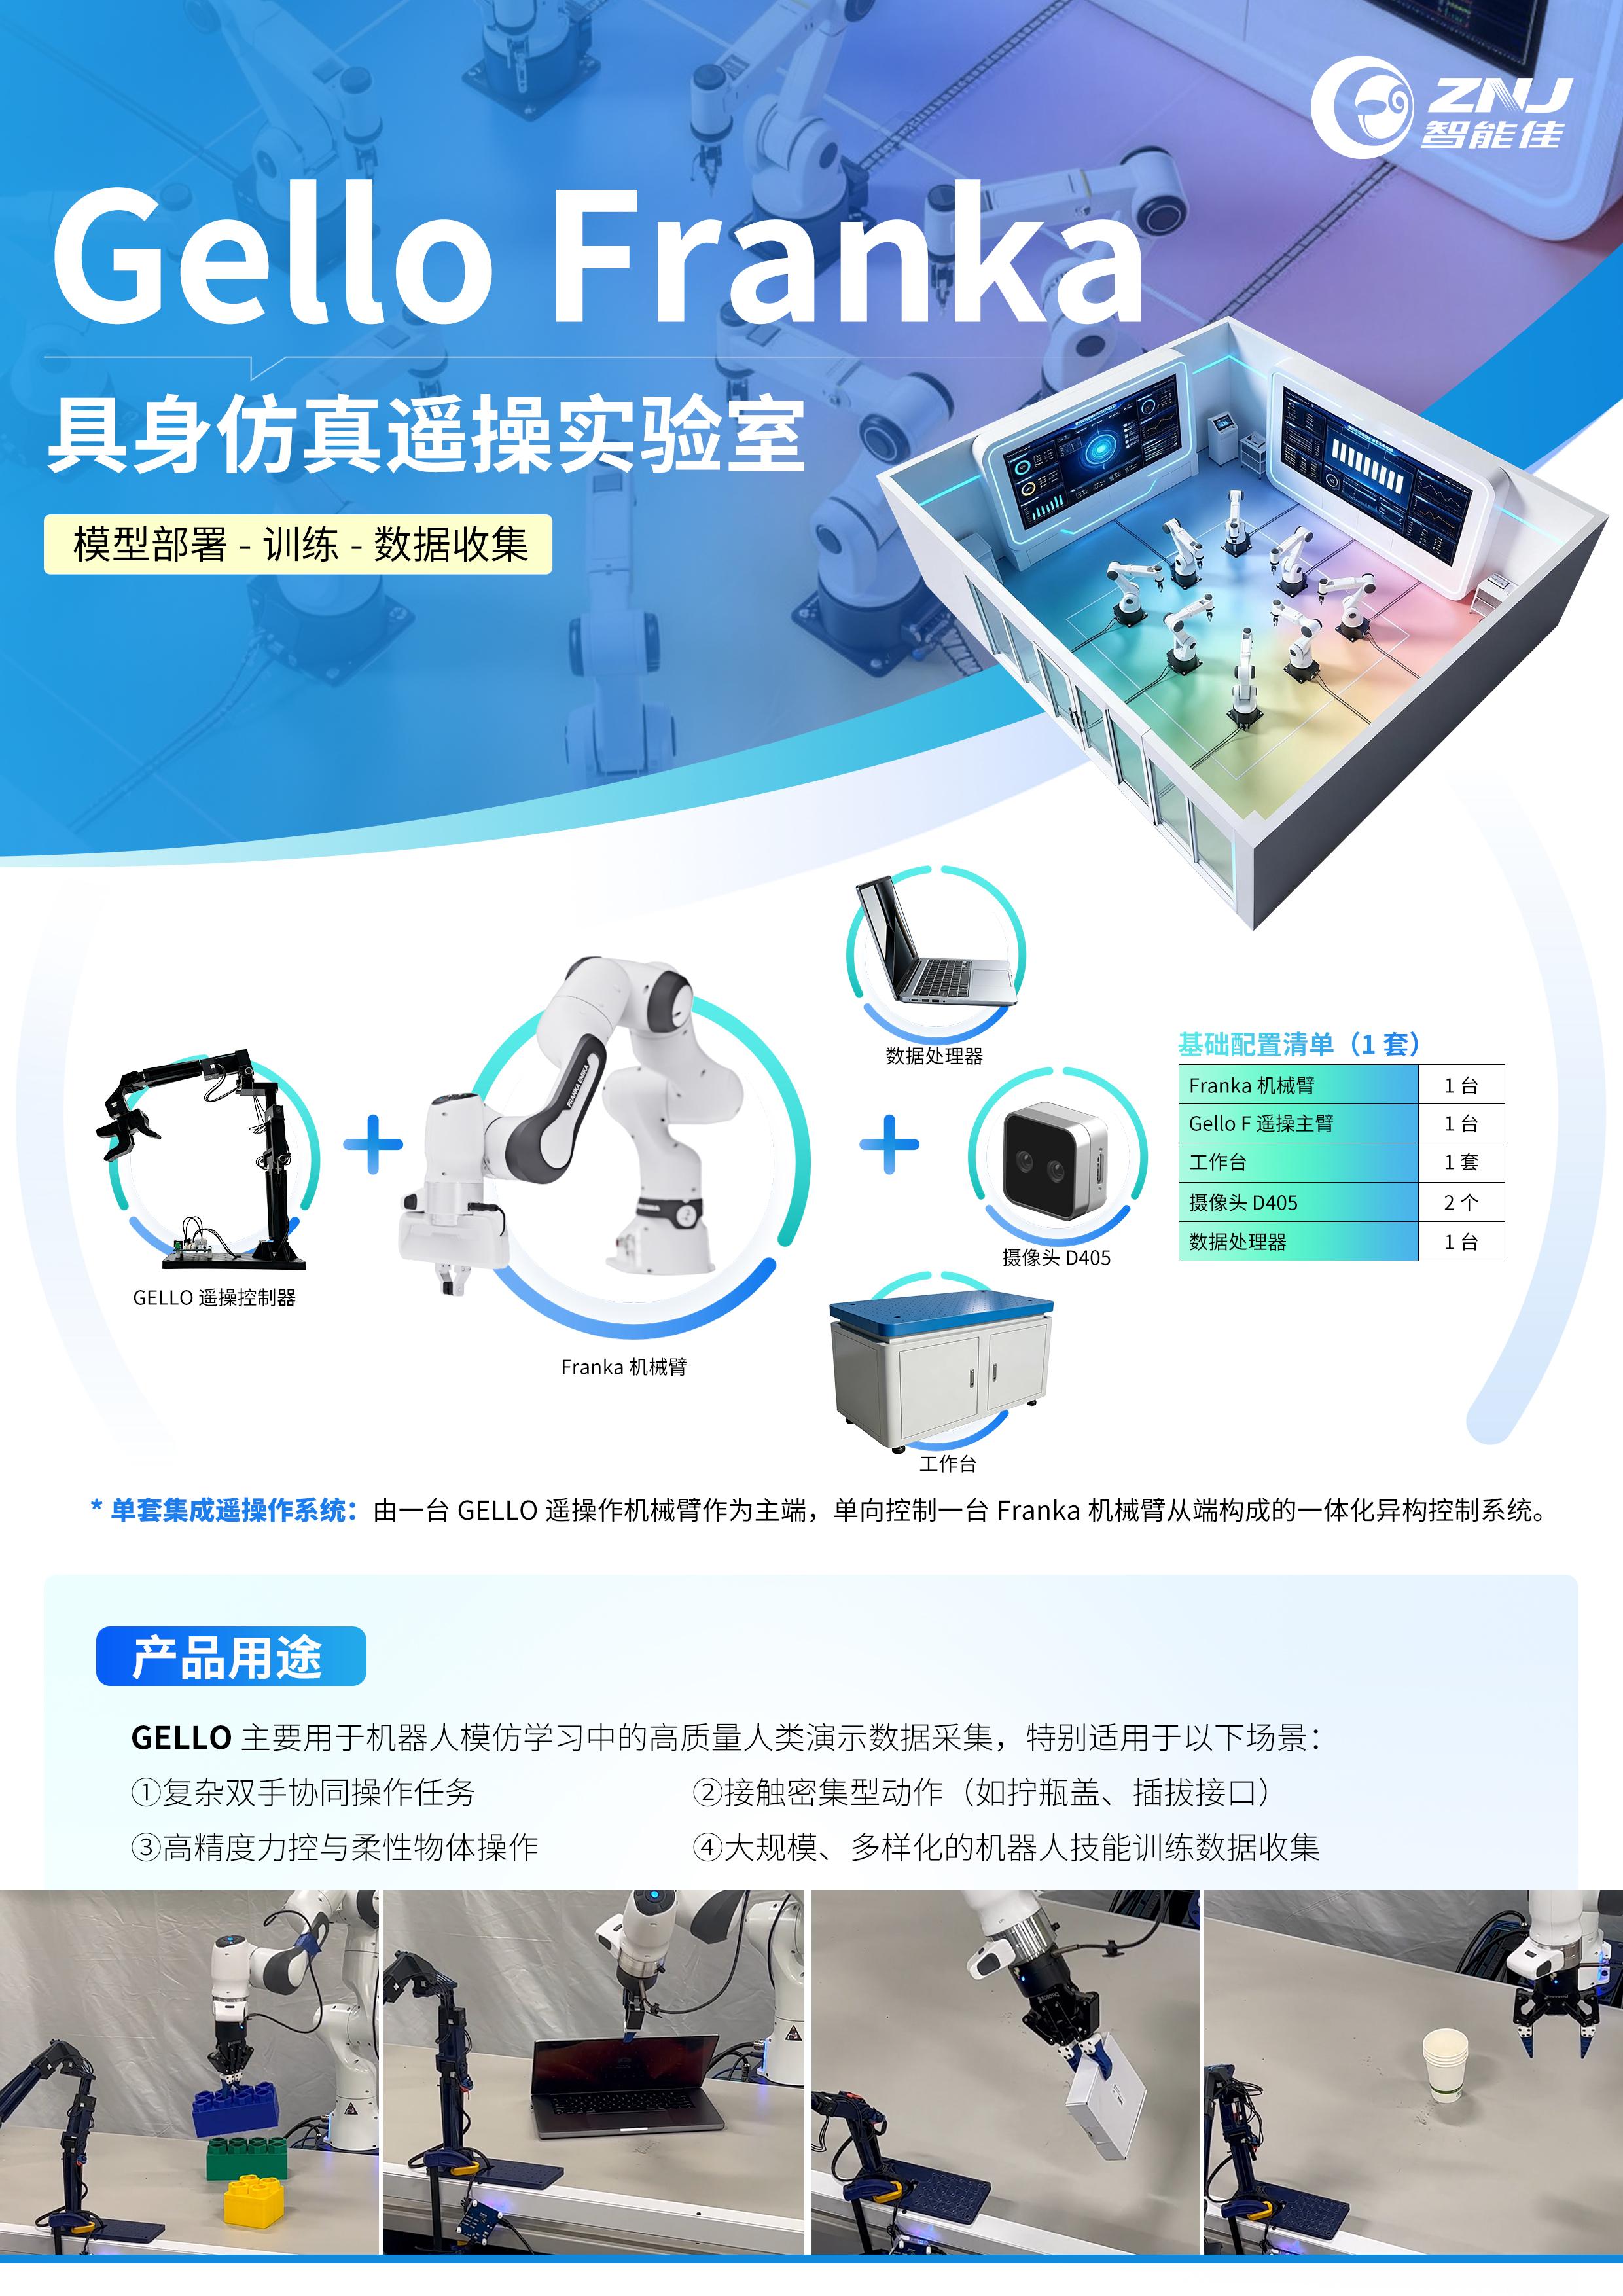
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
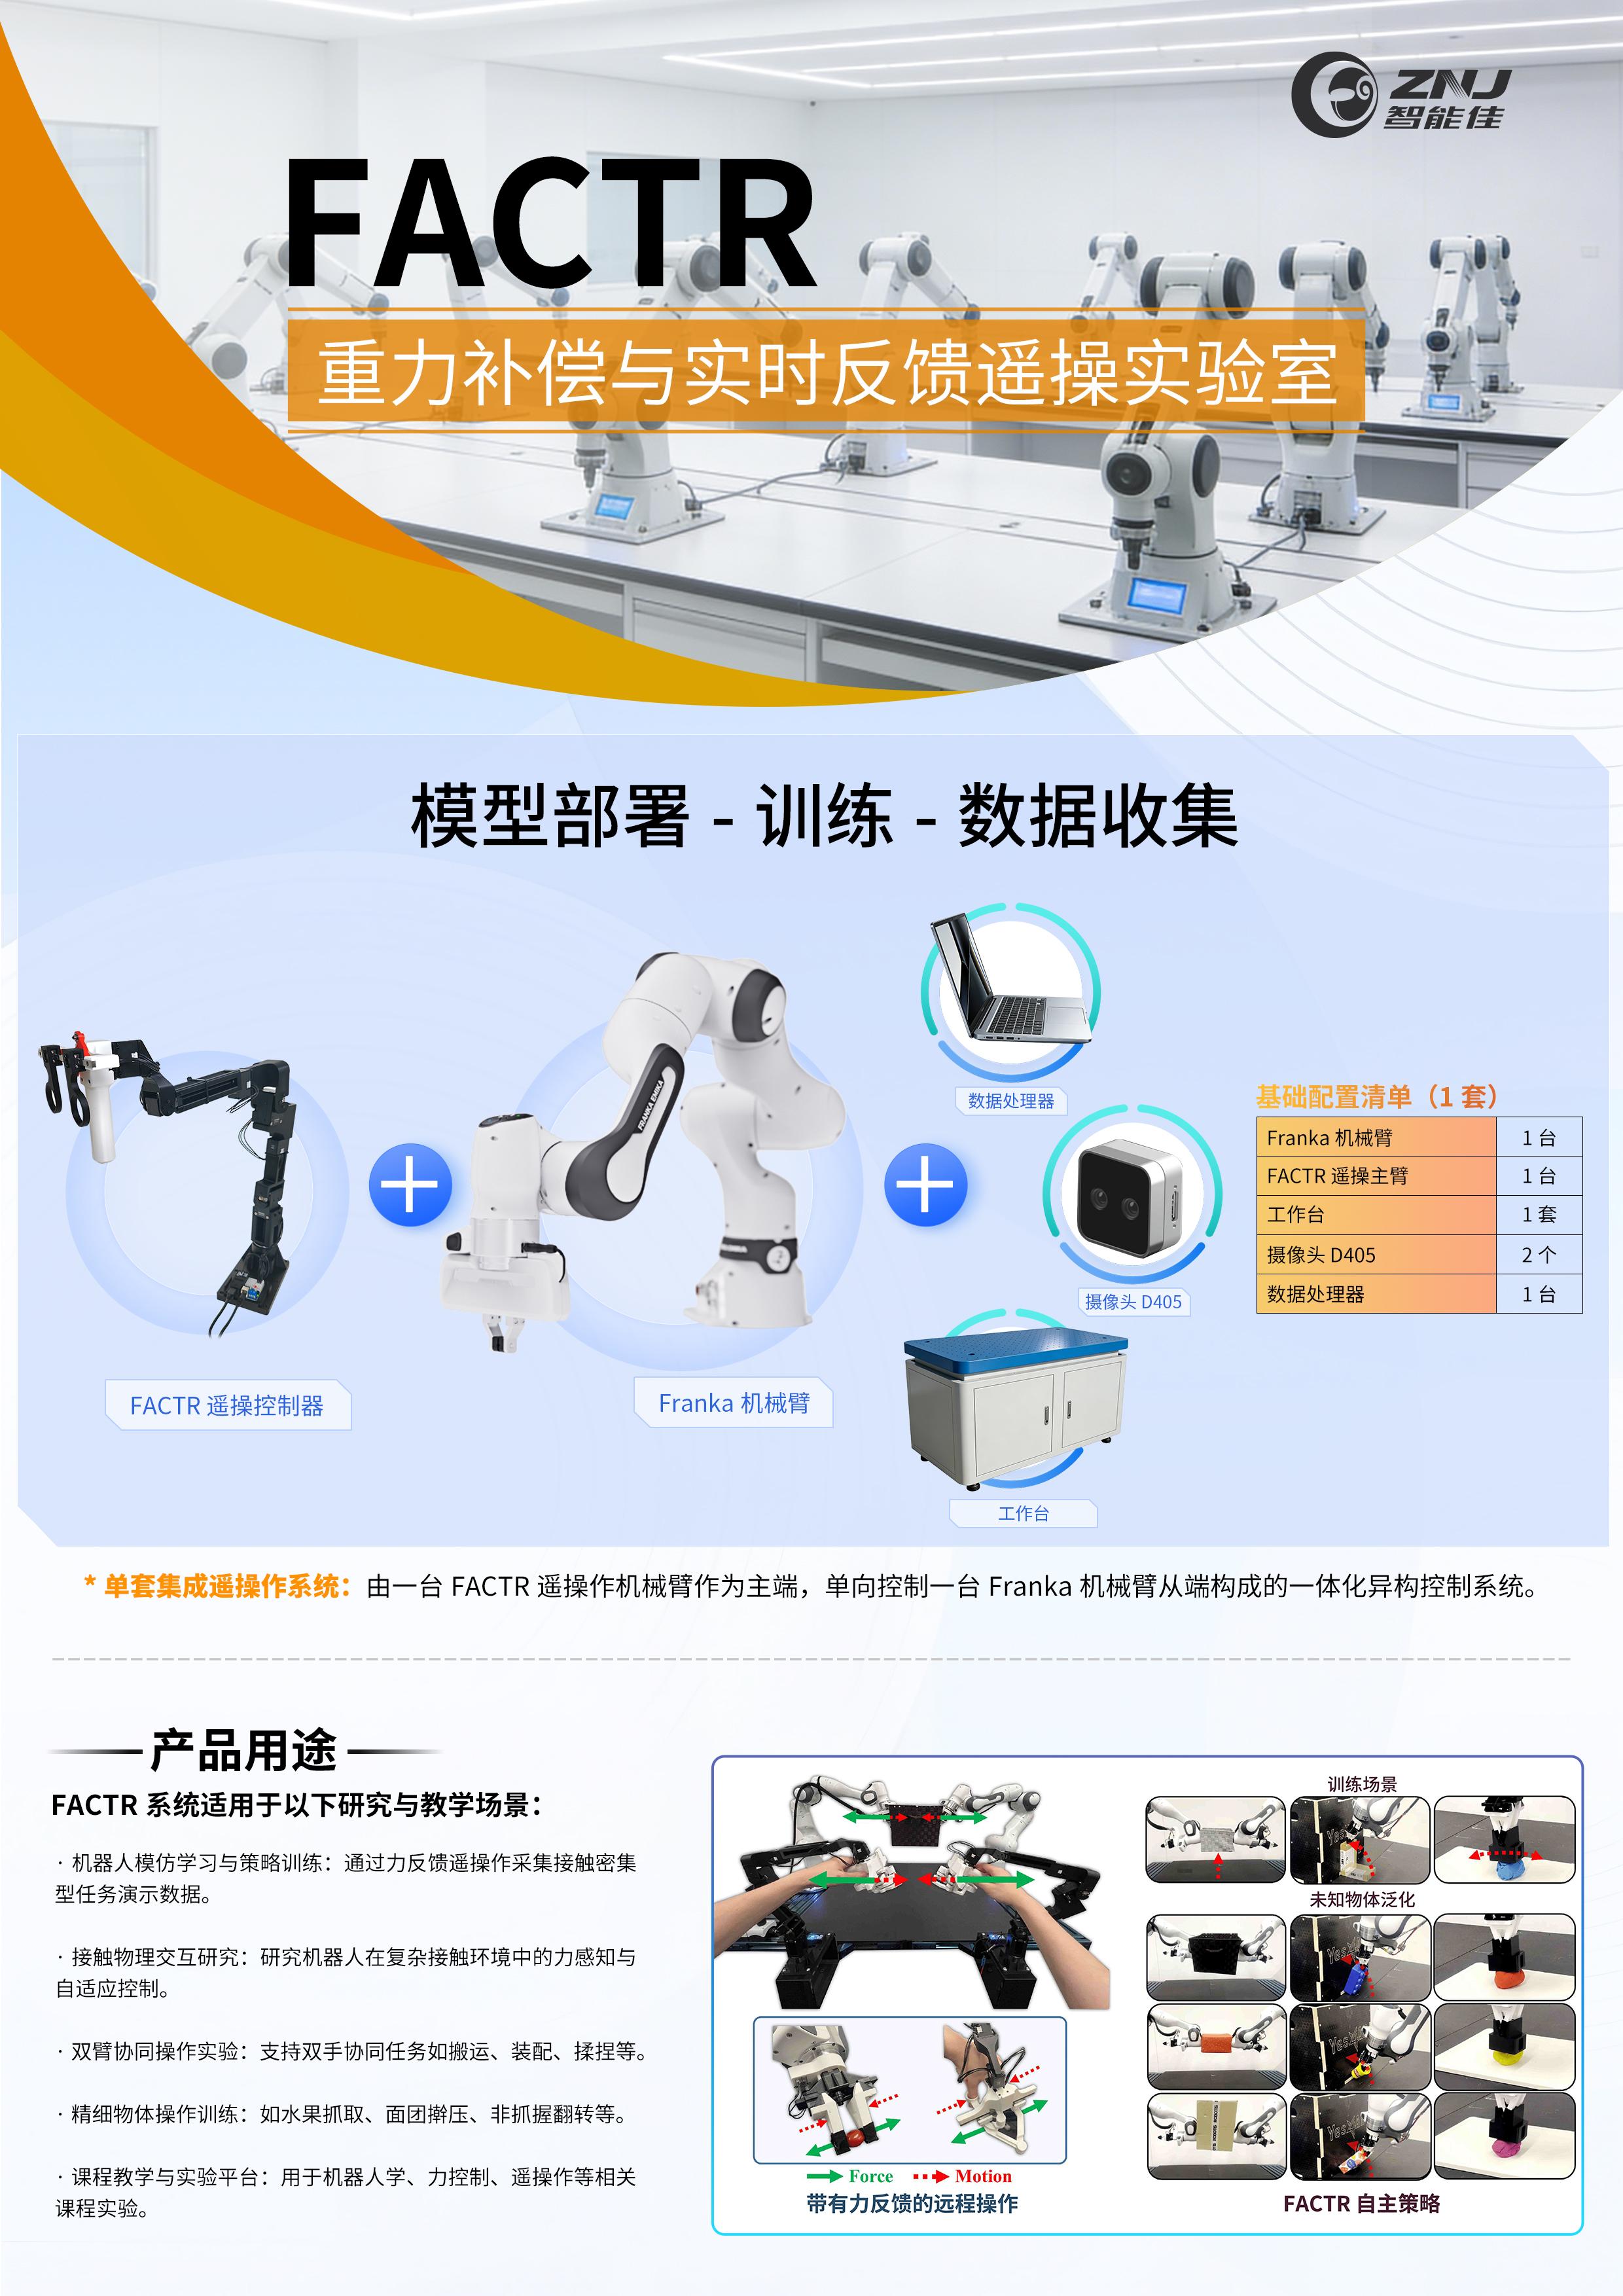
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...

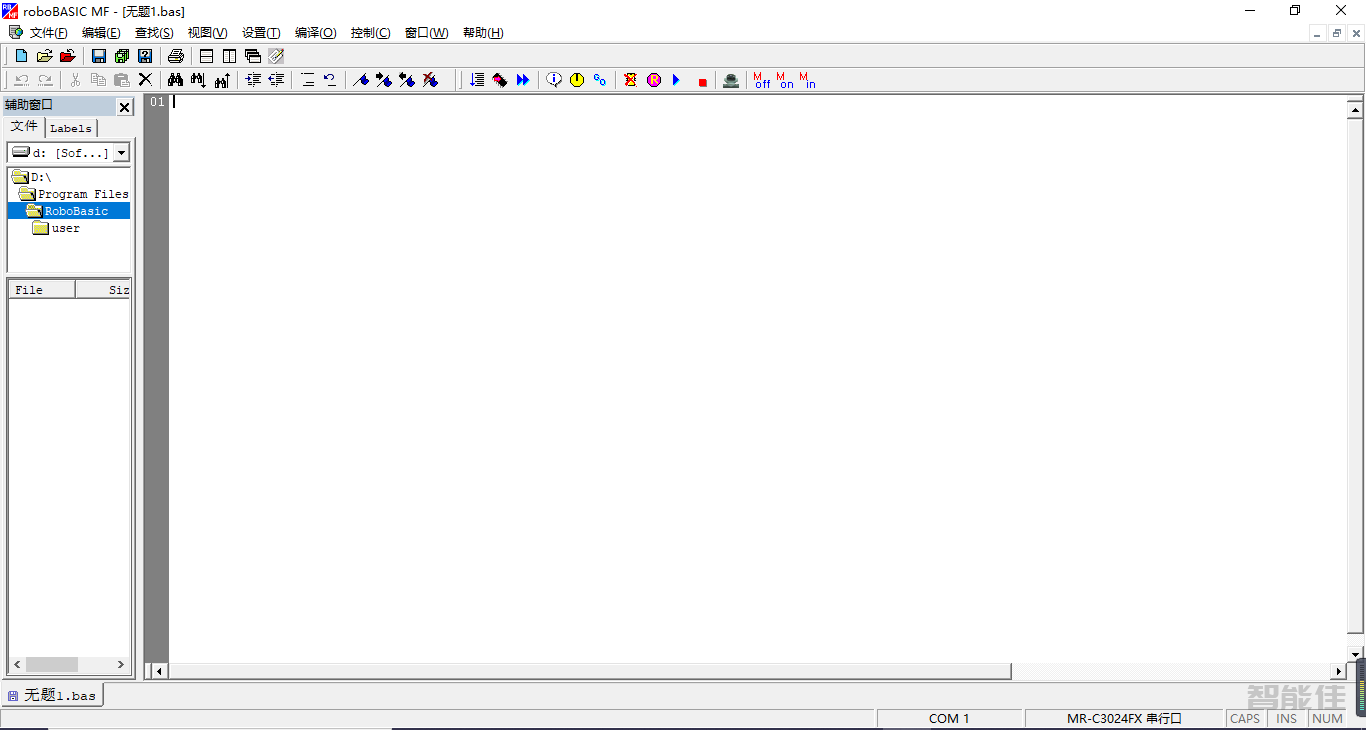
语法说明:MOVE G6B,100,100,100 #控制左手臂
MOVE G6C,100,100,100 #控制右手臂
WAIT #等待动作执行...
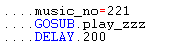
说明:music_no=221 播放“停止”音频
music_no=223 播放“向前直行”音频...
GOSUB #调用函数
DELAY #延时多长时间
GOTO #跳转语句...

基于ROS系统的OpenMANIPULATOR-X (RM-X52-TNM)是一个由开源软件、开源硬件和openCR(嵌入式开发板)组成的完全开源的机器人平台。开源软件OpenMANIPULATOR-X (RM-X52-TNM)基于ROS与开源。由ROS官方硬件平台和TurtleBot系列支持的‘TurtleBot Arm’。OpenMANIPULATOR-X (RM-X52-TNM)与TurtleBot3具有完全硬件兼容性,使用者可以在Movelt!的基础上通过链接它以更容...
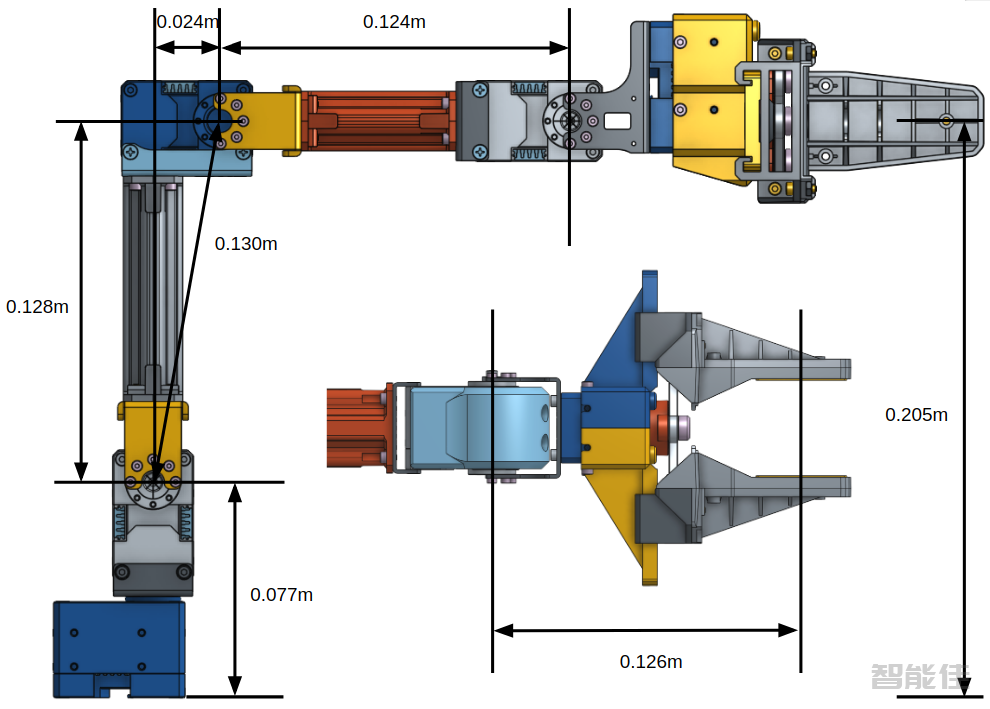
项目单位OpenMANIPULATOR-X驱动器DYNAMIXEL XM430-W350-T输入电压V12DOF-5 (4 DOF + 1 DOF Gripper)负载g500重复性mm<0.2速度(关节)RPM46重量kg (lb)0.70 (1.54)长度mm (in)380 (14.9)宽度mm (in)20~75 (0.79~2.95)通信TTL Level Multidrop BUS软件ROS, DYNAMIXEL SDK, Arduino, Pro...
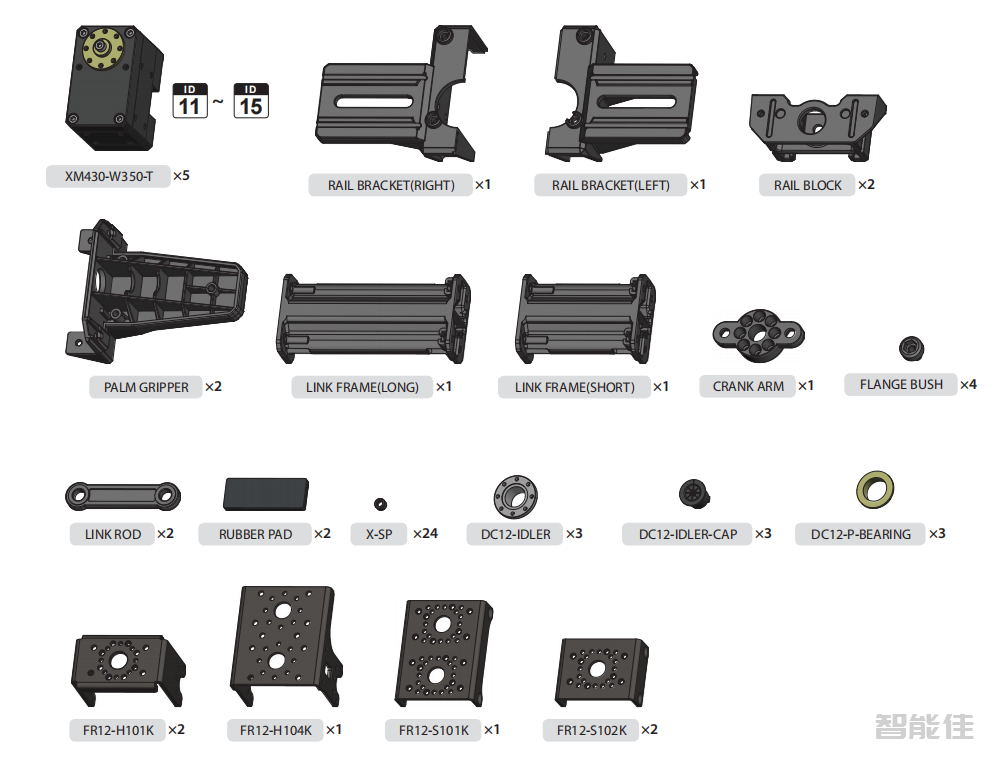
OpenMANIPULATOR-X在盒子中为未组装部件,需要按照组装说明手册组装它。零件:线:螺丝:这里获取组装手册关键步骤提醒:11号舵机改造:11号舵机安装:12号舵机改造:12号舵机固定安装:13号舵机改造:14号舵机改造:15号舵机改造:短的连接杆的接法长的连接杆的接法装配导轨...
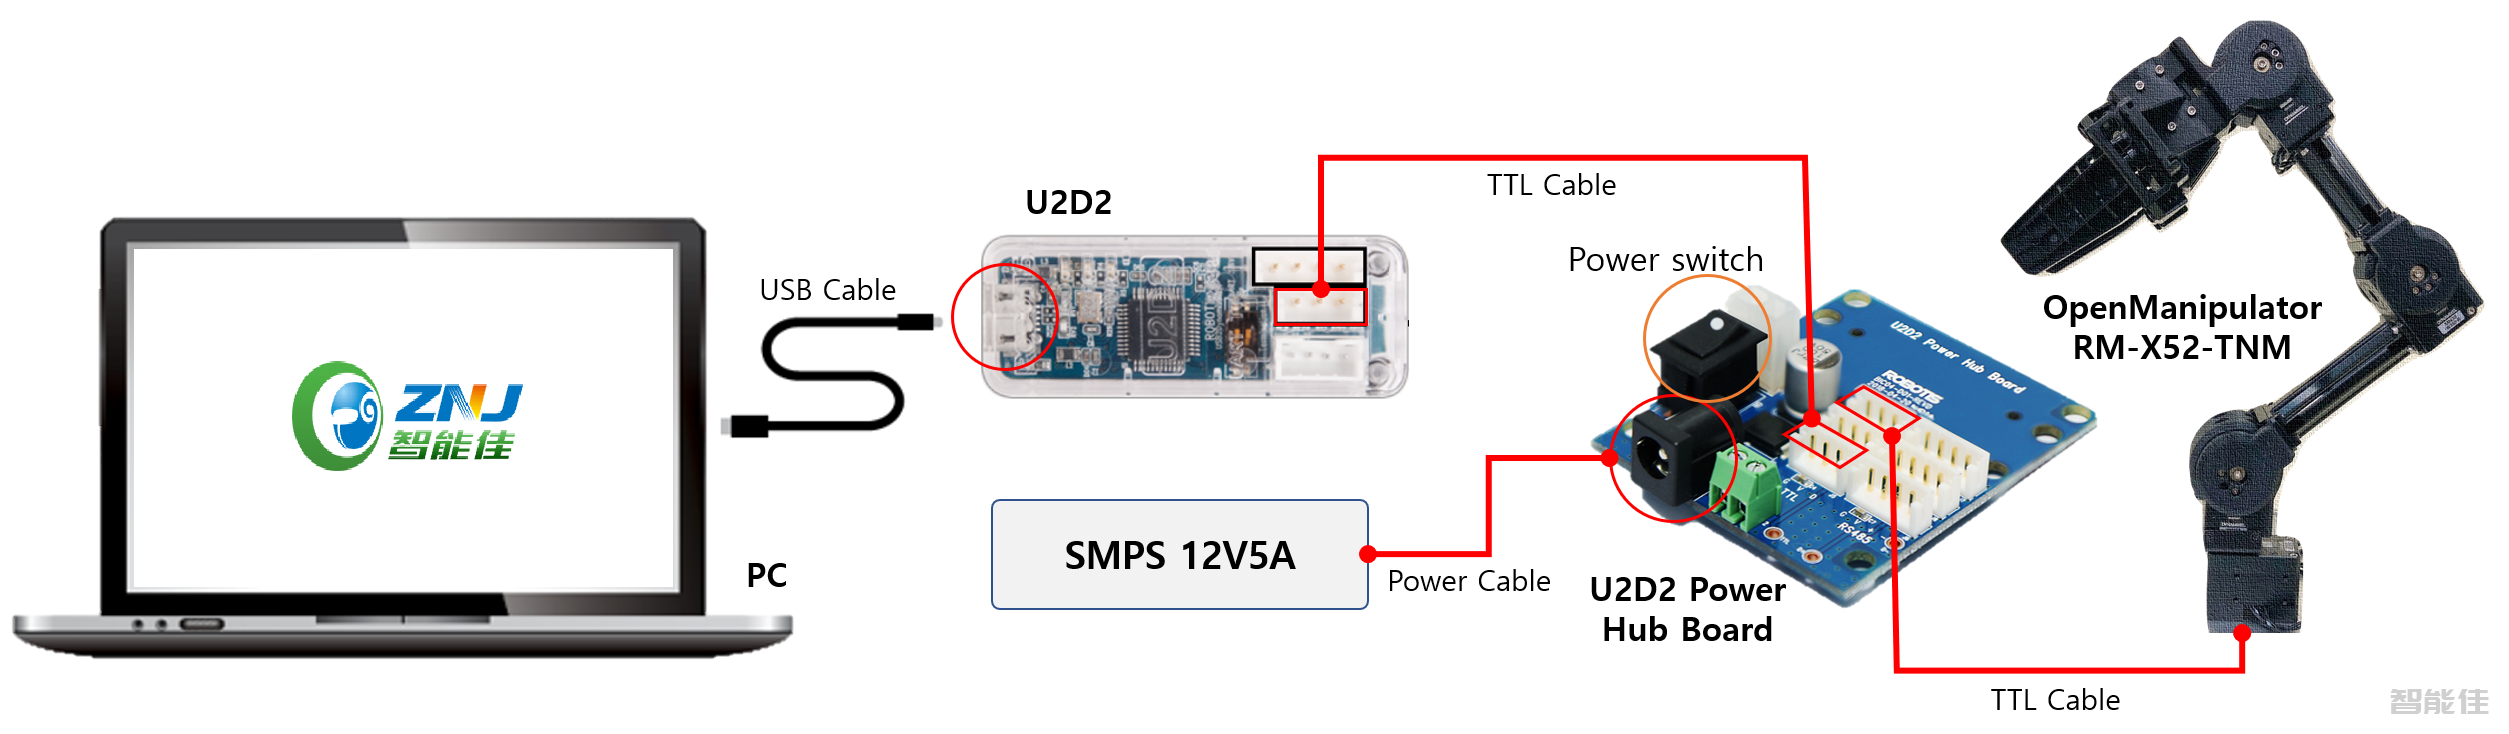
为了在ROS上运行 Openmanipulator-X ,您应该准备以下内容。1. OpenMANIPULATOR-X2. 通信接口ü 选项1:DYNAMIXEL启动套件ü 选项2:OpenCR1.03. 电源ü 推荐ROBOTIS SMPS 12V 5A PS-10(包含在DYNAMIXEL启动套件)将微型USB(连接到PC),DYNAMIXEL(OpenMANIPULATOR-X)和12V电源连接到U2D2和U2...
以下命令将下载 OpenMANIPULATOR-X 程序包源代码并生成它们对于Kinetic安装依赖包source ~/.bashrcsudo apt-get install ros-kinetic-ros-controllers sudo apt-get install ros-kinetic-gazebo* sudo apt-get install ros-kinetic-moveit* sudo apt-get install ros-kinetic-industria...
两个可用的硬件设置用于OpenMANIPULATOR。请选择以下选项之一。完成此部分后,打开电源开关并检查所有 DYNAMIXEL LED 灯是否闪烁一次。l 选项 1 :U2D2l 选项 2 :OpenCR[选项 1]U2D2 硬件设置对于Kinetic+U2D2 roscore打开另一个终端并在命令下方运行 rosrun open_manipulator_controller create_udev_rules舵机检测对于Kinet...
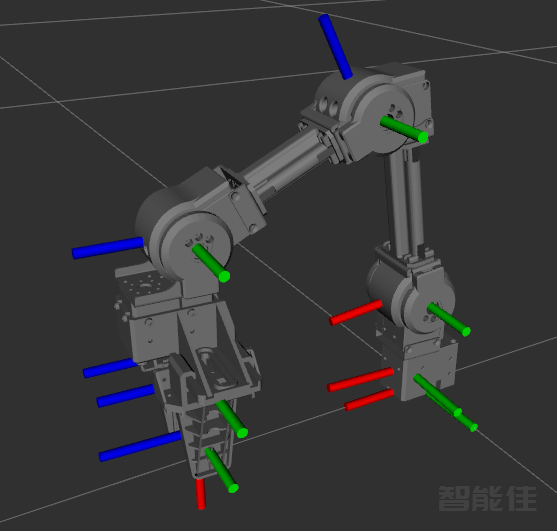
警告:请在运行 OpenMANIPULATOR-X 之前检查每个关节位置。如果任何关节超出可操作范围,机器人将不会操作。下图描述了 OpenMANIPULATOR-X 在启动时的推荐姿势。请在控制器打开扭矩之前调整姿势。请注意,本说明为机器人官方OpenMANIPULATOR-X程序包编写。如果您正在操作自用 Openmanipulator-X,确保在操作前配置DYNAMIXEL。运行此部分后,控制OpenMANIPULAOTR-X 的软件控制器将启动,OpenMANIPUL...