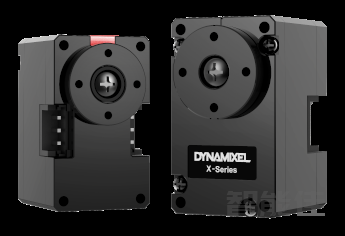
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
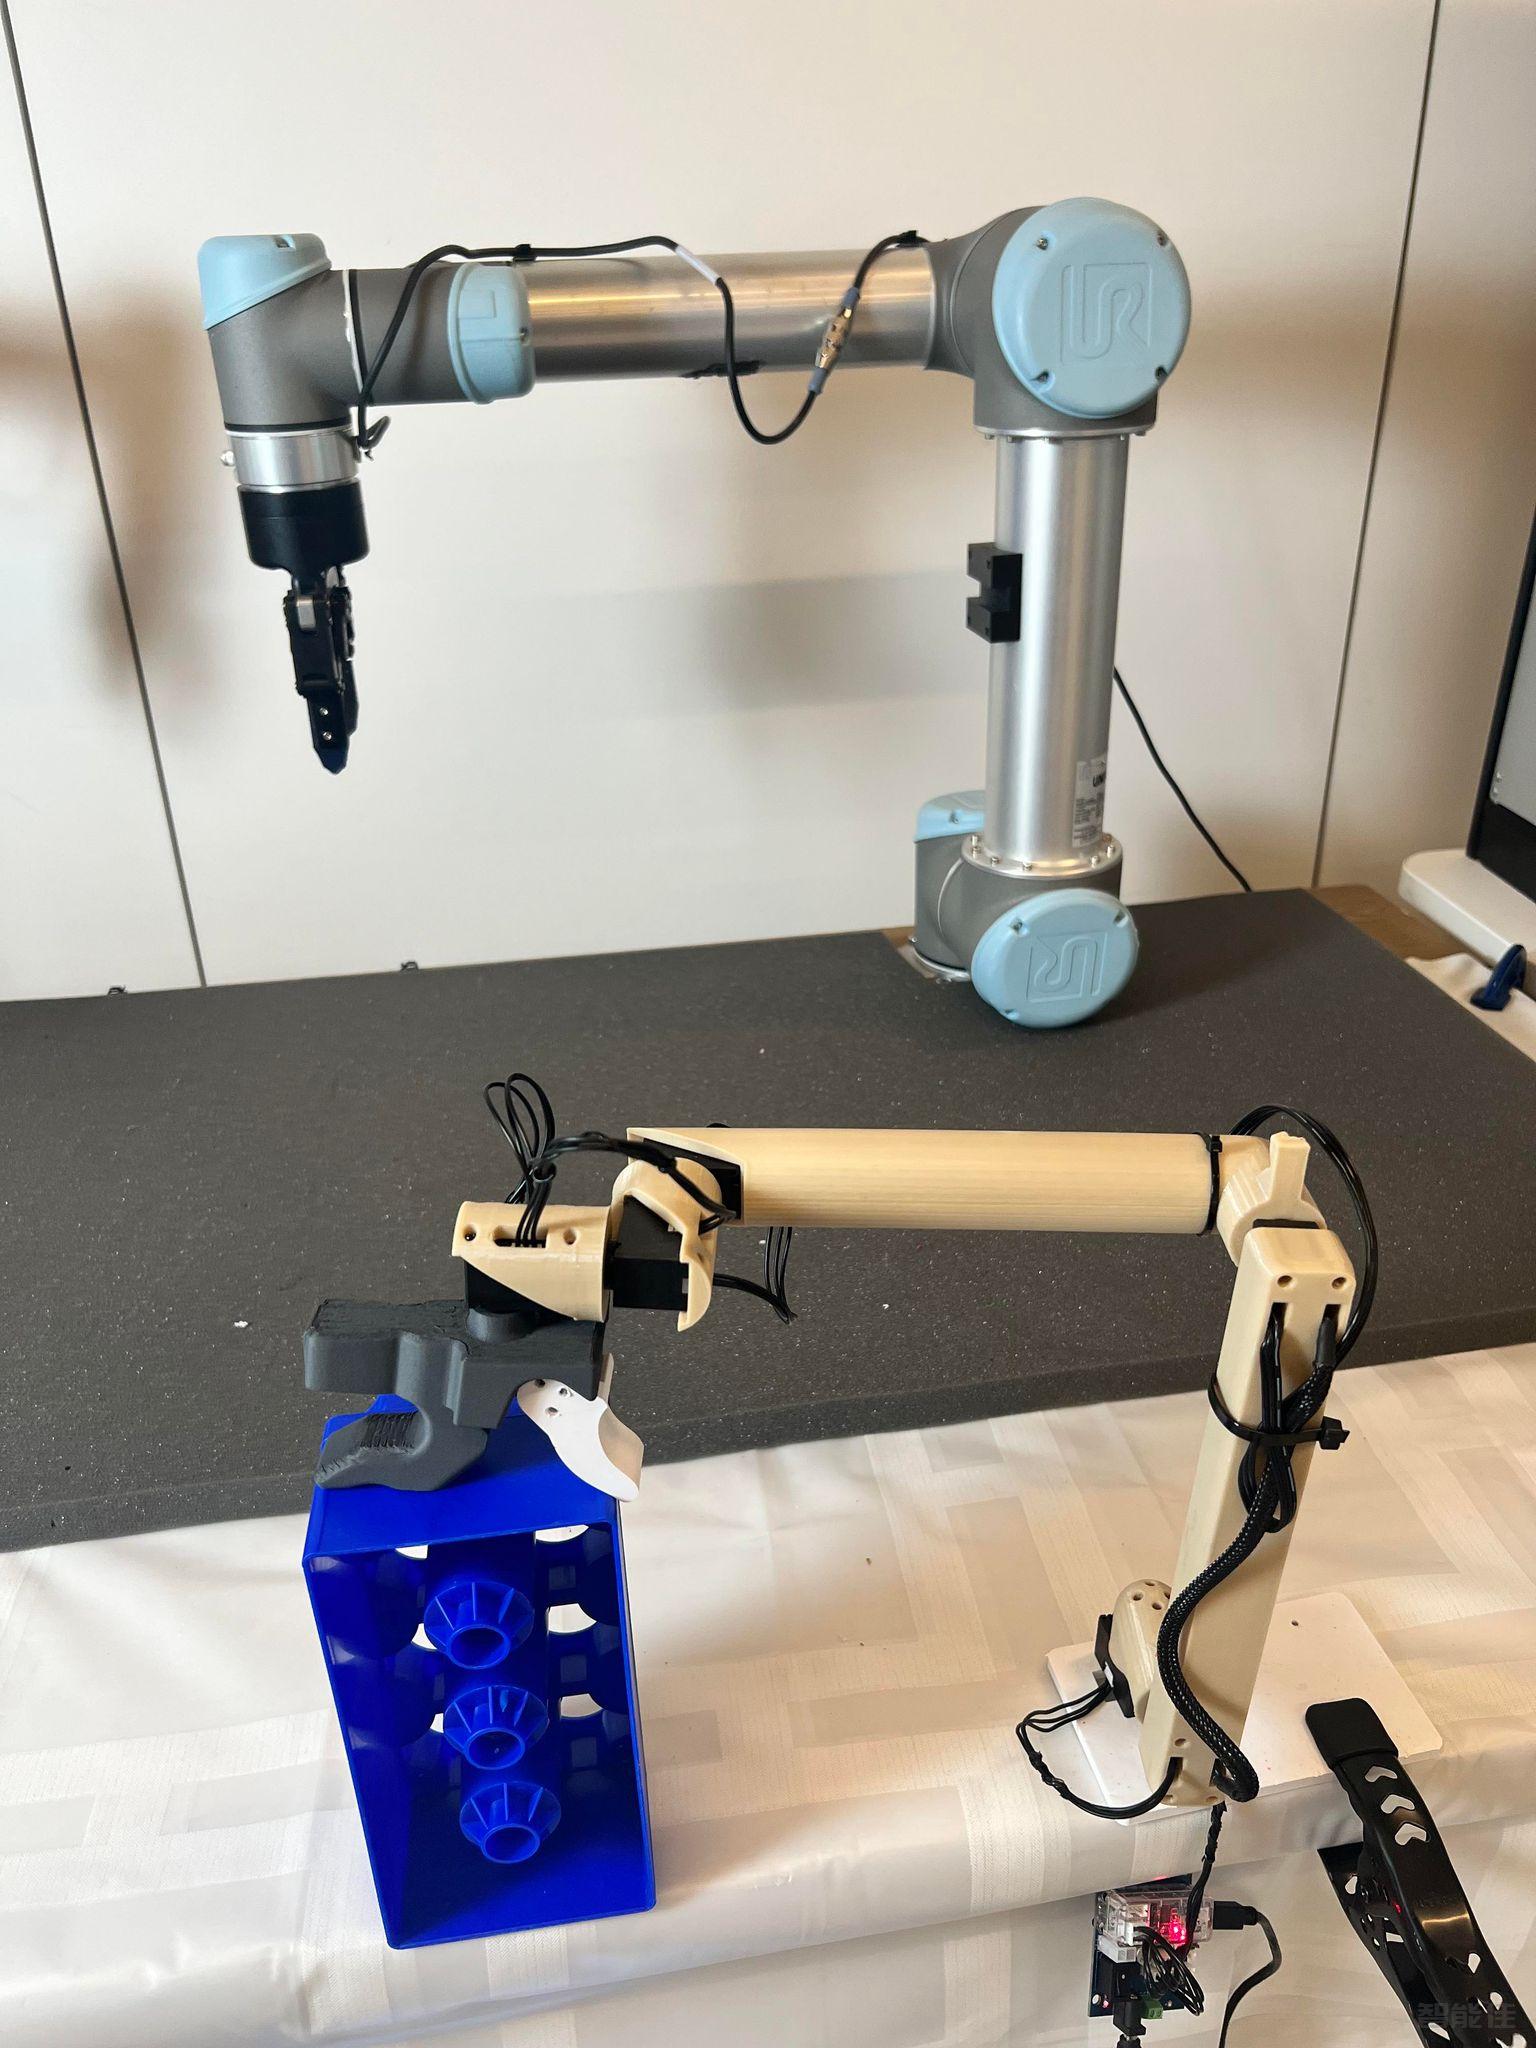
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
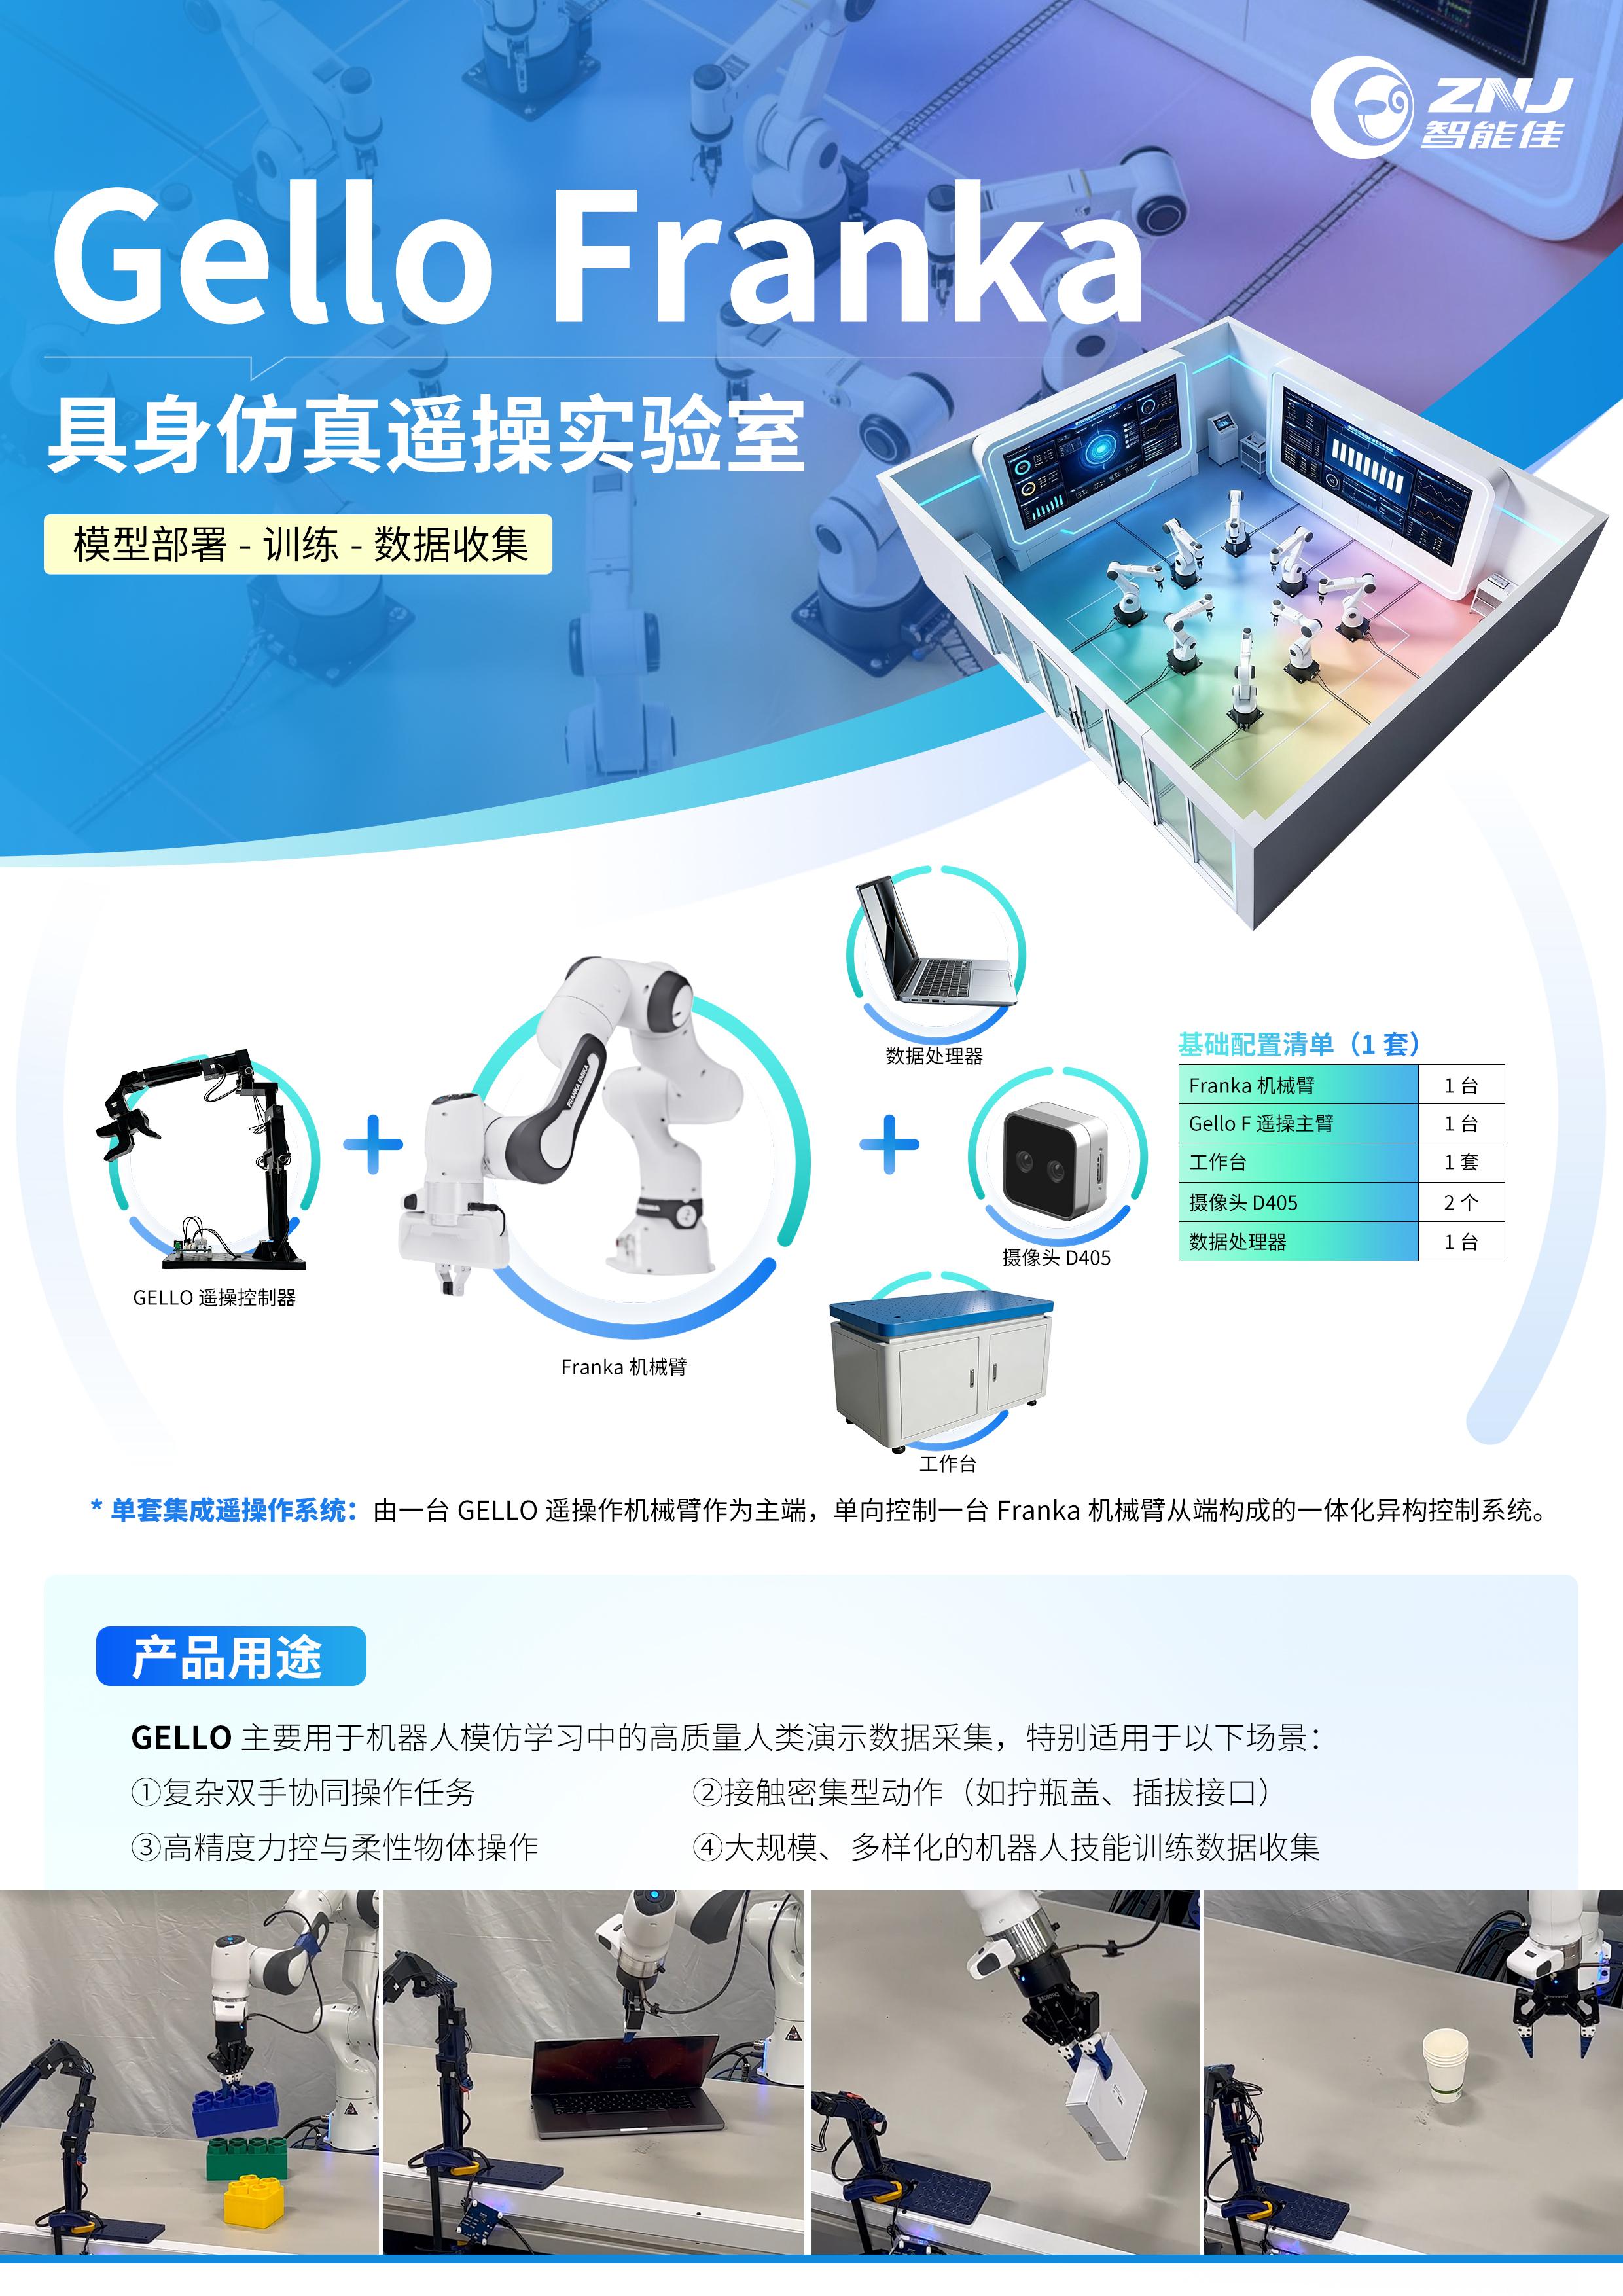
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
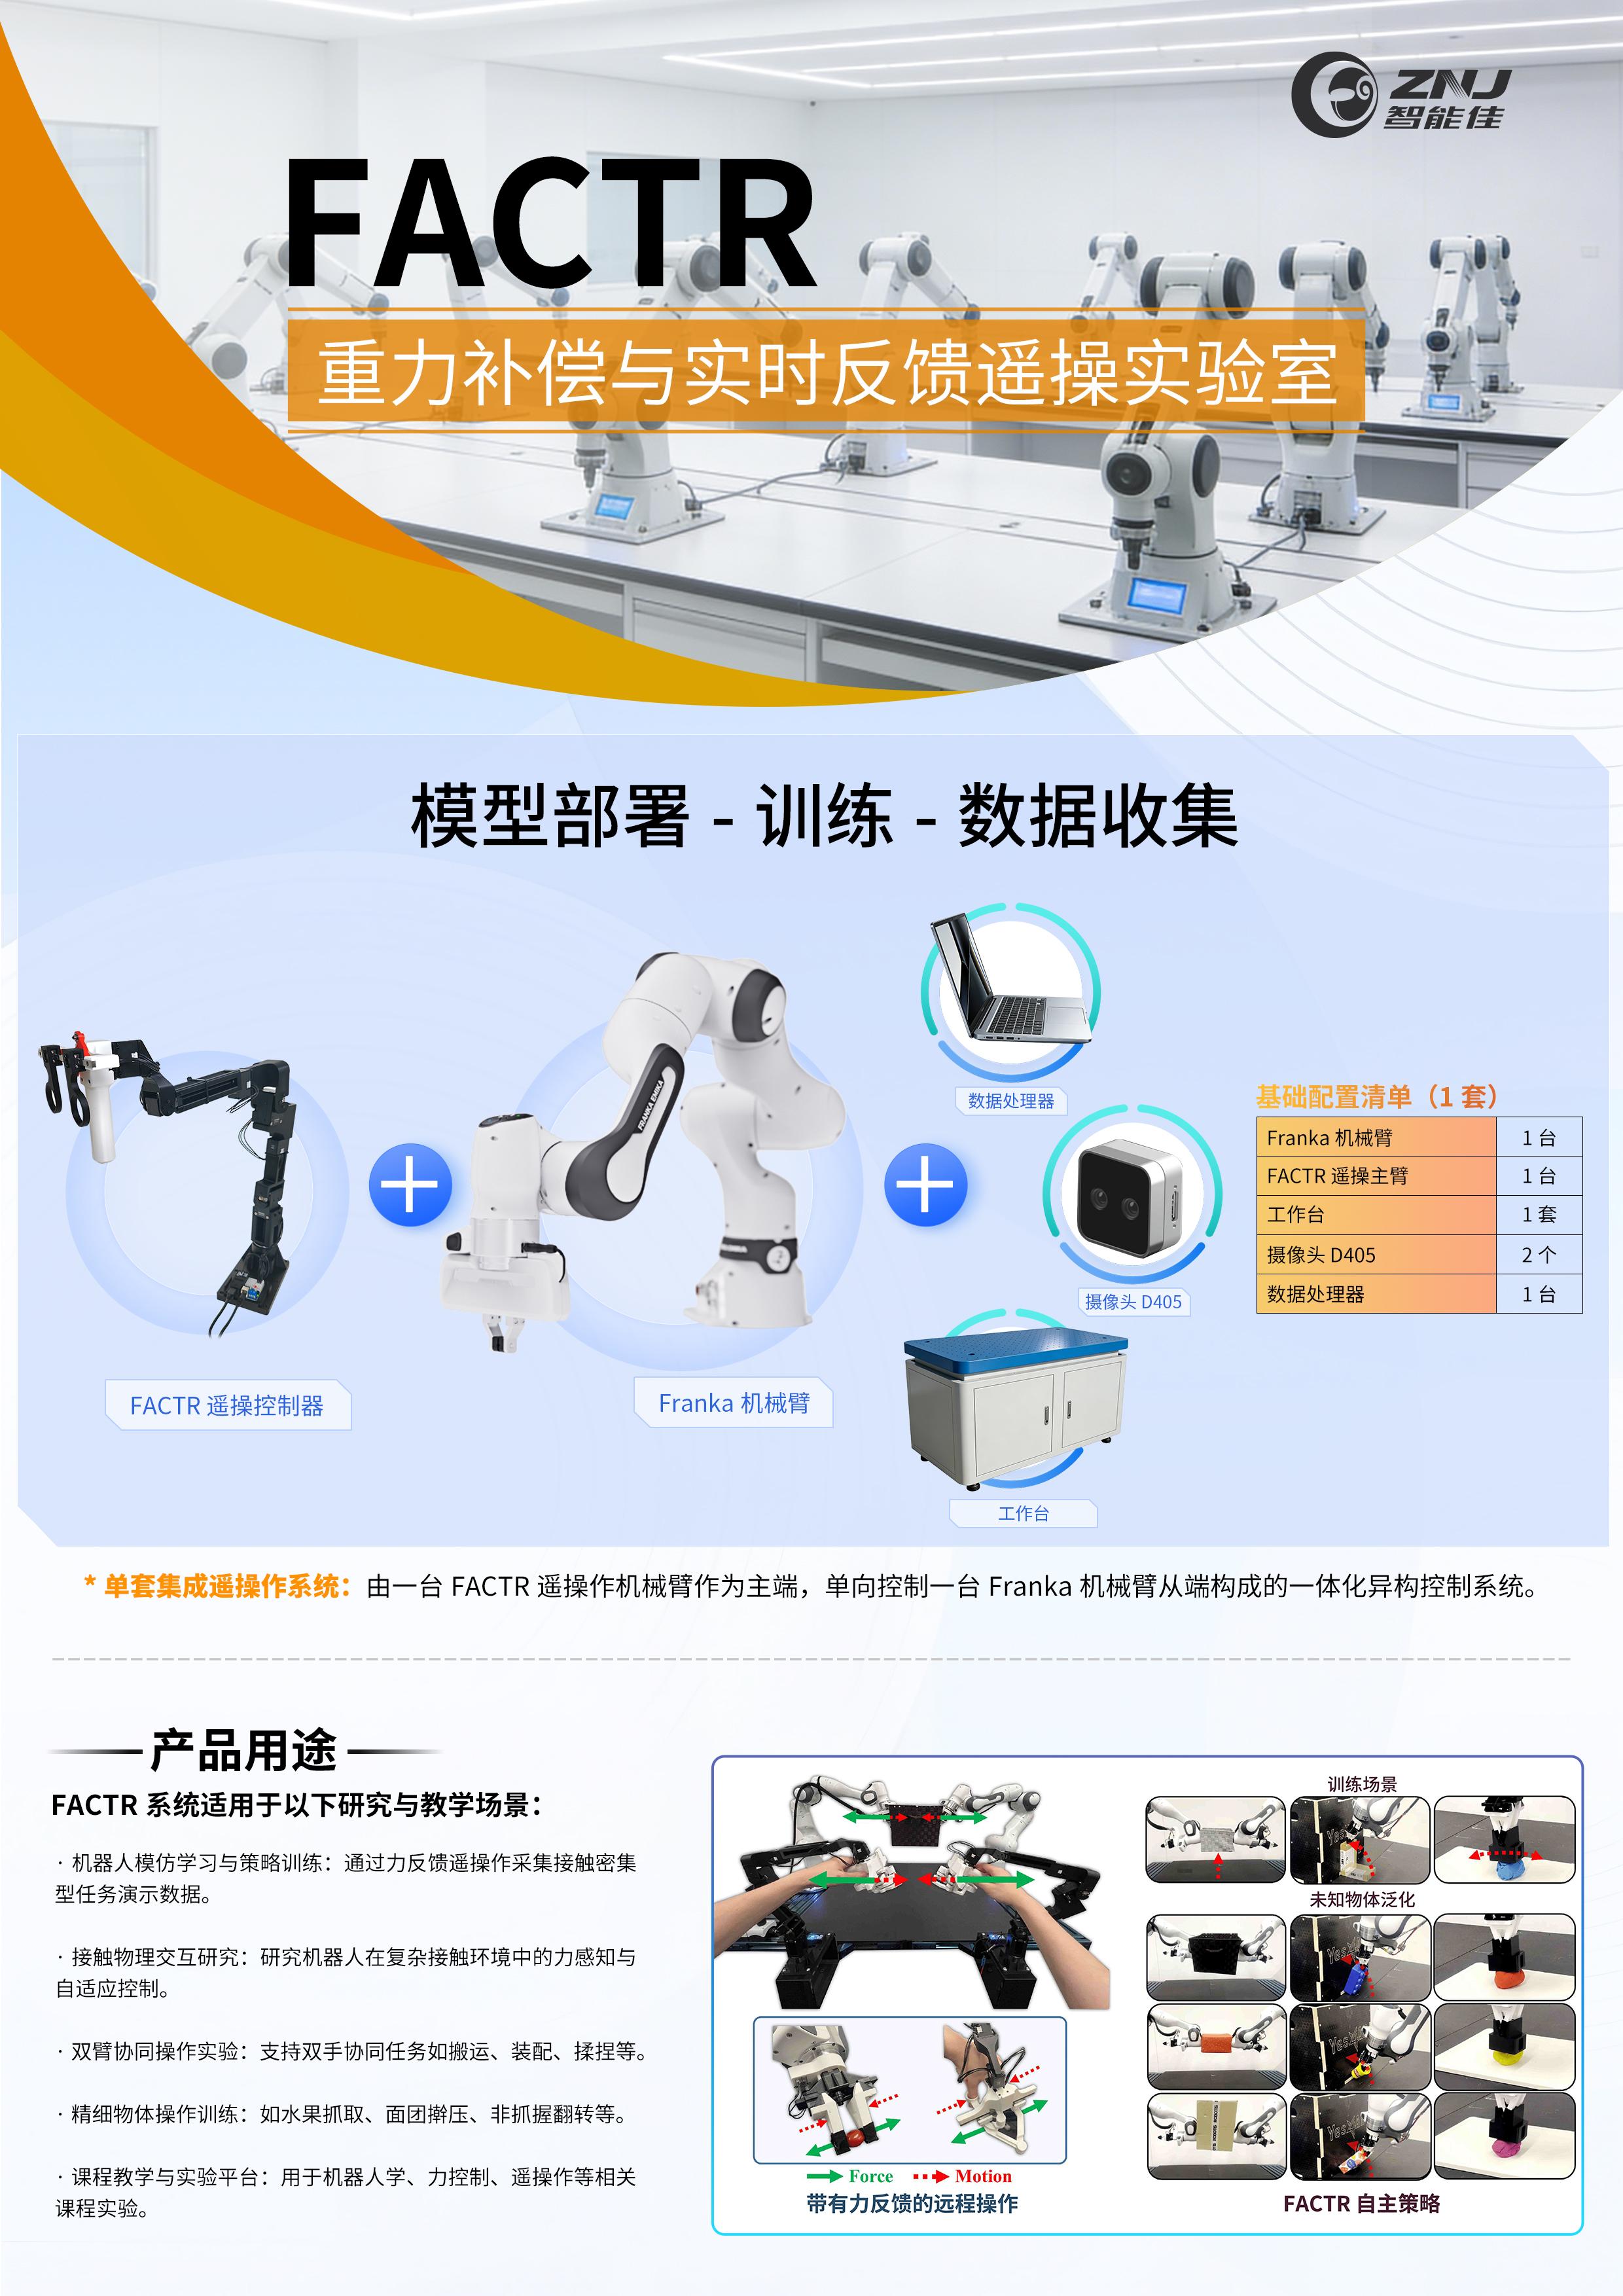
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
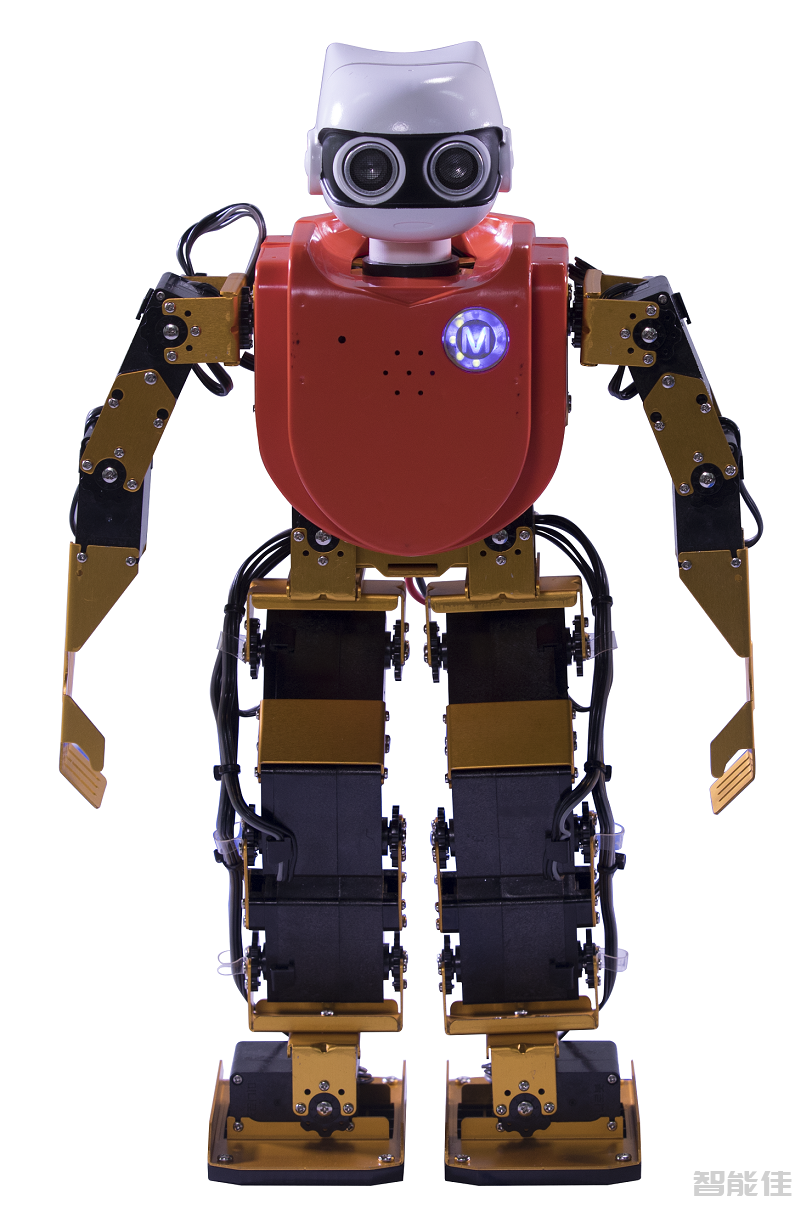
仿人机器人Super-MS采用高强度铝合金材质,具有17个运动模块组建,有头部、身体、四肢等人形结构特征和基本动作,比如行走、转身、弯腰、单腿站立、前后滚翻、俯卧撑等动作。适合做人形机器人教学、多机器人协作实验、各种人形机器人表演及比赛。...

机器人配置如下:...
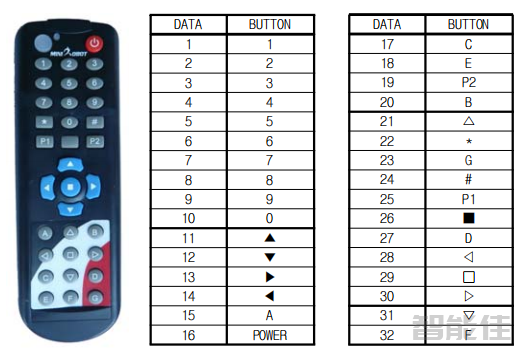
1.检查机器人外观是否完好2.按下遥控器 按键,观察机器人是否有反应3.将机器人放倒,看机器人是否会爬起来...
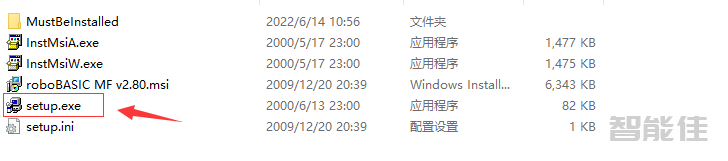
1.下载软件包。解压该软件包。安装软件包。 ① 双击 “Setup.exe”文件。 ②安装弹出窗口会出现下面消息。单击<Next>。③选择一个文件夹来安装RoboBasic。然后,单击<Next>。点击next安装程序将被执行。软件安装完成,点击close。计算机的主屏幕会出现小图标roboBASIC MF V2.8。运行该可执行程序,会出现下面界面样式。重要步骤 重要步骤 ...
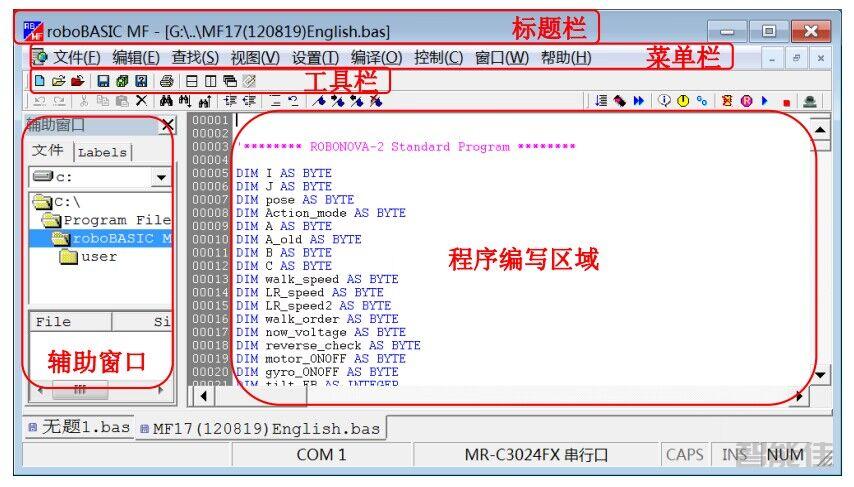
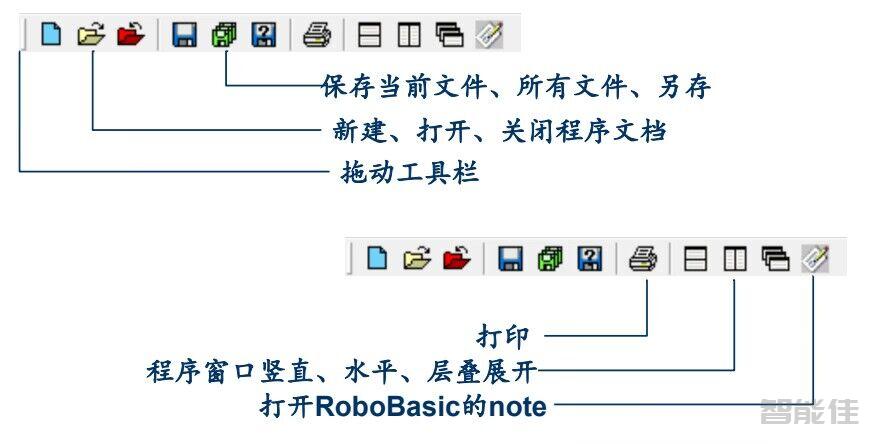
界面说明标题栏菜单栏菜单栏菜单栏点击MF?置零点窗口菜单控制菜单实时控制...
...
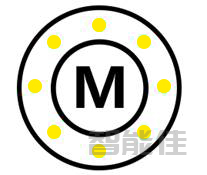
机器人具备电池电量检测功能,机器人右胸前的“M”标识周围有一圈黄绿色的LED灯,电池电量充足到电量不足,亮起的绿色电量显示LED灯会逐渐减少。当亮起的LED灯只剩下一个的时候表明电池电量不足,请及时充电。...
⑴正确开启和关闭机器人,安装正常表演的开机顺序进行开机操作,首先,路由器供电,开启平板电脑电源,打开机器人表演APP,连接路由器Robot-2018的WIFI,然后开启音箱和仿人机器人。⑵操作仿人机器人时请保证机器人身体竖直放置,仿人机器人开机后会判断自己是否摔倒,并自动站起,错误操作可能导致夹手。和机器人保持一定的安全距离(1-2m)。⑶远离小孩。在无人照看的情况下,可能会对小孩造成伤害。⑷如果在机器人身上闻到特殊气味或有烟产生,请立即切断电源开关。⑸机器人表演场地要求水平...
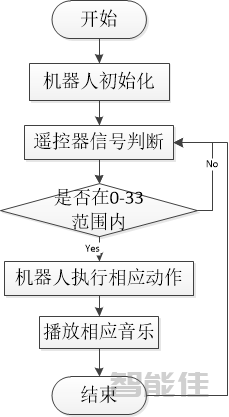
动作编程舵机控制:控制范围:10-190度中间位置:100度机器人组成机器人共有17个关节,即17个伺服电机,其中,每条腿上分别有5个,每个胳臂上分别有3个(肩、臂、手),头部1个每个关节可以旋转180度动作实现原理主控芯片对应四肢(ABCD)17个电机执行相应指令控制身体各部关节伺服电机运行...
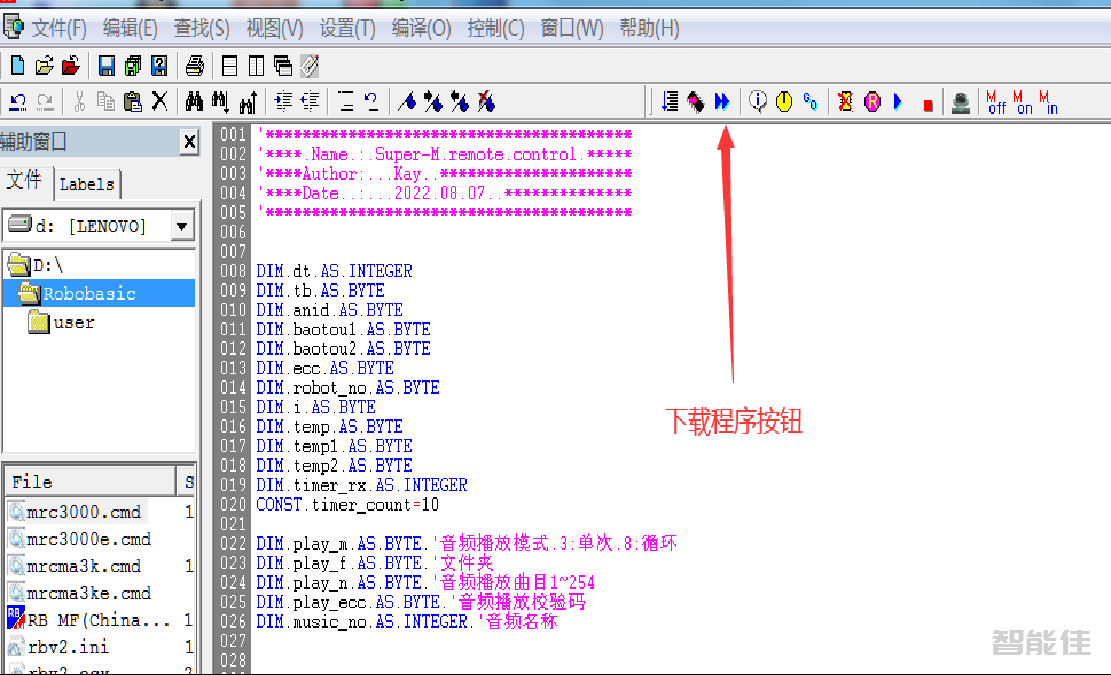
写好程序后,要点击编译、下载按键...