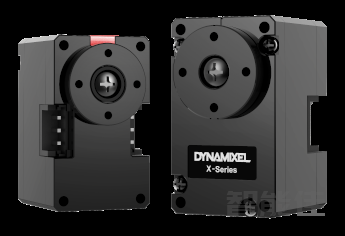
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
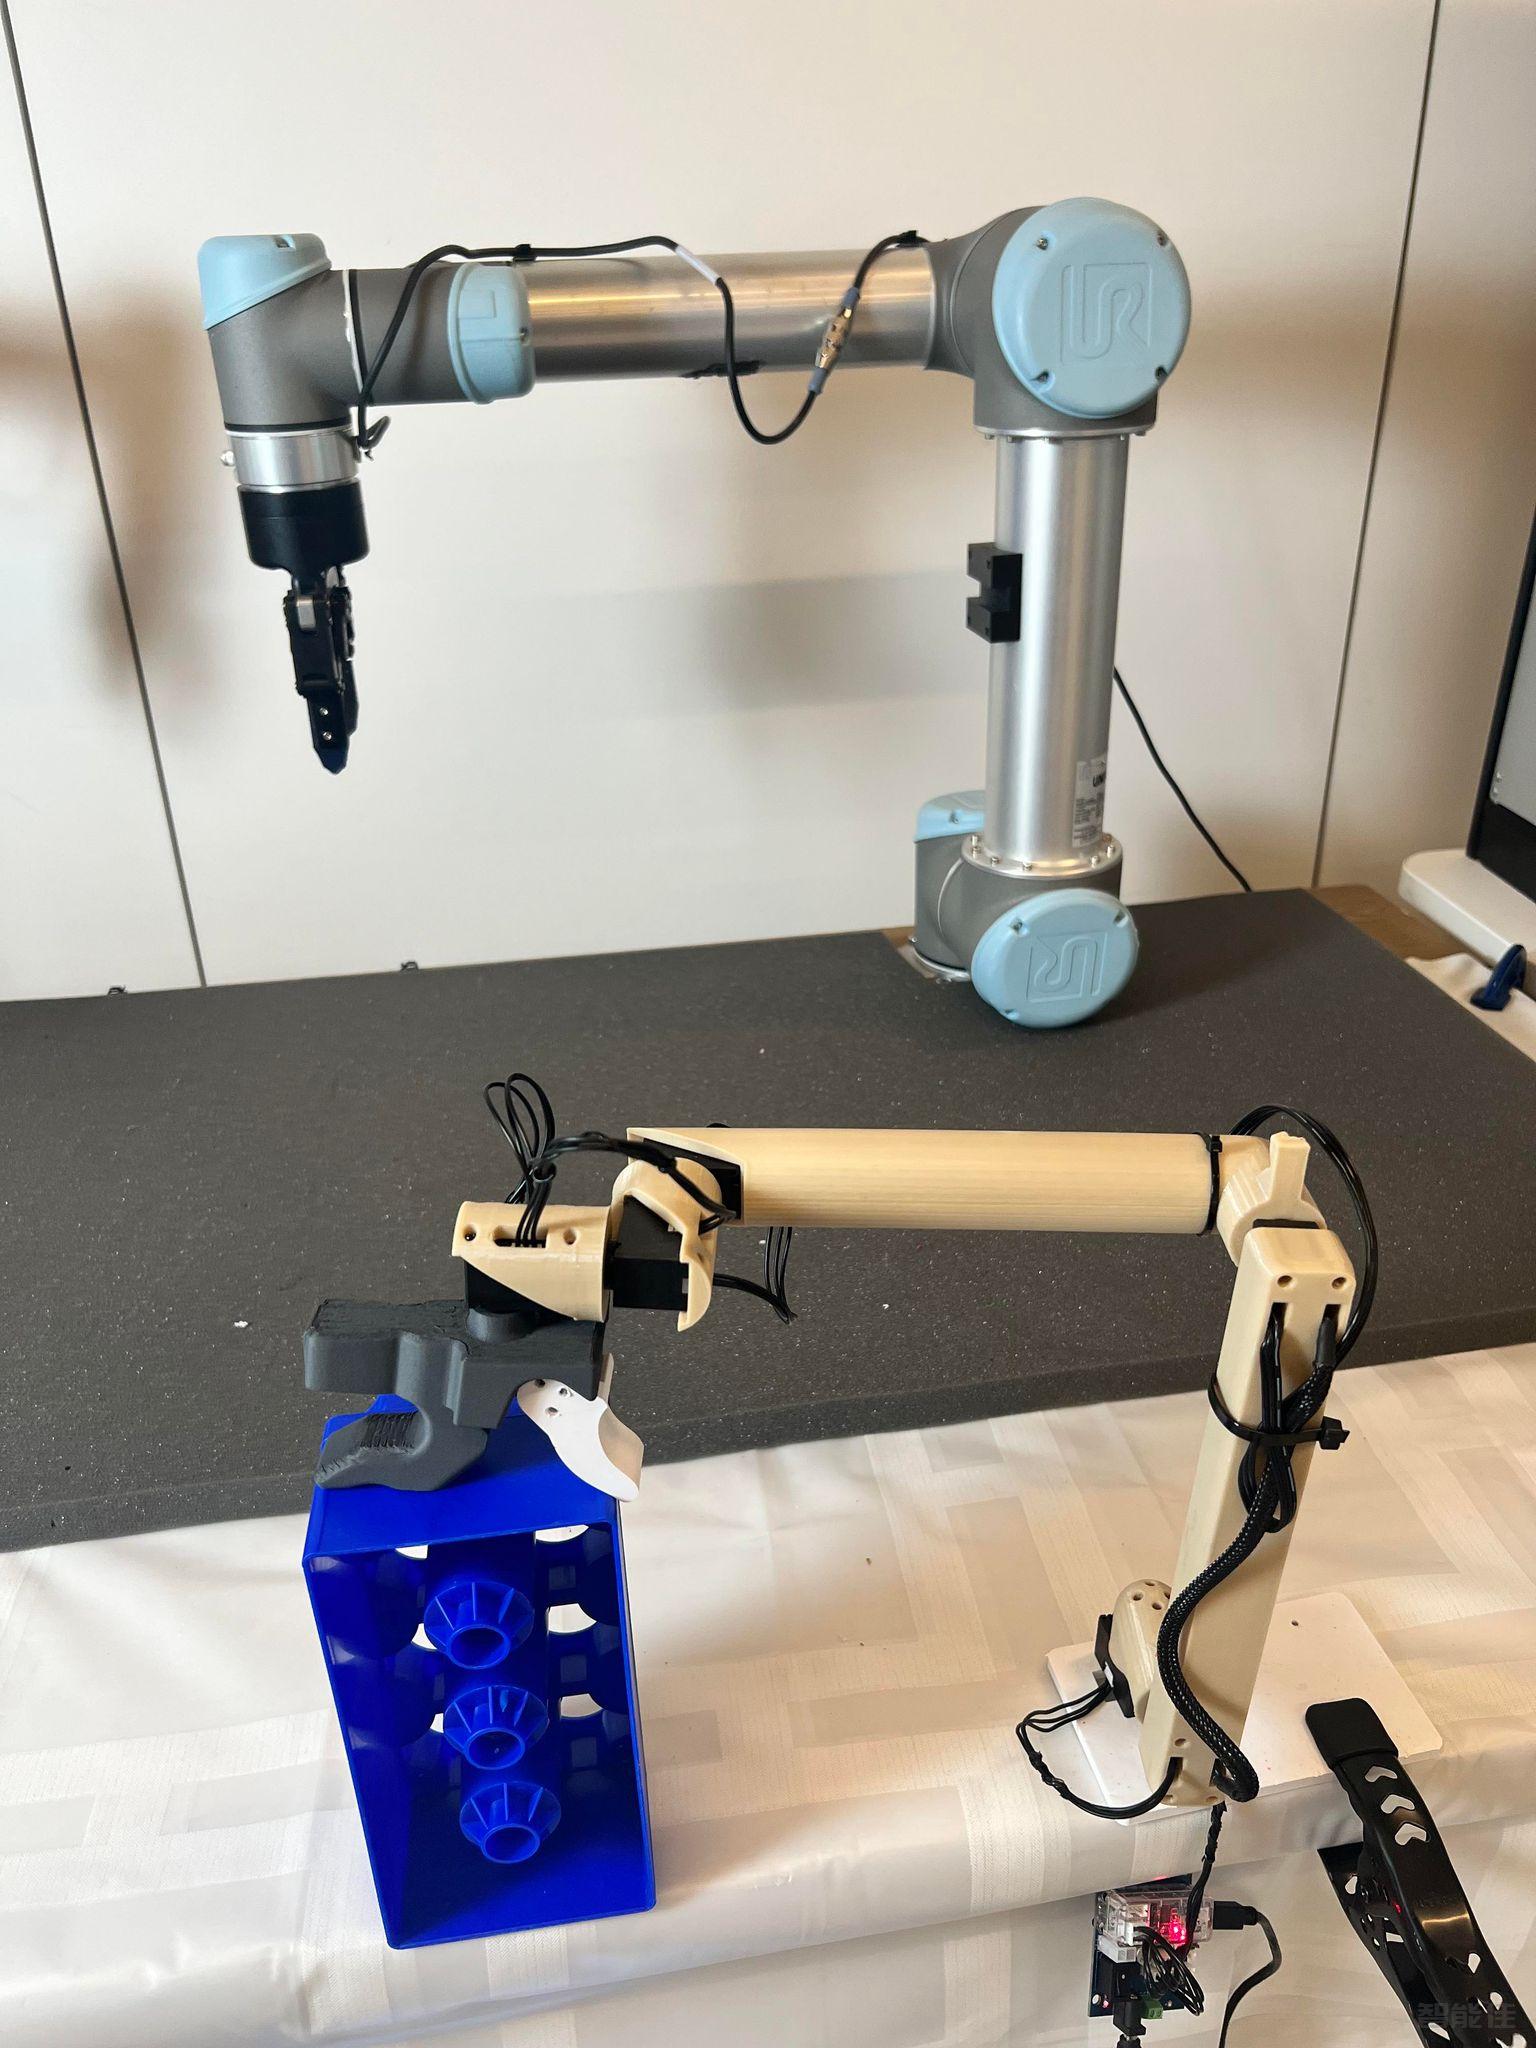
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
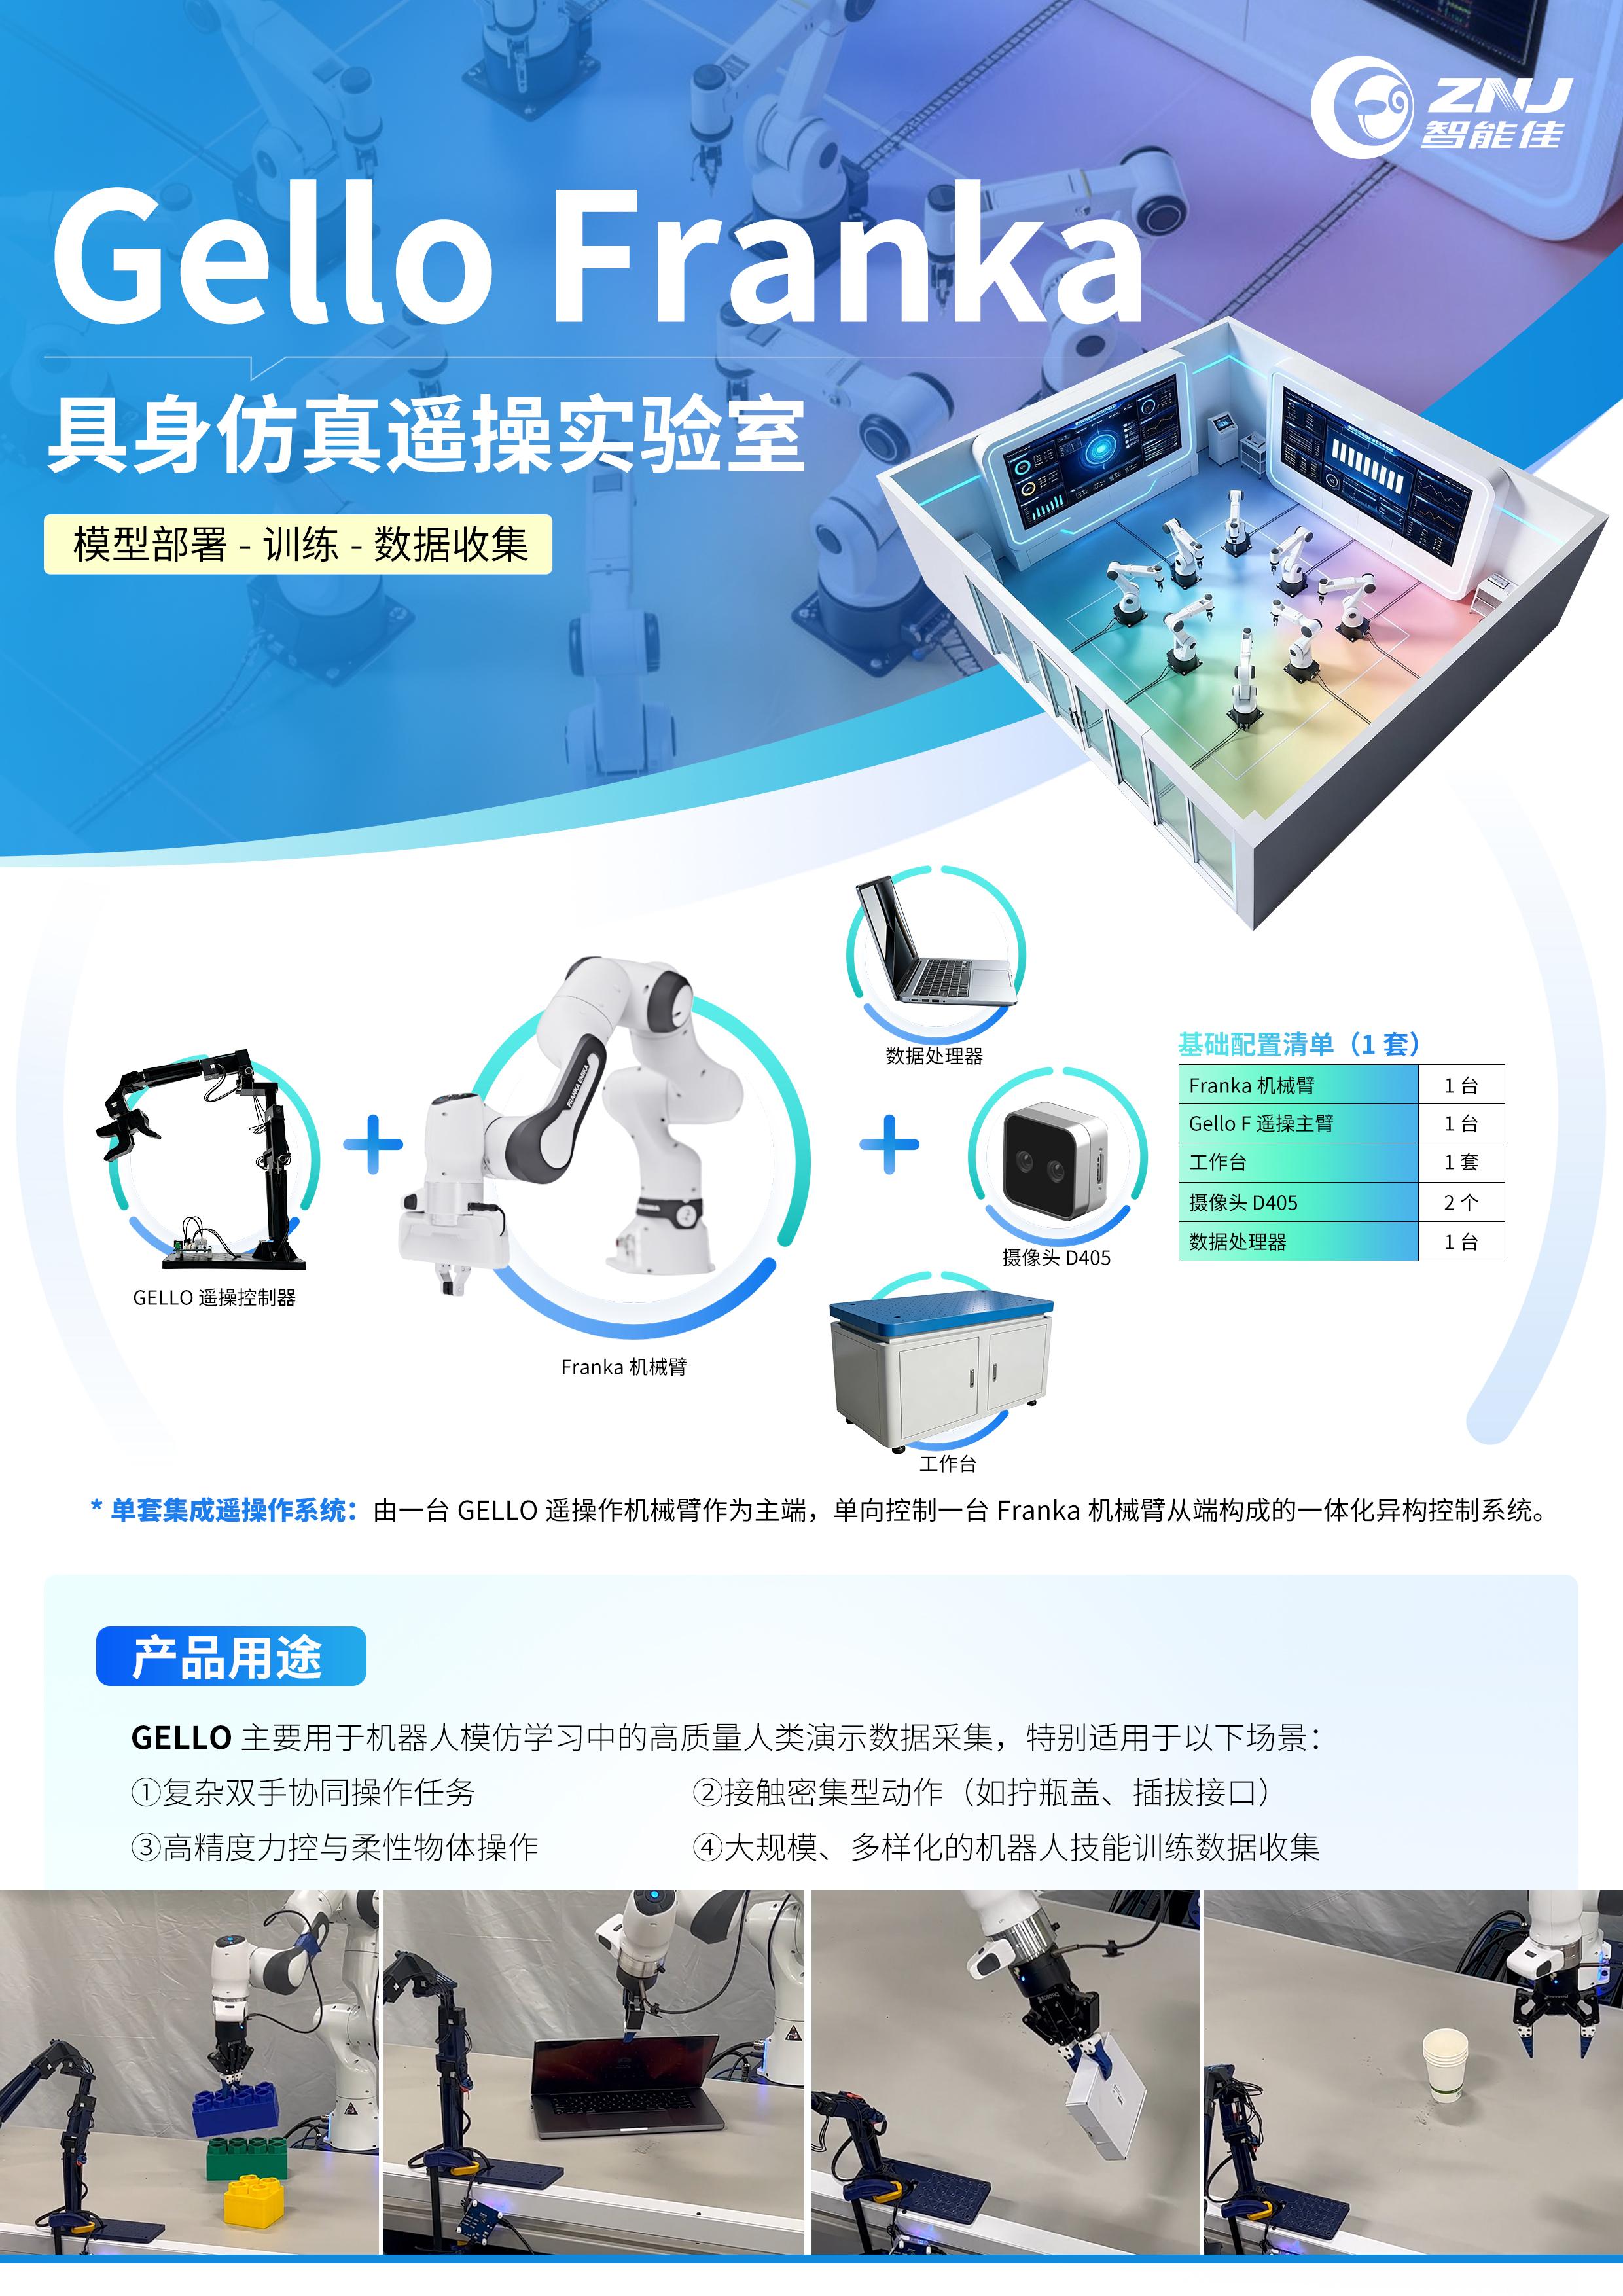
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
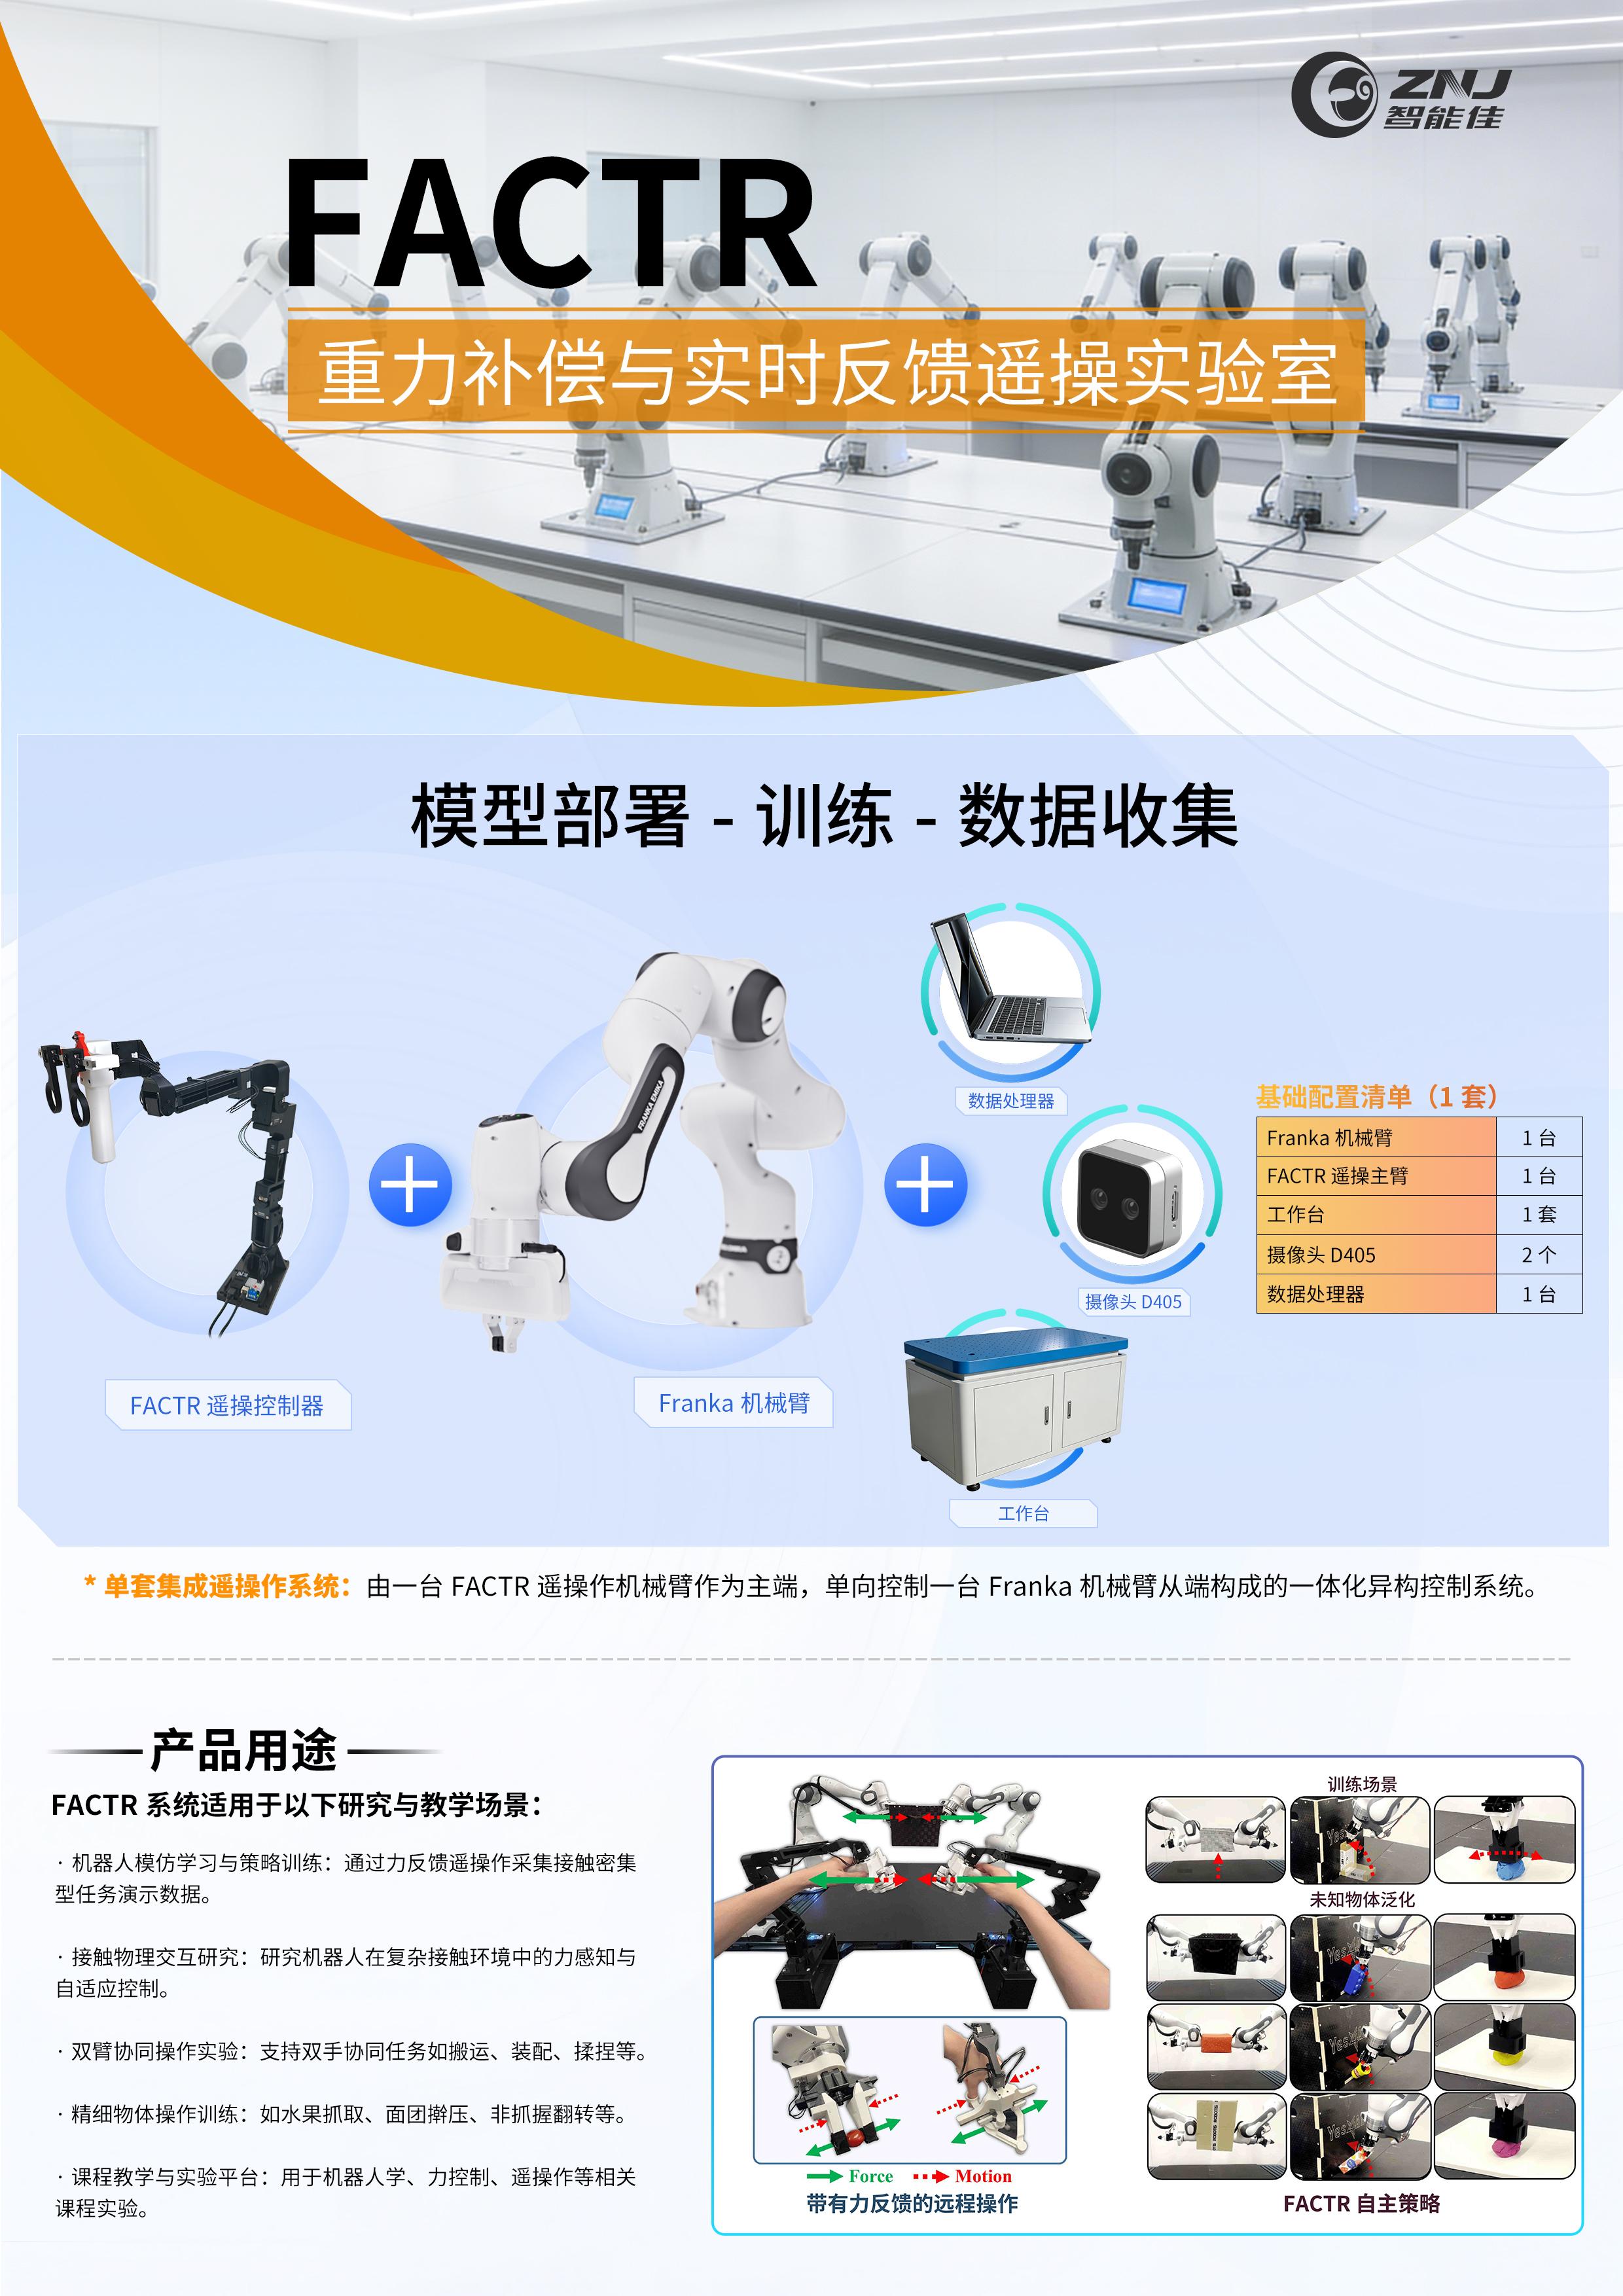
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...

警告:请在运行 OpenMANIPULATOR-X 之前检查每个关节位置。如果任何关节超出可操作范围,机器人将不会操作。下图描述了 OpenMANIPULATOR-X 在启动时的推荐姿势。请在控制器打开扭矩之前调整姿势。图形界面程序注意:本说明应该在安装了ROS包的PC上运行。请在安装了ROS包的PC上运行以下说明。确保在运行GUI程序之前运行OpenMANIPULATOR-X控制器指令。启动GUI程序。 OpenMANIPULATOR-X控制器必须在另一个终端上运行。ros...

主从机同步在此示例中,如果用户持有主 OpenMANIPULATOR,则从属 OpenMANIPULATOR-X会像主机器人一样移动。记录模式允许您在移动主 OpenMANIPULATOR-X时保存轨迹并将其播放到从属OpenMANIPULATOR。 设置OpenMANIPULATOR-X由于您需要在一台PC上控制两个OpenManipulator,因此请使用两个U2D2和两个OpenManipulators进行连接,如下所示。Master OpenMANIPULA...

启动Gazebo在Gazebo模拟器上加载OpenManipulator-X,然后单击播放▶Gazebo窗口底部的按钮。roslaunch open_manipulator_gazebo open_manipulator_gazebo.launch红色立方体表示末端执行器链接。以下是模拟运行时的活动主题rostopic listGazebo控制器启动Gazebo模拟open_manipulator_controller。为了运行模拟环境中的控制器,请确保设置use_platf...