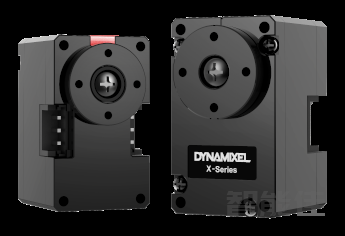
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
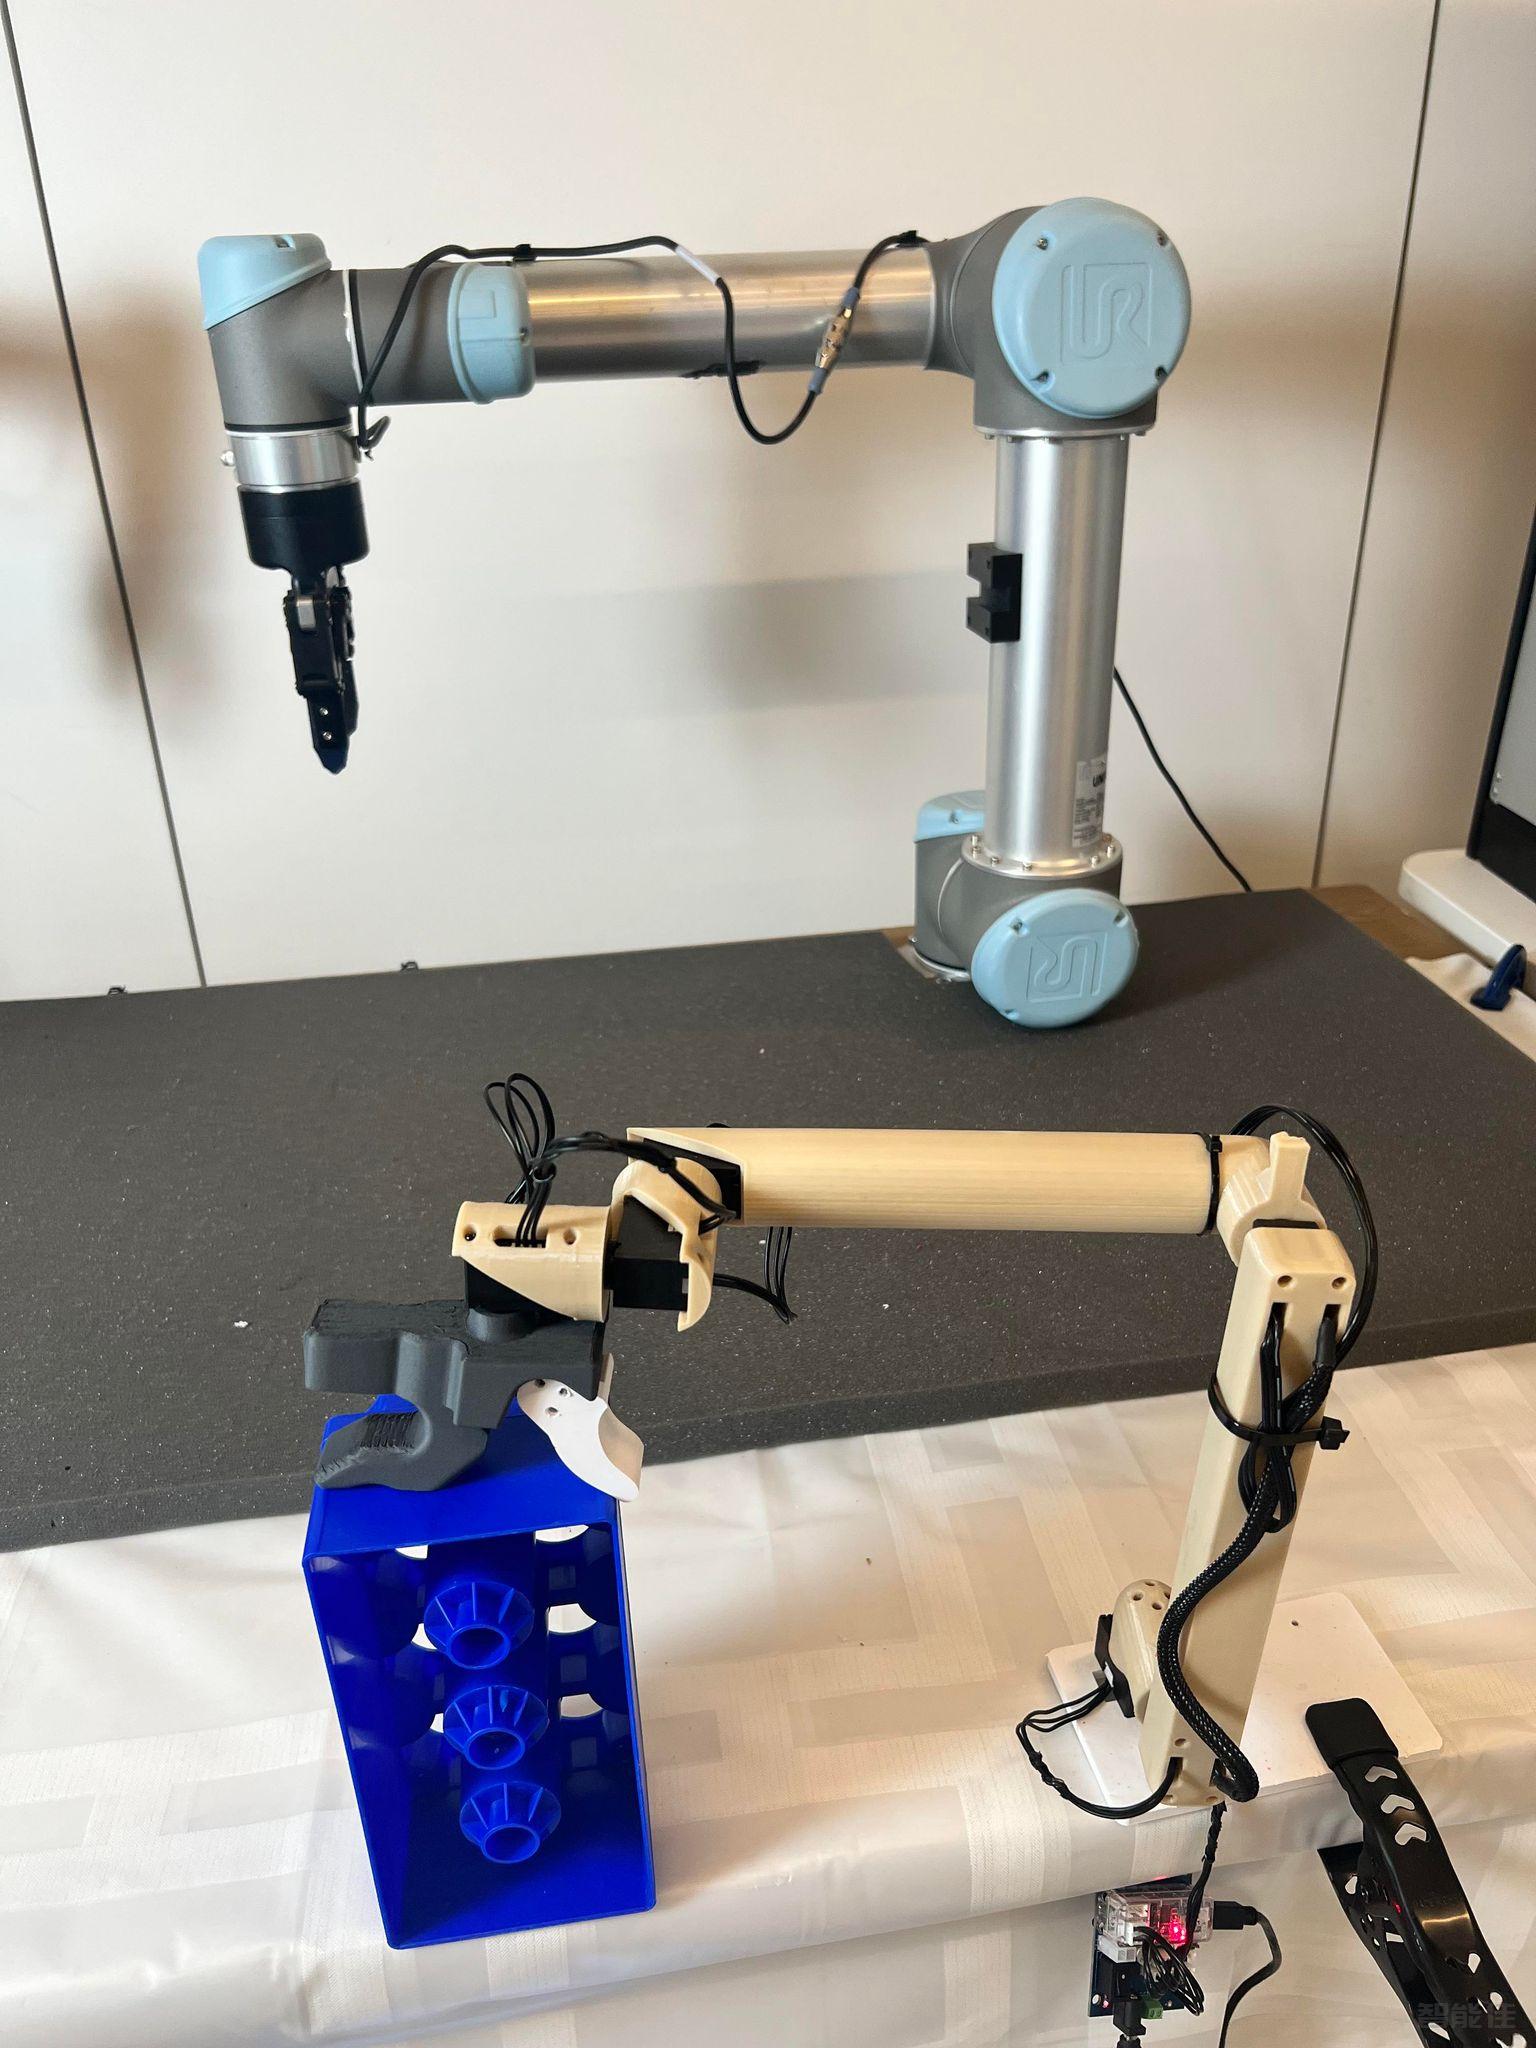
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
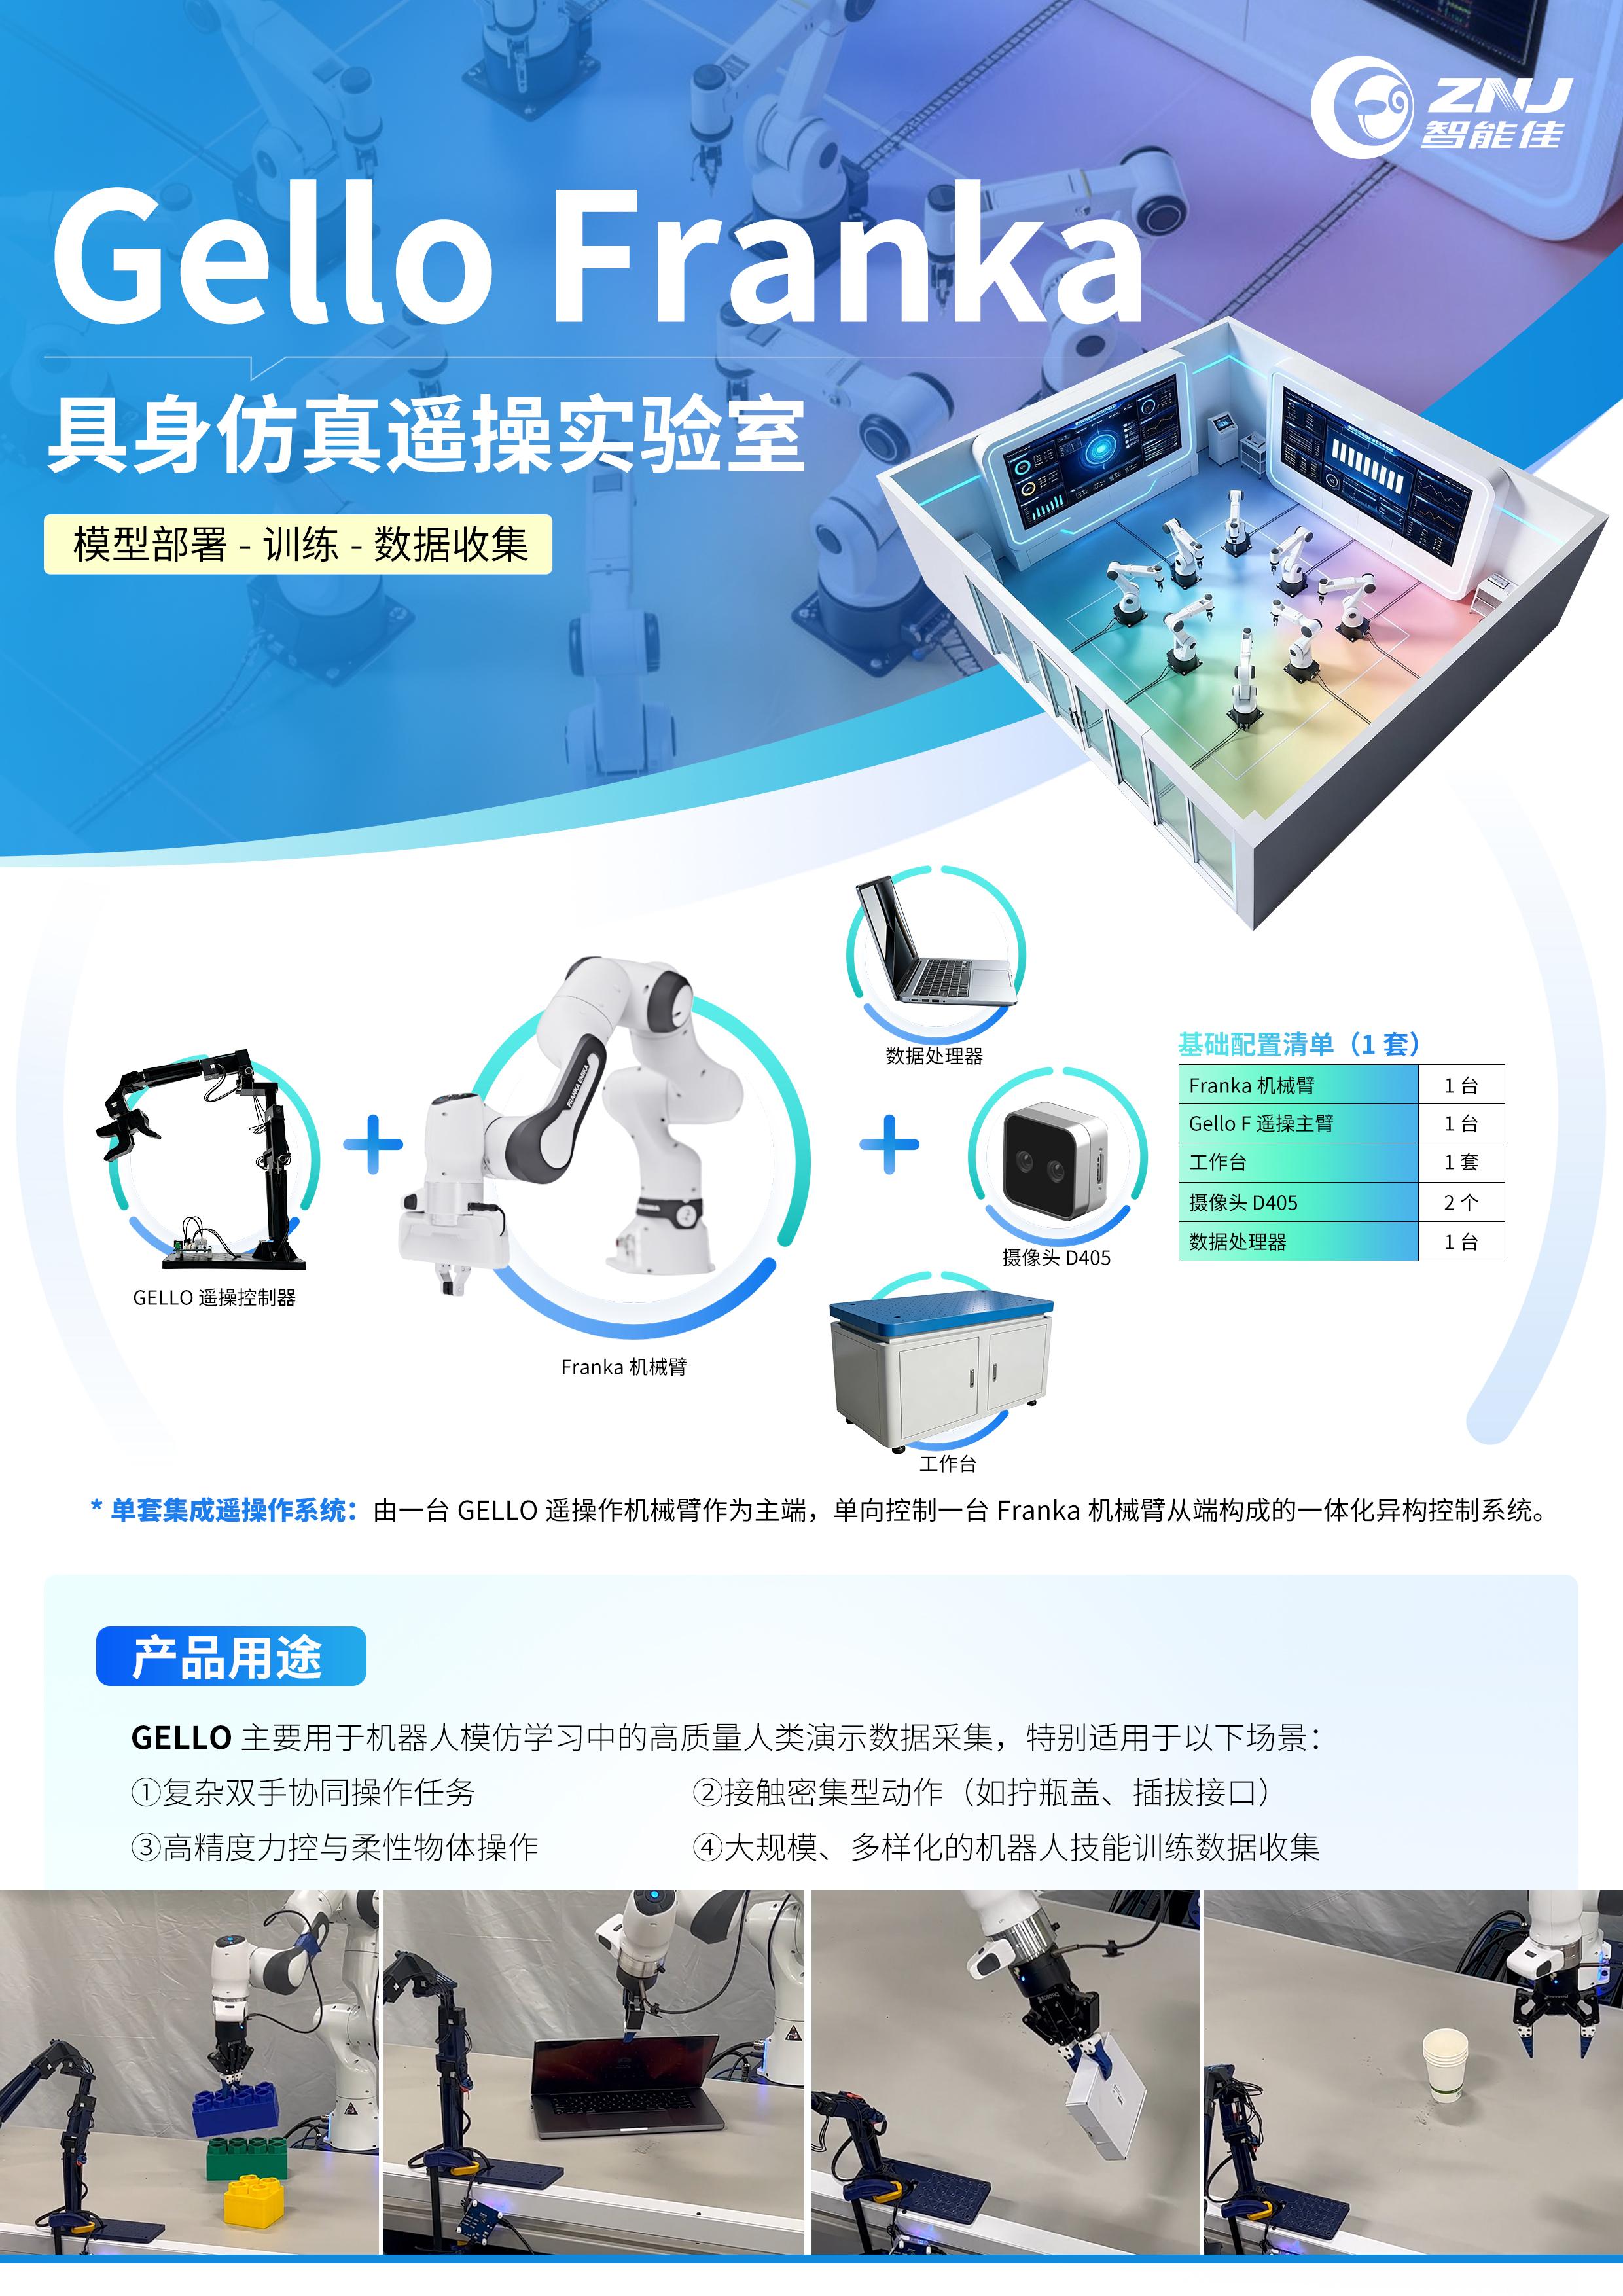
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
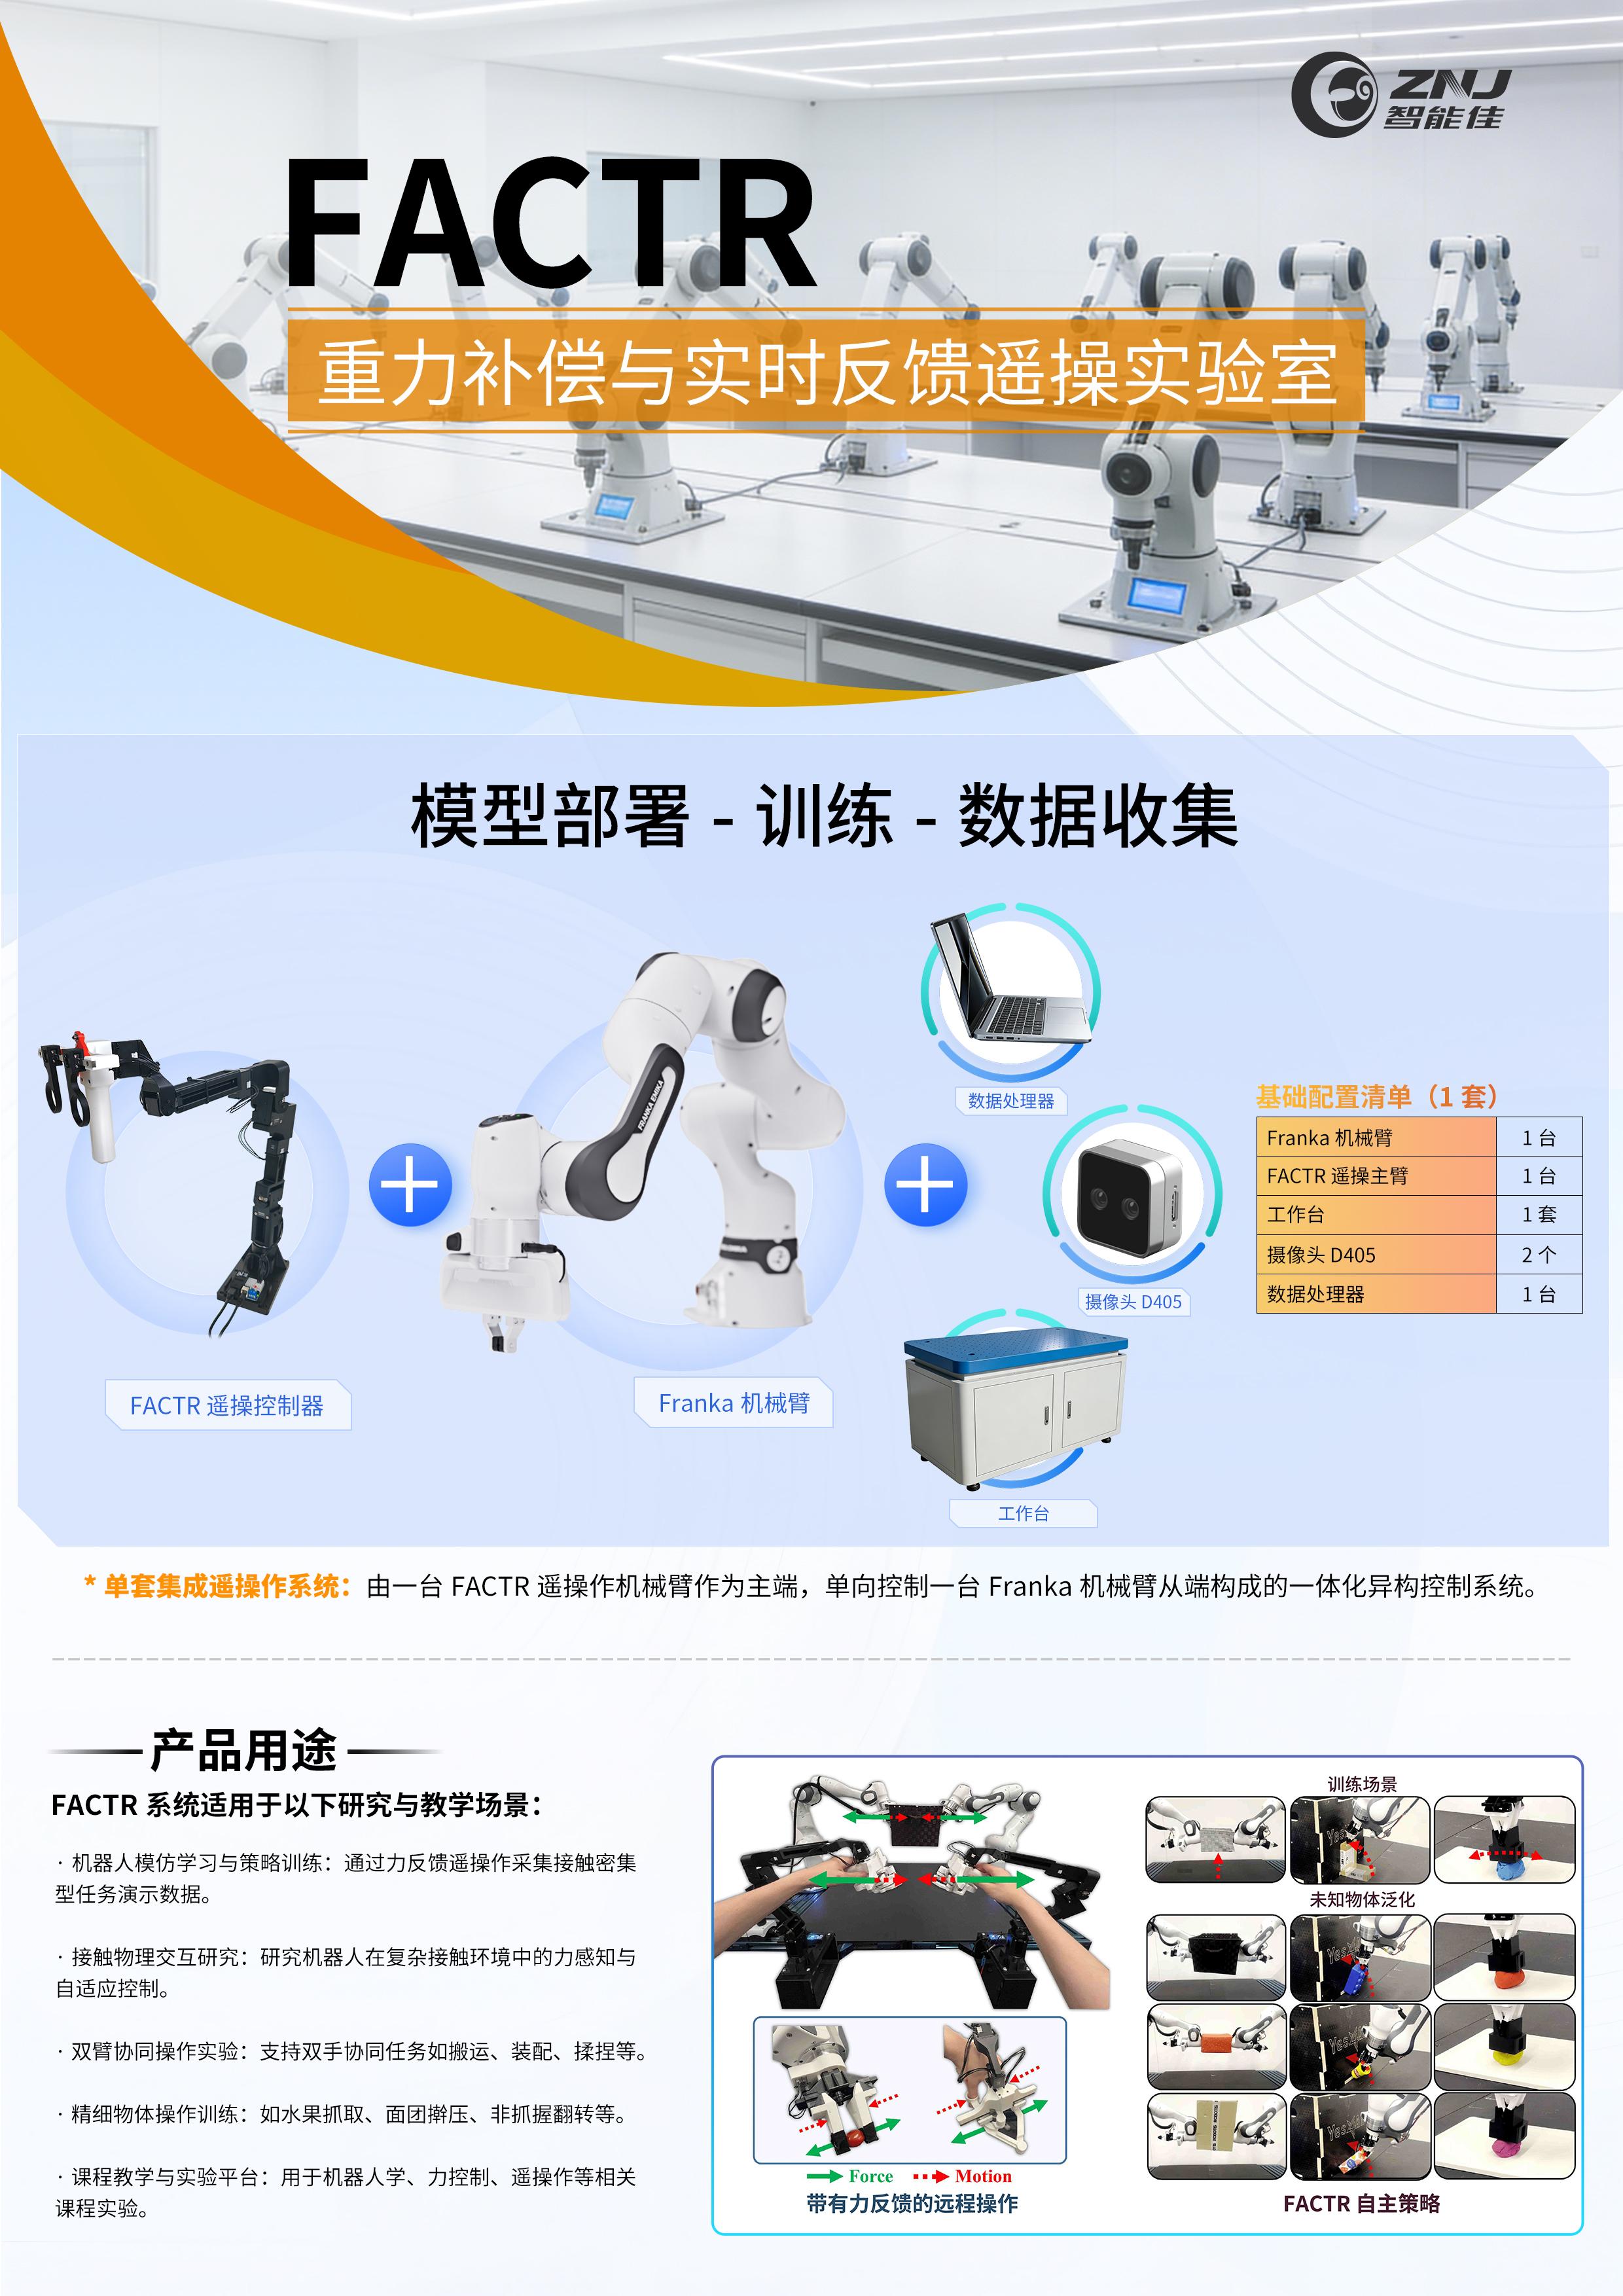
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
以下是一些帮助您开始使用ToddlerBot的提示和技巧。请仔细阅读以避免常见的陷阱。随着我们想到更多的提示和技巧,我们将继续更新此部分。硬件ü 使用直流电源时,请用胶带封住电压和电流按钮,以免意外更改设置。ü 使用电池供电运行机器人时,请务必使用电压测试仪,以避免电池过度放电。这对于防止损坏电池非常重要。ü 使用当前通信设置,Dynamixel XC330无法维持4Mbps波特率,它会发出一堆警告(无状态包)。请确保所有电机都使用2Mbps波特...
/
1578 次浏览/
人形机器人

安装步骤如下:curl -O https://repo.anaconda.com/miniconda/Miniconda3-latest-Linux-x86_64.shsha256sum ./Miniconda3-latest-Linux-x86_64.shbash ./Miniconda3-latest-Linux-x86_64.sh输入回车下拉,接受许可,输入:yes,回车默认固定安装目录/home/robot/miniconda3,直接回车输入yes初始化生效sourc...
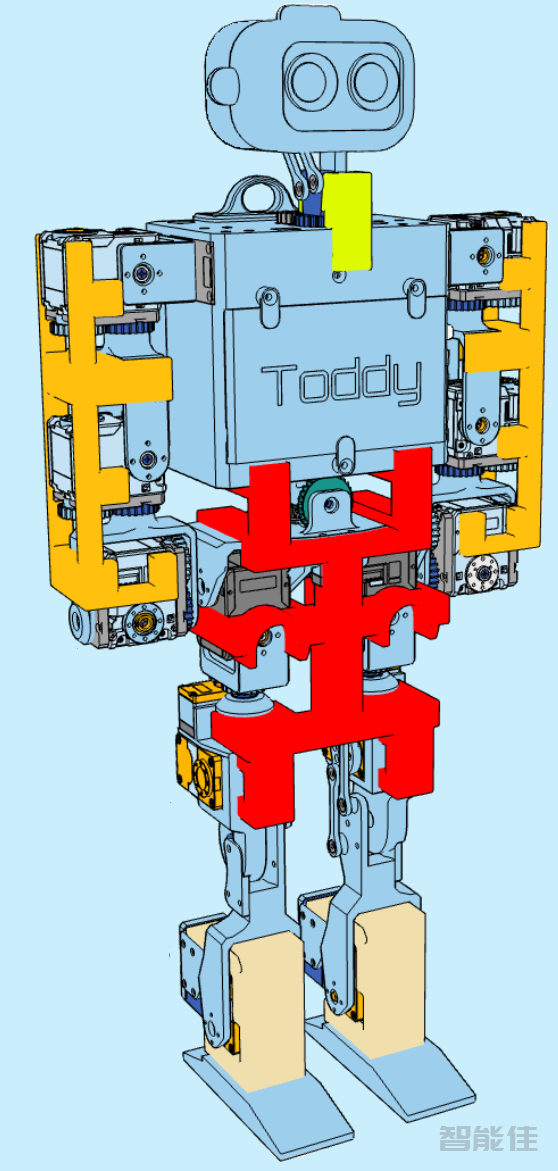
在组装手册和组装视频中,我们已经展示了如何校准ToddlerBot的零点。但本节中我们想进一步阐述一些细节。一旦您熟悉了它,校准过程就会变得非常快。1.首先,您需要3D打印校准装置。您可以在MakerWorld中找到校准装置的所有切片板。并在Onshape文档中找到CAD文件。2.插入校准装置时,由于配合紧密,可能会遇到摩擦。固定后,它们应卡入到位,锁定关节。如果关节仍然移动,请检查电缆是否受阻或插入不正确。第一次在校准装置周围布线可能很棘手,但相信我们,这是完全可行的。对于...
/
1630 次浏览/
人形机器人

sudo apt autoremove --purge snapd...
要设置新终端,请运行:conda activate alohacd ~/interbotix_ws/src/aloha/aloha_scripts我们one_side_teleop.py跑的是测试远程操作,没有数据收集。要收集某一集的数据,请运行:python3 record_episodes.py --task_name <your task_name> --episode_idx 0例如:python3 record_episodes.py --task_na...
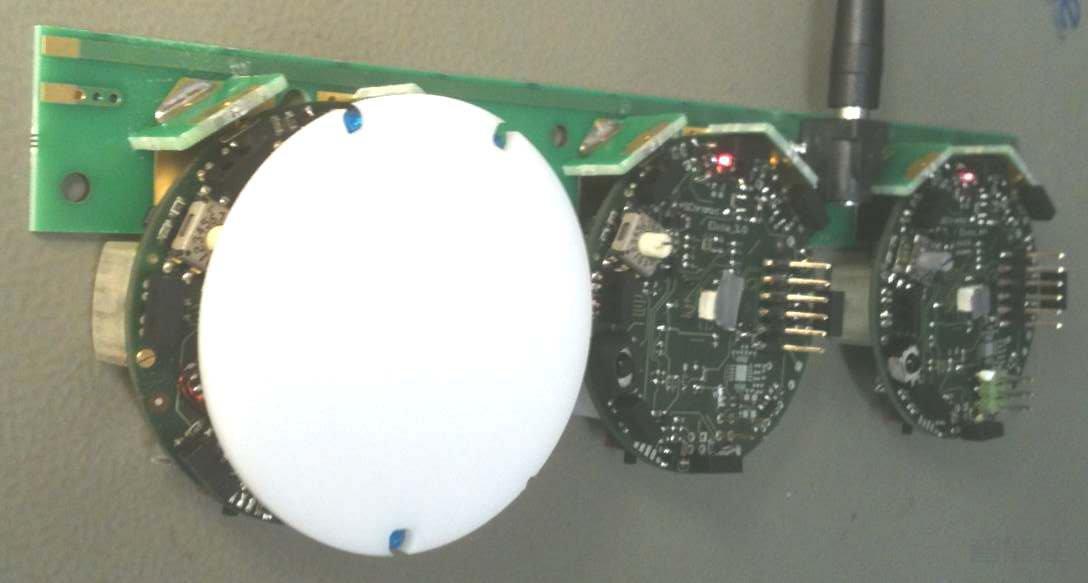
Elisa-3是Elisa机器人的升级版,基于不同的微控制器,包括一组全面的传感器:Atmel 2560微控制器(兼容Arduino)中央RGB led机器人周围的8个绿色LED红外发射器8个红外接近传感器(Vishay半导体反射光学传感器)4个地面传感器(Fairchild Semiconductor Minature反光物体传感器)3轴加速计(Freescale MMA7455L)通信用射频无线电(Nordic Semiconductor nRF24L01+)用于编程、调...
1、asset 机械臂模型的三维文件及仿真环境的建模文件2、byol_pytorch 与vinn相关的byol包3、detr &nb...

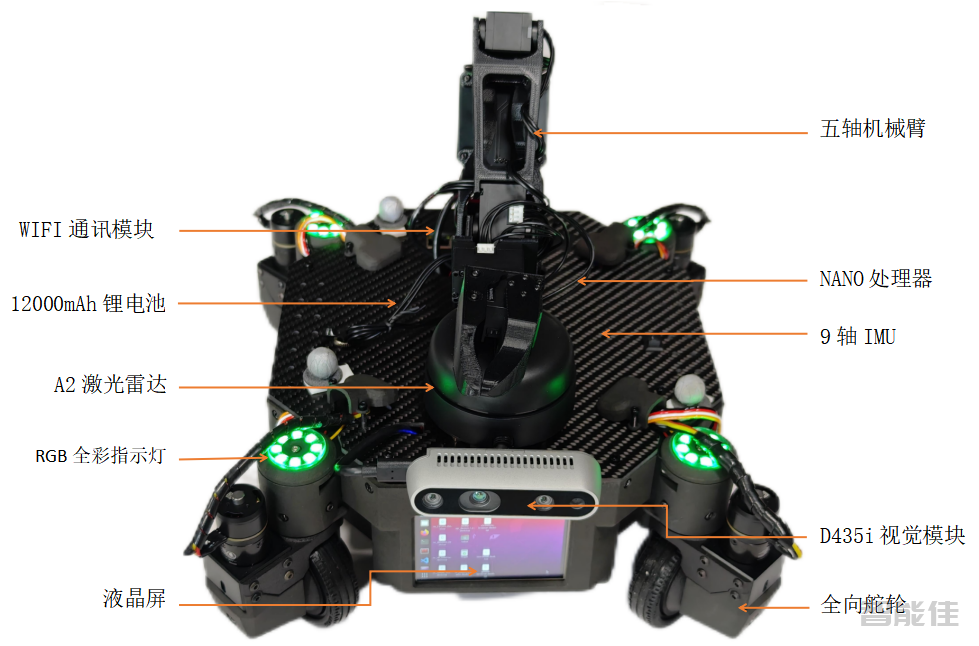
这个机器人是一款四轮全向移动的小型机器人,具有高度灵活性和精准的导航能力。它配备了舵轮系统,使其能够在任何方向上平稳移动,包括侧向和斜向,这为其在复杂环境中的运动提供了极大的自由度。主要特性:四轮全向驱动:四个轮子均为舵轮,允许机器人在狭小空间中灵活移动,包括原地旋转和横向平移。六自由度机械臂:配备一个六自由度的机械臂,能够执行复杂的抓取、搬运和操作任务。机械臂的多自由度设计使其可以在三维空间中进行精确的物体操控,适用于多种应用场景。RGB LED灯:机器人上装有4个RGB...
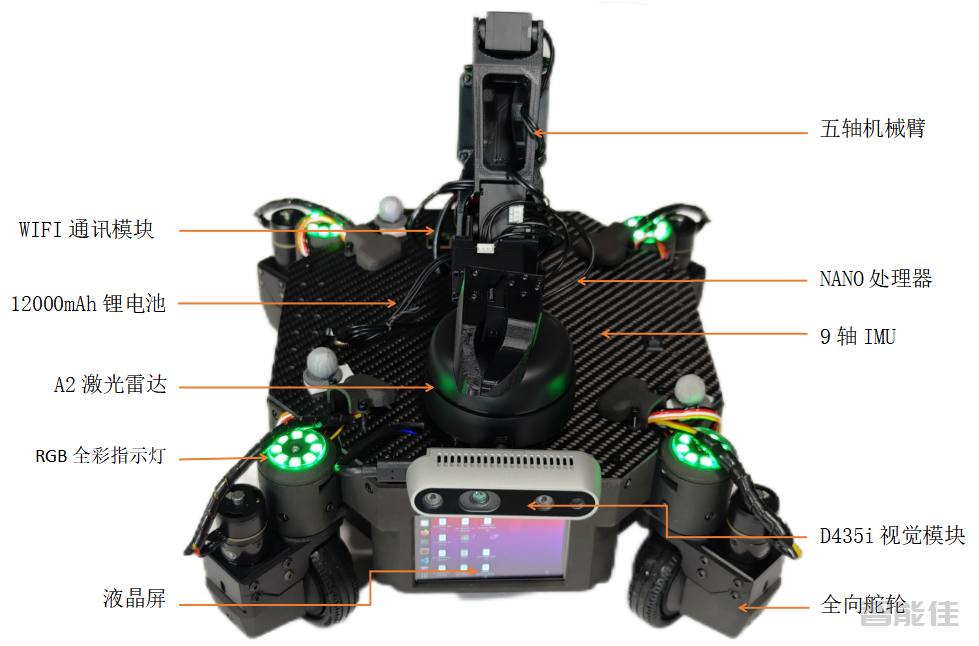
主控制器:NVIDIA JETSON NANO嵌入式控制器:MEGA2560开源控制器尺寸(长宽高):300x300x350mm(不含机械臂高度)运动结构:四颗高精度无刷直流电机转向机构:四颗大扭矩数字舵机运动方式:全向舵轮最大速度:1.5m/s越障能力:≥25mm最大负载:5kg传感器:包含激光雷达、D543i摄像头、9轴IMU、计算模块、车载屏幕等通讯模块:WIFI通讯模块电池:12V 12000Mah大容量电池运行时间:约6小时30分钟充电时间:约4小时30分钟操作系统...
注意:出厂默认系统预装为ubuntu20.04,已经装好所需的ROS以及功能包,不需要重复安装,固件已经刷好,不需要重复刷固件。调试准备:Omnidirectbot、USB鼠标、USB键盘、远程主机Jetson NanoNVIDIA® Jetson Nano™ 开发者套件是一款专为创客、学习者和开发者打造的小型AI计算机。 1-用于主存储器的microSD卡插槽2-40针扩展接头3-用于5V电源输入或设备模式的 Micro-USB 接口4-千...