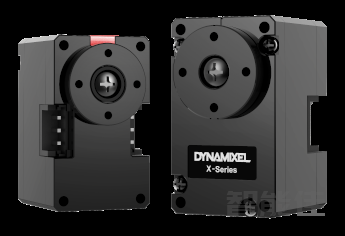
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
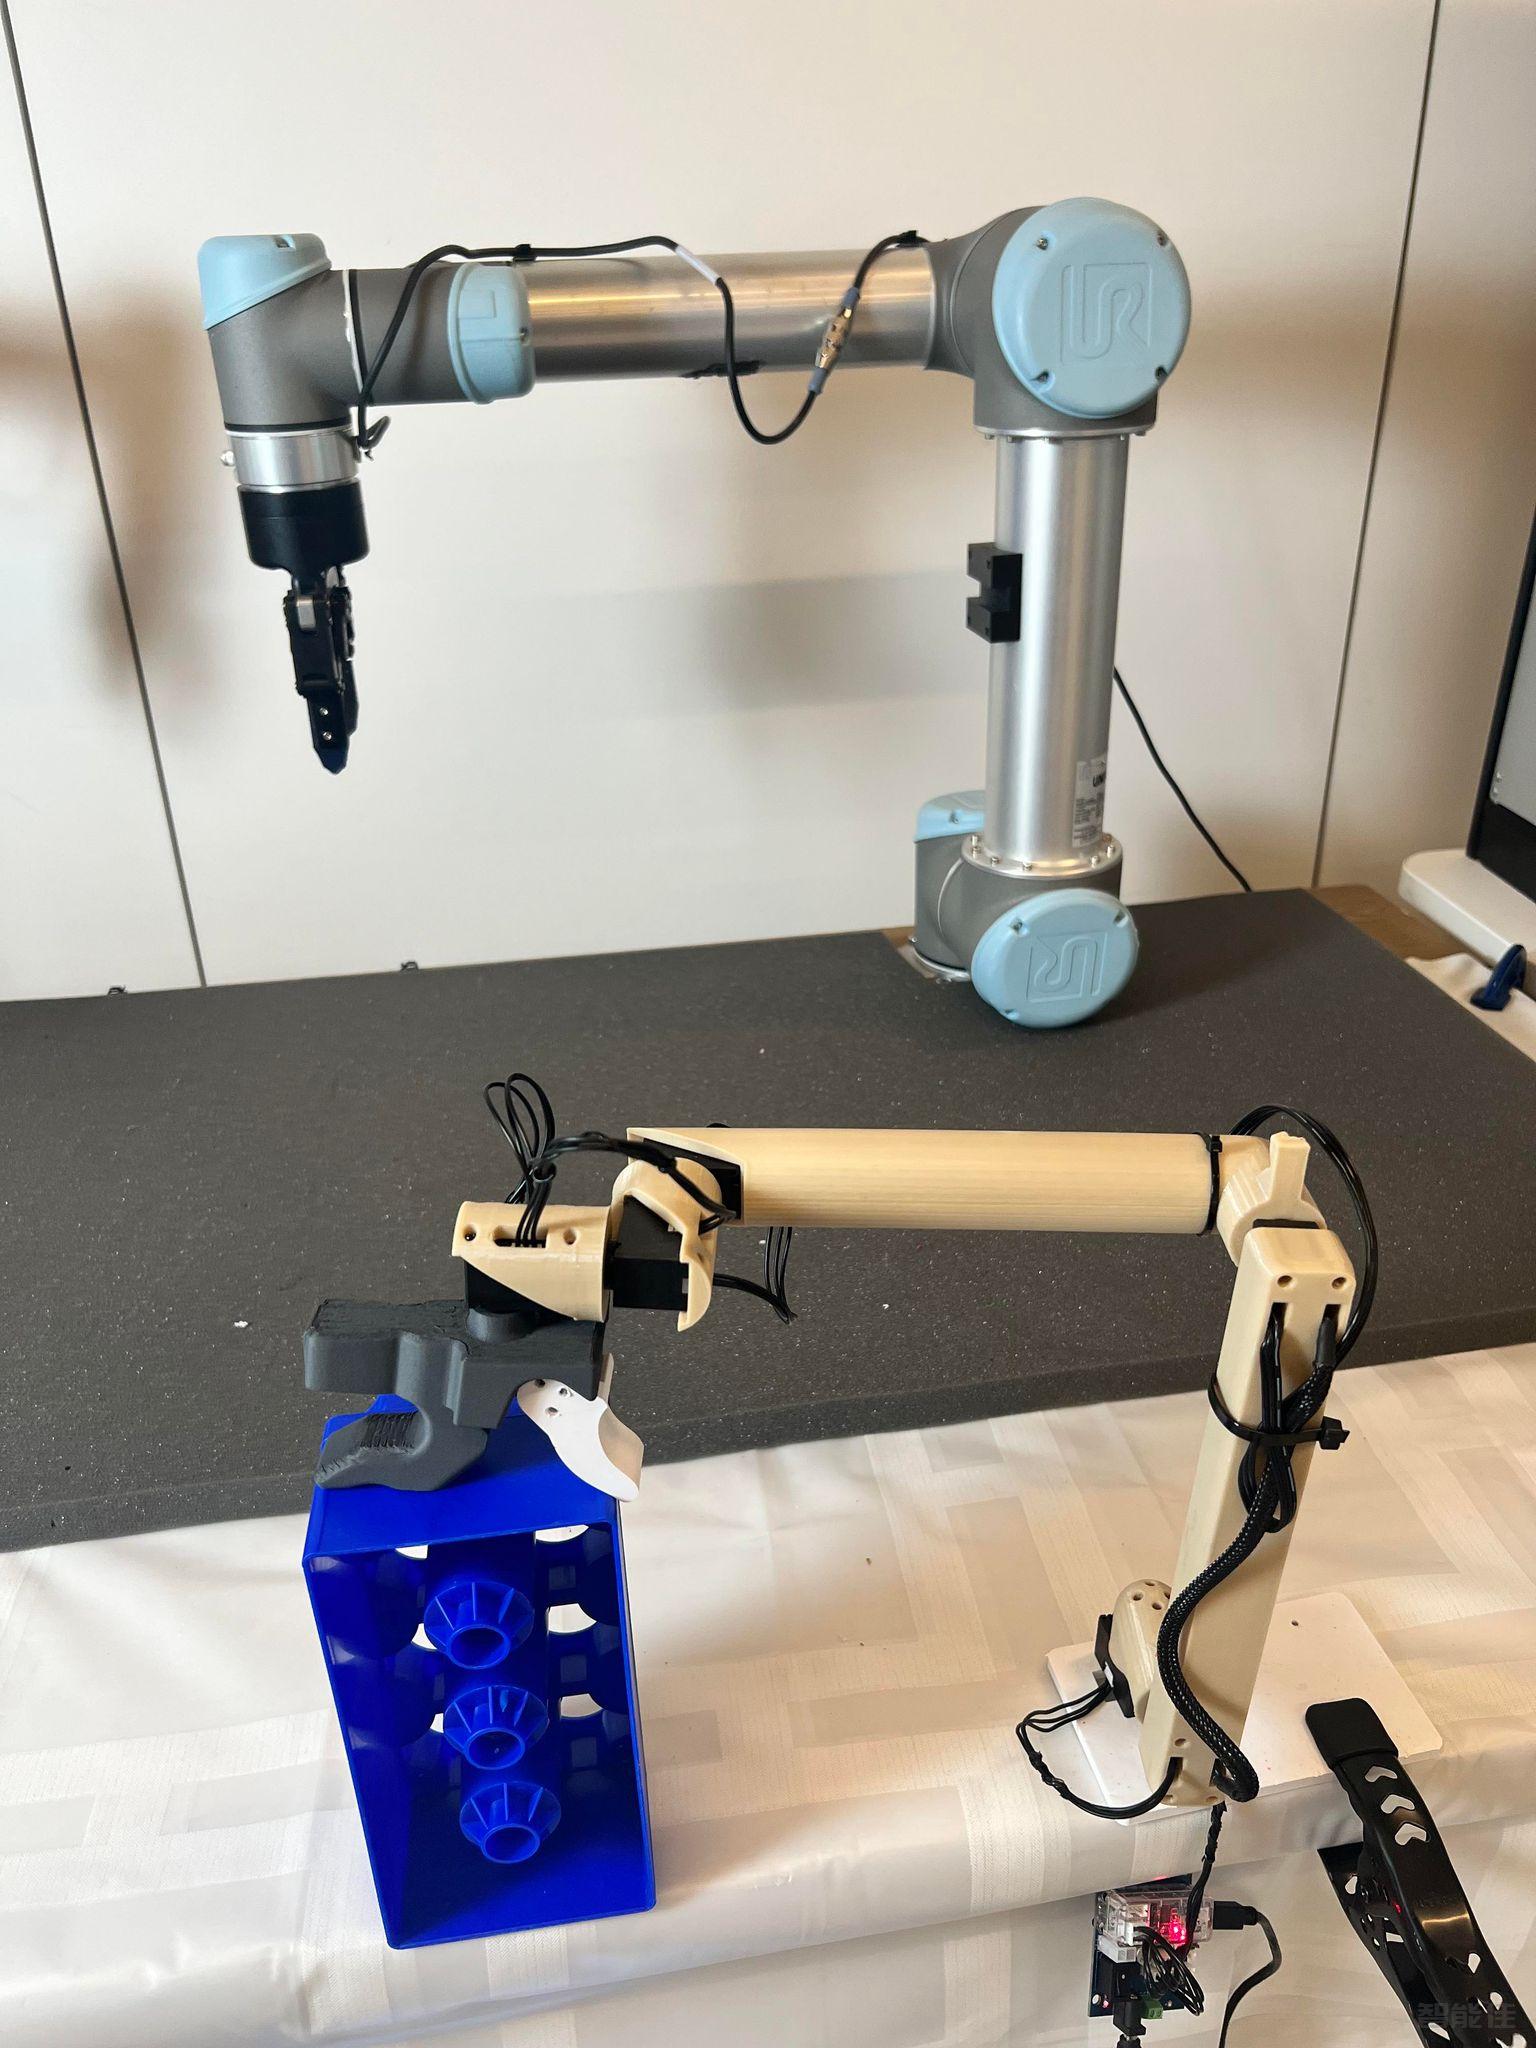
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
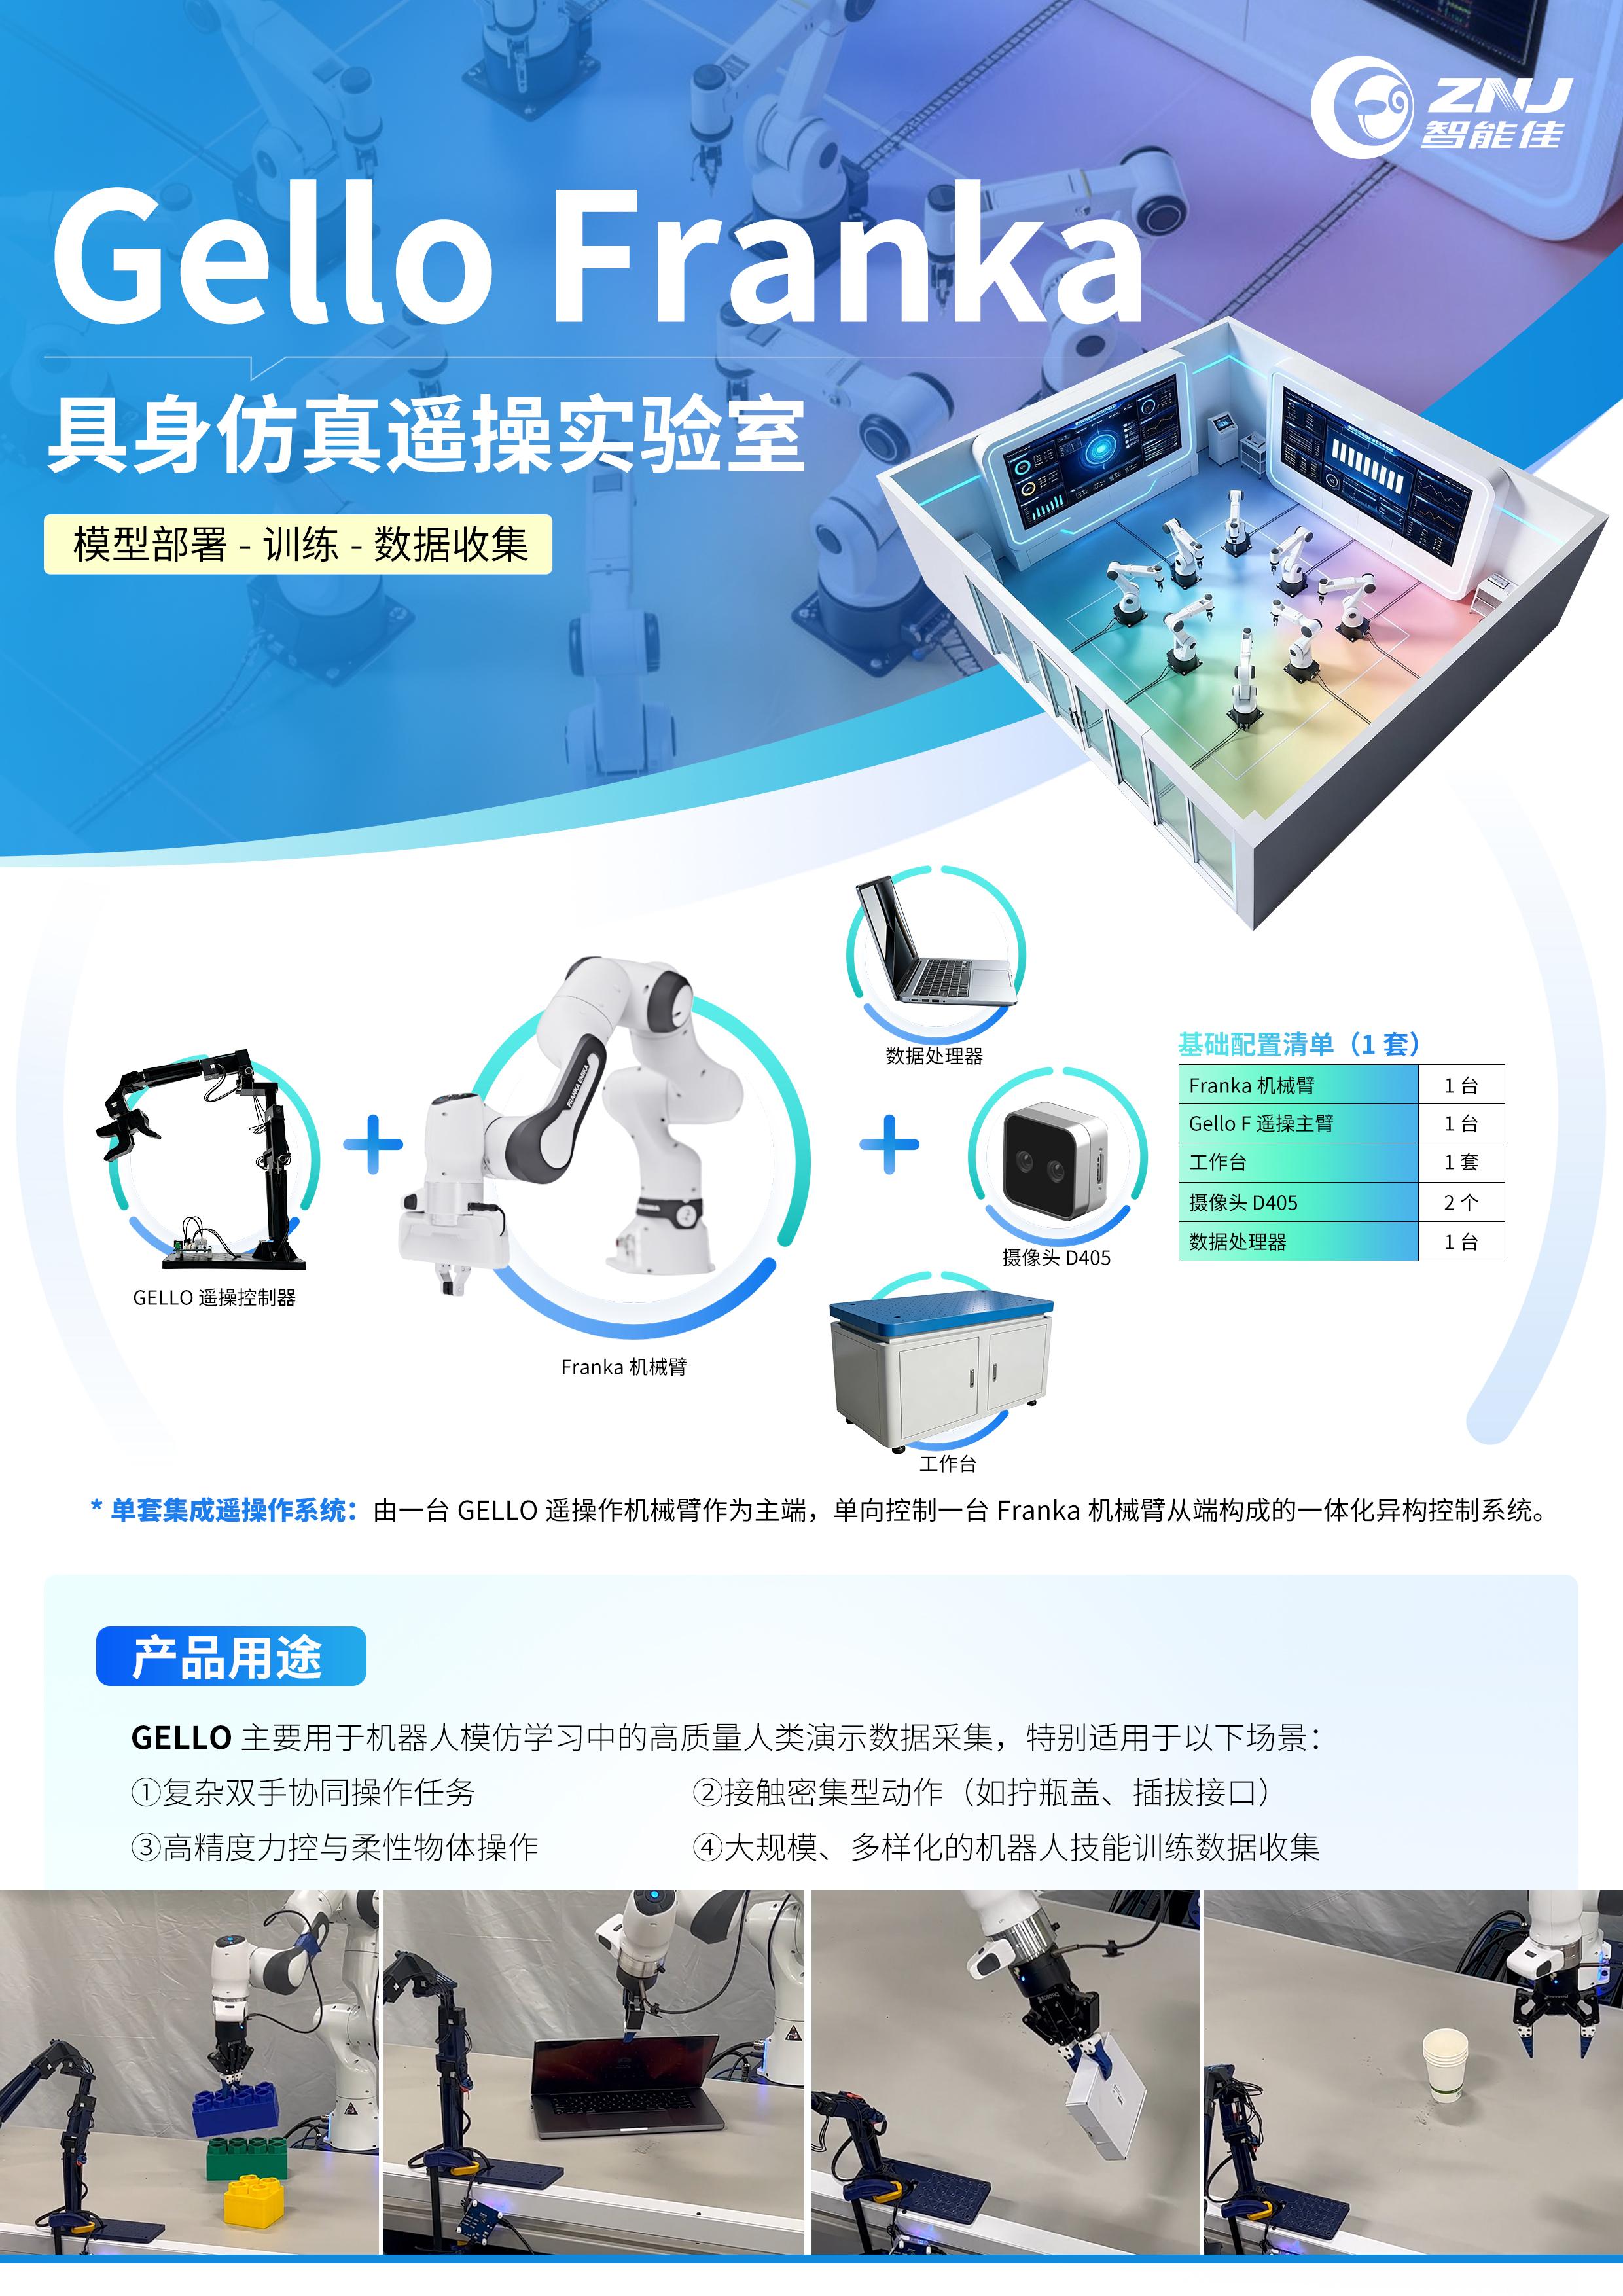
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
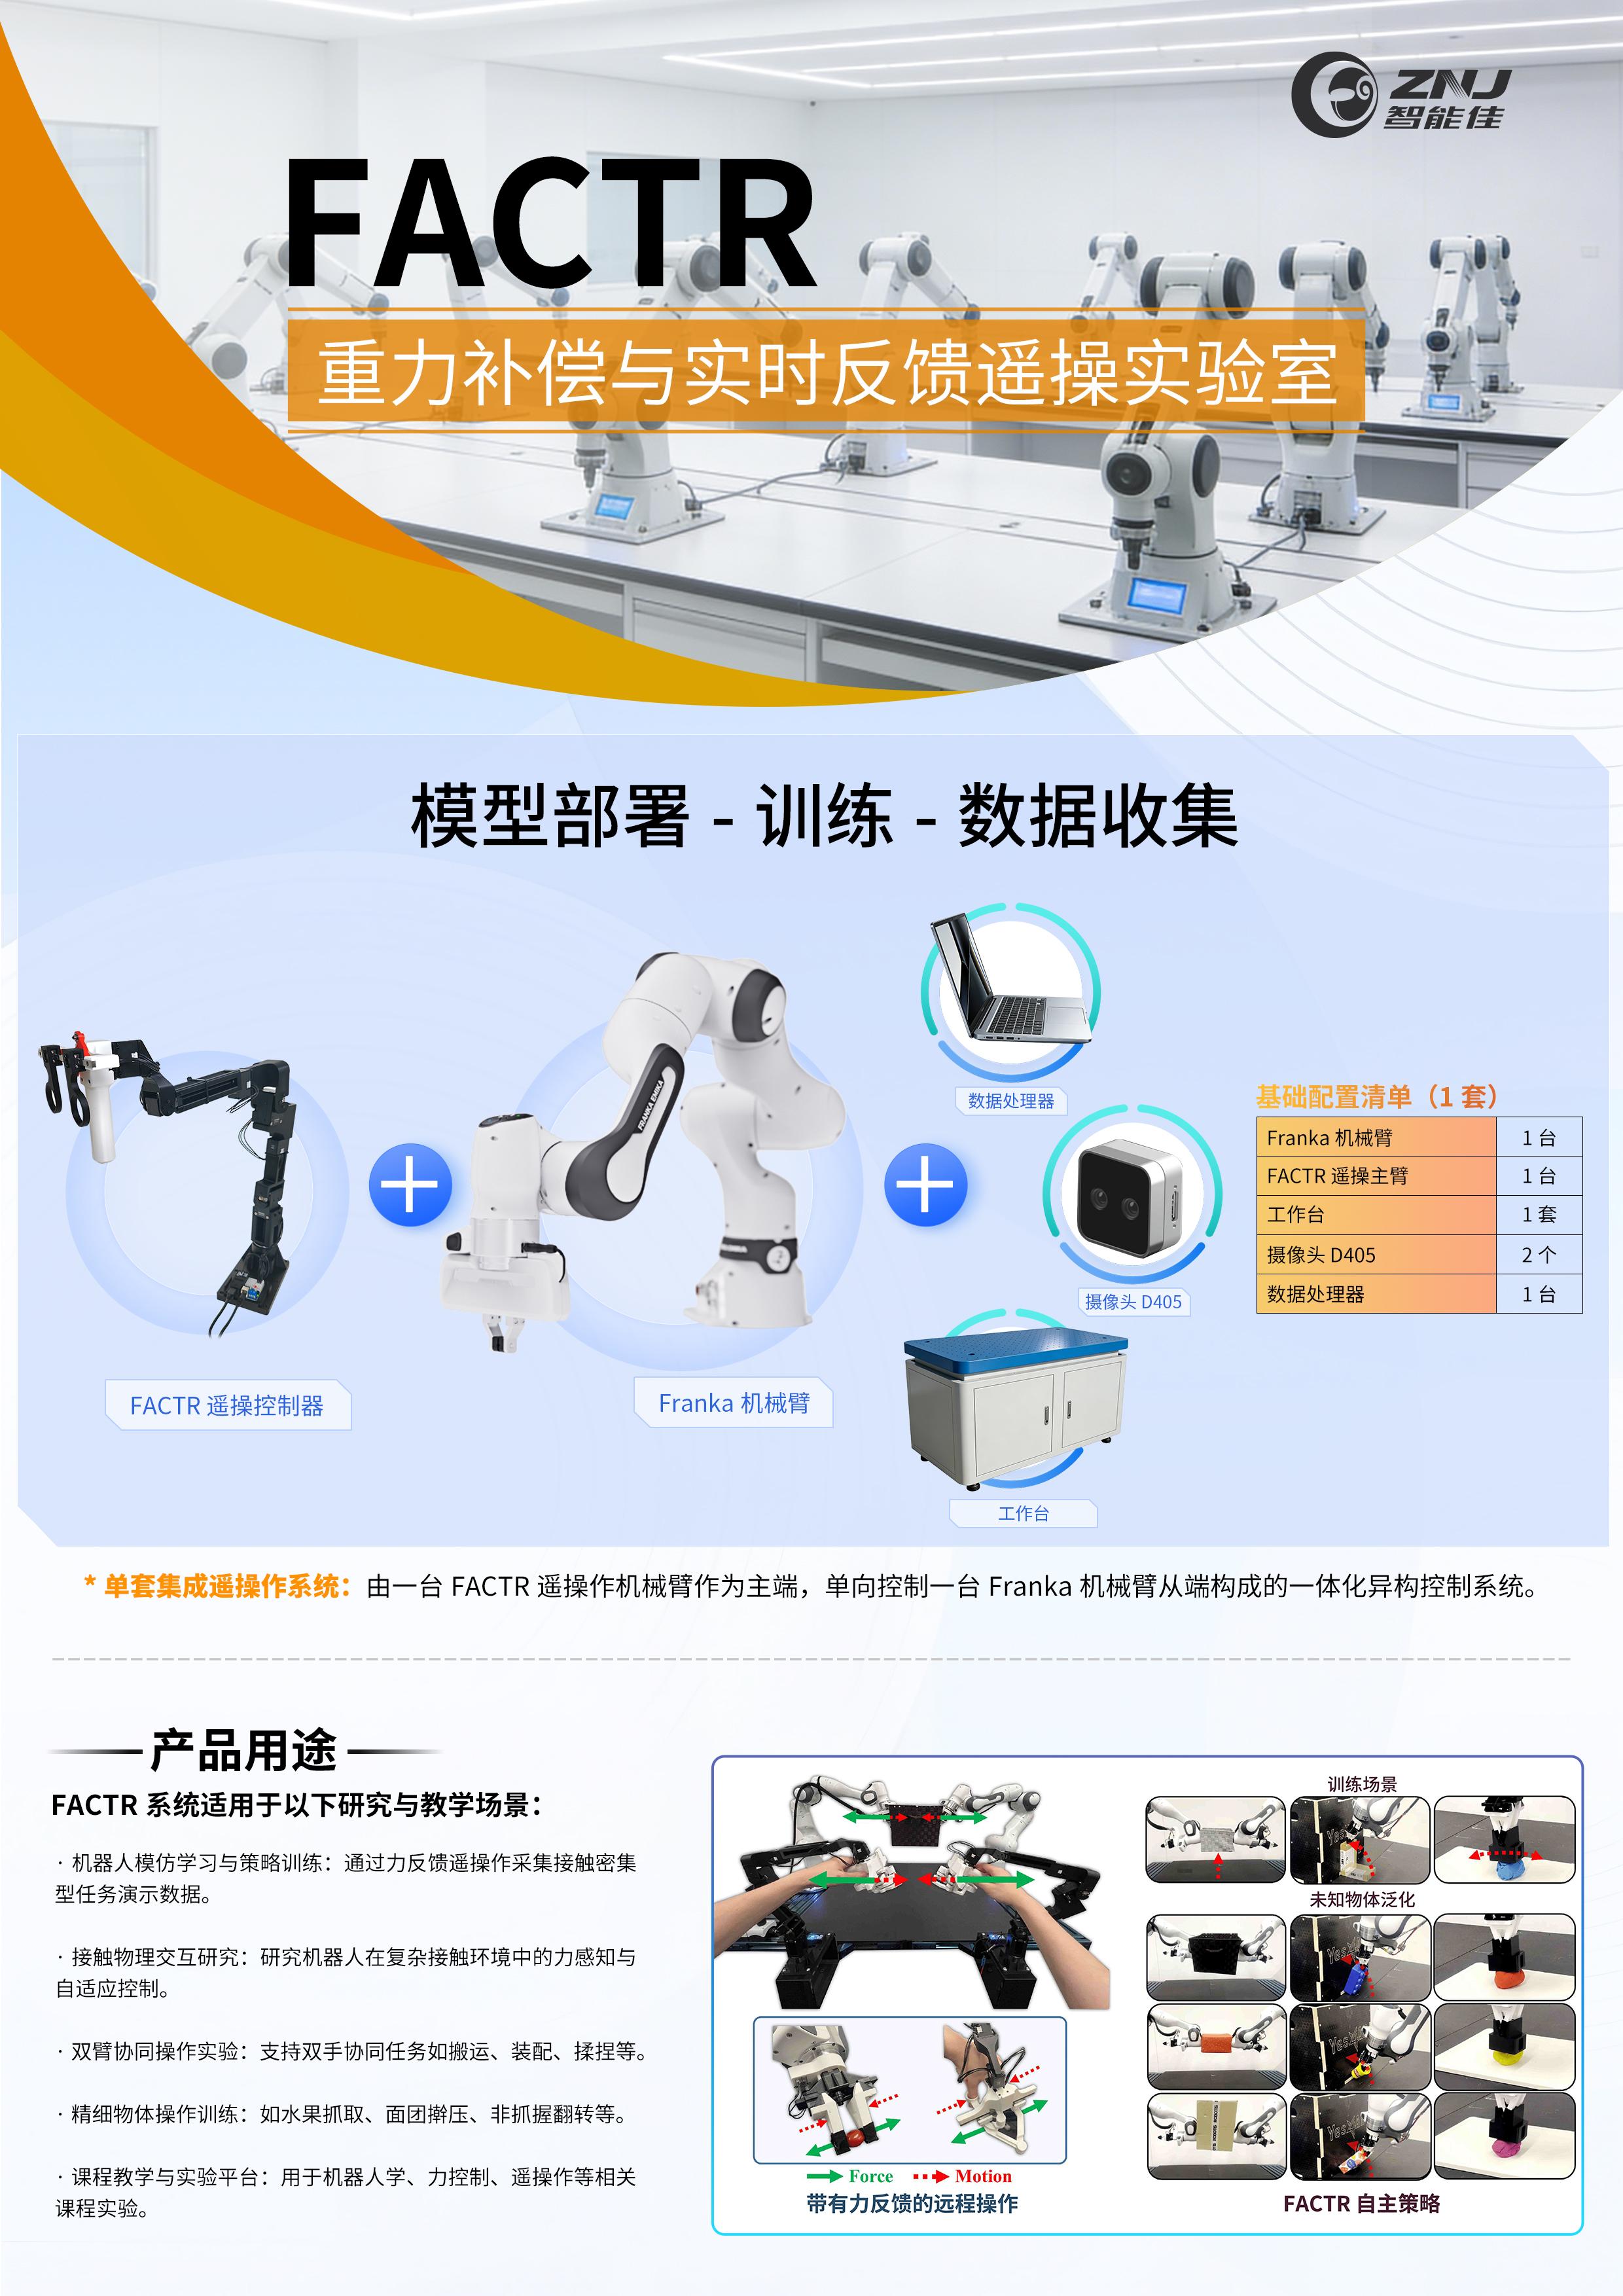
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
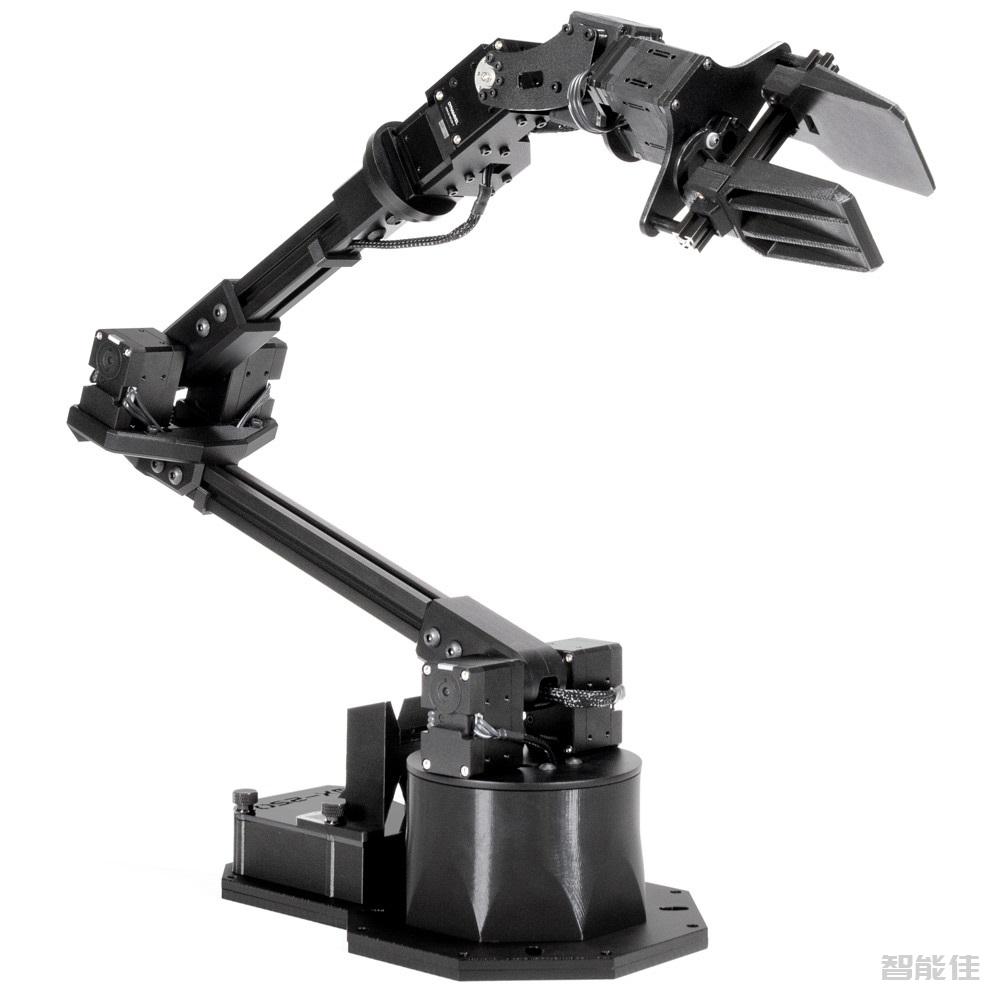
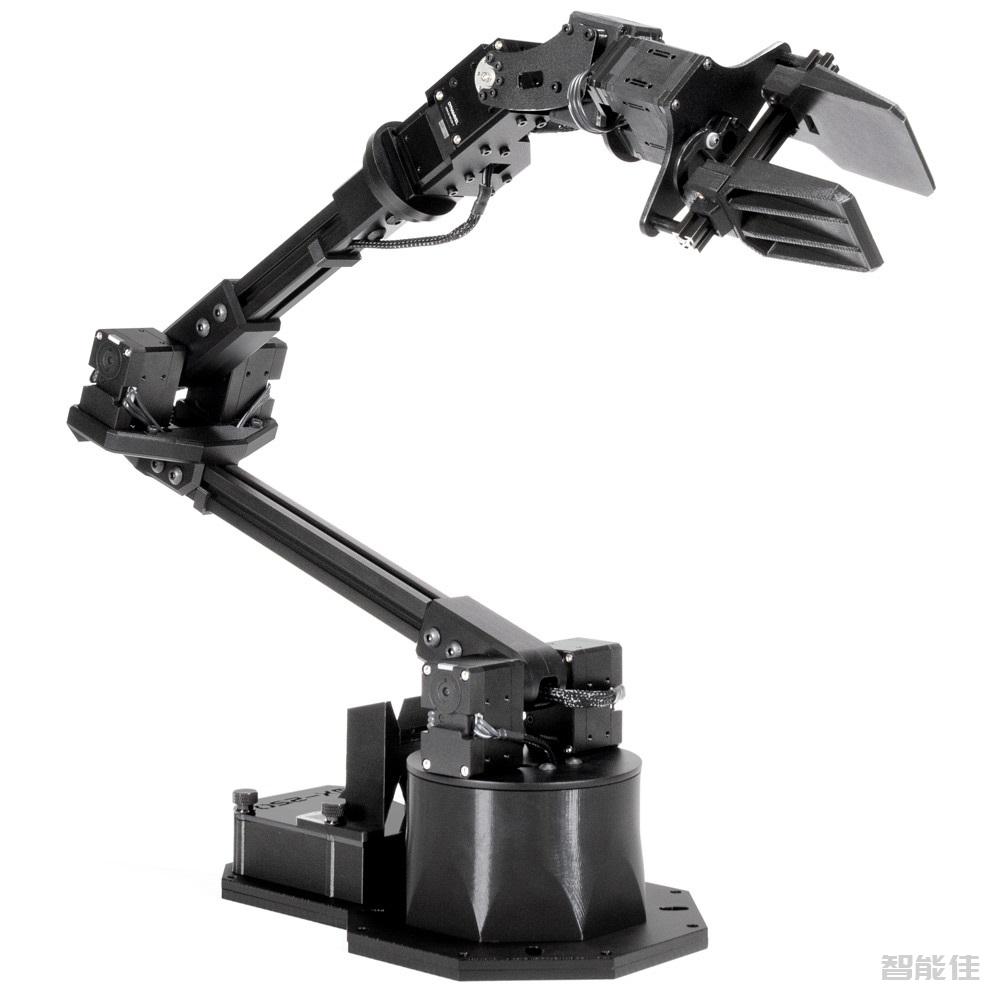
sudo apt install curlcurl 'https://raw.githubusercontent.com/Interbotix/interbotix_ros_manipulators/main/interbotix_ros_xsarms/install/amd64/xsarm_amd64_install.sh' > xsarm_amd64_install.shchmod +x xsarm_amd64_install.sh./xsarm_a...
操作演示视频 document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";通过在 RViz 中启动虚拟机器人模型并使用 joint_state_publisher来熟悉它。请注意,您必须指定将哪个手臂模型用作命令行参数。例如,可以使用以下命令启动 WidowX-250s 机械臂。确保在结束会话时在终端中按Ctrl-C 。测试仿真的机械臂:r...
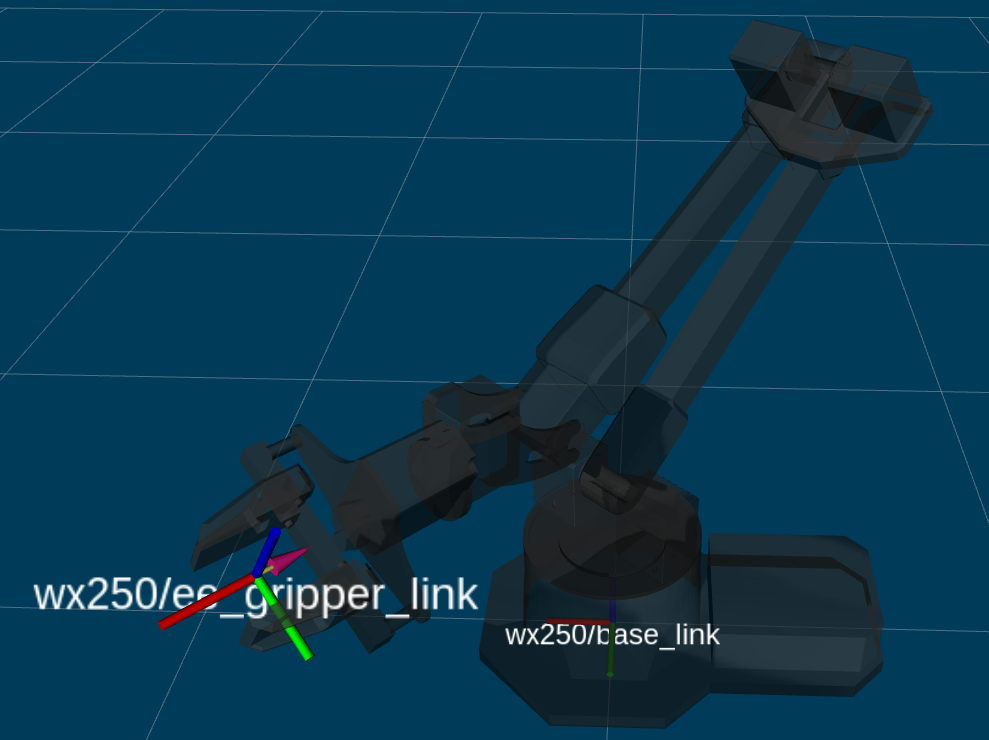
注意:如果自己的夹持器使用了Aloha2代的夹持器(夹手),此部分提供的代码示例的夹手部分的代码可能无法直接使用,因为夹手的量程和舵盘的安装方式发生了变化,代码里面的参数无法匹配,请谨慎使用。首先,打开终端并运行以下命令。roslaunch interbotix_xsarm_control xsarm_control.launch robot_model:=wx250s然后,在另一个终端中,导航到该目录并输入...cd ~/interbotix_ws/src/int...
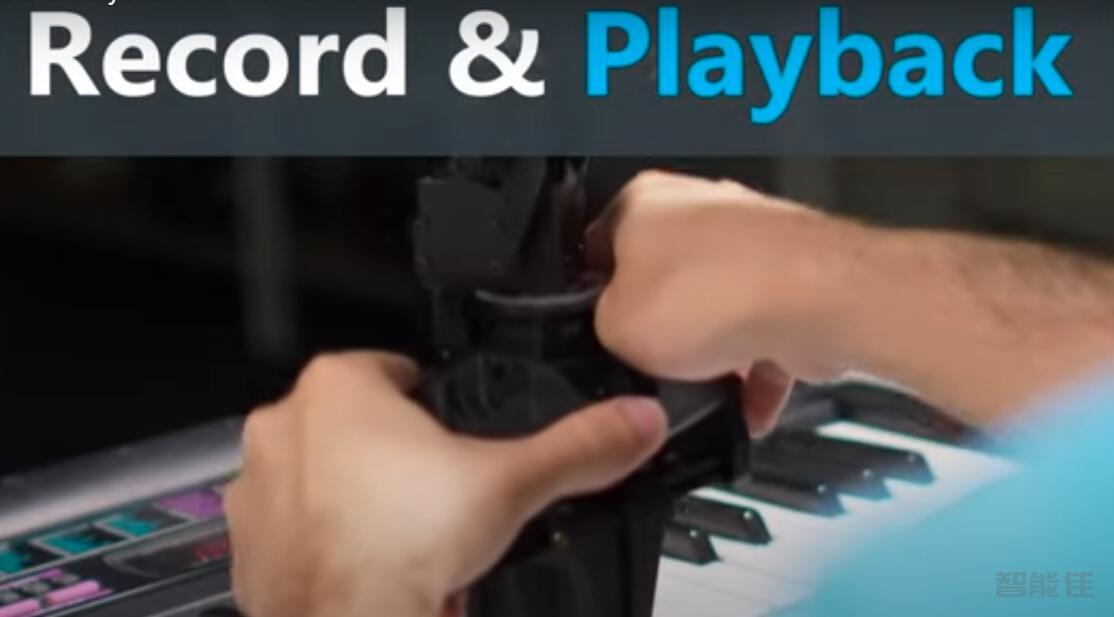
输入以下指令roslaunch interbotix_xsarm_puppet xsarm_puppet_single.launch robot_model:=wx250s record:=true回车,然后人为去让机械臂摆出不同的动作;结束按Ctrl+C,停止录制roslaunch interbotix_xsarm_puppet xsarm_puppet_single.launch robot_model:=wx250s playback:=true启动控制器。运行此部分后...
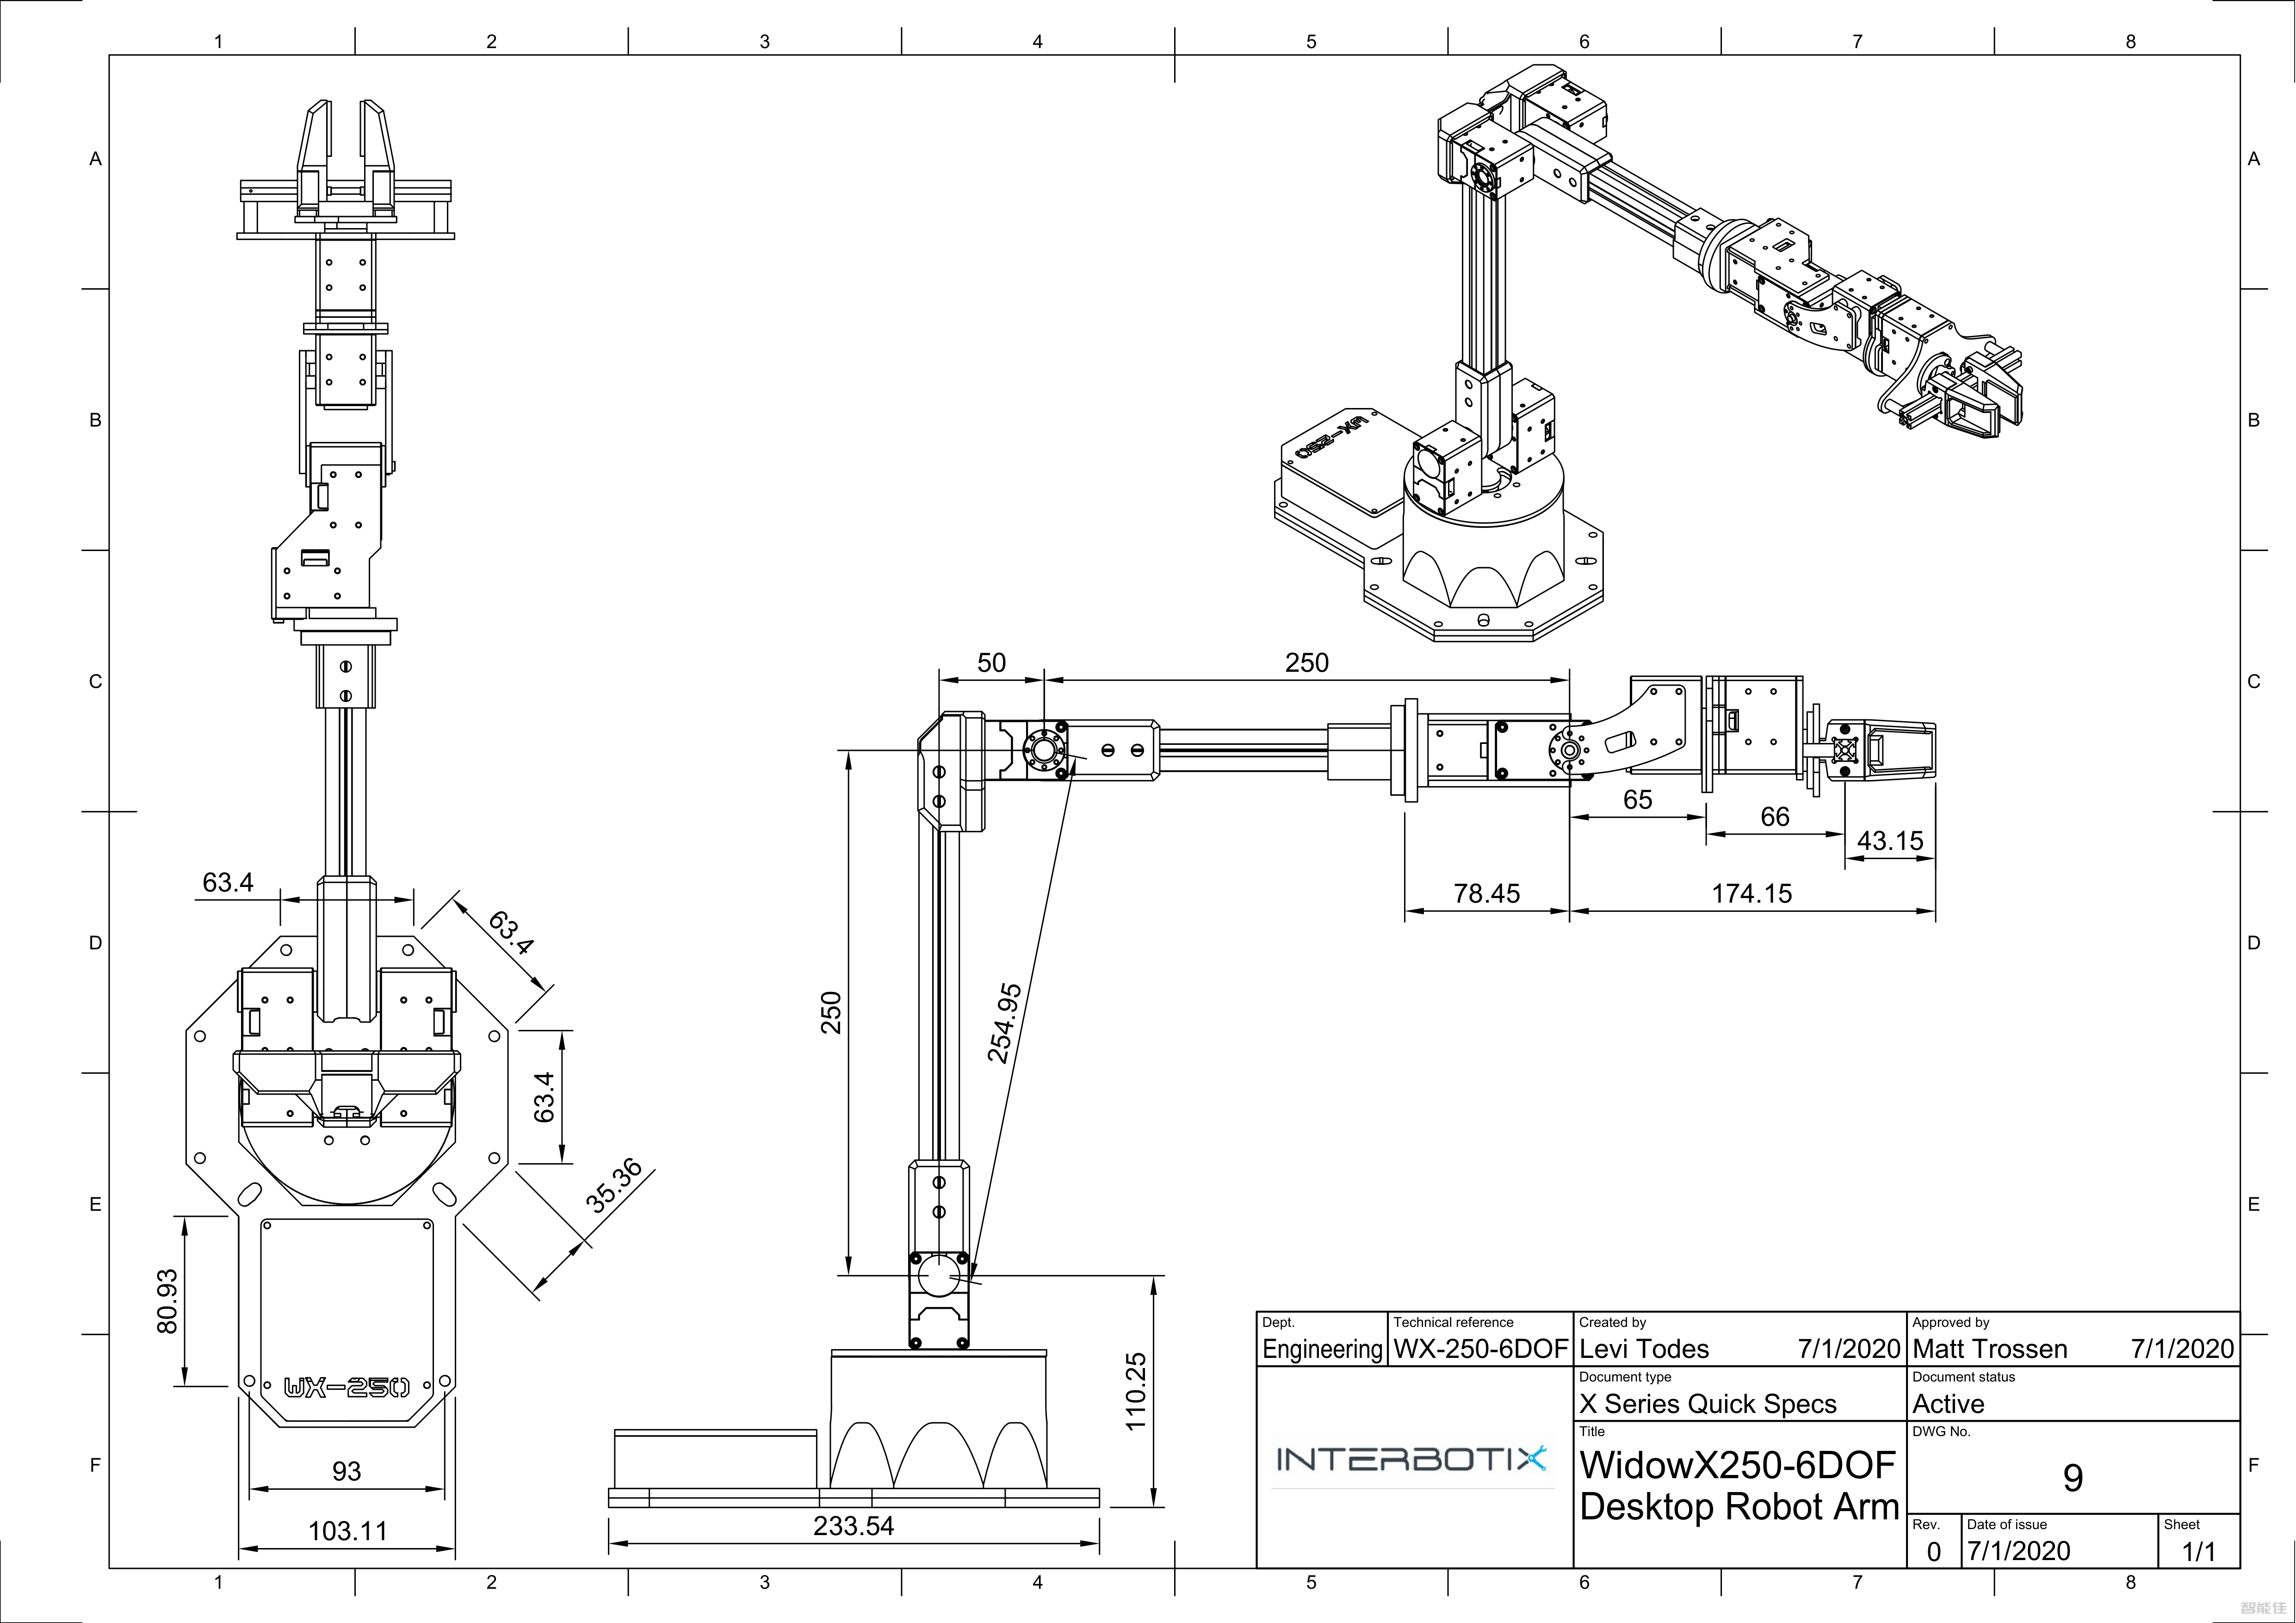
底座孔位示意图...
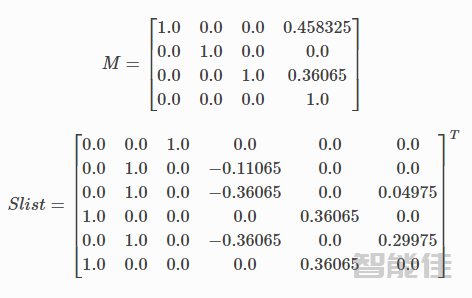
指数乘积(了解更多)...
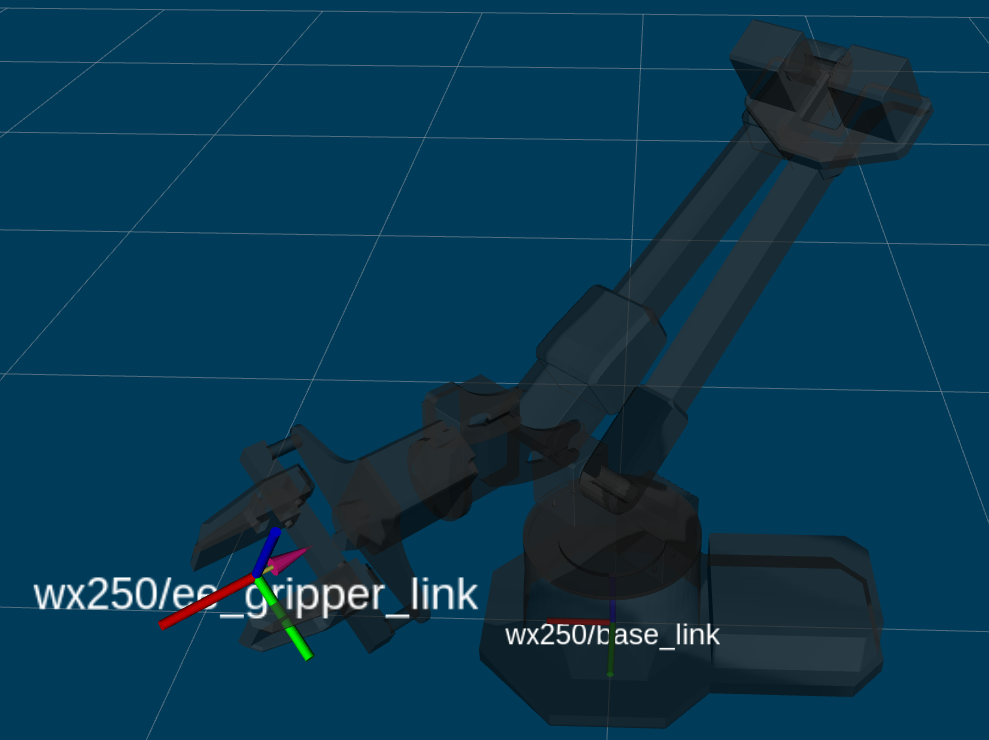
首先,打开终端并运行以下命令。ros2 launch interbotix_xsarm_control xsarm_control.launch.py robot_model:=wx250s然后,在另一个终端中,导航到该目录并输入...cd ~/interbotix_ws/src/interbotix_ros_manipulators/interbotix_ros_xsarms/interbotix_xsarm_control/demos python3 barte...
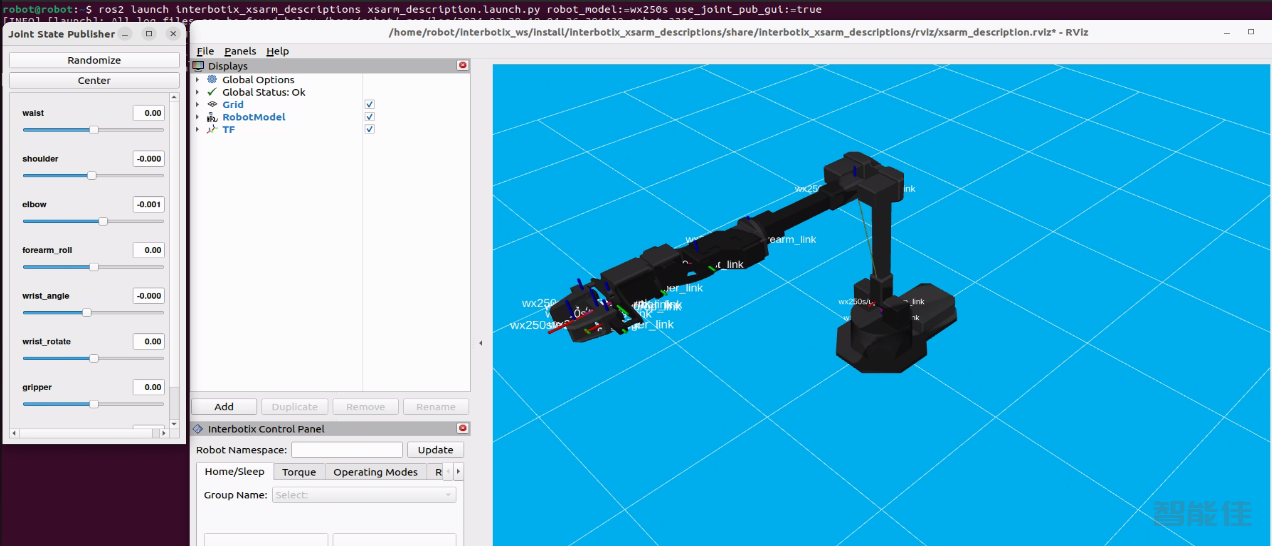
通过在 RViz 中启动虚拟机器人模型并使用 joint_state_publisher来熟悉它。请注意,您必须指定将哪个手臂模型用作命令行参数。例如,可以使用以下命令启动 WidowX-250S机械臂。确保在结束会话时在终端中按Ctrl-C 。ros2 launch interbotix_xsarm_descriptions xsarm_description.launch.py robot_model:=wx250s use_joint_pub_gui:=true通过在终...
前提:已经安装了ROS安装依赖包(Kinetic)sudo apt-get install ros-kinetic-joy ros-kinetic-teleop-twist-joy ros-kinetic-teleop-twist-keyboard ros-kinetic-laser-proc ros-kinetic-rgbd-launch ros-kinetic-depthimage-to-laserscan ros-kinetic-rosserial-arduino ro...
安装ROS功能包(Kinetic)如果没有创建工作空间,先创建一个mkdir -p ~/catkin_ws/srccd ~/catkin_ws/src/git clone -b kinetic-devel https://github.com/ROBOTIS-GIT/DynamixelSDK.gitgit clone -b kinetic-devel https://github.com/ROBOTIS-GIT/turtlebot3_msgs.gitgit clone -b...