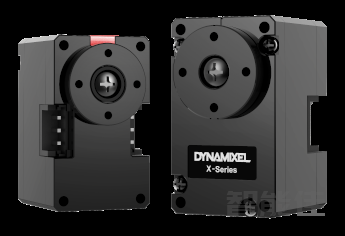
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
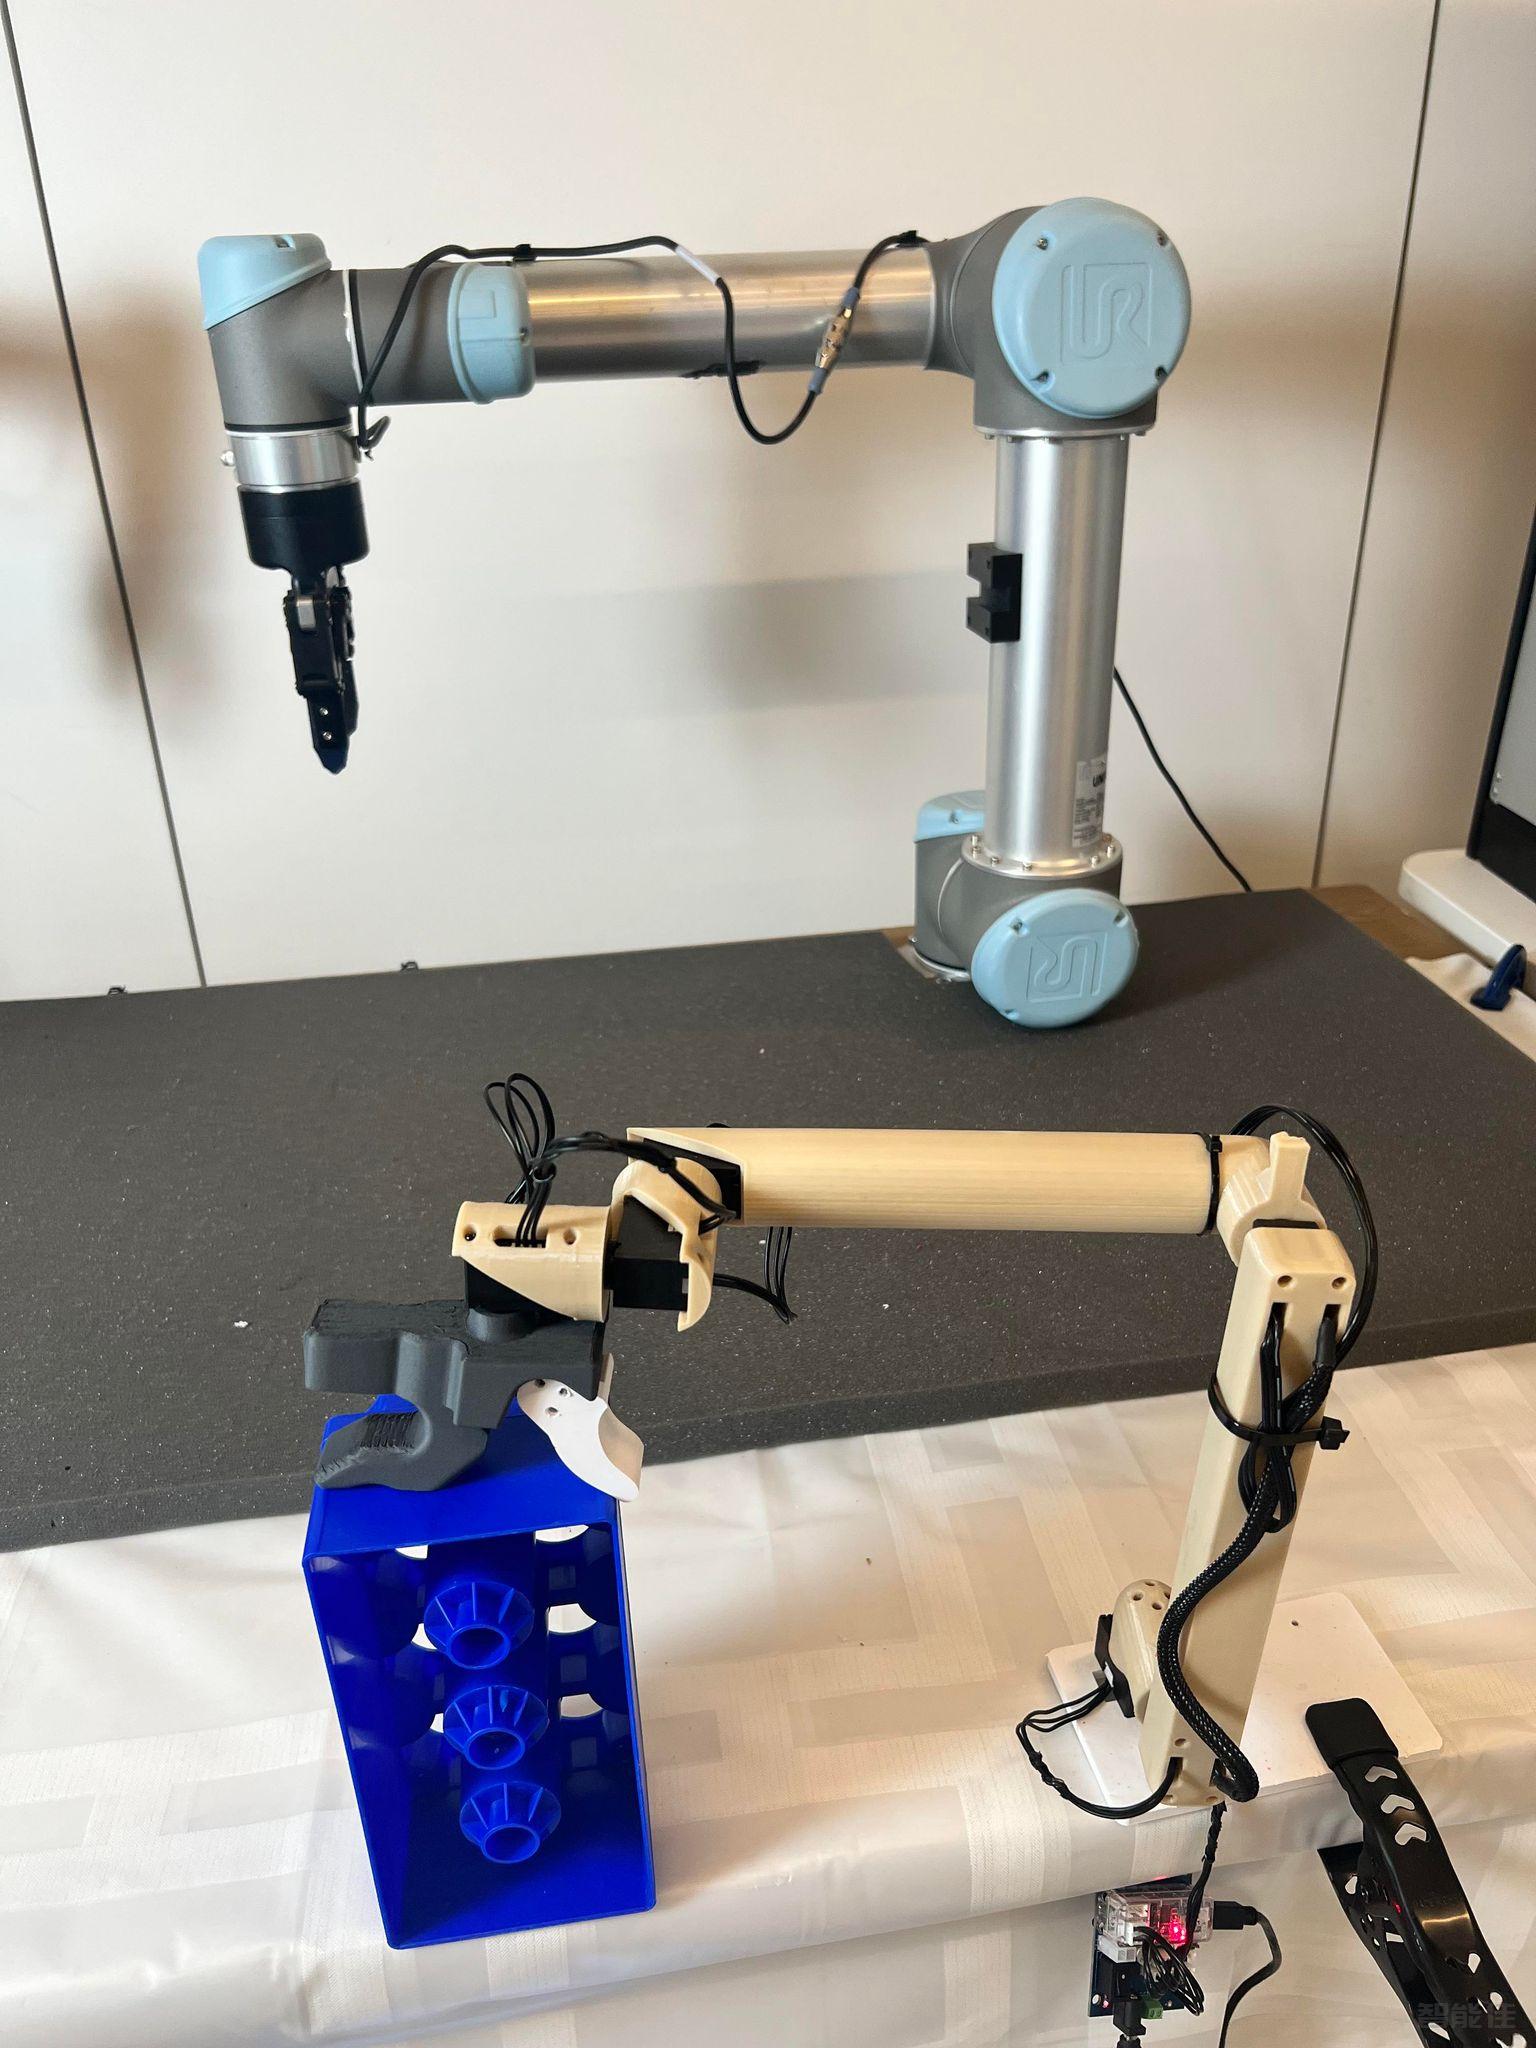
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
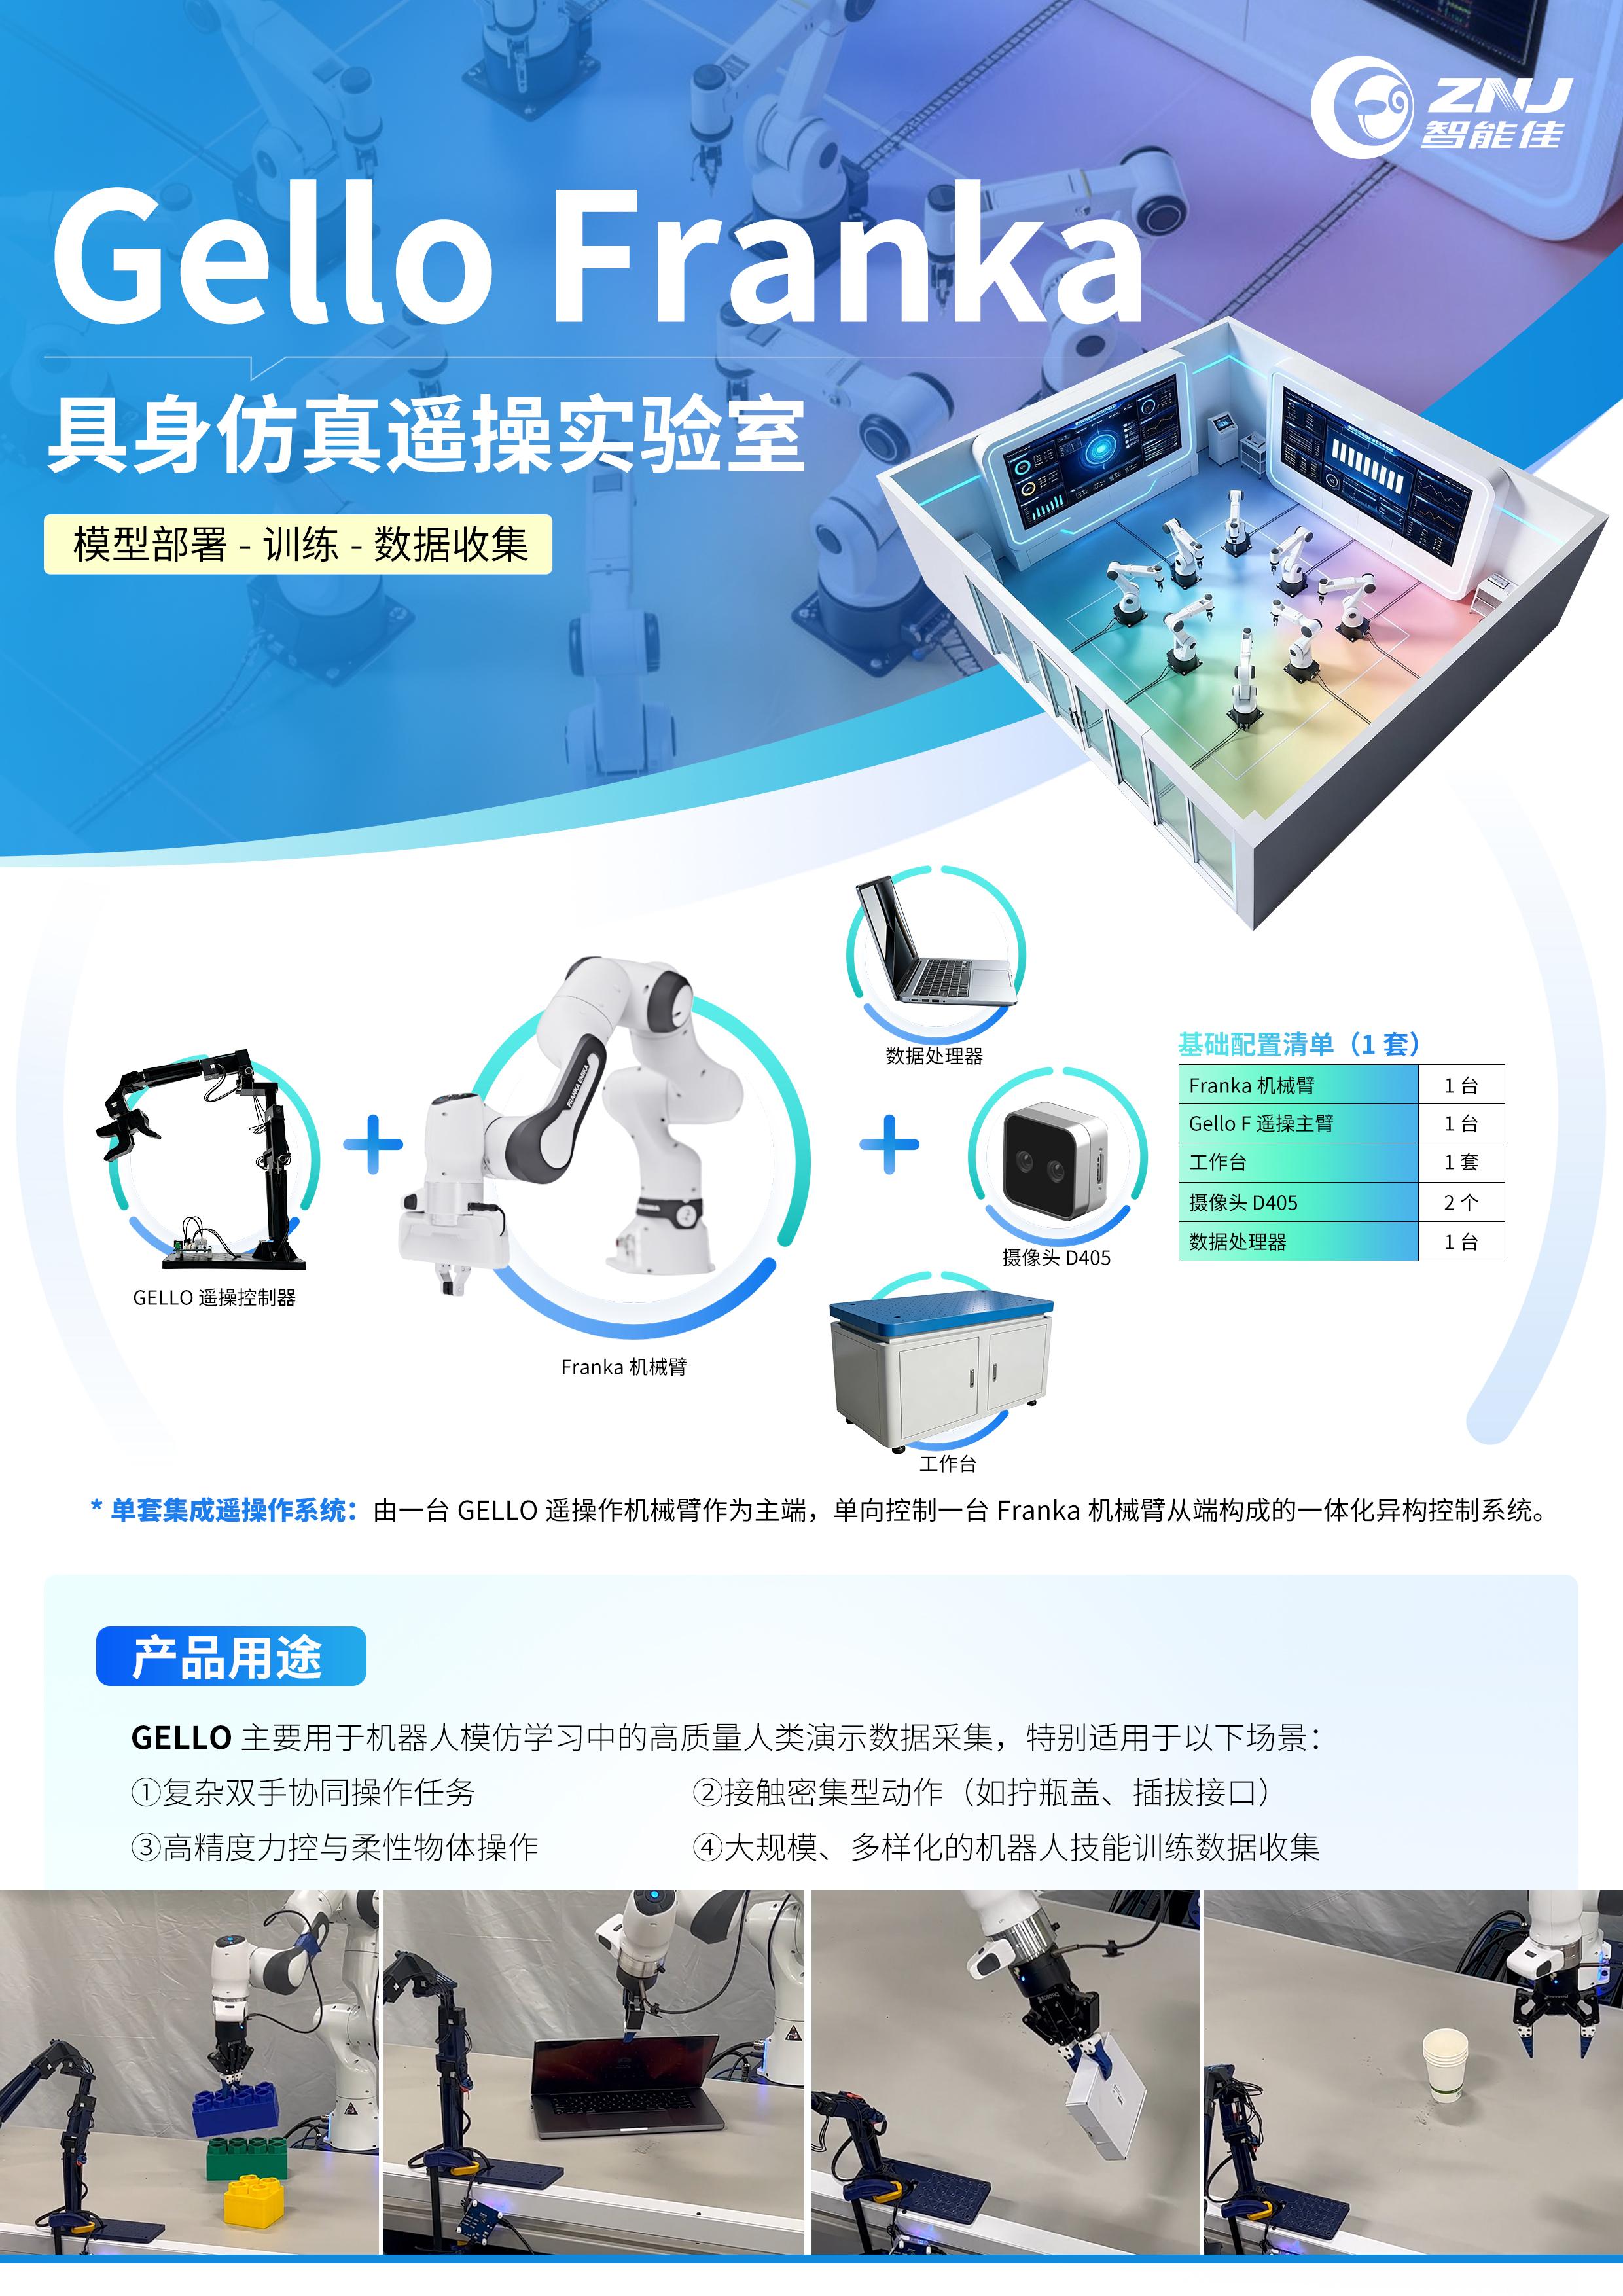
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
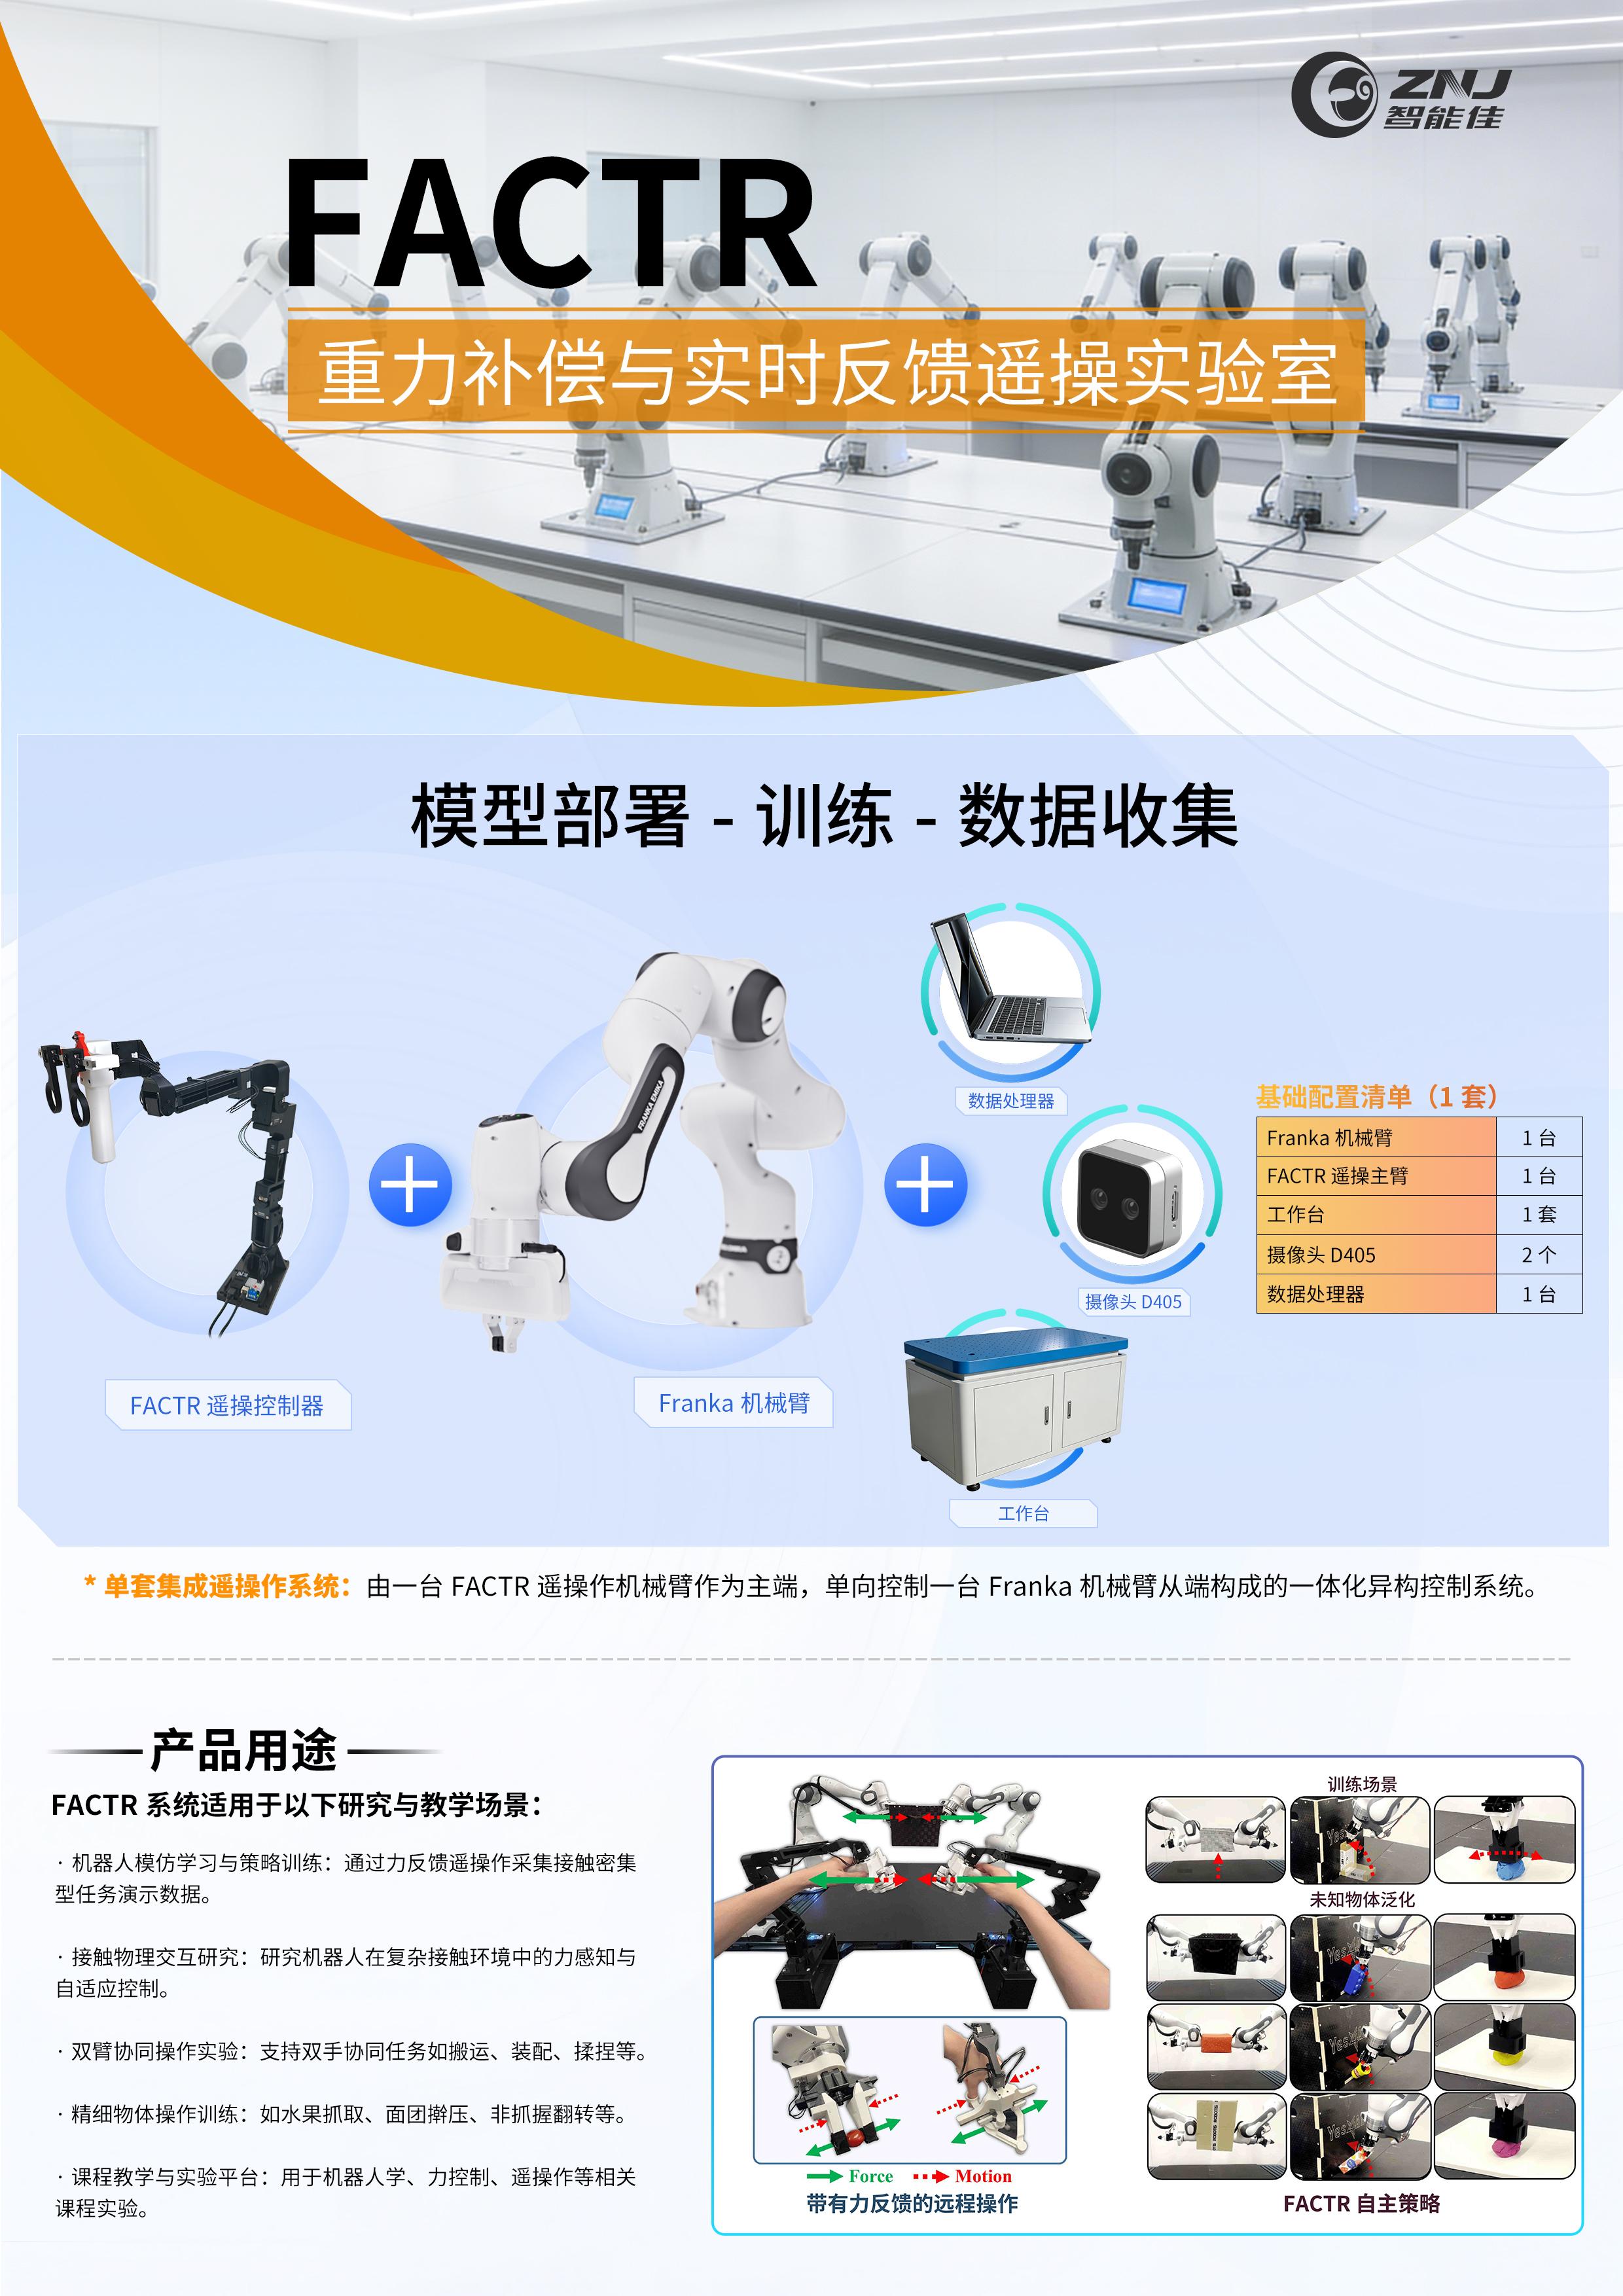
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
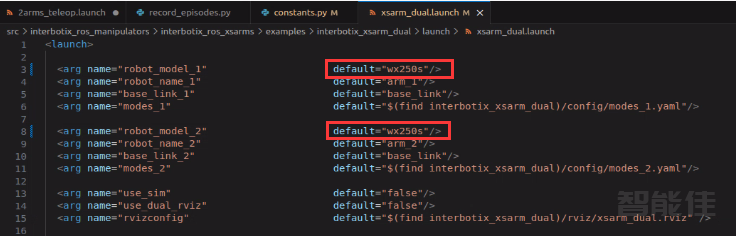
仿真:直接修改代码xsarm_dual.launch 或者新建xsarm_dual_wx250s.launch<launch>
<arg name="robot_model_1" &nbs...
直接修改代码xsarm_dual.launch 或者新建xsarm_dual_vx300s.launch<launch>
<arg name="robot_model_1" &...
新建xsarm_two_arms.launch<launch>
<arg name="robot_model_1" default="vx30...
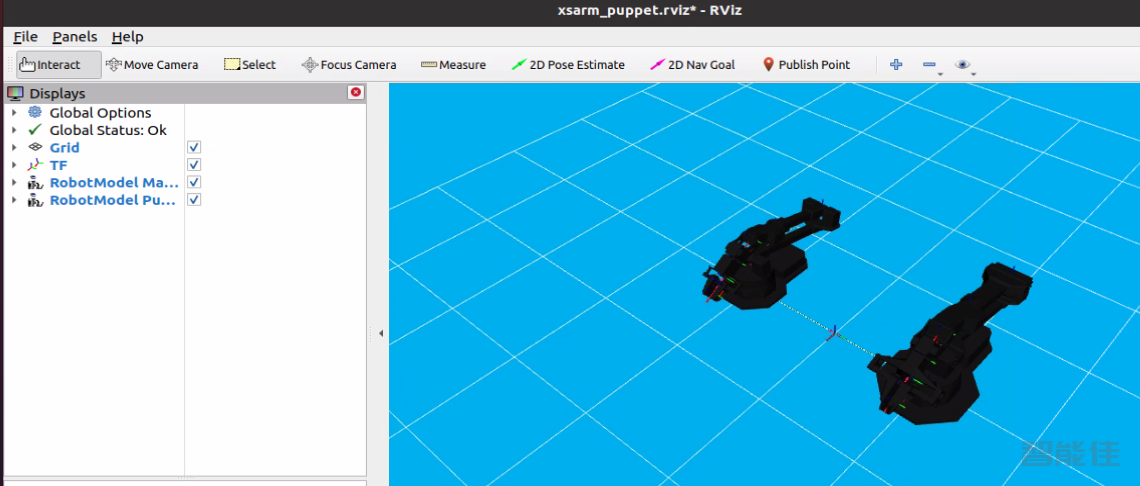
运行以下指令:roslaunch interbotix_xsarm_puppet xsarm_puppet.launch robot_model_master:=wx250s robot_model_puppet:=vx300s use_sim:=truecd ~/interbotix_ws/src/interbotix_ros_manipulators/interbotix_ros_xsarms/examples/python_demos添加并修改bar...
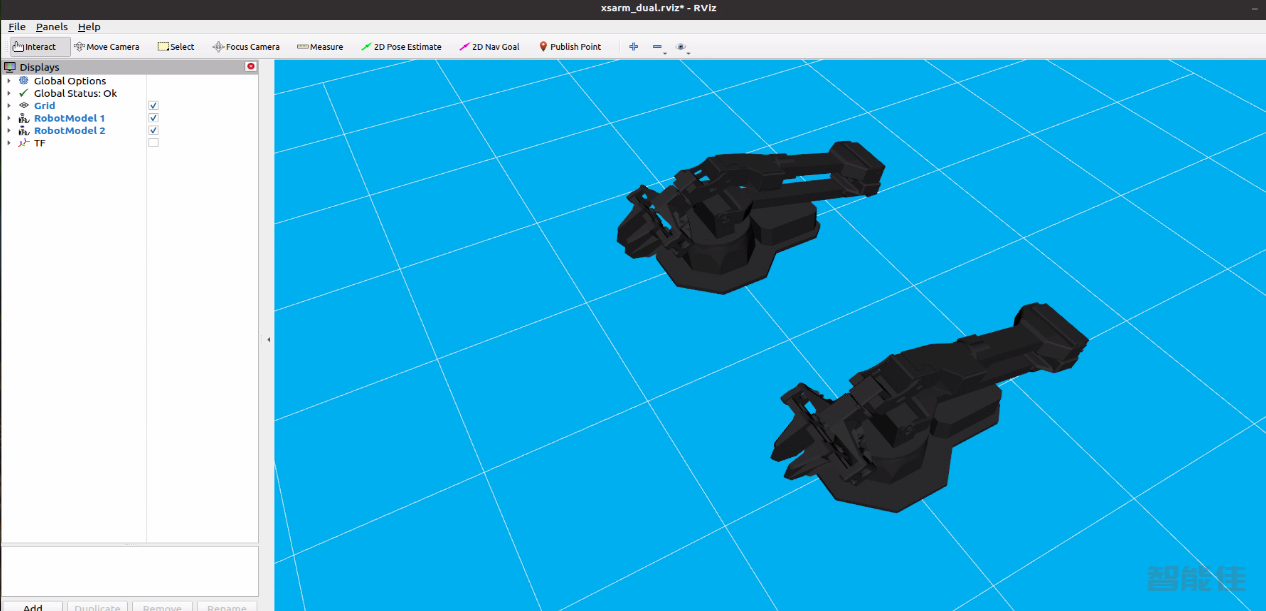
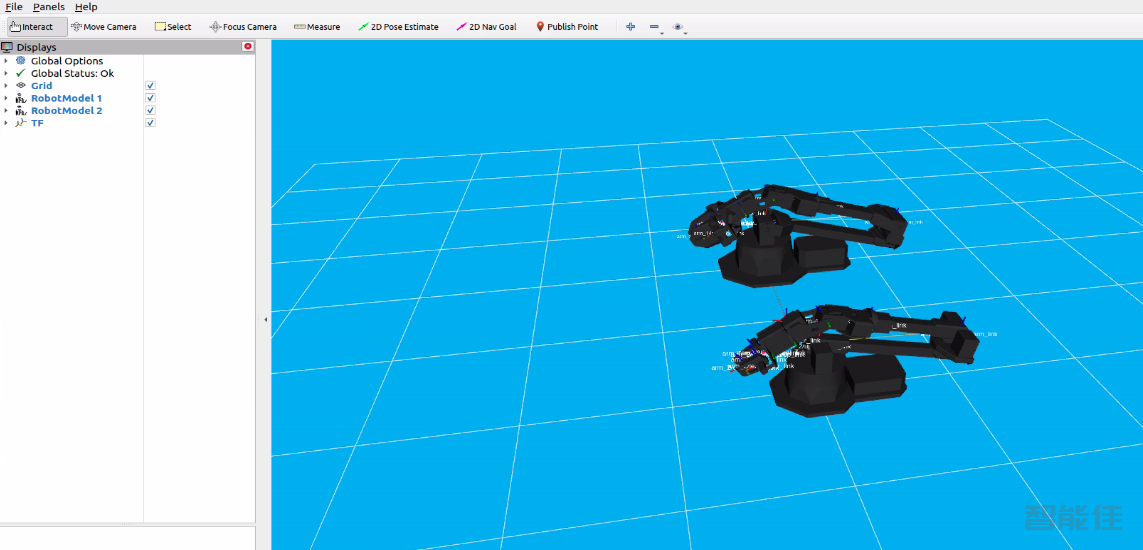
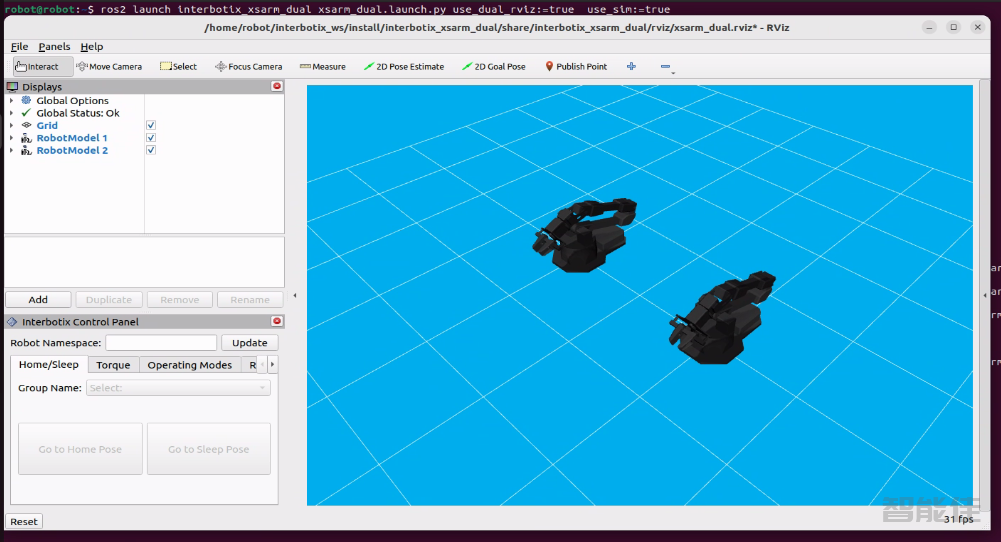
双臂仿真操作ros2 launch interbotix_xsarm_dual xsarm_dual.launch.py use_dual_rviz:=true use_sim:=truecd /home/robot/interbotix_ws/src/interbotix_ros_manipulators/interbotix_ros_xsarms/examples/interbotix_xsarm_dual/demos/python3 xsarm_dual.p...
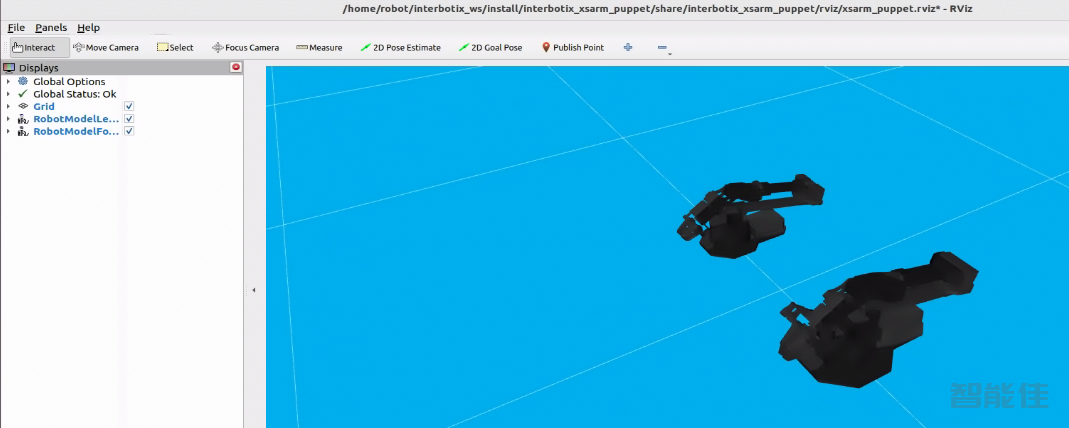
运行如下指令:ros2 launch interbotix_xsarm_puppet xsarm_puppet.launch.py robot_model_leader:=wx250s robot_model_follower:=vx300s use_sim:=truecd ~/interbotix_ws/src/interbotix_ros_manipulators/interbotix_ros_xsarms/interbotix_xsarm_...
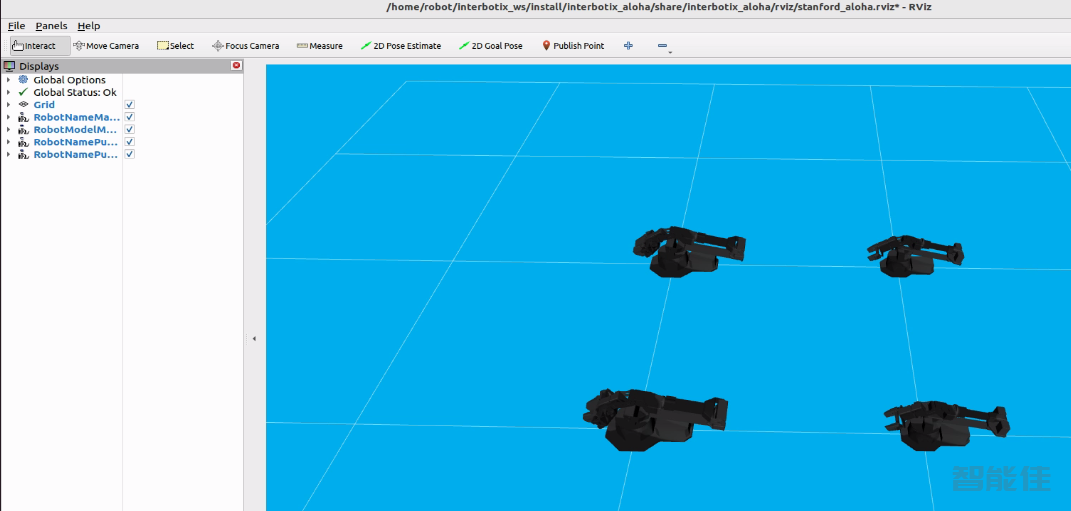
ros2 launch interbotix_aloha xsarm_puppet.launch.py use_sim:=truecd ~/interbotix_ws/src/interbotix_aloha/demo/python3 bartender_puppet.py...
Robomimic是斯坦福大学开发的一个用于机器人演示学习的框架。它提供了在机器人操作领域收集的广泛的演示数据集,以及从这些数据集学习的学习算法。该项目是通过模拟环境更深层次的推进机器人智能(ARISE)计划的一部分,旨在降低人工智能和机器人交叉领域前沿研究的进入门槛。...
#引入 ROS1 Python 客户端库,负责节点、日志、定时器、sleep 等。
import rospy
#引入 Interbotix 消息类型,用来向单个关节发布命令(这里是夹爪)。
from interbotix_xs_msgs.msg import JointSingleCommand
# 引入 Interbotix 的底层核心通...
Failed to open port at '/dev/ttyDXL'cd ~/interbotix_ws/srccd interbotix_ros_core/interbotix_ros_xseries/interbotix_xs_sdksudo cp 99-interbotix-udev.rules /etc/udev/rules.d/sudo udevadm control --reload-rules && sudo udevadm...