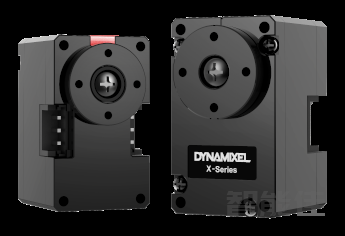
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
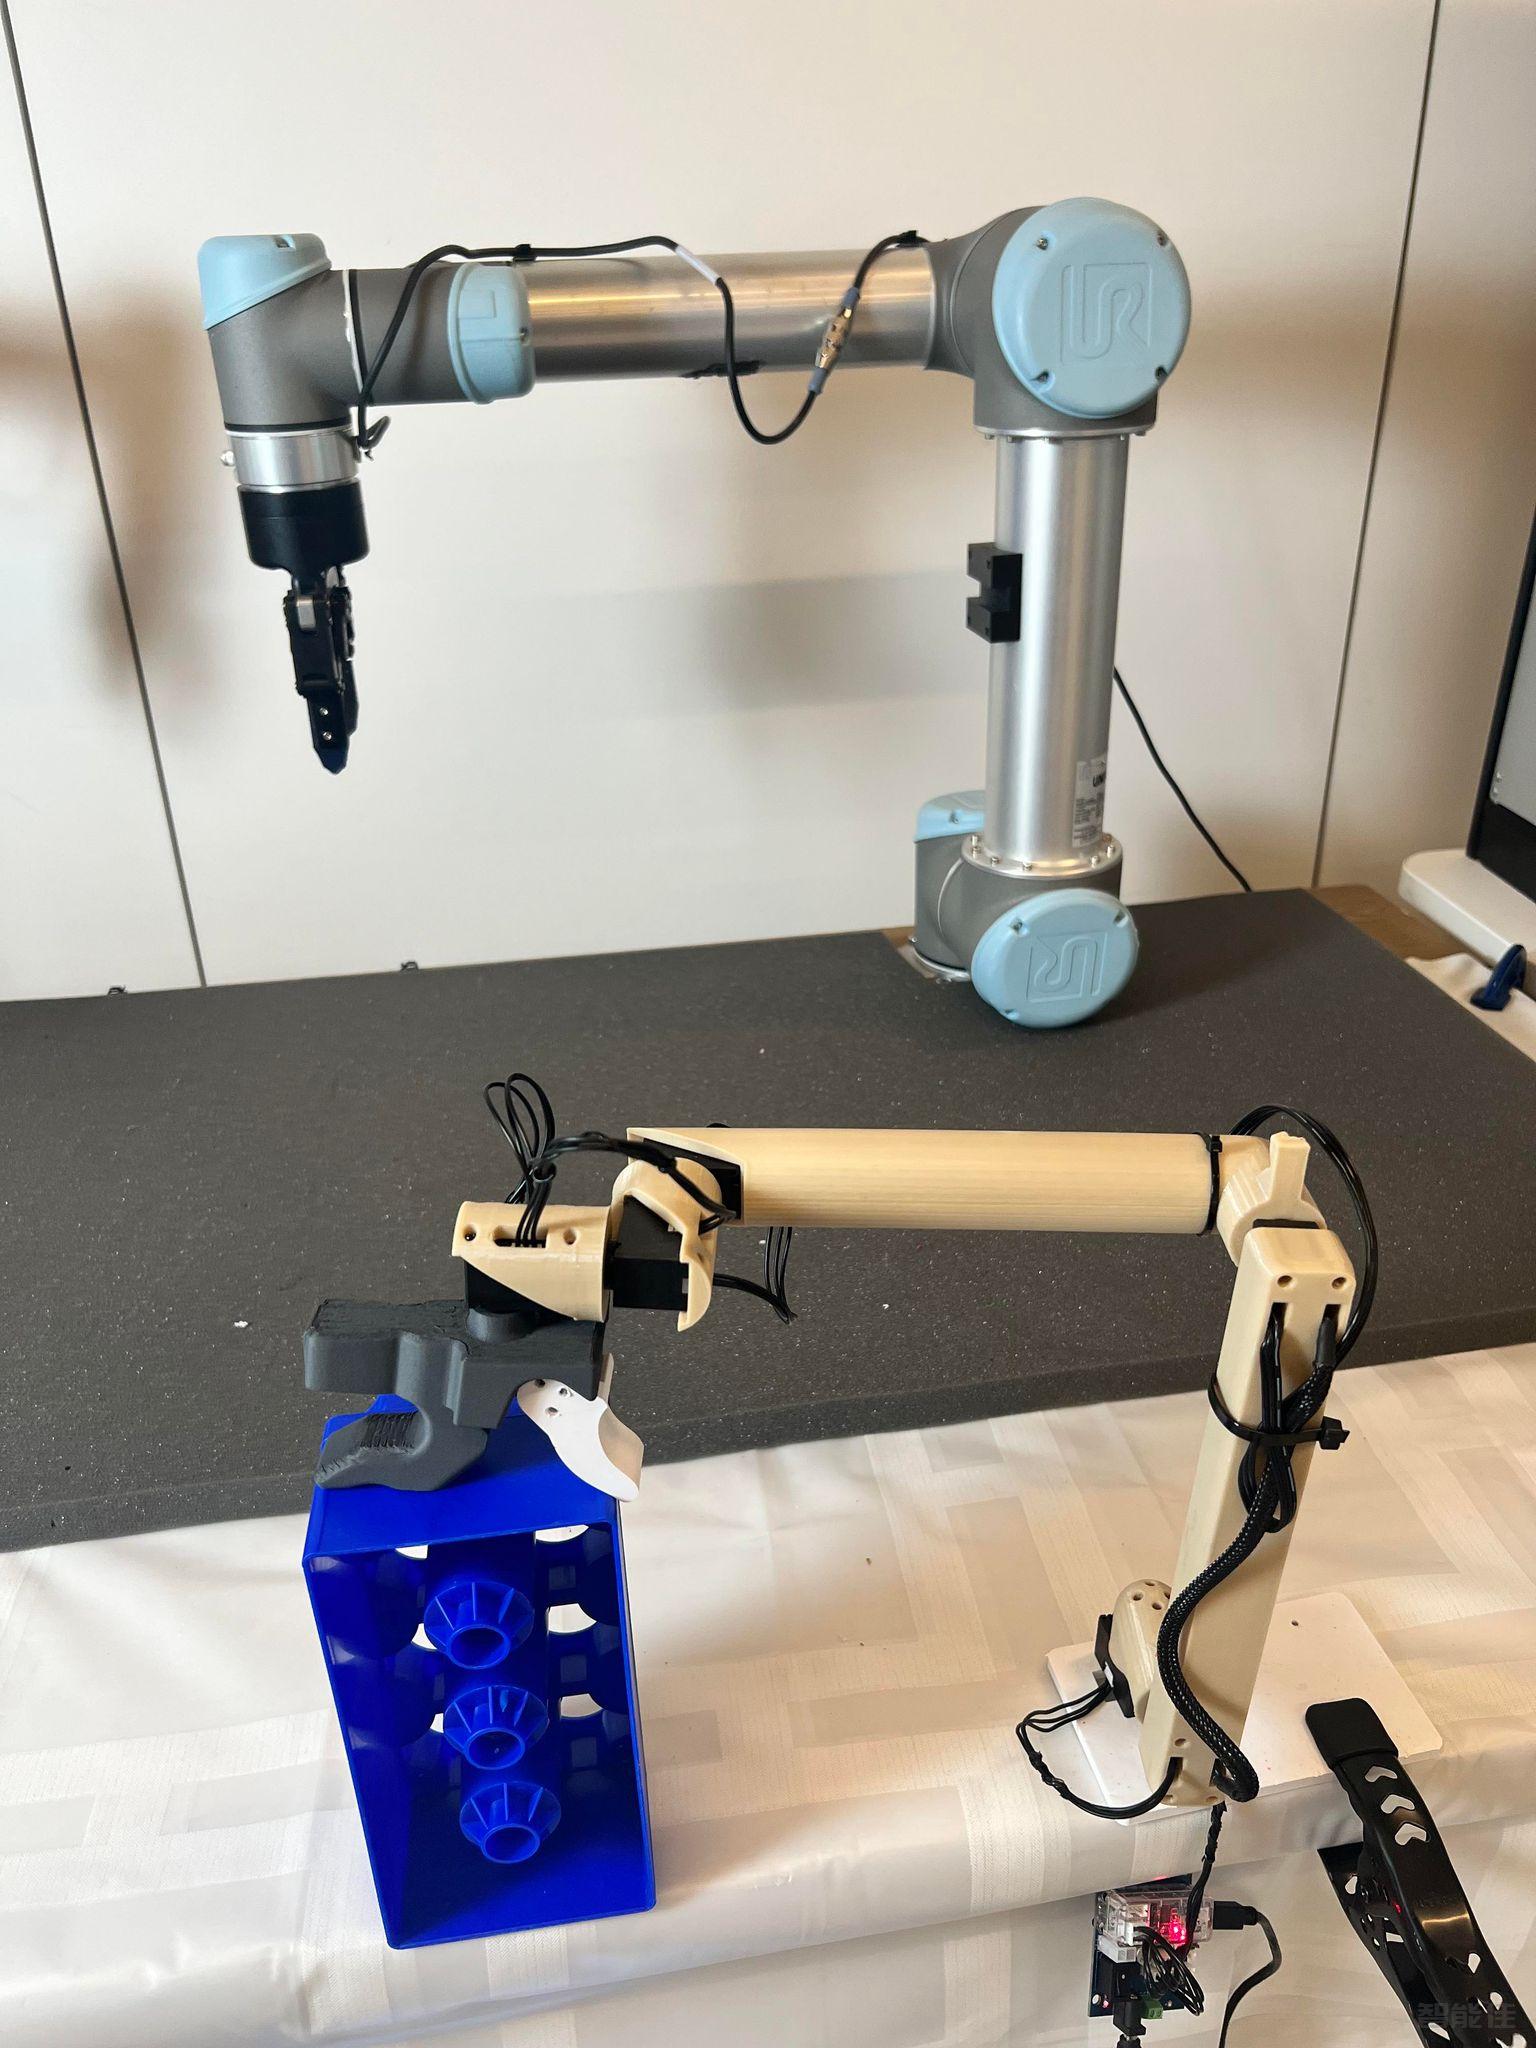
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
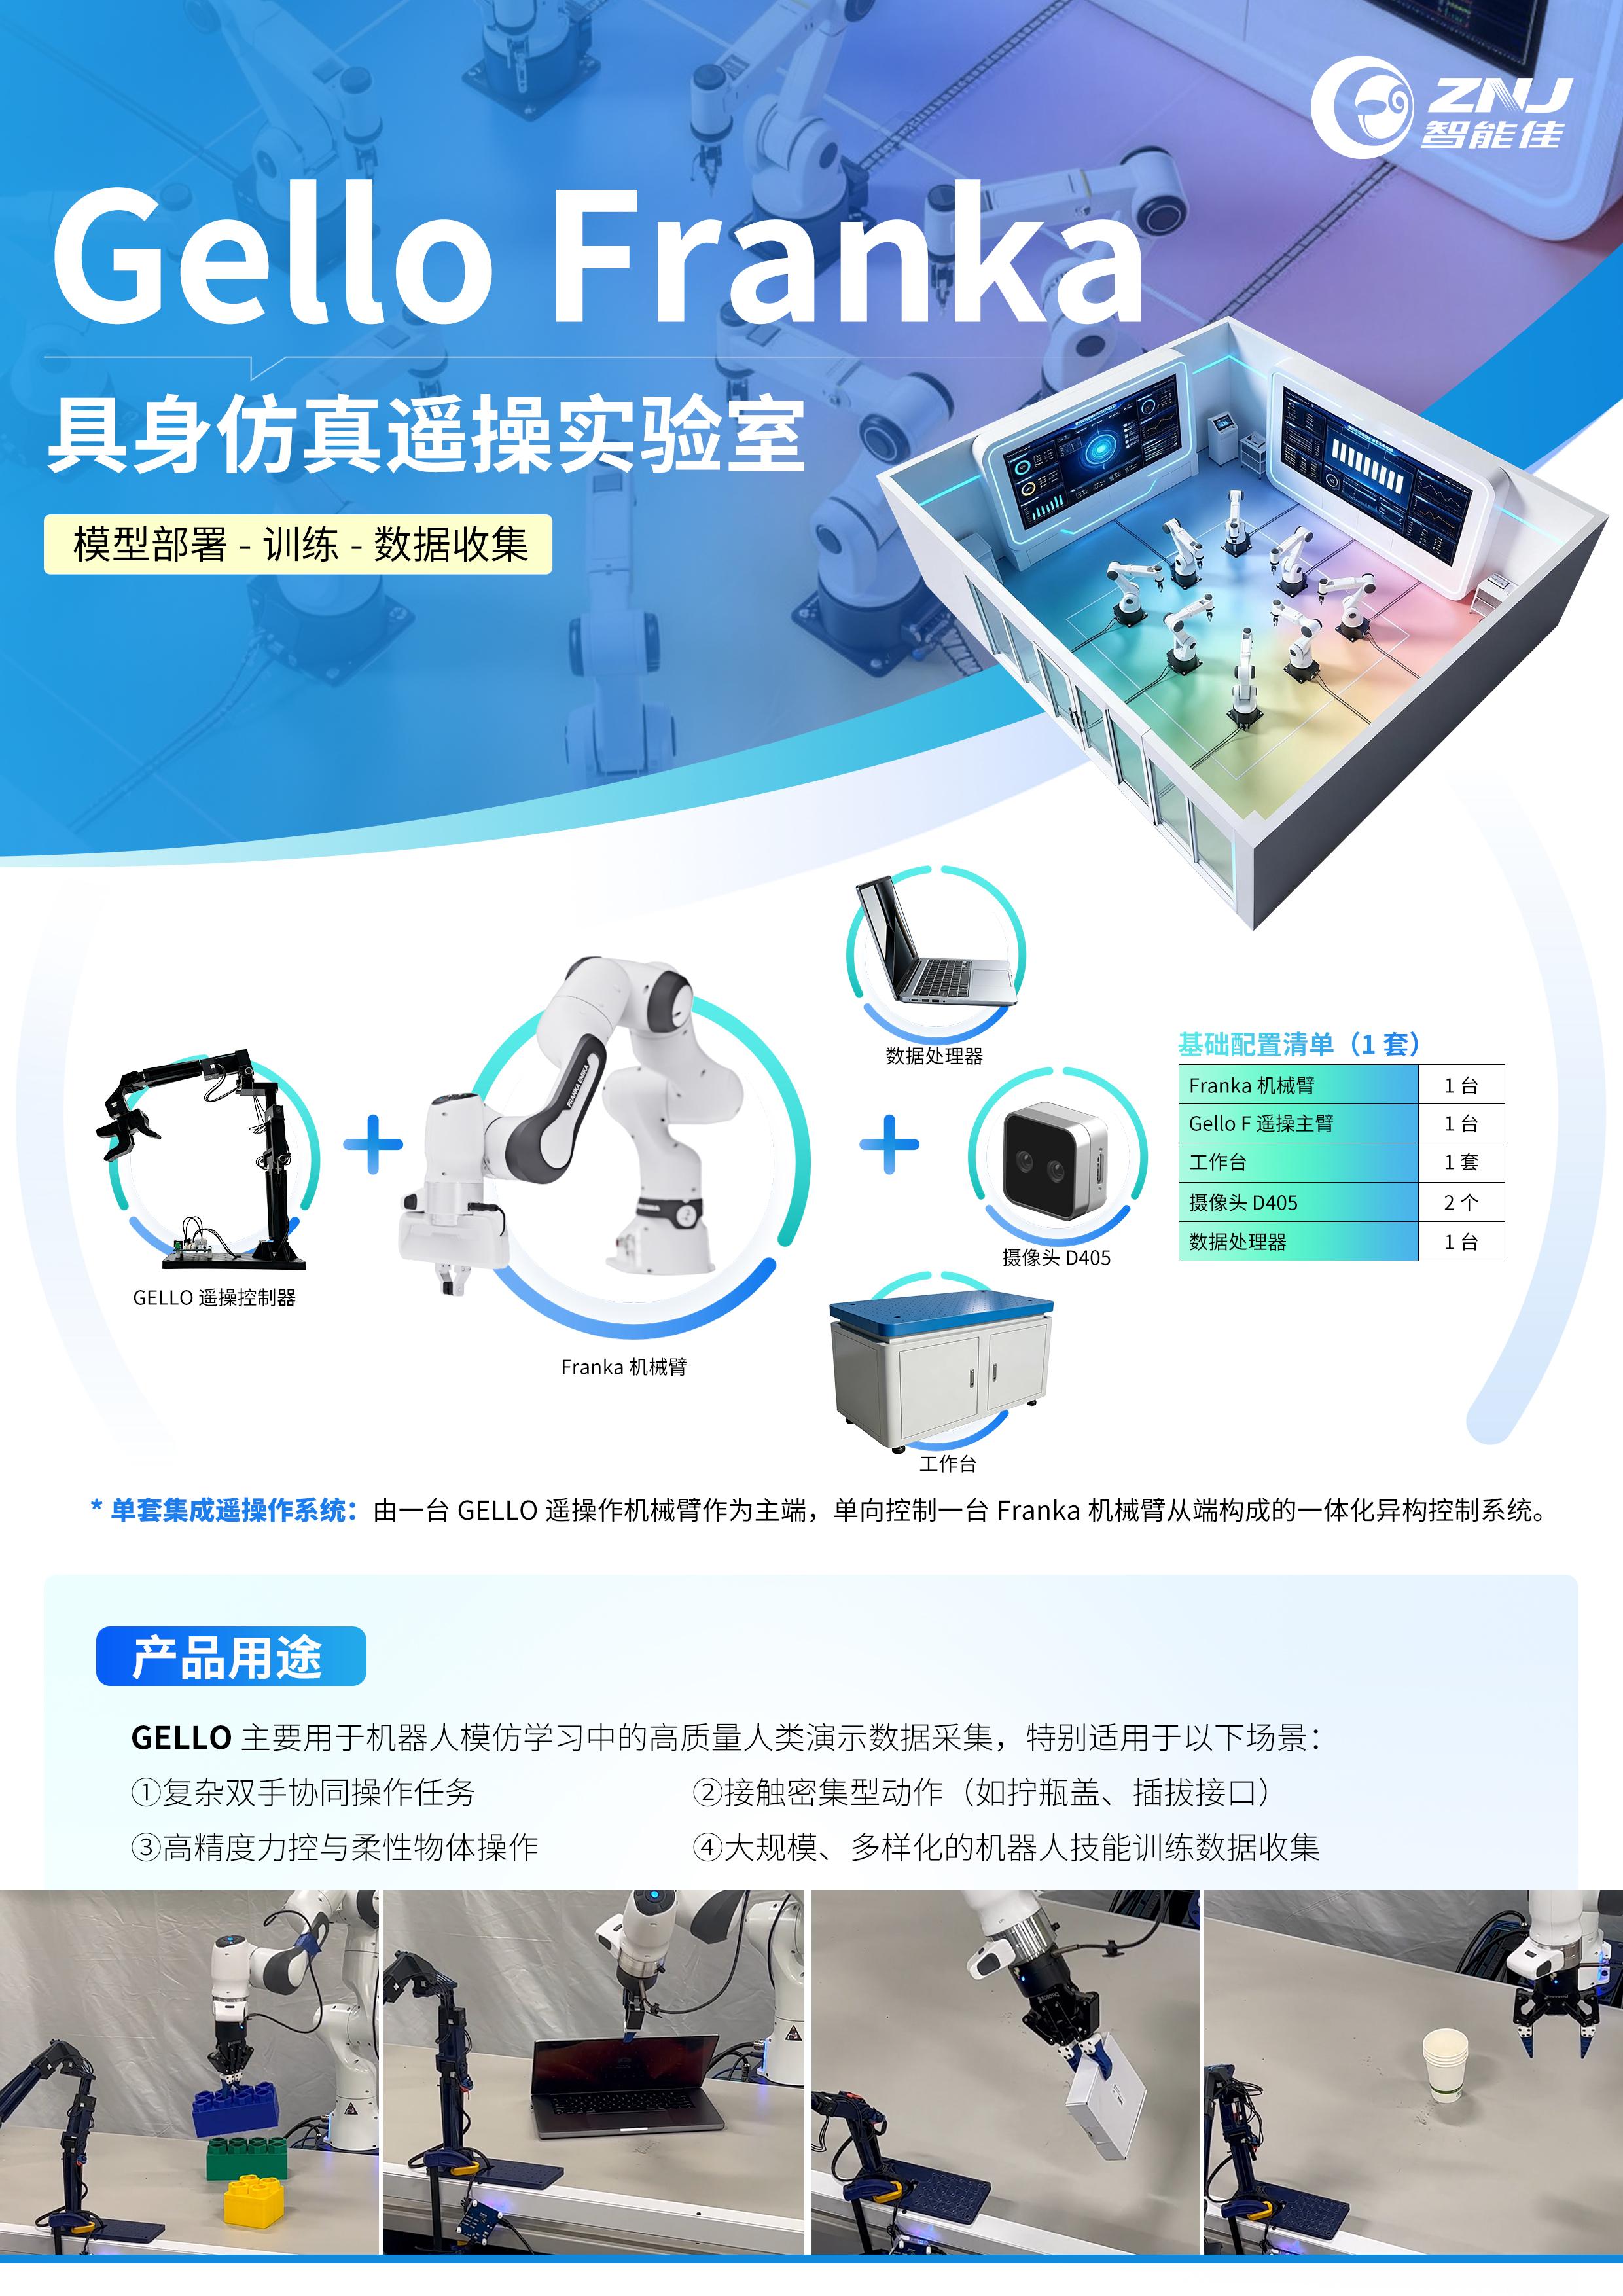
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
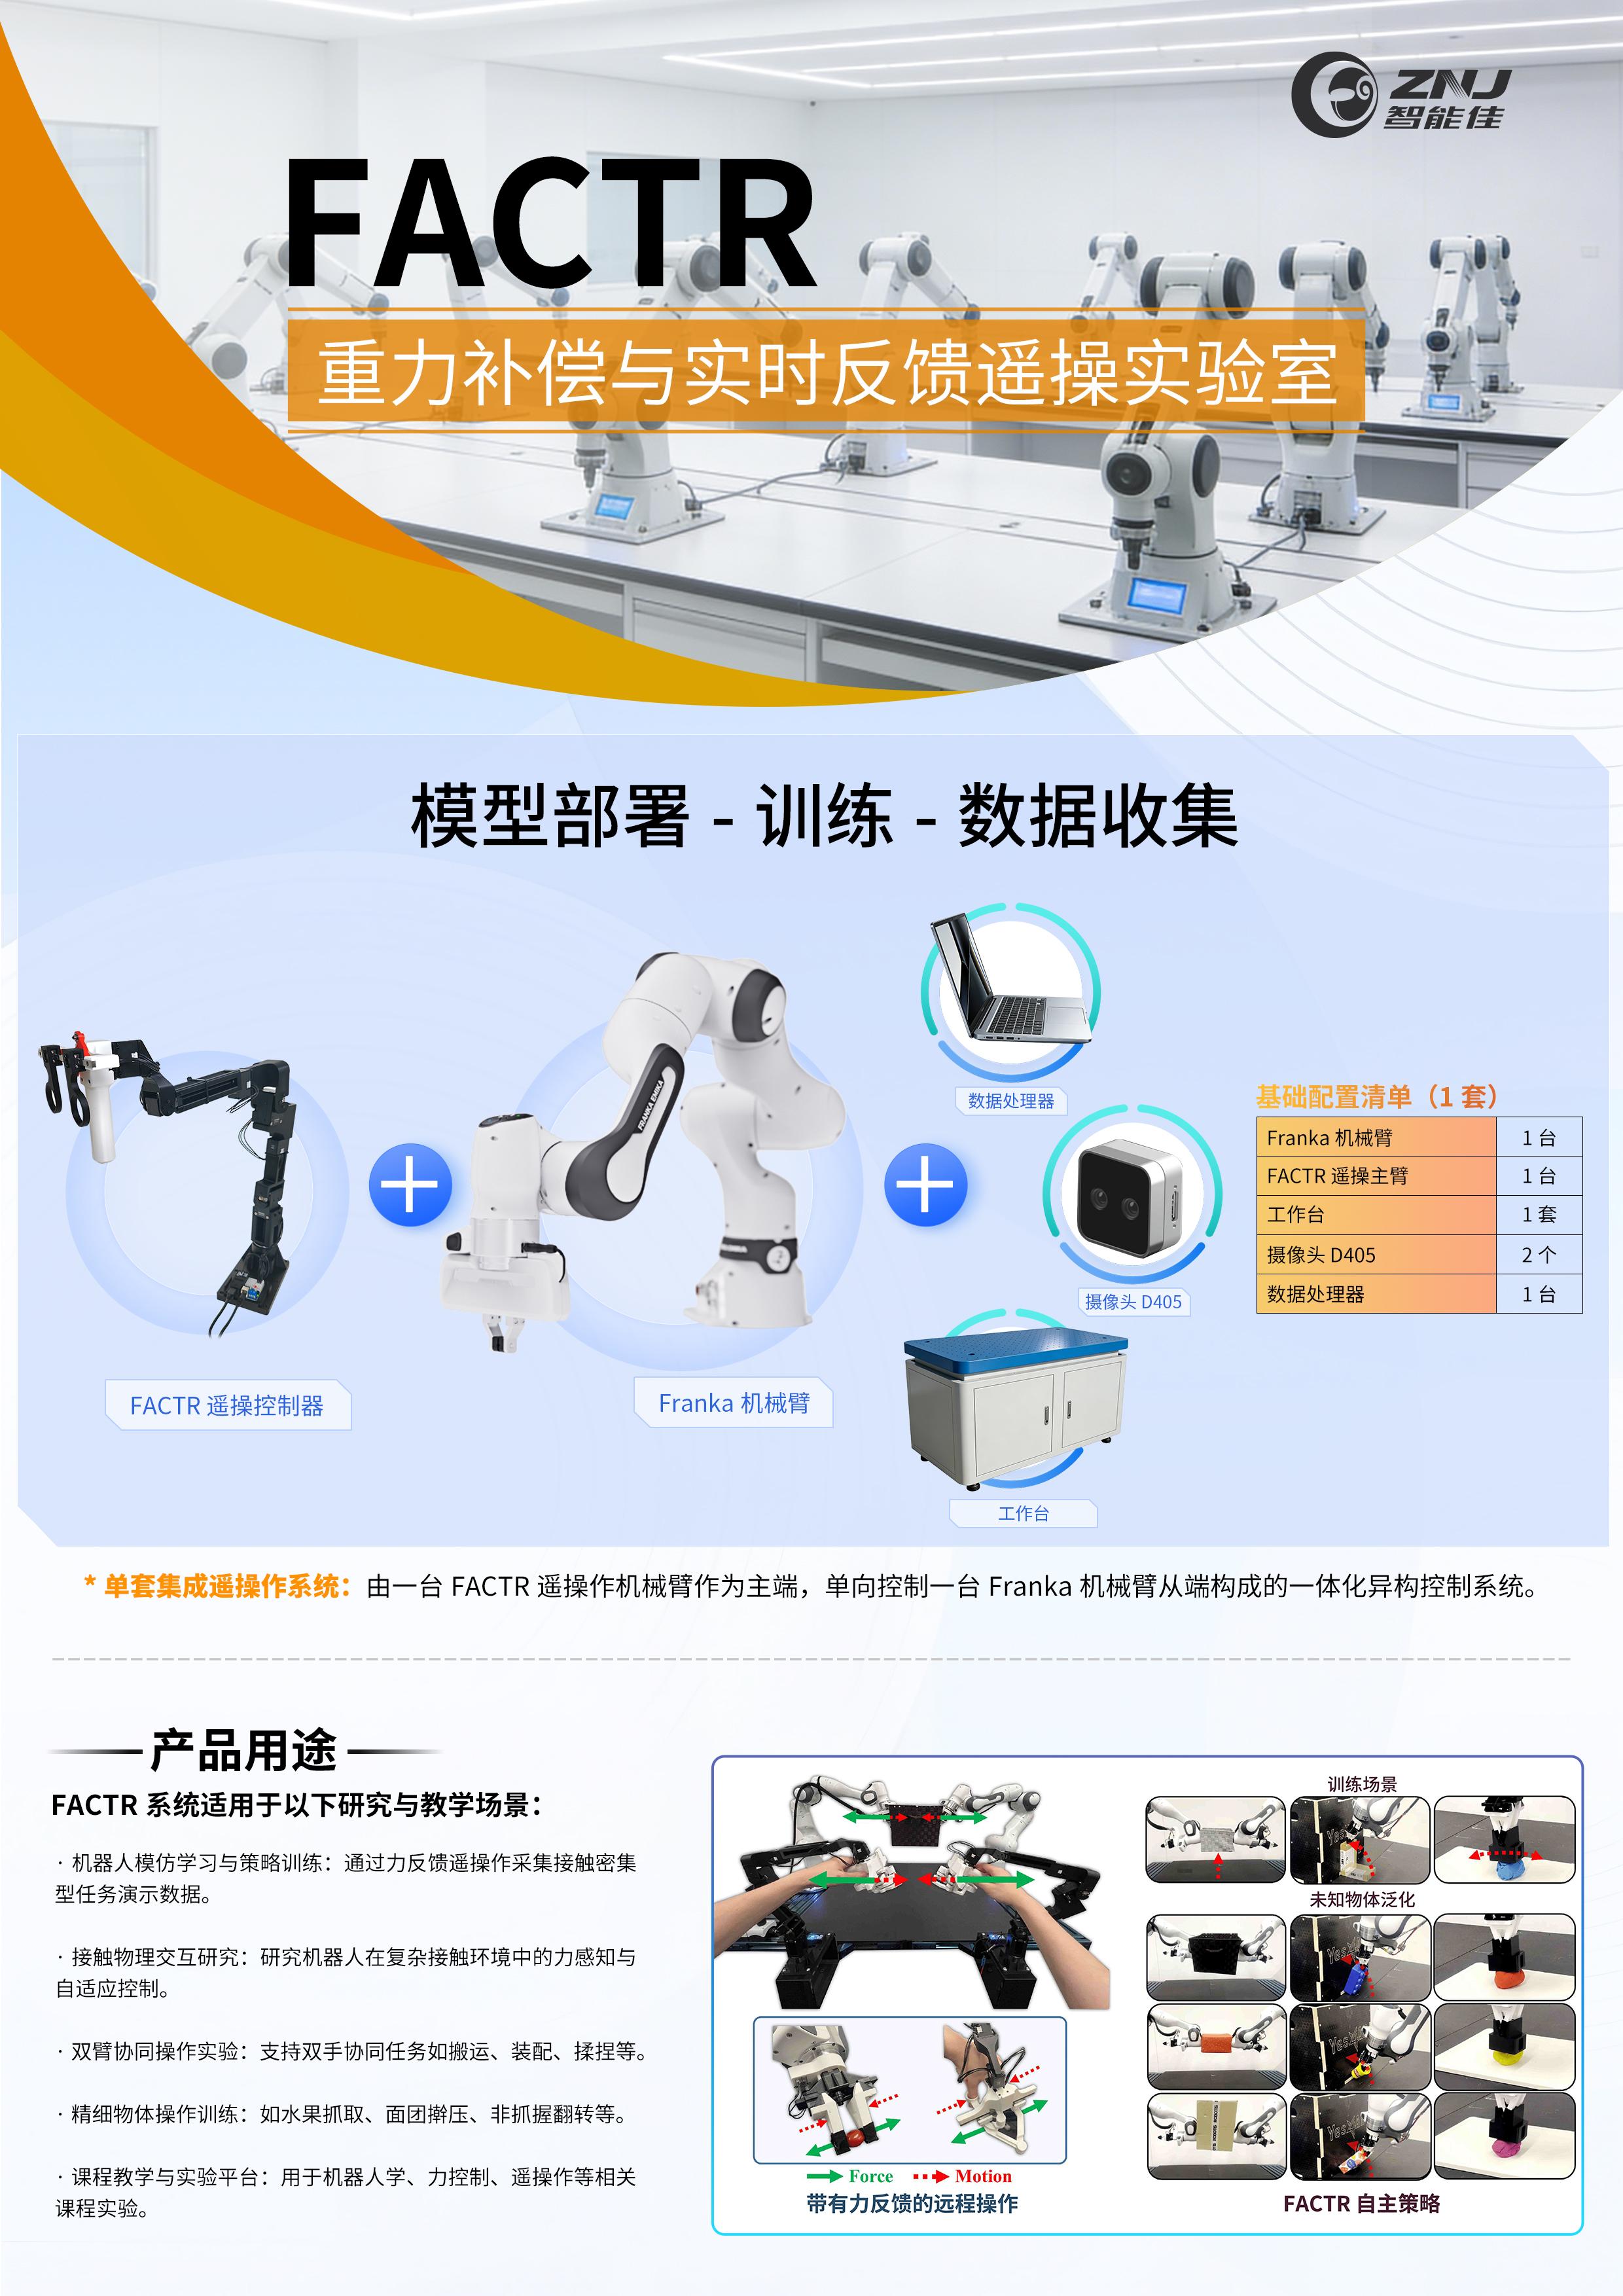
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
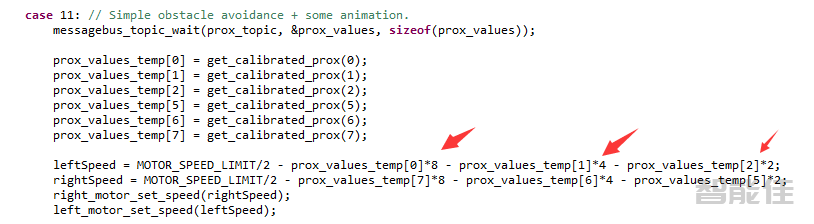
避障功能代码行数:main.c 第493行代码:prox_values_temp[0] = get_calibrated_prox(0);
prox_values_temp[1] = get_calibrated_prox(1);
prox_values_temp[2] = get_calibrated_prox(2);
prox_values_temp[5] =&...
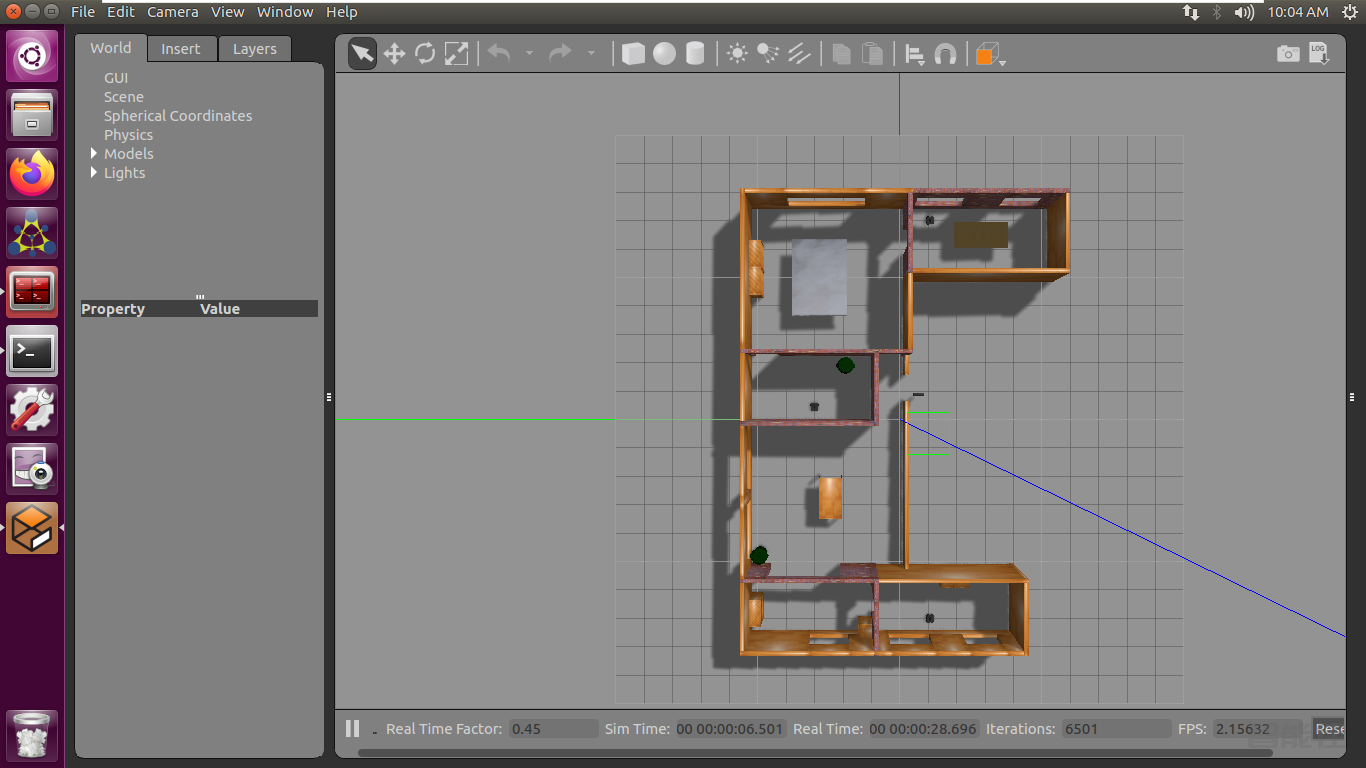
相关依赖安装安装multirobot-map-merge包sudo apt-get install ros-$ROS_DISTRO-multirobot-map-merge说明:先来一个仿真的案例步骤:开启roscoreroscore在Gazebo中的TurtleBot3 House环境加载三台机器人:roslaunch turtlebot3_gazebo multi_turtlebot3.launch分别打开三个新终端,三台机器人启动gmapping SLAM程序:第一个终...
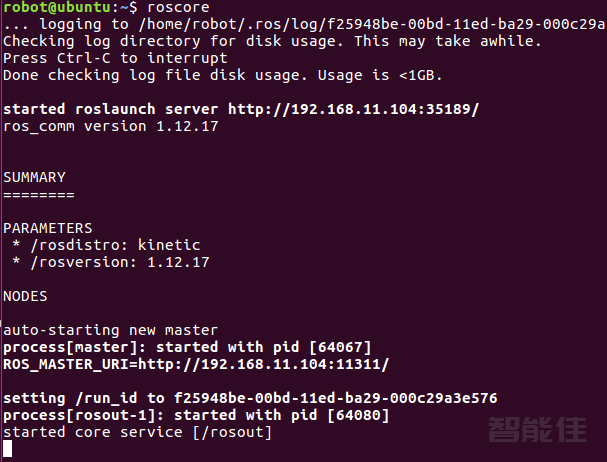
启动:[remotePC] 启动rosoreroscore启动第一台机器人ROS_NAMESPACE=tb3_0 roslaunch turtlebot3_bringup turtlebot3_robot.launch multi_robot_name:="tb3_0" set_lidar_frame_id:="tb3_0/base_scan"检查rostopic list同理启动第二台机器人ROS_NAMESPACE=tb3_1 ro...

[Remote PC]启动_remote.launchROS_NAMESPACE=tb3_0 roslaunch turtlebot3_bringup turtlebot3_remote.launch multi_robot_name:=tb3_0ROS_NAMESPACE=tb3_1 roslaunch turtlebot3_bringup turtlebot3_remote.launch multi_robot_name:=tb3_1[Remote PC]启动SlamRO...
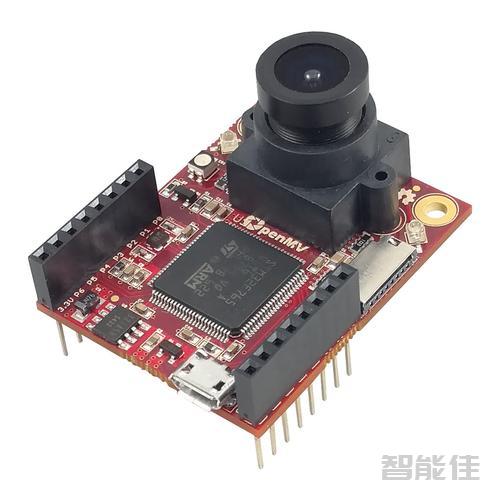
OpenMV Cam 是一款小型、低功耗的微控制器板,可让您在现实世界中使用机器视觉轻松实现应用程序。您可以使用高级 Python 脚本(由 MicroPython 操作系统提供 )而不是 C/C++ 对 OpenMV Cam 进行编程。这使得处理机器视觉算法的复杂输出和使用高级数据结构变得更加容易。但是,您仍然可以在 Python 中完全控制 OpenMV Cam 及其 I/O 引脚。您可以轻松触发外部事件拍照和视频,或执行机器视觉算法来找出如何控制 I/O 引脚。...
/
2274 次浏览/
机器人配件
本世纪开始,关于人工智能的研究进入了大发展阶段,包括全方位的具体的AI,例如斯坦福大学人工智能实验室STAIR(Stanford Artificial Intelligence Robot)项目,该项目组创建了灵活的、动态的软件系统的原型,用于机器人技术。在2007年,机器人公司Willow Garage和该项目组合作,他们十分具有前瞻性的,提供了大量资源进一步扩展了这些概念,经过具体的研究测试实现之后,无数的研究人员将他们的专业性研究贡献到ROS核心概念和其基础软件包,这期...

机器人是一个系统工程,它涉及机械、电子、控制、通信、软件等诸多学科。以前,开发一个机器人需要花很大的功夫,你需要设计机械、画电路板、写驱动程序、设计通信架构、组装集成、调试、以及编写各种感知决策和控制算法,每一个任务都需要花费大量的时间。因此像电影《钢铁侠》中那样,仅靠一个人的力量造出一个动力超强的人形机器人机甲是不可能的。...
什么是URDF 全称为 Unified Robot Description Format ,翻译为中文为 统一机器人描述性格式。那么这里我们可以确定,URDF是用来描述机器人的,通过一些特定的格式将机器人具体的描述出来,供计算机进行理解操作。URDF是Unified Robot Description Format的首字母缩写,直译为统一(标准化)机器人描述格式,可以以一种XML的方式描述机器人的部分结构,比如底盘、摄像头、激光雷...
RvizRViz是ROS Visualization Tool的首字母缩写,直译为ROS的三维可视化工具。它的主要目的是以三维方式显示ROS消息,可以将数据进行可视化表达。例如:可以显示机器人模型,可以无需编程就能表达激光测距仪(LRF)传感器中的传感器到障碍物的距离,RealSense、Kinect或Xtion等三维距离传感器的点云数据(PCD, Point Cloud Data),从相机获取的图像值等以“ros- [ROS_DISTRO]-desktop-full”命令安...
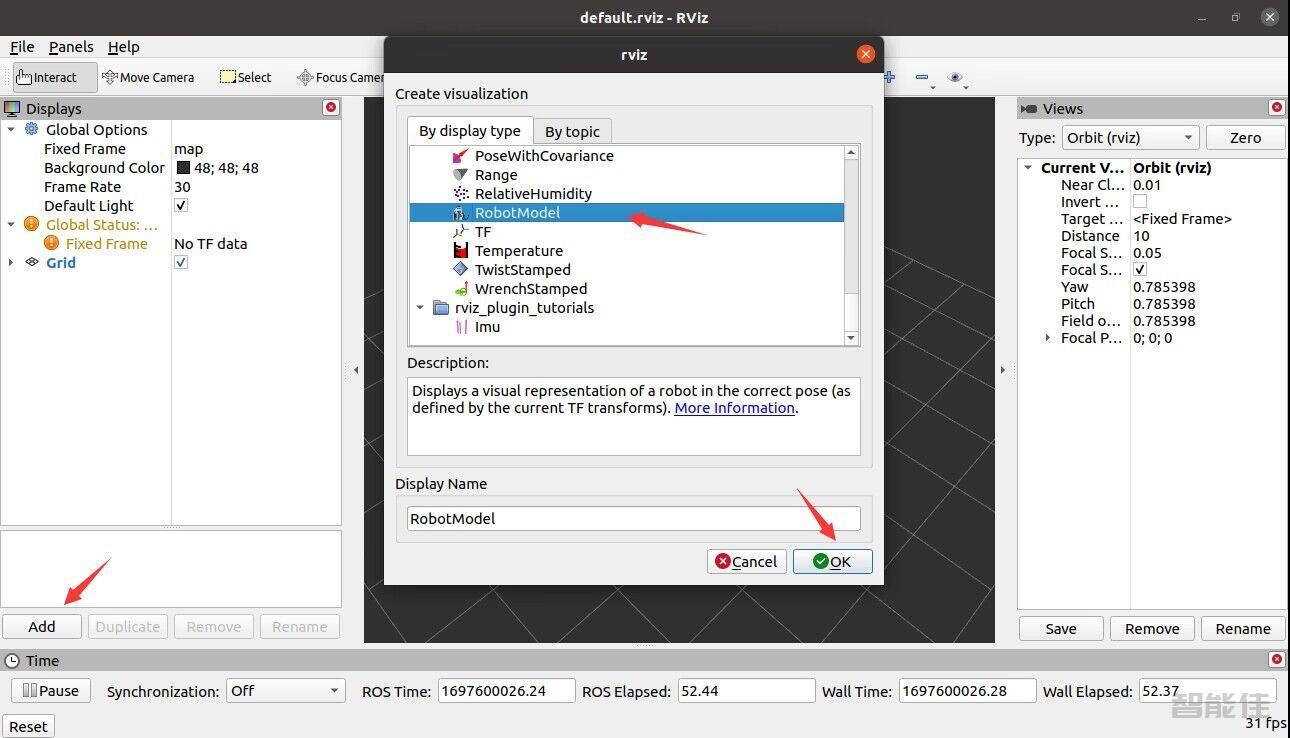
URDF不能单独使用,需要结合Rviz或Gazebo,URDF只是一个文件,需要在Rviz或Gazebo中渲染成图形化的机器人模型,首先演示URDF与Rviz的集成使用。实现流程:1准备:新建功能包,导入依赖创建一个新的功能包,名称自定义,导入依赖包:urdf与xacromkdir -p ~/mycar_ws/srccd ~/mycar_ws/srccatkin_create_pkg mycar_des roscpp urdf tf rviz geometry_ms...