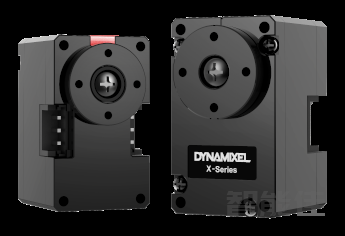
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
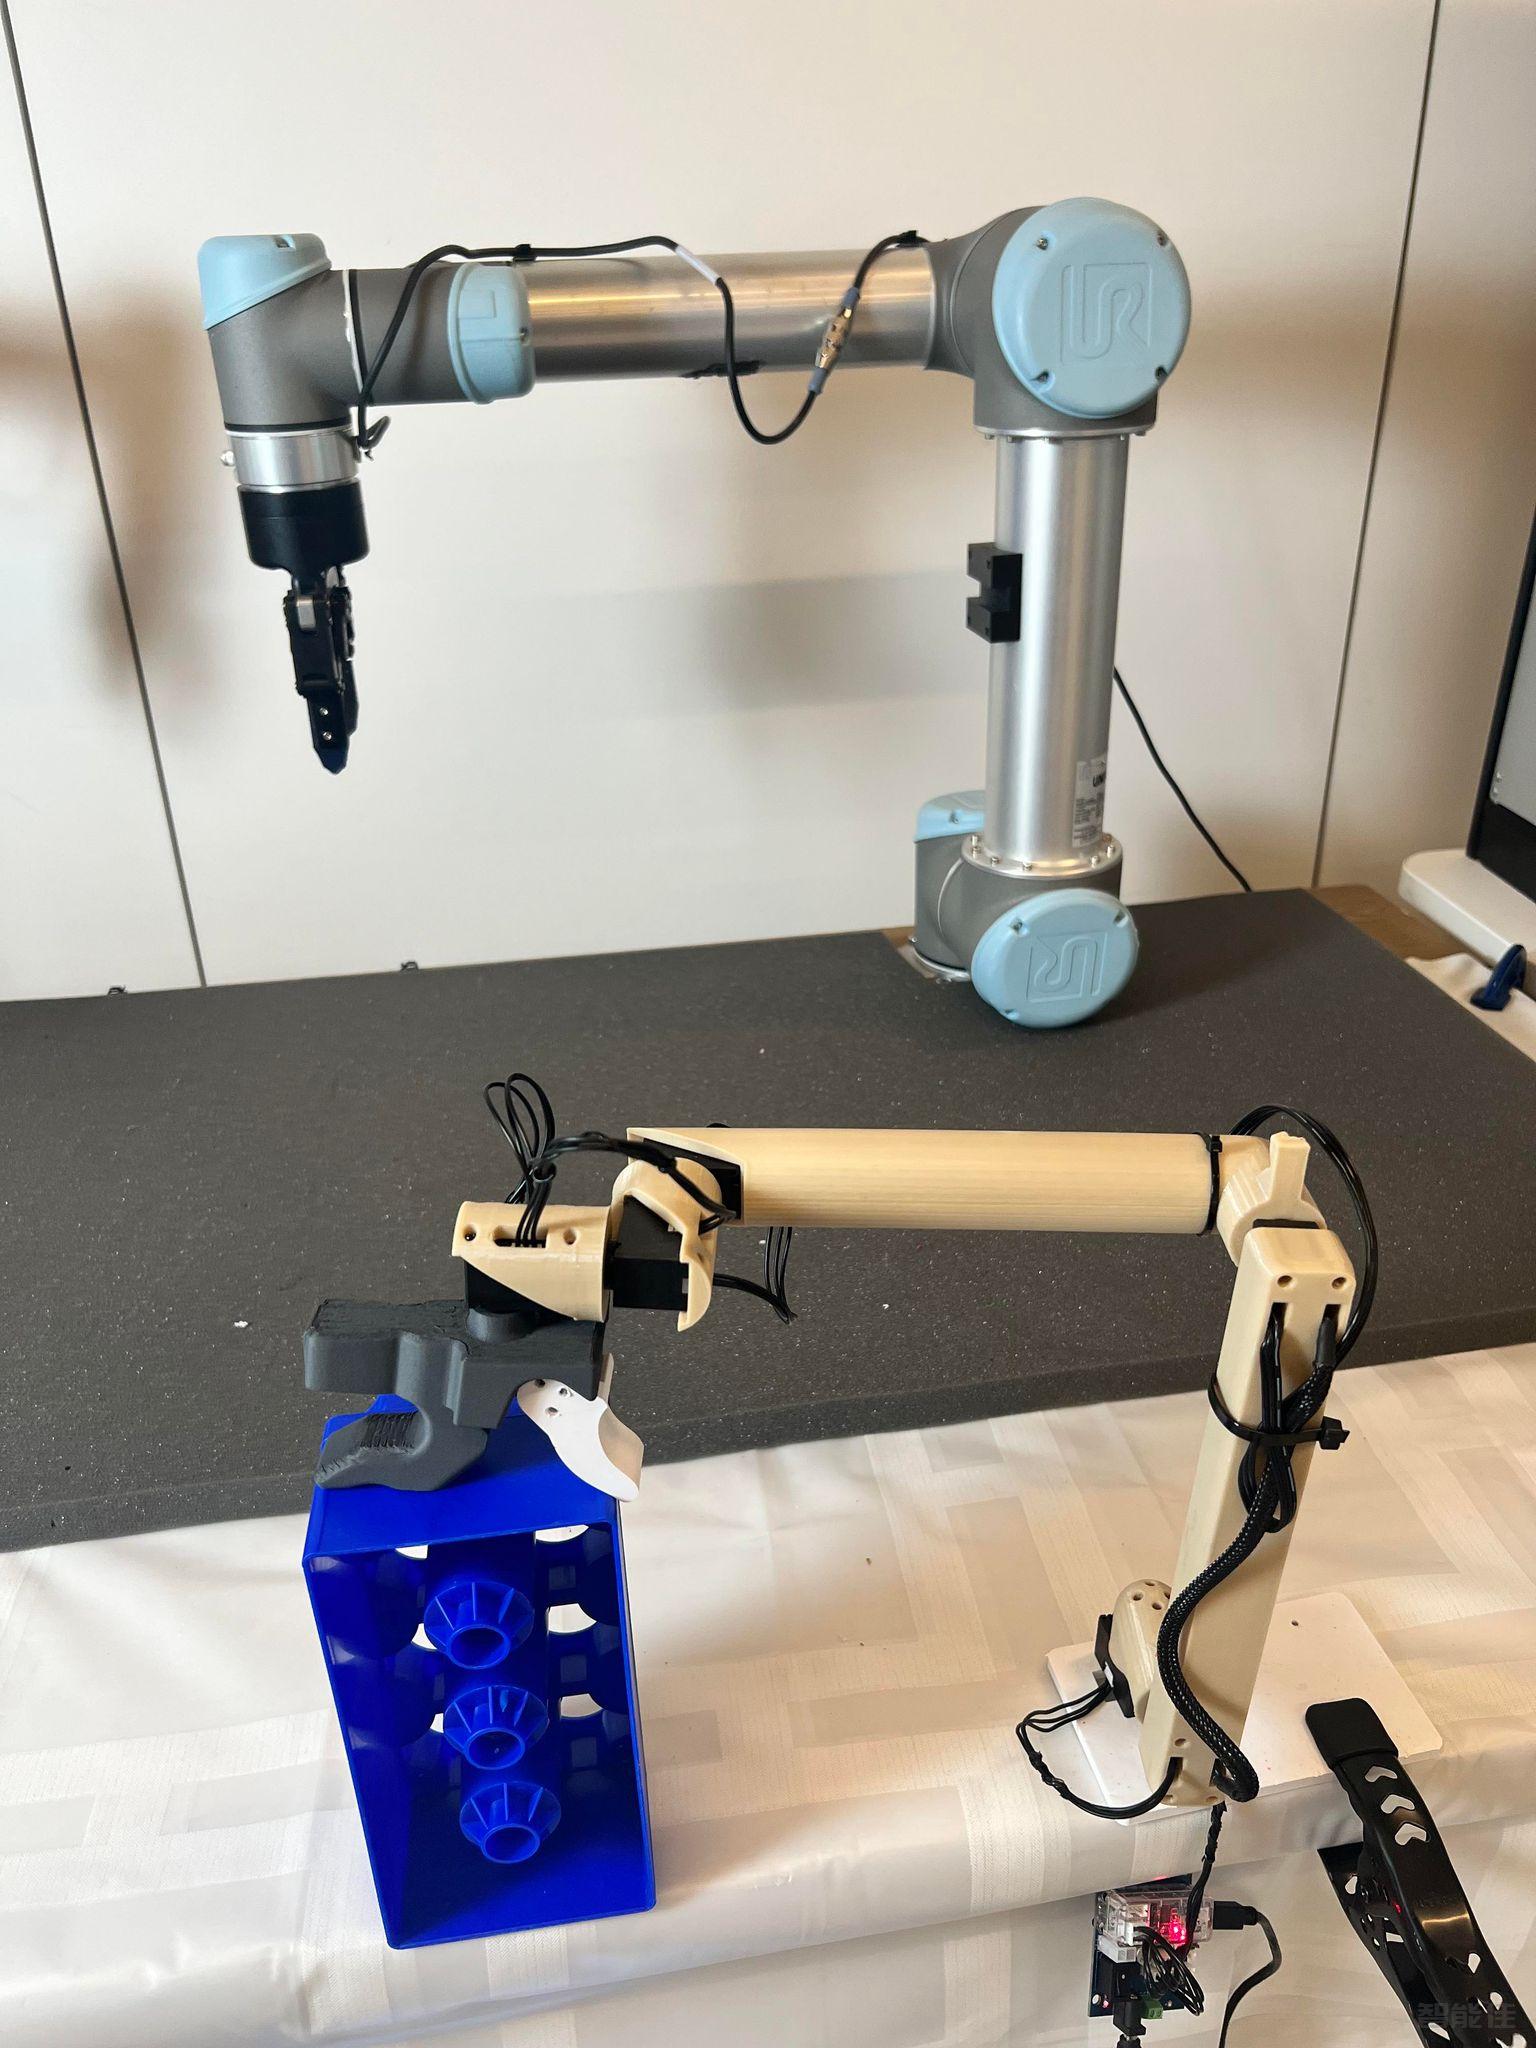
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
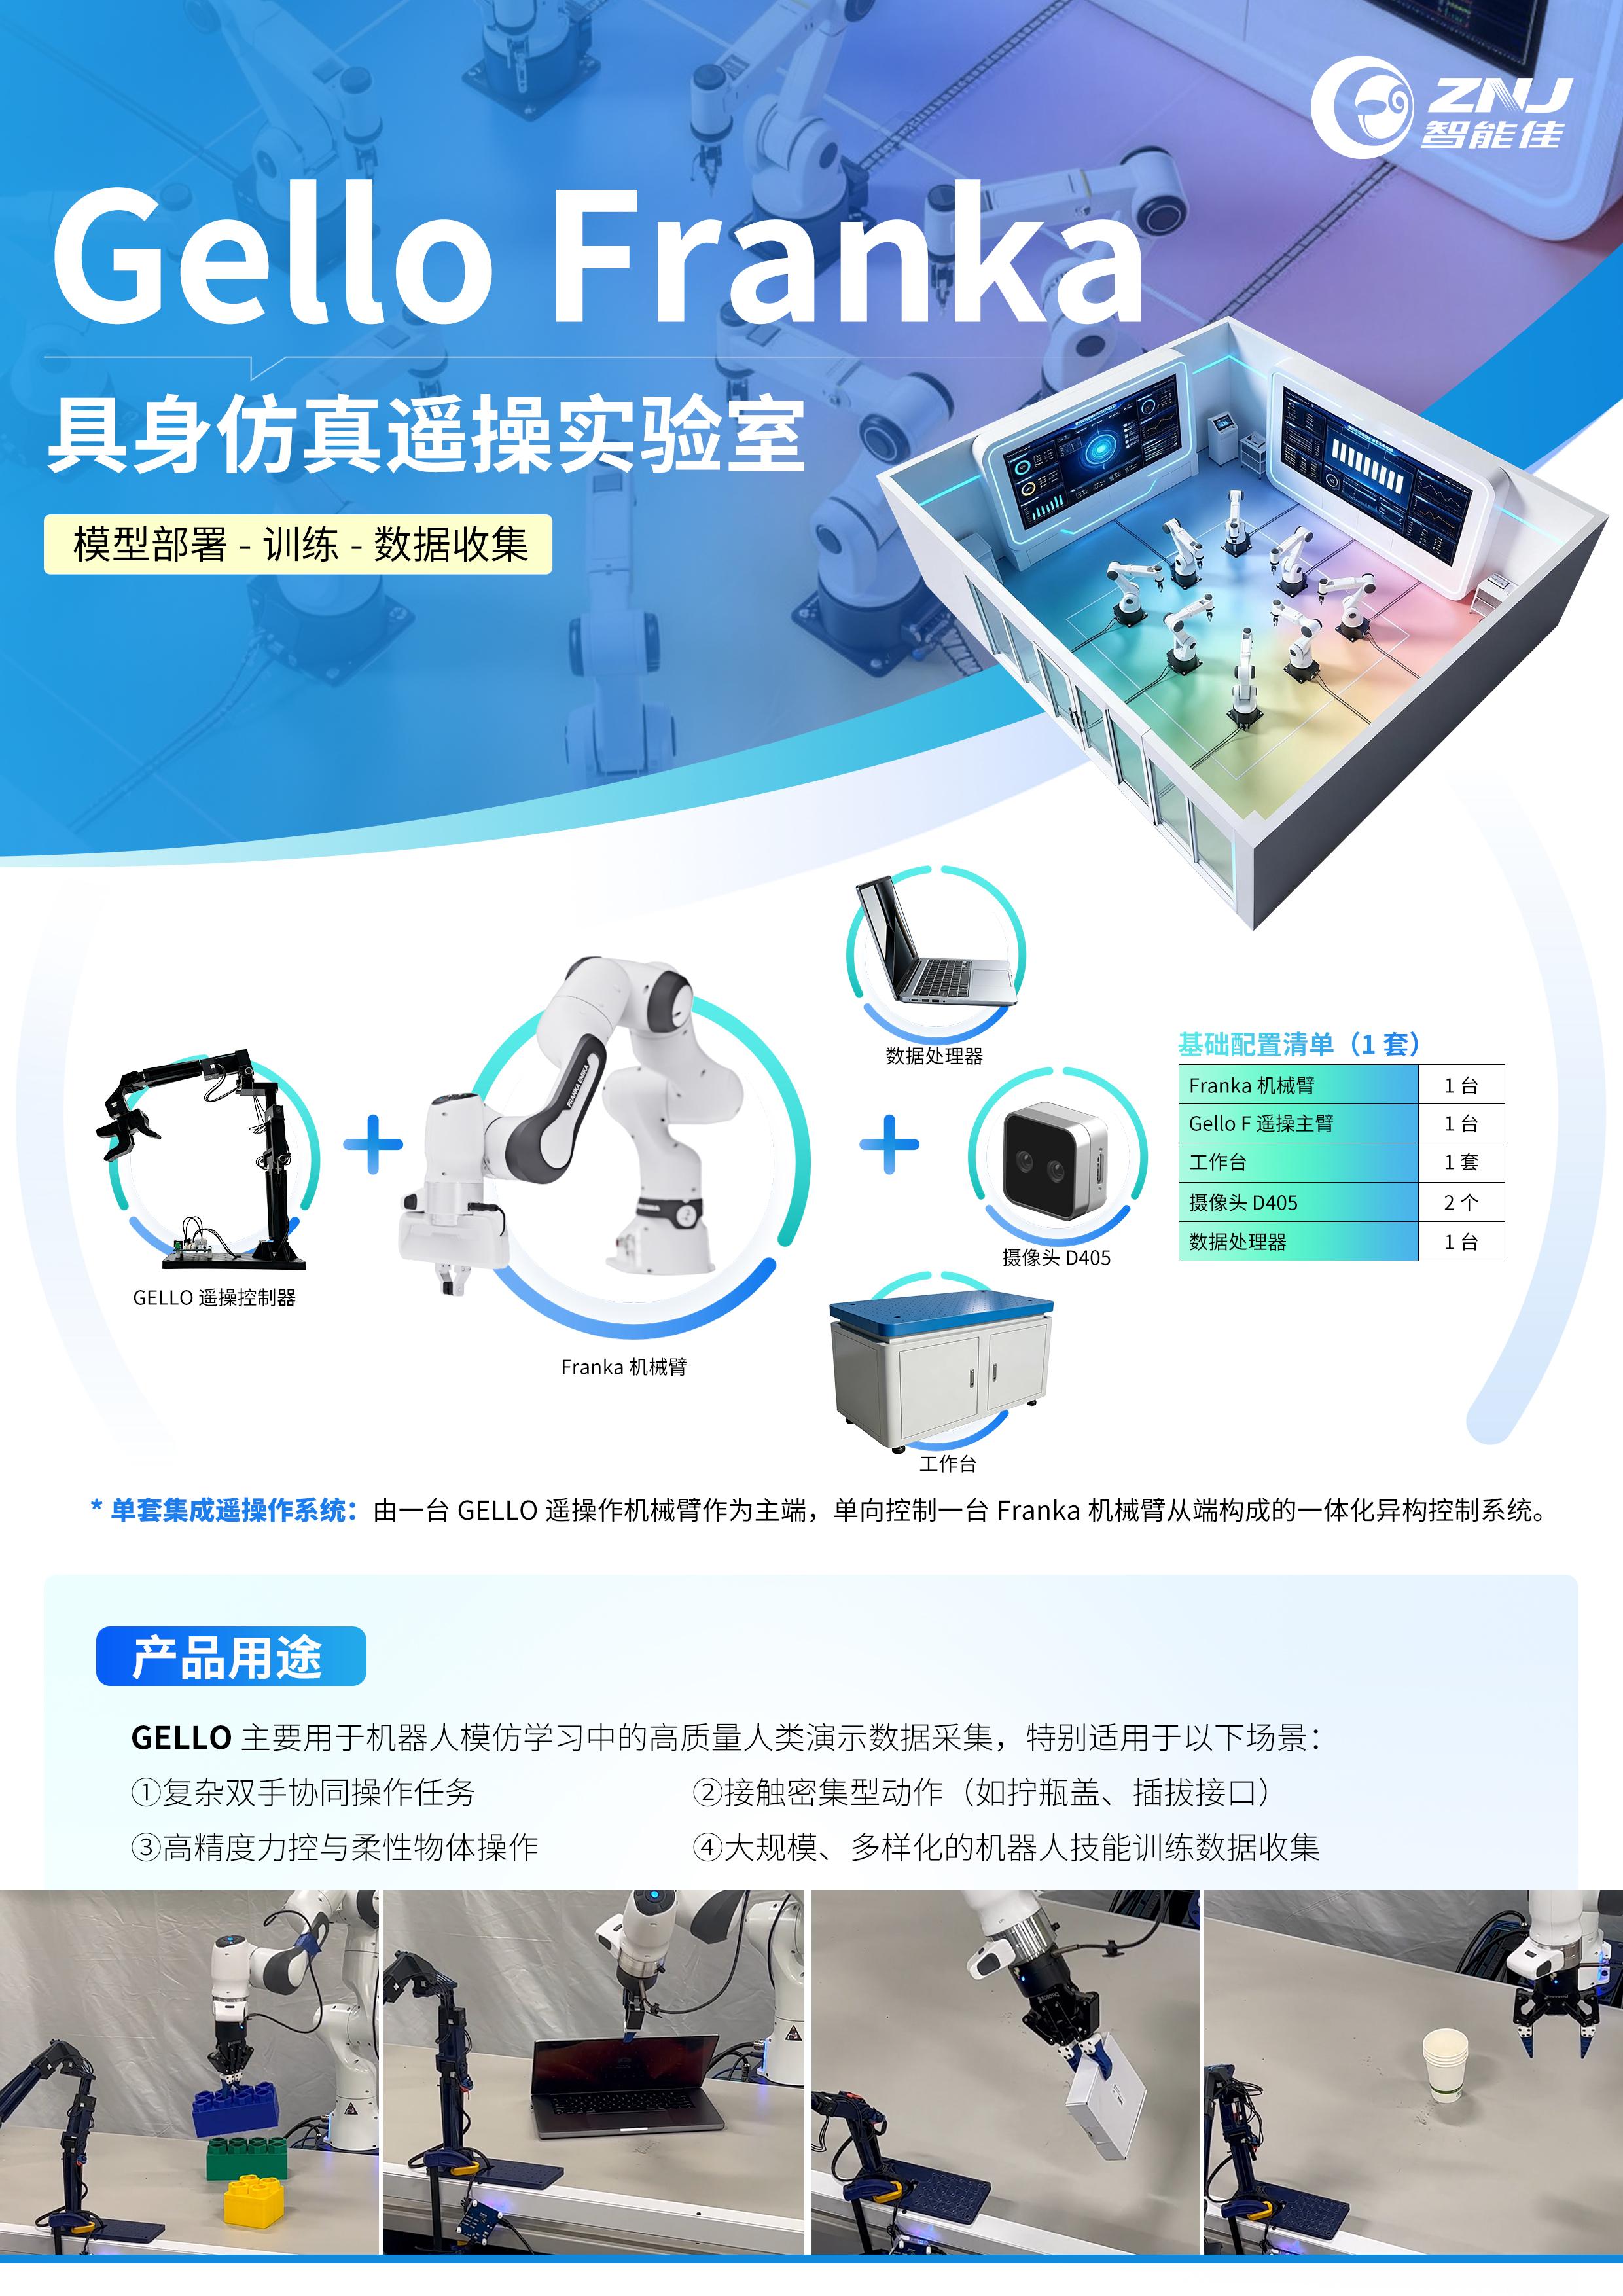
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
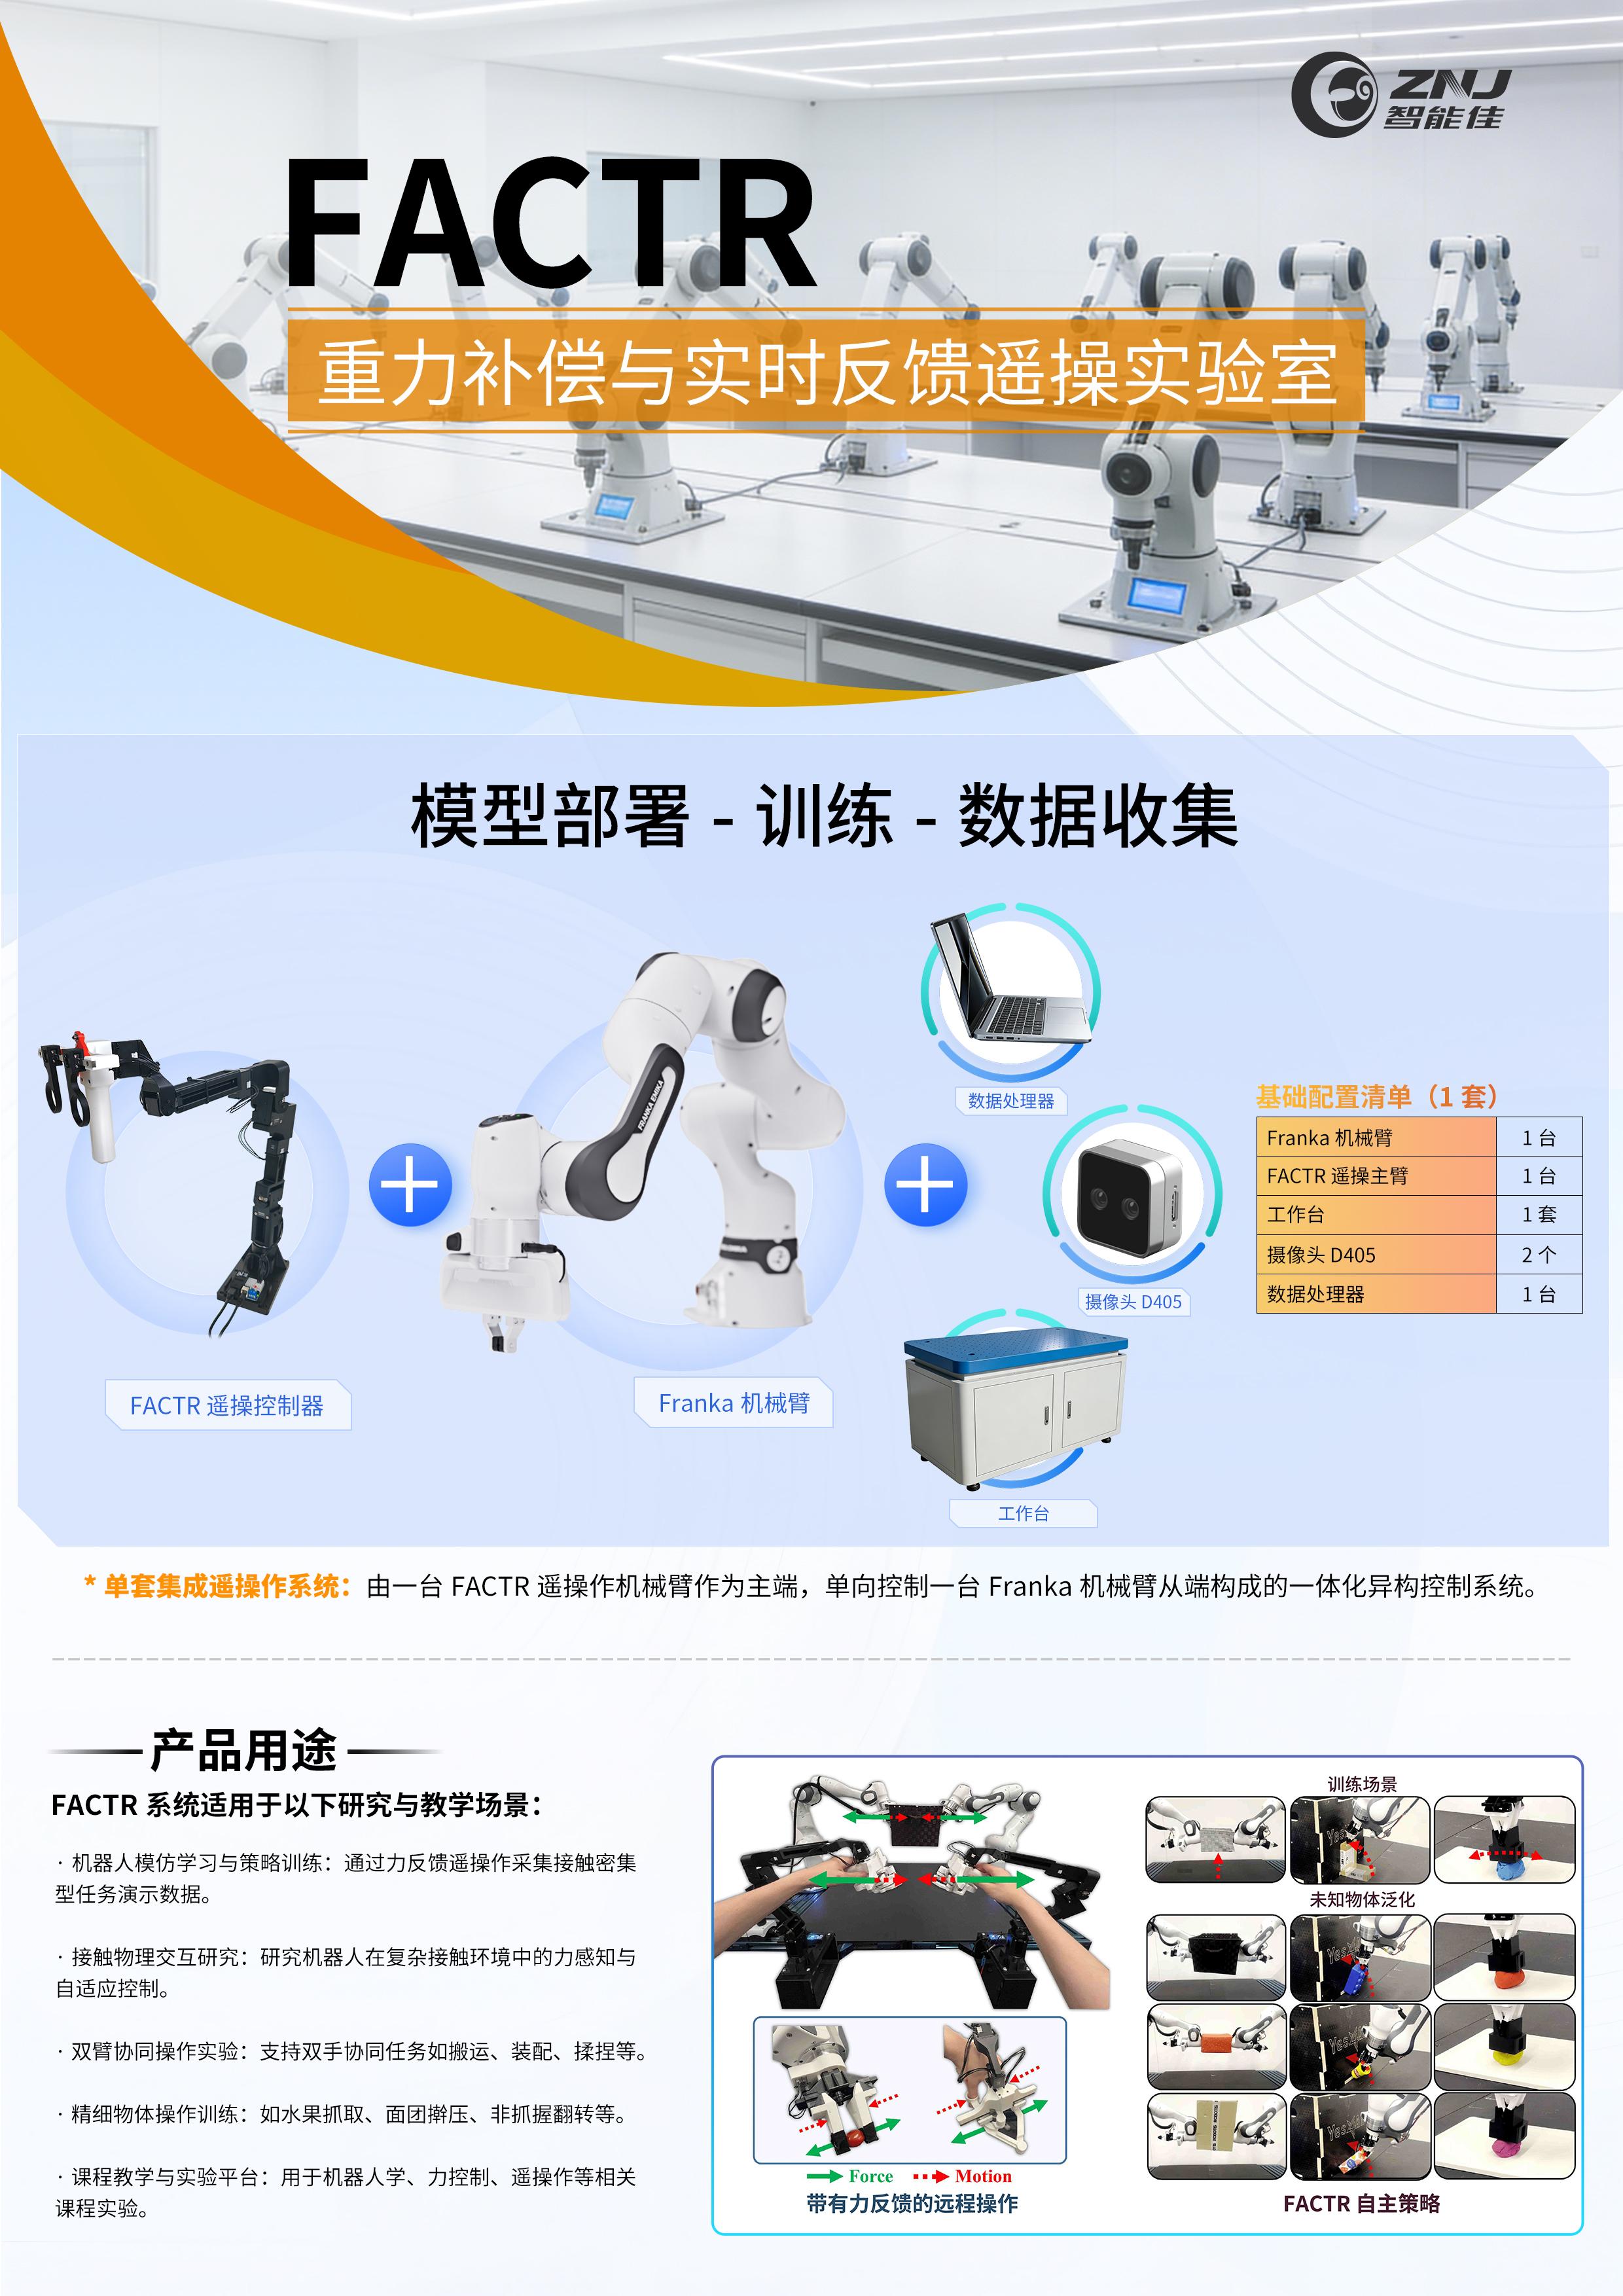
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...

要在物理机器人上运行此软件包,请在终端中输入以下行(假设正在启动没有激光雷达的“locobot_wx250s”)。roslaunch interbotix_xslocobot_moveit xslocobot_moveit.launch robot_model:=locobot_wx250s use_actual:=true dof:=4如果在Gazebo模拟机器人上运行此软件包,请在终端中输入以下行(假设正在启动带有激光雷达的“locobot_wx250s”)。之后不要忘记...
使用完NUC迷你电脑后,最好将其干净地关闭。待办事项此,键入 并输入您的密码。sudo poweroff注意:这将终止当前在 NUC 上运行的任何程序。确保手臂在 它的摇篮和结束程序不会伤害机器人。按住外部电池的电源按钮两 (2) 秒钟,直到 LED 亮起 关机。按住底座的中心按钮(标有电源符号)约七 (7) 秒 直到它播放提示音并且按钮后面的 LED 熄灭。...
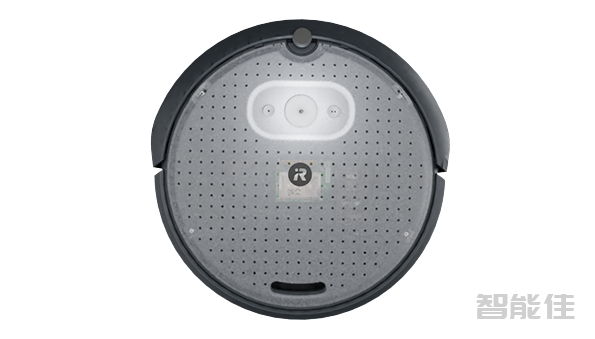
Create 3底座LoCoBot应该配备一个交流适配器电源和Create® 3充电座:ü iRobot Create® 3充电座及其线缆ü 用于外部电池的16.8V 2.5A输出1.将这两个都插入墙上电源。将外部电池的电源插入外部电池。2.将 Create® 3 放在其充电座上,然后等待铃声播放。底座上的指示灯状态指示灯将指示充电状态:LED颜色充电状态纺纱白色机器人正在启动部分白色机器人正在充电,环的实心弧表示充电水平。纯白色机器人已充电100%脉冲红...
...
...
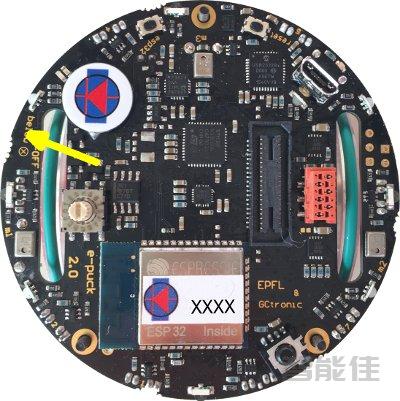
要打开机器人,您需要按下位于板底部靠近扬声器的电源按钮(蓝色按钮),如下图所示:要关闭机器人,您需要按下电源按钮1秒钟。...
ROS的安装和设置(Kinetic)参考:kinetic/Installation/Ubuntu - ROS Wiki...
sudo apt-get updatesudo apt-get upgradewget https://raw.githubusercontent.com/ROBOTIS-GIT/robotis_tools/master/install_ros_kinetic.shchmod 755 ./install_ros_kinetic.sh bash ./install_ros_kinetic.sh可能存在密钥过期的情况,执行以下指令即可sudo sh -c 'echo &q...
一键脚本安装ROS(Melodic)sudo apt updatesudo apt upgradewget http://ghproxy.com/https://raw.githubusercontent.com/ROBOTIS-GIT/robotis_tools/master/install_ros_melodic.shchmod 755 ./install_ros_melodic.sh bash ./install_ros_melodic.sh可能存在密钥过期的情况,执行...
推荐方法:wget http://fishros.com/install -O fishros && . fishros一键脚本安装ROS(Noetic)sudo apt updatesudo apt upgradewget https://raw.githubusercontent.com/ROBOTIS-GIT/robotis_tools/master/install_ros_noetic.shchmod 755 ./install_ros_noetic....