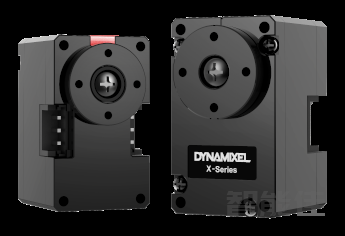
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
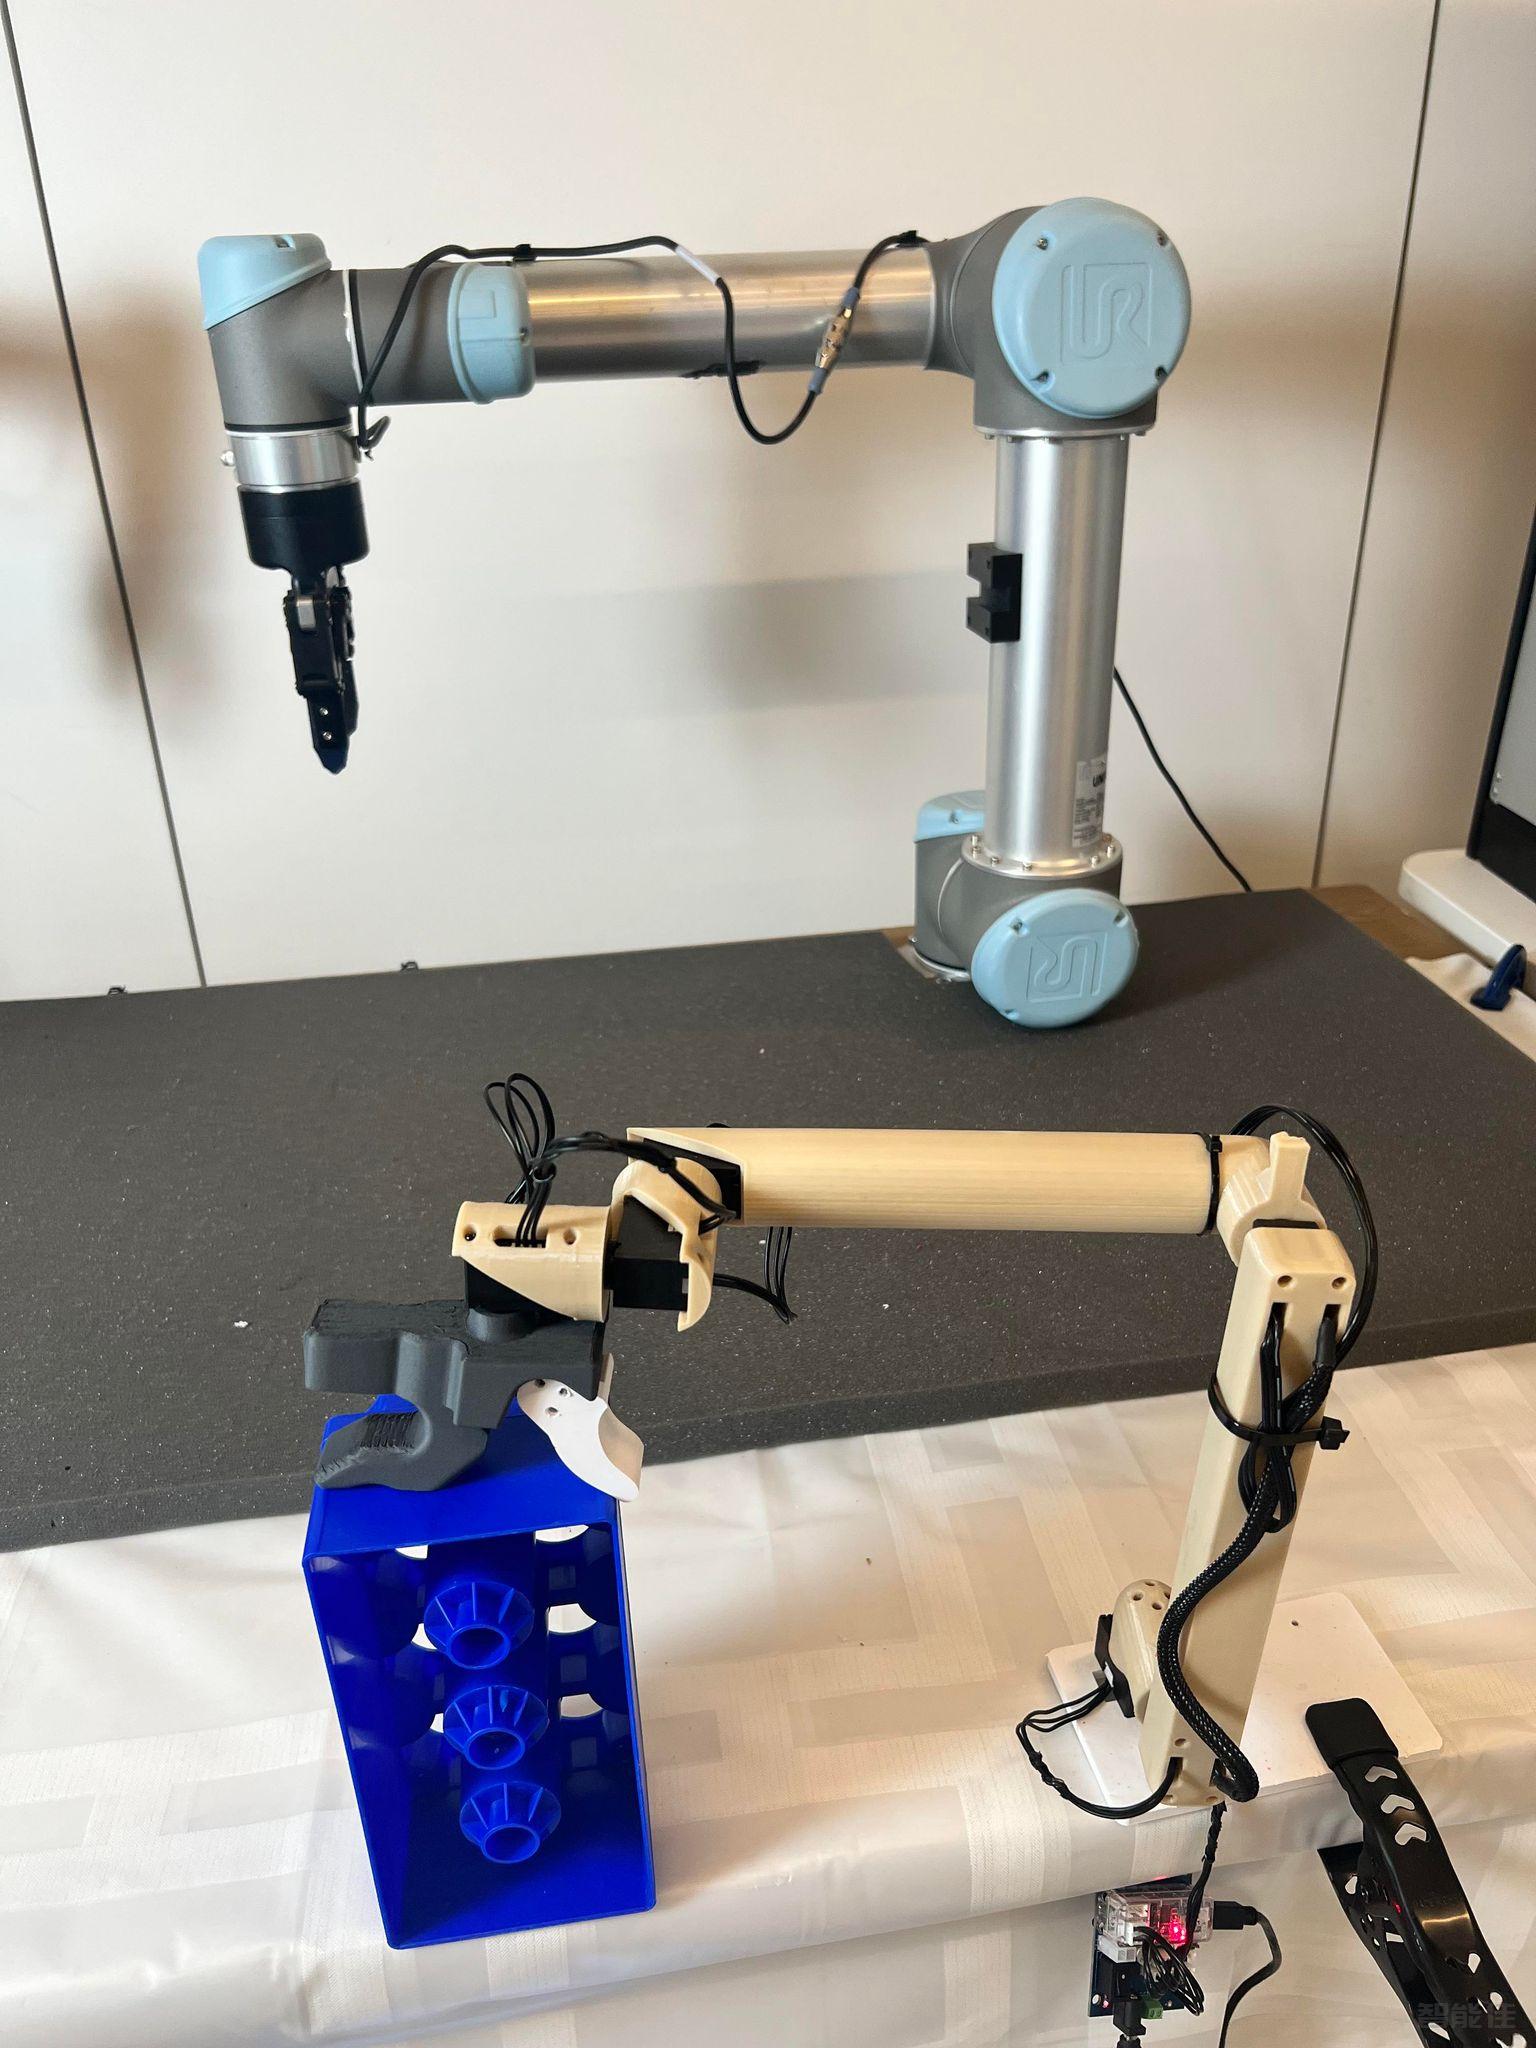
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
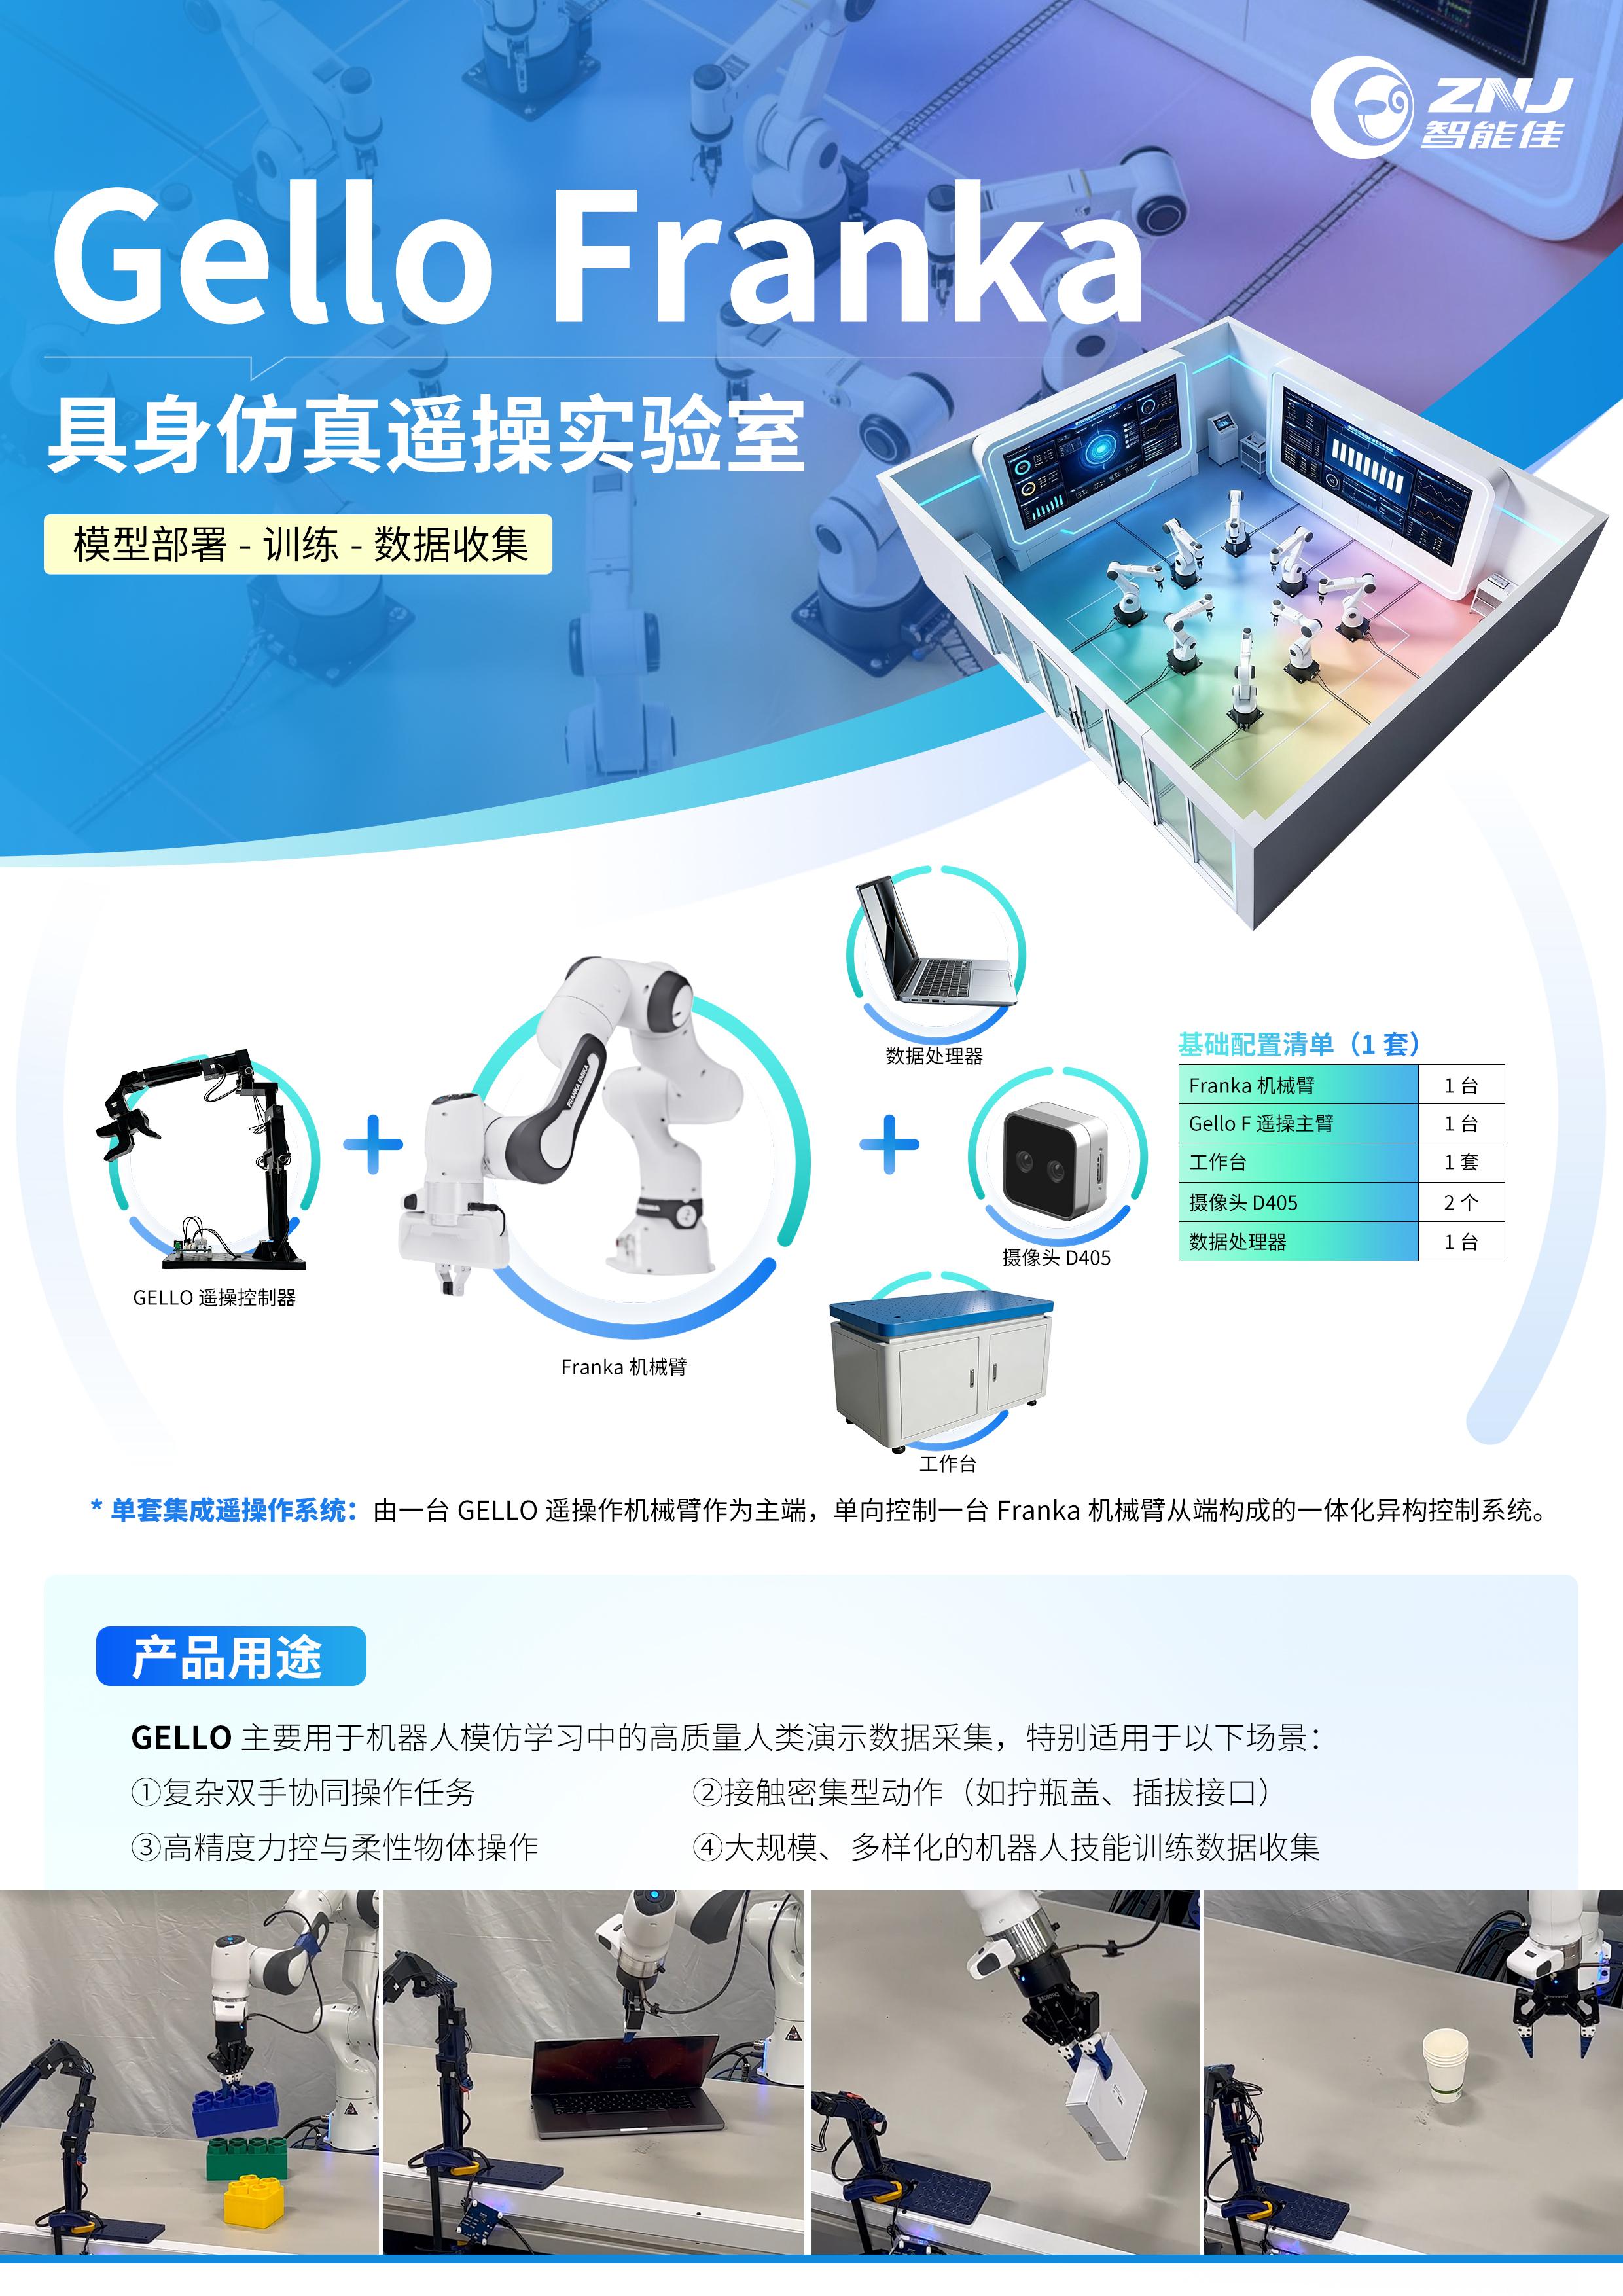
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
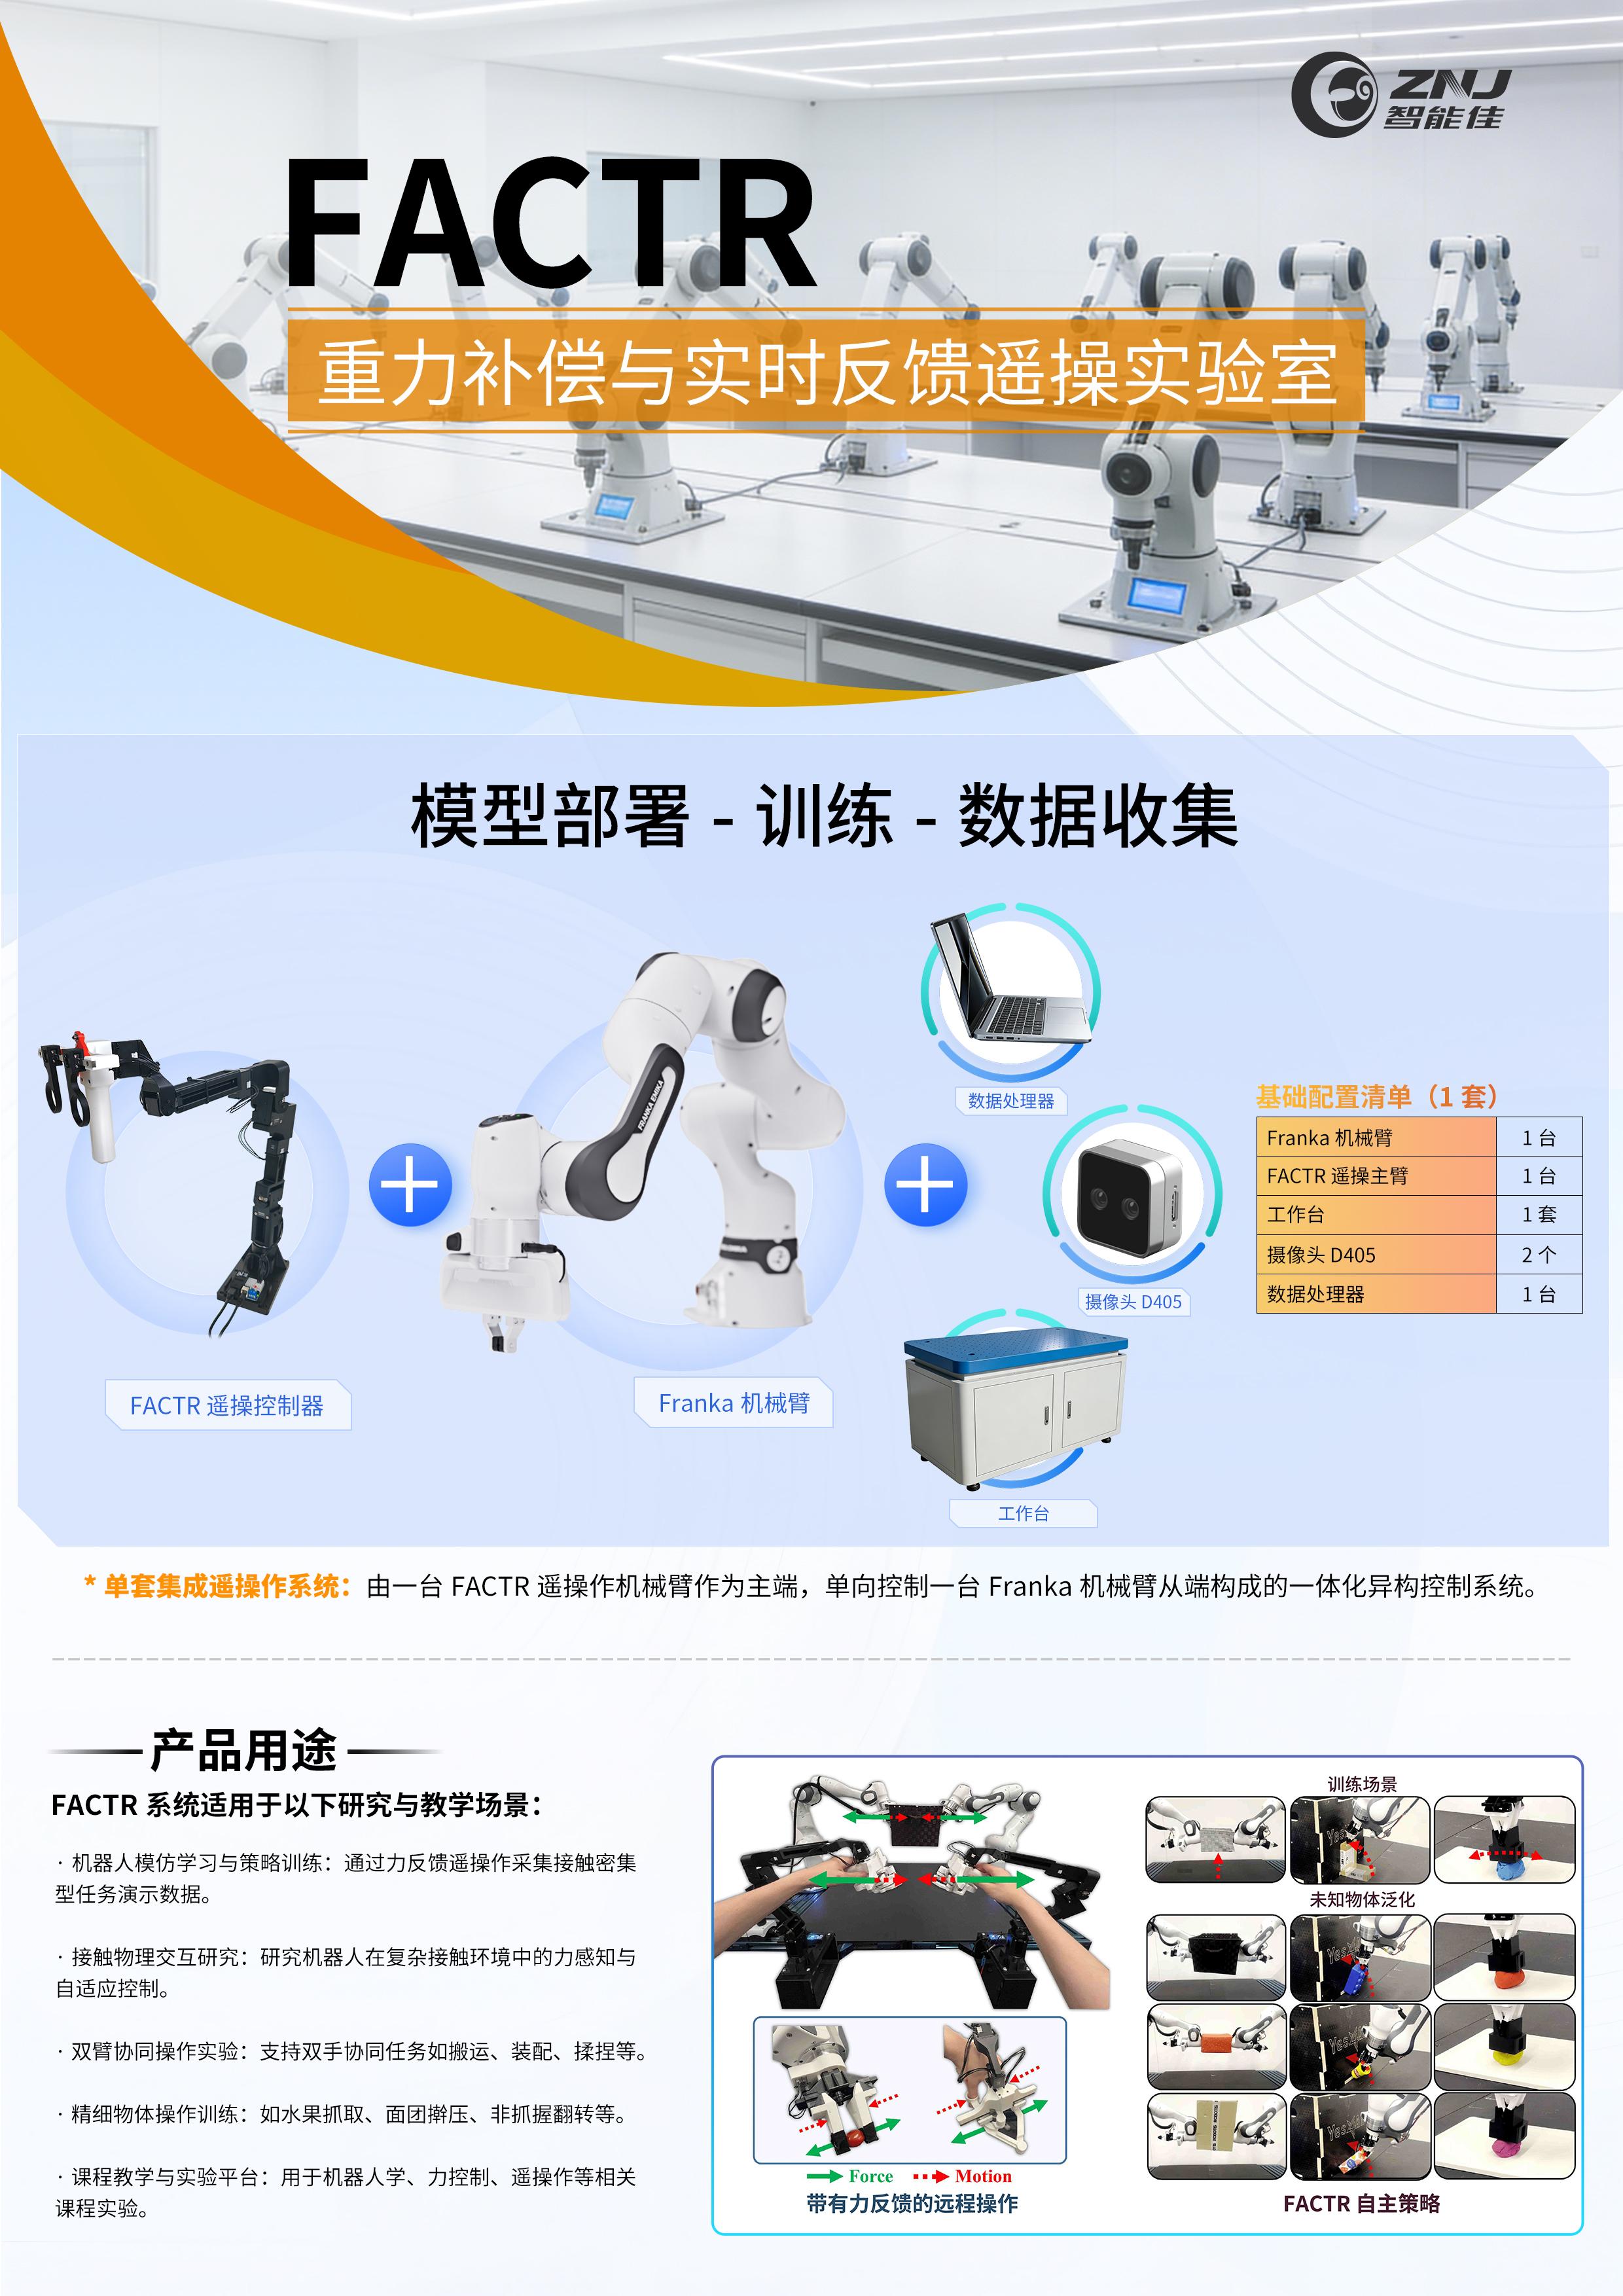
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
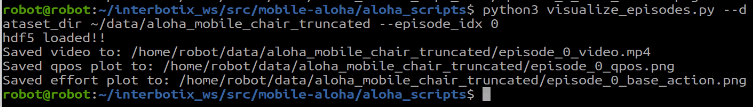
搬椅子python3 visualize_episodes.py --dataset_dir ~/data/aloha_mobile_chair_truncated --episode_idx 0...
电机上的红色LED闪烁如果电机的LED大约每秒闪烁一次,则表明其处于错误状态。在此状态下,电机将关闭扭矩并且不响应命令。发生这种情况的两个常见原因是“过载”或“过热”。如果电机被命令转到某个位置,但实际上由于有障碍物而无法实现,则可能会发生过载。如果使用两指夹具进行位置控制,通常会出现这种情况。如果夹具被命令完全靠近一个小的刚性物体,电机将停转,并在几秒钟后进入错误状态。因此,如果使用夹具进行位置控制,请确保将夹具关闭到足以抓住物体的程度,但不要过多。或者,使用PWM或电流控...
安装USB相机驱动sudo apt-get install ros-noetic-usb-cam && sudo apt-get install ros-noetic-cv-bridge您可以在此处使用USB集线器,但每个集线器最多可使用2个摄像头,以实现合理的延迟。为了确保所有3个摄像头都绑定到一致的端口,需要类似的步骤。查看当前接的相机设备ls /dev/video*相机默认绑定到/dev/video{0, 1, 2...},而我们希望有符号链接{CAM_...
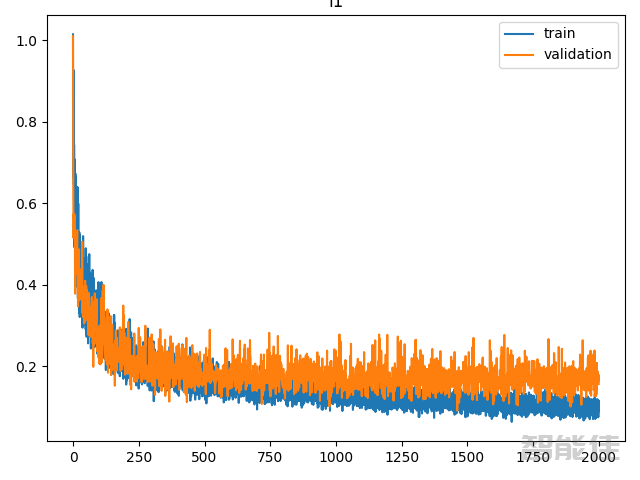
TL;DR:如果您的ACT政策不稳定或在剧集中间暂停,请训练更长时间!成功率和平滑度可以在损失达到稳定水平后得到改善。ACT调整提示-在将ACT应用于新环境时,块大小chunk_size是最重要的参数。一个区块应对应约1秒钟机器人运动。-高KL重量(10或100),或不带CVAE编码器的列车。-考虑删除temporal_agg,并在此处增加查询频率,使其与块大小相同。即,每个块都被完全执行。-训练很长时间(在事情趋于平稳之后,见图)-尽量增加batch_size大小,并相应地...
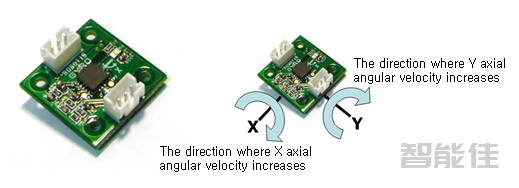
陀螺仪传感器GS-12介绍测量角速度。计算机器人的哪一侧倾斜或获得更多动力。保持机器人的平衡并可用于其他运动应用。 规格重量:2.8克尺寸:23毫米×23毫米×10毫米工作温度:-40℃~85℃角速度计算范围:-300°/s~300°/s带宽:140Hz灵敏度:3.33mV/dps推荐电源电压:4.5~5.5V 引脚排列X轴管脚定义1.ADC:将角速度输出为模拟信号。2.接地3.电源电压(5V) Y轴管脚定义4.电源电压(5V)5.接地6.ADC...
/
1637 次浏览/
机器人配件
车轮里程计所需零件如下(共6件):Wheel(2)Mount(2)Housing(2)...
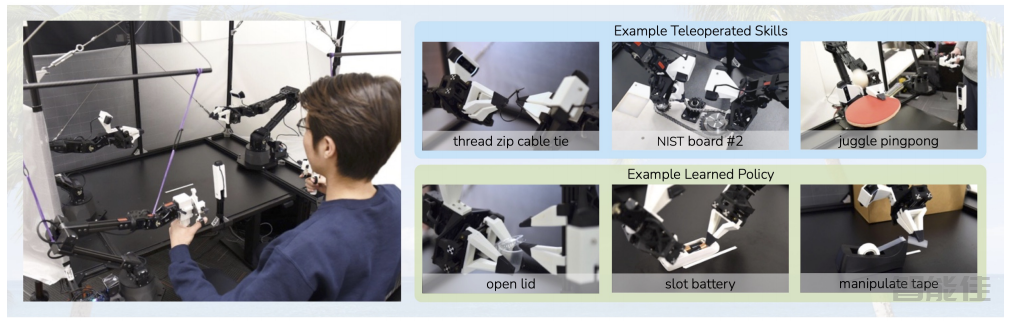
对于机器人来说,诸如穿扎带或插入电池等精细操作任务是众所周知的困难,因为它们需要精确度、接触力的仔细协调以及闭环视觉反馈。执行这些任务通常需要高端机器人、精确的传感器或仔细的校准,这些可能既昂贵又难以设置。学习能否使用低成本且不精确的硬件来执行这些精细的操作任务?我们提出了一种低成本系统,可以直接从通过自定义远程操作界面收集的真实演示中执行端到端模仿学习。然而,模仿学习也面临着自身的挑战,特别是在高精度领域:策略中的错误可能会随着时间的推移而复合,而人类的演示可能是不稳定的。...

Ubuntu镜像下载Ubuntu 20.04.6 LTS (Focal Fossa)ROS安装wget http://fishros.com/install -O fishros && . fishros...
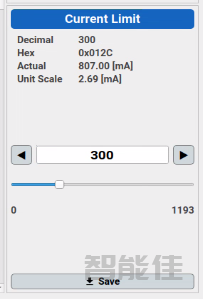
设置的是大臂VX300机器人夹具打开Dynamixel Wizard,然后选择从机臂的手腕电机。注意:修改的是大臂的9号舵机[ID:009] XM430-W350提示:机器人与Dynamixel Wizard对话时,底座上的LED灯会闪烁。这将有助于确定选择哪个机器人。找到38 Current Limit(位置寄存器38),输入300,然后点击底部save。对两个大臂VX300机器人的9号舵机重复此操作。这限制了通过夹具电机的最大电流,以防止过载错误。...
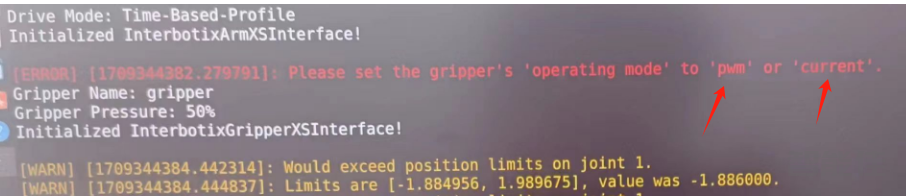
下载原始aloha 包可能会有报错提醒:可以通过以下方案进行解决:找到aloha文件夹下的config文件夹下的4个配置文件,文件名称分别为master_modes_left.yaml、master_modes_right.yaml、puppet_modes_left.yaml、puppet_modes_right.yaml按照下图进行修改:port: /dev/ttyDXL_master_left
groups:
arm...